Դուք այստեղ եք. Տուն »
Բլոգեր »
Հասկանալով փոփոխական հաճախականության կրիչներ.
Հասկանալով փոփոխական հաճախականության կրիչներ. հիմնական առավելությունները արդյունաբերական ծրագրերի համար
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-07-21 Ծագում. Կայք
Արդյունաբերական էլեկտրական շարժիչները սպառում են համաշխարհային էներգետիկ ռեսուրսների զգալի մասը: Շարունակական ամբողջ հզորությամբ ֆիքսված արագությամբ հավելվածների գործարկումը էներգիայի խիստ արտահոսք է առաջացնում: Շարժիչի գործարկման և հոսքի մեխանիկական վերահսկման ավանդական ուղղակի գծով (DOL) մեթոդները, ինչպիսիք են շնչափող փականները և կափույրները, առաջացնում են գործառնական անարդյունավետություն: Դրանք նաև հանգեցնում են չափազանց մեխանիկական մաշվածության և օգտակարության բարձր պահանջների: Հաստատությունները այլևս չեն կարող իրեն թույլ տալ էներգիա վատնել՝ շարժիչները ամբողջ արագությամբ աշխատեցնելով միայն դրանց ելքը մեխանիկորեն սահմանափակելու համար:
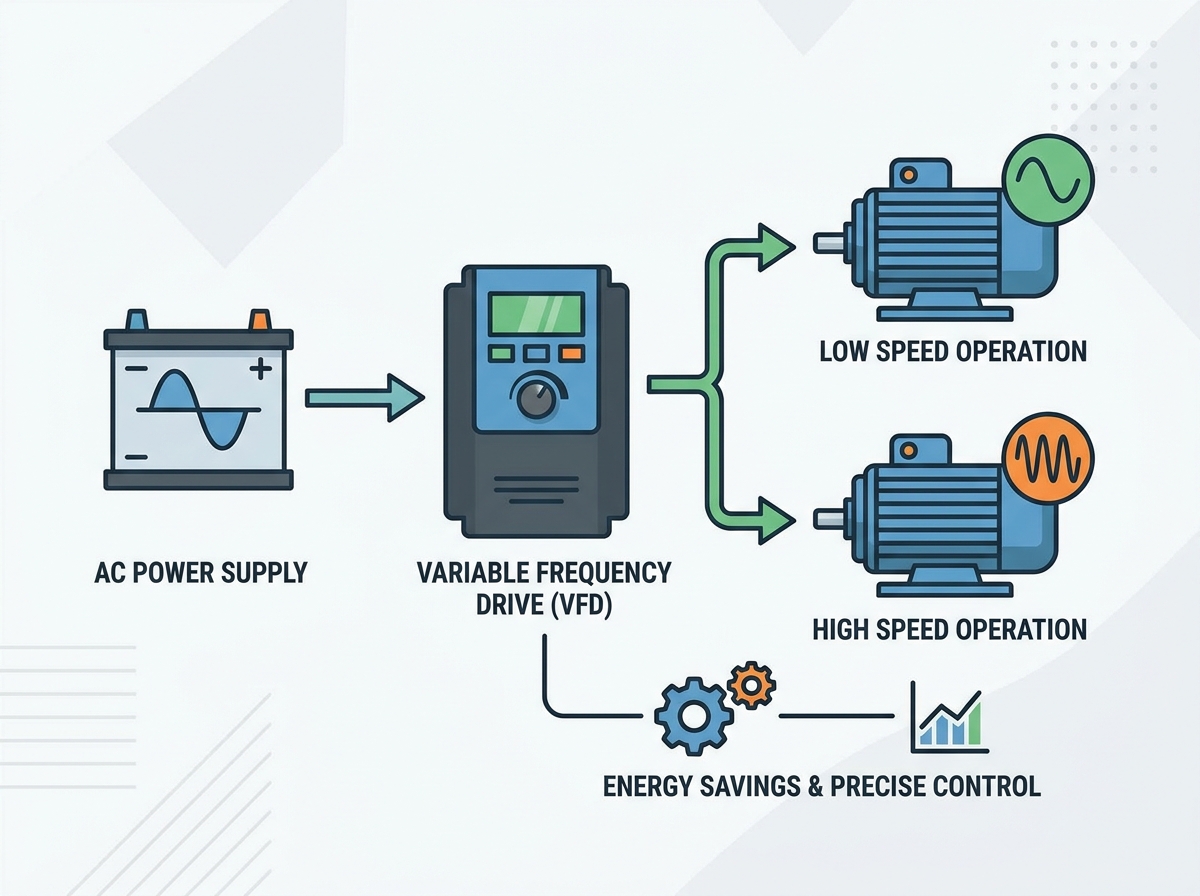
Ա Variable Frequency Drive-ը ծառայում է որպես շարժիչի արագությունը փաստացի գործընթացի պահանջարկին համապատասխանեցնելու վերջնական լուծում: Այս տեխնոլոգիան հիմնական ֆունկցիոնալությունից կենտրոնանում է էներգիայի ռազմավարական կառավարման վրա: Այն նվազեցնում է ածխածնի հետքերը և բարելավում է սարքավորումների կյանքի ցիկլի կառավարումը: Կառավարելով շարժիչի էլեկտրական մուտքը, օպերատորները ճշգրիտ վերահսկում են մեխանիկական արտադրանքը: Դուք կսովորեք, թե ինչպես են գործում այս կրիչները, դրանց հիմնական գործառնական առավելությունները և ինչպես նավարկել իրականացման իրողությունները՝ ձեր արդյունաբերական համակարգերը պաշտպանելու համար:
Էներգիայի ROI. Փոփոխական ոլորող մոմենտների բեռների վրա VFD-ի ներդրումը (օրինակ՝ պոմպերն ու օդափոխիչները) հանգեցնում է էներգիայի էքսպոնենտալ խնայողության, որը կարգավորվում է «Affinity» օրենքներով, որոնք հաճախ ապահովում են ROI 12-ից 24 ամիսների ընթացքում՝ արագացնելով կոմունալ ծառայությունների զեղչերի ծրագրերը:
Մեխանիկական երկարակեցություն. վերահսկելով ներխուժման հոսանքը և ապահովելով սահուն արագացում/դանդաղեցում, VFD-ները վերացնում են հարվածային բեռները, մեղմացնում ջրի մուրճը և զգալիորեն նվազեցնում մեխանիկական սթրեսը գոտիների, շարժակների և առանցքակալների վրա:
Գործընթացի ճշգրտություն. VFD-ները փոխարինում են ոչ ճշգրիտ մեխանիկական շնչափողությունը էլեկտրական արագության ճշգրիտ հսկողությամբ՝ բարելավելով արտադրանքի որակը, համակարգի արձագանքումը և պահպանելով օպտիմալ ճնշում/հոսք:
Իրականացման նախազգուշացումներ. Հաջող տեղակայումը պահանջում է որոշակի էլեկտրական ռիսկերի մեղմացում, ներառյալ ներդաշնակության աղավաղումը, լիսեռի լարումները և լարման արտացոլումները՝ երկրորդային սարքավորումների խափանումը կանխելու համար:
Բովանդակություն
Փոխարկել
Փոփոխական հաճախականության շարժիչի մեխանիկա. տեխնիկական հիմք
Ինչպես են VFD-ները շահարկում լարումը և հաճախականությունը
Շարժիչները վերահսկում են շարժիչի արագությունը չափազանց ճշգրիտ եռաստիճան էներգիայի փոխարկման գործընթացի միջոցով: Նախ, փոխարկիչի կամ ուղղիչի հատվածը ստանում է մուտքային փոփոխական հոսանքի (AC) հզորություն: Այն օգտագործում է դիոդների կամուրջ՝ այս եռաֆազ AC հզորությունը փոխակերպելու իմպուլսացիոն ուղղակի հոսանքի (DC): Հաջորդը, DC ավտոբուսը օգտագործում է ծանր հարթեցնող կոնդենսատորի բանկ և ինդուկտորներ՝ այս հաստատուն լարումը զտելու և պահելու համար: Սա ստեղծում է հաստատուն հոսանքի կայուն ջրամբար: Ի վերջո, ինվերտորի հատվածը փոխում է մշտական հոսանքի հզորությունը սիմուլյացված AC ելքի մեջ: Այն հասնում է դրան՝ օգտագործելով Մեկուսացված դարպասի երկբևեռ տրանզիստորներ (IGBT)՝ իմպուլսային լայնության մոդուլյացիա (PWM) կոչվող գործընթացի միջոցով: IGBT-ները միանում և անջատվում են վայրկյանում հազարավոր անգամներ: Այս արագ միացումը ստեղծում է տարբեր լայնությունների լարման իմպուլսներ, որոնք ընդօրինակում են AC սինուսային ալիքը:
Հերցով չափվող հաճախականության (Հց) և շարժիչի արագության միջև ուղիղ, մաթեմատիկական կապ կա, որը չափվում է րոպեում պտույտներով (RPM): Հաճախականության իջեցումը դանդաղեցնում է շարժիչը: Այնուամենայնիվ, լարումը նույնպես պետք է համամասնորեն իջնի շարժիչի առողջությունը պահպանելու համար: Վոլտ/Հերց (V/Hz) կայուն հարաբերակցության պահպանումը բացարձակ պահանջ է: Օրինակ, 60 Հց հաճախականությամբ աշխատող 460 Վ շարժիչը պահանջում է 7,67 Վ/Հց հարաբերակցություն: Եթե սկավառակը նվազեցնում է հաճախականությունը մինչև 30 Հց, բայց լարումը պահում է 460 Վ-ում, շարժիչը զգում է խիստ մագնիսական հագեցվածություն: Երկաթե միջուկը չի կարող հաղթահարել մագնիսական հոսքը: Սա հանգեցնում է շարժիչի չափազանց մեծ հոսանքի, ինչը հանգեցնում է ծանր գերտաքացման և արագ ոլորուն ձախողման:
VFD ինտեգրման հաջողության չափանիշների սահմանում
Տեղադրման գնահատումը պահանջում է հստակ, չափելի ելակետային չափումներ սահմանել նախքան որևէ մետաղալար քաշելը: Դուք պետք է սահմանեք էներգիայի կրճատման թիրախային տոկոս՝ հիմնված պատմական բեռնվածքի պրոֆիլների և կոմունալ վճարումների վրա: Չափեք տեղաշարժման հզորության գործոնի բարելավումները կոմունալ հաշվիչում, որպեսզի համոզվեք, որ դուք վերացնում եք ռեակտիվ էներգիայի տույժերը: Գնահատեք արագության կարգավորման ճշգրտությունը դաշտում: Օգտագործեք սայթաքման փոխհատուցման առանձնահատկությունները շարժիչի պարամետրերում՝ ճշգրիտ RPM-ը պահպանելու համար, նույնիսկ երբ մեխանիկական բեռը անսպասելիորեն տատանվում է:
Ավելին, սահմանեք էլեկտրական աղմուկի և ընդհանուր ներդաշնակ աղավաղման (THD) ընդունելի սահմաններ: Բարձր THD-ը կարող է խաթարել զգայուն PLC-ները և գործիքավորումը նույն էլեկտրացանցում: Հաջողությունը նշանակում է, որ շարժիչը արդյունավետորեն շահագործում է շարժիչը՝ չաղտոտելով հաստատության էլեկտրական ցանցը: Փաստաթղթի ելակետային թրթռումների ընթերցումները շարժիչի և շարժիչ սարքավորումների վրա: Համեմատեք այս ցուցանիշները տեղադրումից հետո՝ ստուգելու համար, որ շարժիչի սահուն արագացումը նվազեցրել է մեխանիկական սթրեսը:
Փոփոխական հաճախականության շարժիչի ներդրման հիմնական գործառնական առավելությունները
Էներգախնայողություն և ծախսերի արդյունավետություն
Ամենաէական առավելությունը վերաբերում է անմիջապես կենտրոնախույս պոմպերին և օդափոխիչներին, որոնք կարգավորվում են «Affinity» օրենքներով: Այս օրենքները նշում են, որ էներգիայի սպառումը տատանվում է շարժիչի արագության խորանարդի հետ: Սա գծային հարաբերություն չէ. այն էքսպոնենցիալ է: Շարժիչի արագության 20%-ով կրճատումը հանգեցնում է էներգիայի սպառման գրեթե 50%-ով կրճատմանը: Արագության 50%-ով կրճատումը պահանջում է ամբողջ արագության հզորության միայն 12,5%-ը: Այս էքսպոնենցիալ հարաբերակցությունը արագության դինամիկ կառավարումը դարձնում է բարձր արդյունավետ՝ համեմատած մեխանիկական շնչափողի հետ, որտեղ շարժիչն աշխատում է 100% արագությամբ, մինչդեռ փականը խեղդում է ելքը:
Շարժիչի արագություն (%)
Հոսքի արագություն (%)
Ճնշում/գլուխ (%)
Պահանջվող հզորություն (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12.5%
Սկավառակներն ապահովում են նաև հզորության գործոնի գերազանց ուղղում: Նրանք գործում են որպես էլեկտրական բուֆեր կոմունալ ցանցի և ինդուկտիվ շարժիչի բեռի միջև: Շարժիչի DC ավտոբուսի կոնդենսատորները մատակարարում են ռեակտիվ հզորությունը, որն անհրաժեշտ է շարժիչին՝ իր մագնիսական դաշտը ստեղծելու համար: Սա բարելավում է էլեկտրաէներգիայի տեղաշարժի գործակիցը, որը դիտվում է կոմունալ ընկերության կողմից՝ հաճախ այն մոտեցնելով միասնությանը (0,95–0,98): Բարձր հզորության գործակցի պահպանումը վերացնում է կոմունալ ծառայությունների ծախսատար տույժերը: ROI-ի հաշվարկման իրատեսական շրջանակը պետք է հաշվի առնի տեղական կոմունալ ծառայությունների կիլովատ/ժամ դրույքաչափերը, տարեկան գործառնական ժամերը և կառավարական էներգաարդյունավետության խթանները, ինչպիսիք են ENERGY STAR ուղիները կամ տեղական կոմունալ ծառայությունների զեղչային ծրագրերը:
Ընդլայնված շարժիչի վերահսկում և գործընթացի ճկունություն
Ժամանակակից արդյունաբերական օբյեկտները արագորեն հեռանում են հոսքի մեխանիկական վերահսկողությունից: Փականները, փականները և կափույրները վատնում են հսկայական քանակությամբ էներգիա՝ համակարգում արհեստական դիմադրություն ստեղծելով: Արագության դինամիկ կառավարումը կարգավորում է շարժիչի ելքը անմիջապես աղբյուրի մոտ: Սա վերացնում է սահմանափակող մեխանիկական սարքերի անհրաժեշտությունը, նվազեցնում է այդ մեխանիկական մասերի սպասարկումը և հեշտացնում է հեղուկի կամ օդի հետ աշխատելու ողջ գործընթացը:
Փակ օղակի կառավարման համակարգերը առավելագույնի են հասցնում այս գործառնական ճկունությունը: Օգտագործելով ներկառուցված PID (համամասնական-ինտեգրալ-ածանցյալ) կարգավորիչներ, կրիչներն առանց մարդու միջամտության պահպանում են ճշգրիտ ճնշումը, հոսքը կամ ջերմաստիճանը: Սկավառակը գործընթացի սենսորից ստանում է 4-20 մԱ կամ 0-10 Վ անալոգային ազդանշան: Այն համեմատում է այս փաստացի ընթերցումը ծրագրավորված սահմանված կետի հետ: PID հանգույցը ավտոմատ կերպով հաշվարկում է սխալը և իրական ժամանակում կարգավորում շարժիչի արագությունը՝ ճշգրիտ սահմանված կետին համապատասխանելու համար՝ ապահովելով արտադրանքի կայուն որակ և համակարգի կայունություն:
Մեխանիկական սթրեսի նվազեցում և սարքավորումների պաշտպանություն
Ուղիղ գծի մեկնարկը ստեղծում է արդյունաբերական համակարգերի զանգվածային էլեկտրական և մեխանիկական ծանրաբեռնվածություն: Շարժիչը, որը գործարկվել է ուղիղ գծի վրայով, անմիջապես քաշում է իր ամբողջ բեռնվածության հզորության մինչև 600%-ը: Սա ուժեղ մեխանիկական ցնցում է առաջացնում, որը պատռում է գոտիները, կտրում է միացման բանալիները և վնասում փոխանցումատուփերը: Սկավառակներն ապահովում են վերահսկվող, ծրագրավորվող բարձրացման հաջորդականություն: Նրանք աստիճանաբար բարձրացնում են լարումը և հաճախականությունը զրոյից մինչև գործառնական արագությունը՝ պահպանելով մեկնարկային հոսանքը ցածր և կառավարելի:
Գործարկման ընթացքում մեխանիկական ցնցումների վերացումը երկարացնում է ագույցների, գոտիների և շարժիչի առանցքակալների կյանքի տևողությունը: Այն նաև պաշտպանում է խողովակաշարերի լայնածավալ ենթակառուցվածքը: Ծրագրավորված դանդաղեցման թեքահարթակները վերացնում են «ջրային մուրճը» հեղուկ համակարգերում: Երբ պոմպը հանկարծակի կանգ է առնում, շարժվող հեղուկի կինետիկ էներգիան հարվածում է հակադարձ փականներին և խողովակների անկյուններին: Աստիճանական կանգառը պաշտպանում է փականները, մեխանիկական կնիքները և խողովակների եռակցումները այս ավերիչ, բարձր ճնշման ցատկերից:
VFD ընդդեմ Soft Starters ընդդեմ Direct-on-Line. համեմատական շրջանակ
Երբ նշել VFD-ն փափուկ մեկնարկիչի միջոցով
Ինժեներները և էլեկտրիկները հաճախ բանավիճում են փափուկ մեկնարկիչների և ամբողջական սկավառակների հստակեցման միջև: Փափուկ նախուտեստներն ունեն հստակ, կոշտ սահմանափակումներ: Նրանք կառավարում են շարժիչը միայն գործարկման և անջատման կարճ փուլերում: Նրանք օգտագործում են SCRs (Silicon Controlled Rectifiers) նախնական լարումը նվազեցնելու համար՝ սահմանափակելով ներթափանցման հոսանքը: Այնուամենայնիվ, երբ շարժիչը հասնում է ամբողջ արագության, ներքին շրջանցող կոնտակտորը փակվում է: Շարժիչը այնուհետև աշխատում է անմիջապես կոմունալ հոսանքից: Փափուկ մեկնարկիչը բացարձակապես չի ապահովում արագության շարունակական կառավարում և ապահովում է զրոյական դինամիկ էներգիայի խնայողություն նորմալ շահագործման ընթացքում:
Հստակեցման համար օգտագործեք խիստ որոշումների մատրիցա: Ընտրեք շարժիչ՝ շարունակական գործընթացի վերահսկման, արագության փոփոխման և էներգիայի դինամիկ խնայողության համար՝ փոփոխական պտտող մոմենտ ունեցող բեռների վրա, ինչպիսիք են օդափոխիչները և պոմպերը: Ընտրեք փափուկ մեկնարկիչը բացառապես մեխանիկական ցնցումները մեղմելու և ներխուժման հոսանքը նվազեցնելու համար ֆիքսված արագությամբ կիրառական ծրագրերում, որտեղ պահանջվում է շարունակական ամբողջական արագությամբ շահագործում, ինչպիսիք են մեծ քարի ջարդիչները կամ ծանր աշխատանքային բեկորները, որոնք չեն օգուտ քաղում նվազեցված արագությամբ:
Առանձնահատկություն
Ուղիղ առցանց (DOL)
Փափուկ մեկնարկիչ
Փոփոխական հաճախականության սկավառակ
Ներխուժման հոսանք
Մինչև 600%
200% - 300%
150%-ից ցածր
Արագության վերահսկում
Ոչ մեկը (ֆիքսված արագություն)
Ոչ մեկը (ֆիքսված արագություն)
Ամբողջական շարունակական հսկողություն
Էներգախնայողություն
Ոչ մեկը
Նվազագույն
Բարձր (փոփոխական ոլորող մոմենտով)
Մեխանիկական ցնցում
Դաժան
Ցածր
Վերացված
Հարմոնիկ աղավաղում
Ոչ մեկը
Միայն մեկնարկի/դադարի ժամանակ
Շարունակական (պահանջում է մեղմացում)
Հիմնական գնահատման չափերը՝ փոփոխական հաճախականության դրայվը նշելու համար
VFD-ների համապատասխանեցում բեռնման բնութագրերին
Բեռի տեսակը թելադրում է սկավառակի ծրագրավորումը, չափերը և սարքաշարի ընտրությունը: Փոփոխական ոլորող մոմենտ ունեցող բեռները, ինչպիսիք են օդափոխիչները և կենտրոնախույս ջրի պոմպերը, պահանջում են քառակուսի V/Hz պրոֆիլներ: Այս պրոֆիլները օպտիմիզացնում են էներգիայի սպառումը ավելի ցածր արագություններում, որտեղ զգալիորեն ավելի քիչ ոլորող մոմենտ է անհրաժեշտ հեղուկը կամ օդը տեղափոխելու համար: Այստեղ կենտրոնացած է ամբողջությամբ էներգաարդյունավետությունը առավելագույնի հասցնելու և «Affinity» օրենքների օգտագործման վրա:
Մշտական ոլորող մոմենտների բեռները բոլորովին այլ կերպ են վարվում: Դրանք ներառում են փոխակրիչներ, էքստրուդերներ, ամբարձիչներ և դրական տեղաշարժի պոմպեր: Այս կիրառությունները պահանջում են բարձր մեկնարկային ոլորող մոմենտ՝ ստատիկ շփումը հաղթահարելու և շահագործման ընթացքում զգալի ծանրաբեռնված հզորություն պահանջելու համար: Տեխնիկական պայմանները սովորաբար պահանջում են ծանրաբեռնվածության վարկանիշ՝ 150% ծանրաբեռնվածության ունակությամբ 60 վայրկյանի ընթացքում: Առանց սենսորային վեկտորային կառավարման հնարավորությունները հաճախ անհրաժեշտ են այս բեռների համար, որպեսզի պահպանեն ոլորող մոմենտը և արագության ճշգրիտ կարգավորումը շատ ցածր աշխատանքային արագություններում:
Բնապահպանական վարկանիշներ և պարիսպների ընտրություն
Ֆիզիկական տեղադրման միջավայրը որոշում է պարիսպների անհրաժեշտ վարկանիշը: Ստանդարտ, բաց օդափոխվող շարժիչի տեղադրումը կոշտ արդյունաբերական միջավայրում երաշխավորում է փոշուց կամ խոնավությունից վաղաժամ խափանումը: Ընտրեք NEMA կամ IP վարկանիշներ՝ հիմնված խստորեն շրջակա միջավայրի պայմանների վրա:
Գնահատեք տեղադրման սենյակը ջերմաստիճանի վերահսկման և օդային աղտոտիչների համար:
Նշեք NEMA 1 (IP20) պարիսպները միայն մաքուր, կլիմայով կառավարվող էլեկտրական սենյակների կամ MCC-ների համար:
Նշեք NEMA 12 (IP54) պարիսպները փոշոտ արդյունաբերական ինտերիերի, արտադրական հատակների և տարածքների համար, որոնք պաշտպանություն են պահանջում կաթել չքայքայող հեղուկներից:
Նշեք NEMA 4X (IP66) պարիսպները լվացվող միջավայրերի, սննդի վերամշակման գործարանների, բացօթյա կայանքների կամ քայքայիչ քիմիական նյութերի ազդեցության տակ գտնվող տարածքների համար:
Ապահովեք պարսպի շրջակայքում պատշաճ մաքրություն ջերմության պատշաճ արտանետման համար՝ անկախ NEMA վարկանիշից:
Ինտեգրում արդյունաբերական կառավարման համակարգերի հետ
Ժամանակակից կրիչները գործում են որպես բարձր խելացի հանգույցներ ավելի մեծ կայանների ավտոմատացման ցանցերում: Գնելուց առաջ ուշադիր գնահատեք կապի արձանագրության համատեղելիությունը: Համոզվեք, որ սկավառակն աջակցում է պահանջվող արդյունաբերական ցանցերին բնիկ կամ ընդլայնման քարտերի միջոցով: Ընդհանուր արձանագրությունները ներառում են EtherNet/IP, Modbus TCP, PROFINET կամ BACnet շենքերի ավտոմատացման համար: Սա թույլ է տալիս անխափան ինտեգրվել PLC-ին և SCADA-ին՝ նվազեցնելով էլեկտրահաղորդման պահանջները:
Ցանցային ինտեգրումը բացում է առաջադեմ ախտորոշման և անսարքությունների վերացման հնարավորությունները: Օպերատորները կարող են հեռակա կարգով մուտք գործել կանխատեսվող սպասարկման տվյալներ: Սա ներառում է ջերմատախտակի ջերմաստիճանի, DC ավտոբուսի լարման մակարդակների և ընթացիկ անոմալիաների մոնիտորինգ: Այս տվյալները օգնում են սպասարկման թիմերին պլանավորել միջամտությունները նախքան շարժիչի աղետալի խափանումները՝ նվազագույնի հասցնելով հաստատության չնախատեսված պարապուրդը և կորցրած արտադրությունը:
Իրականացման ռիսկերը և մեղմացման ռազմավարությունները
Հարմոնիկ աղավաղման կառավարում
Սկավառակներն առաջացնում են ոչ գծային բեռներ, որոնք խաթարում են օբյեկտի էներգիայի որակը: Ուղղիչի հատվածը հոսանք է վերցնում կոմունալից կարճ, ծանր իմպուլսներով, այլ ոչ թե հարթ, շարունակական սինուսային ալիքով: Սա ստեղծում է ներդաշնակ աղավաղում, որը նորից հոսում է էլեկտրական ցանց: Բարձր ներդաշնակությունը կարող է գերտաքացնել բաշխիչ տրանսֆորմատորները, պատահականորեն անջատել անջատիչները և խաթարել կայանի զգայուն էլեկտրոնիկան:
Մեղմացման ռազմավարությունները կարևոր են էլեկտրաէներգիայի որակը պահպանելու և ենթակառուցվածքները պաշտպանելու համար: Տեղադրեք 3% կամ 5% գծային ռեակտորներ կամ DC խեղդուկներ՝ դիմադրողականությունը ավելացնելու և ընթացիկ քաշը հարթելու համար: Ընդհանուր միացման կետում IEEE 519 ստանդարտներին ավելի խիստ համապատասխանելու համար օգտագործեք պասիվ ներդաշնակ զտիչներ: Խիստ զգայուն միջավայրերում նշեք ակտիվ առջևի (AFE) կրիչներ, որոնք օգտագործում են IGBT-ներ ուղղիչի բաժնում՝ ներդաշնակ հաճախականությունները ակտիվորեն չեղարկելու և մաքուր սինուսային ալիքը պահպանելու համար:
Զարկերակային լայնության մոդուլյացիայի (PWM) բարձր հաճախականության միացումը ստեղծում է մի երևույթ, որը հայտնի է որպես ընդհանուր ռեժիմի լարում: Սա էլեկտրական հոսանքներ է առաջացնում շարժիչի լիսեռի երկայնքով: Քանի որ ռոտորը մեկուսացված է կրող քսուքով, լիսեռի այս հոսանքները կուտակվում են այնքան ժամանակ, մինչև որ նրանք ճանապարհ են փնտրում դեպի գետնին: Նրանք սովորաբար ուղղակիորեն անցնում են շարժիչի առանցքակալների միջով: Այս շարունակական էլեկտրական աղեղը առաջացնում է միկրոսկոպիկ փոս, առանցքակալների ցեղերի ցատկում և, ի վերջո, առանցքակալի աղետալի ձախողում:
Շարժիչի վրա պետք է տեղադրվեն կանխարգելիչ միջոցներ՝ երկարակեցություն ապահովելու համար: Շարժիչները սարքավորեք լիսեռի հողակցման օղակներով (ինչպես AEGIS օղակները), որպեսզի ապահով, ցածր դիմադրությամբ ուղի ապահովեն ինդուկտիվ հոսանքները գետնին հասնելու համար՝ ամբողջությամբ շրջանցելով առանցքակալները: Շրջանառվող հոսանքի հանգույցը կոտրելու համար օգտագործեք մեկուսացված առանցքակալներ ավելի մեծ շարժիչների (սովորաբար ավելի քան 100 ձիաուժ հզորությամբ) ոչ շարժիչ ծայրի վրա: Համոզվեք, որ բարձր հաճախականությամբ կապակցման և հողակցման ճիշտ մեթոդները կիրառվում են՝ օգտագործելով հյուսված հողակցող ժապավեններ շարժիչի շրջանակի և շարժիչի շասսիի միջև:
Ջերմային կառավարում ցածր գործառնական արագություններով
Ստանդարտ AC շարժիչը ցածր արագությամբ աշխատեցնելը լուրջ ջերմային ռիսկեր է առաջացնում: Ստանդարտ շարժիչը օդափոխության համար հենվում է լիսեռի վրա տեղադրված հովացման օդափոխիչի վրա: Քանի որ շարժիչի RPM-ը նվազում է, այս օդափոխիչը կորցնում է իր արդյունավետությունը էքսպոնենցիալ: Եթե շարժիչը շարունակում է բարձր հոսանք քաշել՝ ցածր արագությամբ կայուն ոլորող մոմենտ ստեղծելու համար, այն արագորեն գերտաքանալու է և այրելու իր ներքին ոլորուն մեկուսացումը:
Միշտ նշեք NEMA MG1 Մաս 31 ստանդարտներին համապատասխան ինվերտորային շարժիչներ: Այս շարժիչներն ունեն F կամ H դասի արդիականացված մեկուսացման համակարգեր, որոնք կարող են դիմակայել ավելի բարձր ջերմային սթրեսին և լարման բարձրացումներին: Ծայրահեղ ցածր արագությամբ, մշտական ոլորող մոմենտների կիրառման համար (ինչպես, օրինակ, փոխակրիչի անընդմեջ գործարկումը 10% արագությամբ), տեղադրեք կայուն արագությամբ հովացման օժանդակ փչակներ: Այս փչակները աշխատում են առանձին հոսանքի սխեմայի վրա և պահպանում են առավելագույն օդի հոսքը շարժիչի լողակներով՝ անկախ շարժիչի հիմնական լիսեռի արագությունից:
Մեղմացնելով արտացոլված ալիքները և լարման բարձրությունները
Շարժիչի և շարժիչի միջև երկար մալուխը ուժեղացնում է լարման վտանգավոր ցատկերը: Սա հայտնի է որպես արտացոլված ալիքի երևույթ: Արագ PWM լարման իմպուլսները շարժվում են մալուխի միջով, հարվածում են շարժիչի տերմինալների դիմադրողականության անհամապատասխանությանը, արտացոլվում են դեպի հետ և միանում են մուտքային իմպուլսներին: Այս ուժեղացված ցայտերը հեշտությամբ կարող են գերազանցել 1500 վոլտը 480 Վ լարման համակարգի վրա՝ ծակելով շարժիչի ոլորուն ստանդարտ մեկուսացումը և առաջացնելով կարճ միացում:
Շարժիչը պաշտպանելու համար երկար մալուխային երթուղիների համար պահանջվում են ֆիզիկական լուծումներ: Խստորեն պահպանեք մալուխի առավելագույն երկարության սահմանափակումները, որոնք նշված են սկավառակի արտադրողի կողմից: Օգտագործեք սիմետրիկ հիմքերով պաշտպանված VFD մալուխներ՝ էլեկտրական աղմուկը պարունակելու և սովորական ռեժիմի հոսանքները հավասարակշռելու համար: Տեղադրեք dv/dt զտիչներ կամ սինուս-ալիքային ֆիլտրեր շարժիչի ելքի վրա 50-ից 100 ֆուտը գերազանցող մալուխային անցումների համար: Այս զտիչները հարթեցնում են կոշտ PWM լարման իմպուլսները ավելի մեղմ ալիքի ձևի մեջ, նախքան դրանք շարժվում են մետաղալարով:
Եզրակացություն
Անցկացրեք շարժիչի էներգիայի համապարփակ աուդիտ ձեր հաստատությունում` բացահայտելու բարձր օգտագործման, փոփոխական ոլորող մոմենտ ունեցող հավելվածները, որոնք կբերեն ամենաարագ վերադարձը:
Հաշվարկեք պոտենցիալ էներգիայի խնայողությունները՝ հաշվի առնելով տեղական կոմունալ ծառայությունների զեղչերի ծրագրերը, աշխատանքային ժամերը և «Affinity» օրենքները:
Խորհրդակցեք որակավորված համակարգերի ինտեգրատորի հետ՝ հստակեցնելու շարժիչի ճշգրիտ տոպոլոգիան, ծանրաբեռնվածության ընդդեմ սովորական չափերի և պահանջվող NEMA պարիսպների վարկանիշը:
Կիրառեք տեղադրման խիստ ուղեցույցներ՝ կապված պաշտպանված մալուխների տեսակների, մալուխի առավելագույն երկարության և շարժիչի լիսեռի հիմնավորման հետ՝ համակարգի երկարաժամկետ հուսալիությունն ապահովելու համար:
Նախքան տեղադրումը սահմանեք բազային թրթռման և էներգիայի որակի չափումներ՝ ստուգելու կատարողականի բարելավումը և ներդաշնակության համապատասխանությունը դրանից հետո:
ՀՏՀ
Հարց: Ո՞րն է տարբերությունը VFD-ի և inverter-ի միջև:
A: Inverter-ը իրականում սկավառակի որոշակի ներքին փուլ է: Դա վերջին բաժինն է, որը փոխակերպում է հաստատուն հոսանքի սնուցումը նմանակված AC էներգիայի՝ օգտագործելով IGBT-ներ: Այնուամենայնիվ, շատ արդյունաբերական պարամետրերում տերմիններն օգտագործվում են որպես փոխարինող՝ ամբողջ շարժիչ միավորը նկարագրելու համար:
Հարց. Կարո՞ղ է փոփոխական հաճախականության շարժիչը օգտագործվել ցանկացած AC շարժիչի վրա:
A: Ոչ: Դուք պետք է օգտագործեք 'inverter-duty' շարժիչներ, որոնք նախատեսված են հատուկ շարժիչի շահագործման համար: Ստանդարտ շարժիչները չունեն արդիականացված ոլորուն մեկուսացում, որն անհրաժեշտ է PWM լարման բարձրացումներին դիմակայելու համար: Նրանք նաև գերտաքանում են ցածր արագությամբ, քանի որ նրանց ներքին հովացման օդափոխիչները դառնում են անարդյունավետ:
Հարց. Որքա՞ն էներգիա կարող է իրականում խնայել փոփոխական հաճախականության շարժիչը:
A. 20% -ից մինչև 50% խնայողությունները սովորական են փոփոխական ոլորող մոմենտների կիրառման դեպքում, ինչպիսիք են կենտրոնախույս պոմպերը և օդափոխիչները, շնորհիվ Affinity օրենքների: Այնուամենայնիվ, էներգիայի խնայողությունները աննշան են մշտական պտտման կիրառման դեպքում, ինչպիսիք են փոխակրիչները, որտեղ շարժիչը հիմնականում օգտագործվում է գործընթացի վերահսկման համար:
Q: VFD-ները նվազեցնում են շարժիչի կյանքի տևողությունը:
A: Նրանք երկարացնում են մեխանիկական կյանքի տևողությունը՝ ապահովելով փափուկ մեկնարկ և վերացնելով մեխանիկական ցնցումները: Այնուամենայնիվ, դրանք կարող են էլեկտրականորեն վնասել շարժիչի առանցքակալները և ոլորուն մեկուսացումը, եթե համապատասխան մեղմացման ռազմավարություններ, ինչպիսիք են լիսեռի հիմնավորման օղակները և ելքային զտիչները, չեն իրականացվում:
Հարց. Ի՞նչ է գծային ռեակտորը, և արդյոք ինձ պետք է այն իմ VFD-ով:
A: Գծային ռեակտորը պաշտպանիչ ինդուկտիվ բաղադրիչ է, որը տեղադրված է կոմունալ հոսանքի և շարժիչի միջև: Այն կլանում է էլեկտրահաղորդման գծերի անցողիկները, հավասարակշռում է գծի դիմադրությունը և նվազեցնում ներդաշնակության աղավաղումը: Դրանք խիստ խորհուրդ են տրվում պաշտպանելու և՛ սկավառակը, և՛ հաստատության էլեկտրացանցը:
Q: Որքա՞ն հեռավորության վրա կարող է տեղադրվել VFD շարժիչից:
A: Հեռավորությունը սահմանափակվում է լարման անկմամբ և արտացոլված ալիքների ուժեղացմամբ: Երկար մալուխները առաջացնում են լարման բարձրացումներ, որոնք ոչնչացնում են շարժիչի մեկուսացումը: 50-ից 100 ոտնաչափ երկարությունը գերազանցող մալուխների համար սովորաբար անհրաժեշտ է տեղադրել dv/dt զտիչներ կամ սինուս-ալիքային զտիչներ:
Q: VFD-ն բարելավո՞ւմ է էներգիայի գործակիցը:
A: Այո: Շարժիչի ներքին DC ավտոբուսը գործում է որպես բուֆեր՝ շտկելով տեղաշարժի հզորության գործակիցը մոտ միասնության (0,95-ից 0,98) գծի կողմում: Սա պաշտպանում է սարքավորումները կոմունալ էներգիայի գործակիցի հավելավճարներից՝ անկախ շարժիչի իրական հզորության գործակիցից: