စက်မှုလျှပ်စစ်မော်တာများသည် ကမ္ဘာလုံးဆိုင်ရာ စွမ်းအင်အရင်းအမြစ်များ၏ အစိတ်အပိုင်းများစွာကို စားသုံးကြသည်။ ပုံသေအမြန်နှုန်းဖြင့် အပလီကေးရှင်းများကို စွမ်းဆောင်ရည်အပြည့်ဖြင့် ဆက်တိုက်လုပ်ဆောင်ခြင်းသည် ပြင်းထန်သော စွမ်းအင်ထုတ်လွှတ်မှုကို ဖန်တီးပေးသည်။ သမားရိုးကျ Direct-on-Line (DOL) မော်တာစတင်ခြင်းနှင့် throttling valves နှင့် dampers များကဲ့သို့သော စက်လည်ပတ်စီးဆင်းမှု ထိန်းချုပ်ရေးနည်းလမ်းများသည် လုပ်ငန်းလည်ပတ်မှု မထိရောက်မှုကို ဖြစ်စေသည်။ ၎င်းတို့သည် အလွန်အကျွံ စက်ပိုင်းဆိုင်ရာ ဝတ်ဆင်မှုနှင့် အသုံးဝင်မှု မြင့်မားသော တောင်းဆိုမှုများကိုလည်း ဖြစ်စေသည်။ စက်ပစ္စည်းများသည် ၎င်းတို့၏ထွက်အားကို စက်ပိုင်းဆိုင်ရာအရ ကန့်သတ်ထားရန်သာ မော်တာများကို အရှိန်အပြည့်ဖြင့် လည်ပတ်ခြင်းဖြင့် ပါဝါကို ဖြုန်းတီးခြင်း မပြုနိုင်တော့ပါ။
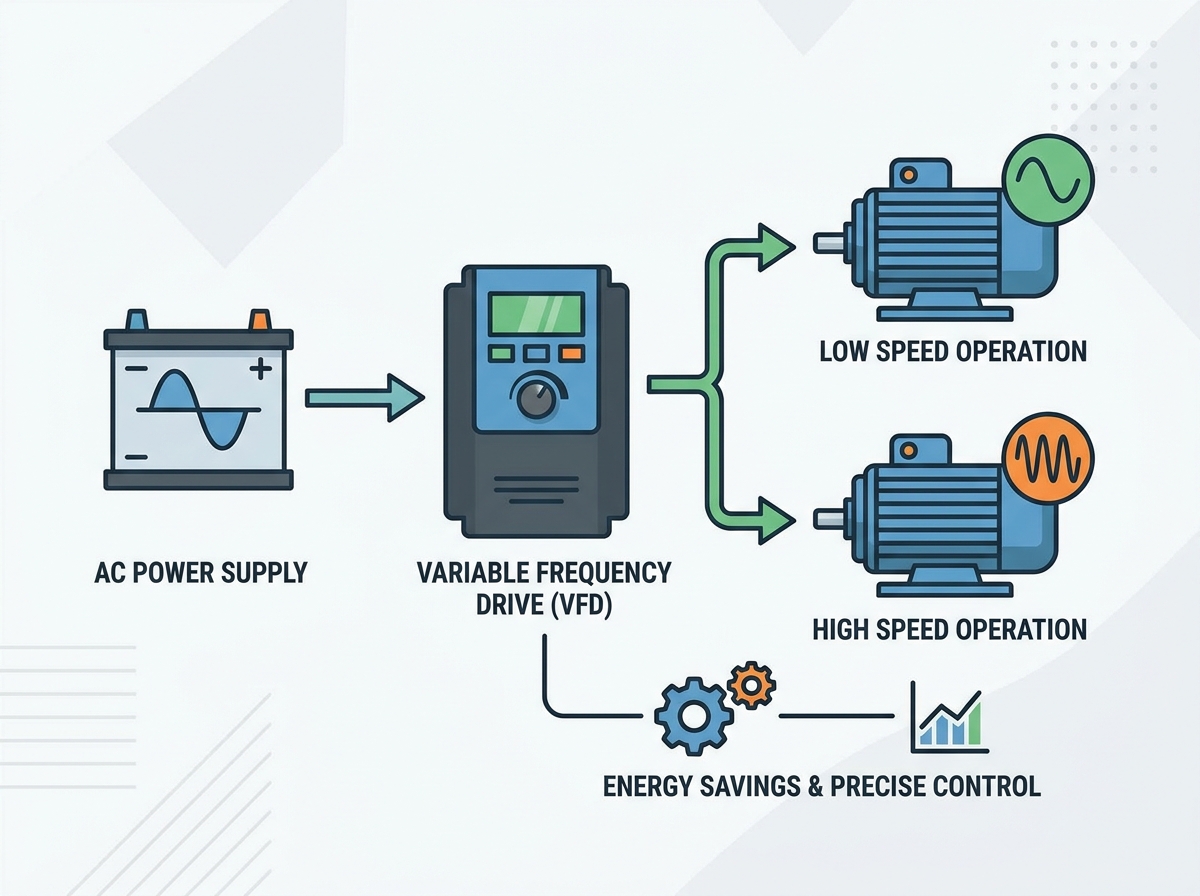
တစ် ပြောင်းလဲနိုင်သော Frequency Drive သည် အမှန်တကယ် လုပ်ငန်းစဉ်လိုအပ်ချက်နှင့် မော်တာအမြန်နှုန်းကို ချိန်ညှိရန်အတွက် တိကျသောအဖြေအဖြစ် ဆောင်ရွက်ပါသည်။ ဤနည်းပညာသည် အခြေခံလုပ်ဆောင်နိုင်စွမ်းမှ ဗျူဟာမြောက် စွမ်းအင်စီမံခန့်ခွဲမှုသို့ အာရုံပြောင်းသည်။ ၎င်းသည် ကာဗွန်ခြေရာကို လျှော့ချပေးပြီး စက်ကိရိယာ အလုံးစုံ လည်ပတ်မှု စီမံခန့်ခွဲမှုကို ပိုမိုကောင်းမွန်စေသည်။ မော်တာသို့ လျှပ်စစ်သွင်းအားကို ထိန်းချုပ်ခြင်းဖြင့် အော်ပရေတာများသည် စက်ပိုင်းဆိုင်ရာအထွက်အပေါ် တိကျသော ထိန်းချုပ်မှုကို ရရှိမည်ဖြစ်သည်။ ဤဒရိုက်ဗ်များ လည်ပတ်ပုံ၊ ၎င်းတို့၏ အဓိက လုပ်ငန်းဆောင်ရွက်မှု အကျိုးခံစားခွင့်များနှင့် သင့်စက်မှုလုပ်ငန်းစနစ်များကို ကာကွယ်ရန်အတွက် လက်တွေ့အကောင်အထည်ဖော်ပုံများအား လမ်းညွှန်နည်းတို့ကို သင်လေ့လာပါမည်။
စွမ်းအင် ROI- ပြောင်းလဲနိုင်သော torque loads (ပန့်များနှင့် ပန်ကာများကဲ့သို့) တွင် VFD ကို အကောင်အထည်ဖော်ခြင်းသည် Affinity Laws မှ အုပ်ချုပ်သော စွမ်းအင်ချွေတာမှုကို ထုတ်ပေးသည်၊ မကြာခဏ ROI ကို 12 မှ 24 လအတွင်း ပေးဆောင်သည်၊ အသုံးဝင်သောပြန်အမ်းငွေအစီအစဉ်များဖြင့် အရှိန်မြှင့်ပေးပါသည်။
စက်ပိုင်းဆိုင်ရာ အသက်ရှည်ခြင်း- inrush current ကို ထိန်းချုပ်ပြီး ချောမွေ့သော အရှိန်/နှောင့်နှေးမှုကို ပံ့ပိုးပေးခြင်းဖြင့် VFD များသည် shock loads များကို ဖယ်ရှားပေးကာ၊ water hammer များကို လျော့ပါးစေကာ ခါးပတ်များ၊ ဂီယာများနှင့် bearings များတွင် စက်ပိုင်းဆိုင်ရာ ဖိအားကို သိသိသာသာ လျှော့ချပေးပါသည်။
လုပ်ငန်းစဉ်တိကျမှု- VFD များသည် တိကျသောလျှပ်စစ်အမြန်နှုန်းထိန်းချုပ်မှုဖြင့် တိကျသောစက်မှုအဟန့်အတားကို အစားထိုးခြင်း၊ ထုတ်ကုန်အရည်အသွေးတိုးတက်စေခြင်း၊ စနစ်တုံ့ပြန်နိုင်မှုနှင့် အကောင်းဆုံးဖိအား/စီးဆင်းမှုကို ထိန်းသိမ်းခြင်းတို့ဖြင့် အစားထိုးပါသည်။
အကောင်အထည်ဖော်ခြင်းသတိပေးချက်များ- အောင်မြင်စွာဖြန့်ကျက်ခြင်းသည် ဟာမိုနစ်ပုံပျက်ခြင်း၊ ရှပ်ဗို့အားများနှင့် ဗို့အားရောင်ပြန်ဟပ်မှုများအပါအဝင် သီးခြားလျှပ်စစ်အန္တရာယ်များကို လျော့ပါးသက်သာစေရန် လိုအပ်ပါသည်။
Variable Frequency Drive ၏ မက္ကင်းနစ်များ- နည်းပညာအခြေခံအချက်
VFD များသည် Voltage နှင့် Frequency ကို မည်ကဲ့သို့ Manipulate လုပ်နည်း
အလွန်တိကျသော အဆင့်သုံးဆင့်ပါဝါပြောင်းလဲခြင်းလုပ်ငန်းစဉ်မှတဆင့် မော်တာအမြန်နှုန်းကို ထိန်းချုပ်မောင်းနှင်သည်။ ပထမဦးစွာ converter သို့မဟုတ် rectifier အပိုင်းသည် အဝင် alternating current (AC) power ကို လက်ခံရရှိသည် ။ ၎င်းသည် ဤသုံးဆင့် AC ပါဝါအား pulsating direct current (DC) အဖြစ်သို့ပြောင်းလဲရန် diodes ၏တံတားကိုအသုံးပြုသည်။ ထို့နောက်၊ DC bus သည် ဤ DC ဗို့အားကို စစ်ထုတ်ပြီး သိမ်းဆည်းရန်အတွက် အကြီးစား ချောမွေ့သော capacitor bank နှင့် inductors ကို အသုံးပြုပါသည်။ ၎င်းသည် DC ဓာတ်အား တည်ငြိမ်သော လှောင်ကန်ကို ဖန်တီးပေးသည်။ နောက်ဆုံးတွင်၊ အင်ဗာတာ အပိုင်းသည် DC ပါဝါကို simulated AC output အဖြစ်သို့ ပြန်ပြောင်းသည်။ ၎င်းသည် Pulse Width Modulation (PWM) ဟုခေါ်သော လုပ်ငန်းစဉ်အားဖြင့် Insulated Gate Bipolar Transistors (IGBTs) ကို အသုံးပြု၍ ၎င်းကို ရရှိသည်။ IGBT များသည် တစ်စက္ကန့်လျှင် အကြိမ်ထောင်ပေါင်းများစွာ အဖွင့်အပိတ်လုပ်သည်။ ဤလျင်မြန်သောပြောင်းလဲမှုသည် AC sine wave ကိုတုပသည့် အမျိုးမျိုးသော widths များကို ဖန်တီးပေးပါသည်။
Hertz (Hz) ဖြင့် တိုင်းတာသော ကြိမ်နှုန်းနှင့် မော်တာအမြန်နှုန်းကြားတွင် တိုက်ရိုက်၊ သင်္ချာဆိုင်ရာ ဆက်နွယ်မှု ရှိပါသည်။ တစ်မိနစ်လျှင် တော်လှန်ရေး (RPM) ဖြင့် တိုင်းတာပါသည်။ ကြိမ်နှုန်းကို နှိမ့်ချခြင်းဖြင့် မော်တာအား နှေးကွေးစေသည်။ သို့သော်လည်း မော်တာကျန်းမာရေးကို ထိန်းသိမ်းရန် ဗို့အားသည်လည်း အချိုးကျ ကျဆင်းသွားရမည်ဖြစ်သည်။ တသမတ်တည်း Volts-per-Hertz (V/Hz) အချိုးကို ထိန်းသိမ်းခြင်းသည် လုံးဝလိုအပ်ချက်ဖြစ်သည်။ ဥပမာအားဖြင့်၊ 60Hz တွင်လည်ပတ်နေသော 460V မော်တာတစ်ခုသည် 7.67 V/Hz အချိုးလိုအပ်သည်။ Drive သည် ကြိမ်နှုန်းအား 30Hz သို့ လျှော့ချသော်လည်း ဗို့အား 460V တွင် ထားရှိပါက၊ မော်တာသည် ပြင်းထန်သော သံလိုက်ဓာတ်ပြည့်ဝမှုကို ခံစားရမည်ဖြစ်ပါသည်။ သံအူတိုင်သည် သံလိုက်ဓာတ်ကို မကိုင်တွယ်နိုင်ပါ။ ၎င်းသည် မော်တာအား အလွန်အကျွံ လျှပ်စီးဆွဲခြင်းကို ဖြစ်စေပြီး ပြင်းထန်သော အပူလွန်ကဲမှုနှင့် လျင်မြန်သော အကွေ့အကောက်များ ချို့ယွင်းမှု ဖြစ်စေသည်။
VFD ပေါင်းစည်းခြင်းအတွက် အောင်မြင်မှုစံနှုန်းသတ်မှတ်ခြင်း။
တပ်ဆင်မှုတစ်ခုအား အကဲဖြတ်ရာတွင် ဝိုင်ယာကြိုးမဆွဲမီ ပြတ်သားပြီး တိုင်းတာနိုင်သော အခြေခံမျဉ်းများကို ချမှတ်ရန်လိုအပ်သည်။ သမိုင်းဝင်ဝန်ပရိုဖိုင်များနှင့် အသုံးဝင်မှုငွေတောင်းခံလွှာများအပေါ်အခြေခံ၍ ပစ်မှတ်စွမ်းအင်လျှော့ချမှုရာခိုင်နှုန်းကို သင်သတ်မှတ်ရပါမည်။ သင်သည် ဓာတ်ပြုမှုပါဝါပြစ်ဒဏ်များကို ဖယ်ရှားကြောင်း သေချာစေရန် utility meter တွင် ရွှေ့ပြောင်းနိုင်သော power factor တိုးတက်မှုများကို တိုင်းတာပါ။ နယ်ပယ်တွင် အမြန်နှုန်း စည်းမျဉ်း တိကျမှုကို အကဲဖြတ်ပါ။ စက်ပိုင်းဆိုင်ရာဝန်သည် မမျှော်လင့်ဘဲ အပြောင်းအလဲဖြစ်နေသည့်တိုင် တိကျသော RPM ကို ထိန်းသိမ်းရန် drive ဘောင်များအတွင်း ချော်လျော်ကြေးအင်္ဂါရပ်များကို အသုံးပြုပါ။
ထို့အပြင်၊ လျှပ်စစ်ဆူညံသံနှင့် Total Harmonic Distortion (THD) အတွက် လက်ခံနိုင်သော ကန့်သတ်ချက်များကို ချမှတ်ပါ။ မြင့်မားသော THD သည် တူညီသော ဓာတ်အားလိုင်းရှိ အရေးကြီးသော PLC များနှင့် ကိရိယာများကို နှောင့်ယှက်နိုင်သည်။ အောင်မြင်မှုဆိုသည်မှာ စက်ရုံ၏လျှပ်စစ်ကွန်ရက်ကို မညစ်ညမ်းစေဘဲ မော်တာအား ထိရောက်စွာ လည်ပတ်စေသည် ။ မော်တာနှင့် မောင်းနှင်သည့် ပစ္စည်းများတွင် အခြေခံ တုန်ခါမှုကို မှတ်တမ်းမှတ်ထားပါ။ Drive ၏ချောမွေ့သောအရှိန်နှုန်းသည် စက်ပိုင်းဆိုင်ရာဖိစီးမှုကို လျော့နည်းစေကြောင်း အတည်ပြုရန် ထည့်သွင်းပြီးနောက် ဤဖတ်ရှုမှုများကို နှိုင်းယှဉ်ကြည့်ပါ။
ပြောင်းလဲနိုင်သော Frequency Drive ကို အကောင်အထည်ဖော်ခြင်း၏ အဓိက အကျိုးကျေးဇူးများ
စွမ်းအင်ချွေတာခြင်းနှင့် ကုန်ကျစရိတ်သက်သာခြင်း။
အထင်ရှားဆုံးအားသာချက်မှာ Affinity Laws မှ ထိန်းချုပ်ထားသော centrifugal pumps များနှင့် fan များနှင့် တိုက်ရိုက်သက်ဆိုင်ပါသည်။ ဤဥပဒေများတွင် ပါဝါသုံးစွဲမှုသည် မော်တာအမြန်နှုန်းနှင့် ကွဲပြားသည်ဟု ဖော်ပြထားသည်။ ၎င်းသည် linear ဆက်ဆံရေးမဟုတ်ပါ။ ၎င်းသည် ထပ်ကိန်းဂဏန်းဖြစ်သည်။ မော်တာအမြန်နှုန်း 20% လျှော့ချခြင်းသည် စွမ်းအင်သုံးစွဲမှု 50% နီးပါး လျော့ကျစေသည်။ အမြန်နှုန်း 50% လျှော့ချခြင်းသည် full-speed power ၏ 12.5% သာ လိုအပ်သည်။ ဤအညွှန်းကိန်းဆက်နွယ်မှုသည် ဒိုင်နမစ်အမြန်နှုန်းထိန်းချုပ်မှုကို မော်တာအား 100% အမြန်နှုန်းဖြင့်လည်ပတ်နေသည့် စက်ခလုတ်နှိပ်ခြင်းနှင့် နှိုင်းယှဉ်ပါက အားကောင်းစေသည်။
မော်တော်အမြန်နှုန်း (%) |
စီးဆင်းမှုနှုန်း (%) |
ဖိအား/ဦးခေါင်း (%) |
ပါဝါ လိုအပ်သည် (%) |
100% |
100% |
100% |
100% |
90% |
90% |
၈၁% |
73% |
80% |
80% |
64% |
51% |
50% |
50% |
25% |
12.5% |
Drives များသည် အလွန်ကောင်းမွန်သော Power Factor Correction ကိုပေးပါသည်။ ၎င်းတို့သည် utility grid နှင့် inductive motor load အကြား လျှပ်စစ်ကြားခံအဖြစ် လုပ်ဆောင်သည်။ drive ၏ DC bus capacitors သည် မော်တာ၏ သံလိုက်စက်ကွင်းကို ထုတ်လုပ်ရန် လိုအပ်သော ဓာတ်ပြုပါဝါကို ထောက်ပံ့ပေးသည်။ ၎င်းသည် utility မှတွေ့မြင်ရသော displacement power factor ကို ပိုမိုကောင်းမွန်စေပြီး မကြာခဏ စည်းလုံးမှု (0.95–0.98) အနီးသို့ ယူဆောင်လာစေသည်။ မြင့်မားသော ပါဝါအချက်ကို ထိန်းသိမ်းခြင်းသည် ကုန်ကျစရိတ် ကြီးမားသော ပြစ်ဒဏ်များကို ဖယ်ရှားပေးသည်။ လက်တွေ့ကျသော ROI တွက်ချက်မှုမူဘောင်သည် ဒေသတွင်း အသုံးဝင်သော ကီလိုဝပ်နာရီနှုန်းများ၊ နှစ်စဉ် လုပ်ငန်းလည်ပတ်မှုနာရီများနှင့် ENERGY STAR လမ်းကြောင်းများ သို့မဟုတ် ဒေသဆိုင်ရာ အသုံးဝင်ငွေပြန်အမ်းပေးသည့် အစီအစဉ်များကဲ့သို့ အစိုးရစွမ်းအင်သုံး မက်လုံးများတွင် ထည့်သွင်းသင့်ပါသည်။
ပိုမိုကောင်းမွန်သော မော်တာထိန်းချုပ်မှုနှင့် လုပ်ငန်းစဉ် ပျော့ပြောင်းမှု
ခေတ်မီစက်မှုလုပ်ငန်းများသည် စက်ပိုင်းဆိုင်ရာ စီးဆင်းမှုကို ထိန်းချုပ်ခြင်းမှ လျင်မြန်စွာ ရွေ့ပြောင်းနေပါသည်။ Valves များ၊ louvers များနှင့် dampers များသည် စနစ်အတွင်းအတု ခံနိုင်ရည်ကို ဖန်တီးခြင်းဖြင့် စွမ်းအင်အများအပြားကို ဖြုန်းတီးပါသည်။ ဒိုင်းနမစ်အမြန်နှုန်းထိန်းချုပ်မှုသည် မော်တာအထွက်အား အရင်းအမြစ်တွင် တိုက်ရိုက်ချိန်ညှိသည်။ ၎င်းသည် တင်းကျပ်သော စက်ကိရိယာများ လိုအပ်မှုကို ဖယ်ရှားပေးကာ အဆိုပါ စက်ပိုင်းဆိုင်ရာ အစိတ်အပိုင်းများကို ပြုပြင်ထိန်းသိမ်းမှု လျော့နည်းစေကာ အရည် သို့မဟုတ် လေ ကိုင်တွယ်မှု လုပ်ငန်းစဉ်တစ်ခုလုံးကို ချောမွေ့စေသည်။
ကွင်းပိတ်ထိန်းချုပ်မှုစနစ်များသည် ဤလုပ်ငန်းလည်ပတ်မှုပြောင်းလွယ်ပြင်လွယ်ကို အမြင့်ဆုံးဖြစ်စေသည်။ Built-in PID (Proportional-Integral-Derivative) ထိန်းချုပ်ကိရိယာများကို အသုံးပြုခြင်းဖြင့်၊ ဒရိုက်များသည် လူ၏ဝင်ရောက်စွက်ဖက်မှုမရှိဘဲ တိကျသောဖိအား၊ စီးဆင်းမှု သို့မဟုတ် အပူချိန်ကို ထိန်းသိမ်းထားသည်။ drive သည် လုပ်ငန်းစဉ်အာရုံခံကိရိယာမှ 4-20mA သို့မဟုတ် 0-10V analog signal ကို လက်ခံရရှိသည်။ ၎င်းသည် ဤအမှန်တကယ်ဖတ်ရှုခြင်းကို ပရိုဂရမ်သတ်မှတ်ထားသည့်နေရာနှင့် နှိုင်းယှဉ်သည်။ PID စက်ဝိုင်းသည် အမှားအယွင်းကို အလိုအလျောက်တွက်ချက်ပြီး သတ်မှတ်နေရာအတိအကျနှင့် ကိုက်ညီစေရန် အချိန်နှင့်တပြေးညီ မော်တာအမြန်နှုန်းကို ချိန်ညှိပေးကာ ထုတ်ကုန်အရည်အသွေးနှင့် စနစ်တည်ငြိမ်မှုကို သေချာစေသည်။
စက်ပိုင်းဆိုင်ရာ ဖိအားလျှော့ချရေးနှင့် စက်ပစ္စည်းကာကွယ်ရေး
တိုက်ရိုက်-on-Line စတင်ခြင်းသည် စက်မှုလုပ်ငန်းစနစ်များတွင် ကြီးမားသော လျှပ်စစ်နှင့် စက်ပိုင်းဆိုင်ရာ တင်းမာမှုကို ဖန်တီးပေးသည်။ မော်တာသည် မျဉ်းကြောင်းတစ်လျှောက် တိုက်ရိုက်စတင်ပြီး ၎င်း၏ full load amperage ၏ 600% အထိ ချက်ချင်းဆွဲထုတ်သည်။ ၎င်းသည် ခါးပတ်များကို မျက်ရည်ကျစေခြင်း၊ ချိတ်တွဲသော့များကို ဖြတ်တောက်ခြင်းနှင့် ဂီယာဘောက်စ်များကို ပျက်စီးစေသည့် ပြင်းထန်သော စက်ရှော့ကို ဖန်တီးပေးသည်။ Drives များသည် ထိန်းချုပ်ထားသော၊ ပရိုဂရမ်ထုတ်နိုင်သော အဆင့်မြှင့်တင်မှု အစီအစဉ်ကို ပေးပါသည်။ ၎င်းတို့သည် လည်ပတ်မှုအမြန်နှုန်းကို သုညမှ ဗို့အားနှင့် ကြိမ်နှုန်းကို တဖြည်းဖြည်း တိုးမြင့်စေပြီး လက်ရှိစတင်ခြင်းအား နိမ့်ပါးစေပြီး စီမံခန့်ခွဲနိုင်သည်။
စတင်ချိန်တွင် စက်ပိုင်းဆိုင်ရာ ရှော့ခ်ကို ဖယ်ရှားခြင်းသည် အချိတ်အဆက်များ၊ ခါးပတ်များနှင့် မော်တာဝက်ဝံများ၏ သက်တမ်းကို တိုးစေသည်။ ၎င်းသည် ကျယ်ပြန့်သော ပိုက်ကွန်အခြေခံအဆောက်အအုံကိုလည်း ကာကွယ်ပေးသည်။ အစီအစဉ်ချ အရှိန်လျှော့သည့် ချဉ်းကပ်လမ်းများသည် အရည်စနစ်များရှိ 'water hammer' ကို ဖယ်ရှားပေးပါသည်။ ပန့်တစ်ခု ရုတ်တရက် ရပ်သွားသောအခါ၊ ရွေ့လျားနေသော အရည်၏ အရွေ့စွမ်းအင်သည် စစ်ဆေးသော အဆို့ရှင်များနှင့် ပိုက်တံတောင်ဆစ်များအတွင်းသို့ ကျရောက်သွားသည်။ တဖြည်းဖြည်းရပ်တန့်ခြင်းသည် အဆို့ရှင်များ၊ စက်တံဆိပ်များနှင့် ပိုက်ဂဟေဆက်များကို ပျက်စီးစေသော ဖိအားမြင့် spikes များမှ ကာကွယ်ပေးသည်။
VFD နှင့် Soft Starters များနှင့် တိုက်ရိုက်-on-Line- နှိုင်းယှဉ်မူဘောင်
Soft Starter ထက် VFD ကို ဘယ်အချိန်မှာ သတ်မှတ်မလဲ။
အင်ဂျင်နီယာများနှင့် လျှပ်စစ်ပညာရှင်များသည် Soft starters များနှင့် full drive များကို သတ်မှတ်ခြင်းအကြား မကြာခဏ ငြင်းခုံကြသည်။ Soft starters များသည် ကွဲပြားပြီး ခက်ခဲသော ကန့်သတ်ချက်များရှိသည်။ ၎င်းတို့သည် အတိုချုံးစတင်ခြင်းနှင့် ပိတ်ခြင်းအဆင့်များအတွင်း မော်တာကိုသာ ထိန်းချုပ်သည်။ ၎င်းတို့သည် SCRs (Silicon Controlled Rectifiers) ကိုအသုံးပြုပြီး ကနဦးဗို့အားကိုလျှော့ချကာ inrush current ကိုကန့်သတ်ထားသည်။ သို့သော်၊ မော်တာသည် အရှိန်အပြည့်ရောက်သည်နှင့်၊ အတွင်းပိုင်းရှောင်ကွင်း contactor သည် ပိတ်သွားပါသည်။ ထို့နောက် မော်တာသည် utility power ဖြင့် တိုက်ရိုက်လည်ပတ်သည်။ Soft starter သည် စဉ်ဆက်မပြတ် အမြန်နှုန်းထိန်းချုပ်မှုကို လုံးဝမပေးဆောင်ဘဲ ပုံမှန်လည်ပတ်နေစဉ်အတွင်း ဒိုင်နမစ်စွမ်းအင်ကို လုံးဝချွေတာပေးပါသည်။
သတ်မှတ်ချက်အတွက် တင်းကျပ်သော ဆုံးဖြတ်ချက် matrix ကို အသုံးပြုပါ။ စဉ်ဆက်မပြတ် လုပ်ငန်းစဉ်ထိန်းချုပ်မှု၊ မြန်နှုန်းပြောင်းလဲမှုနှင့် ပန်ကာများနှင့် ပန့်များကဲ့သို့ ပြောင်းလဲနိုင်သော torque loads များအတွက် အရှိန်အဟုန်နှင့် ပြောင်းလဲနိုင်သော စွမ်းအင်ချွေတာရန်အတွက် drive တစ်ခုကို ရွေးချယ်ပါ။ စက်ရှော့တိုက်ခြင်းကို လျှော့ချရန်နှင့် အရှိန်အပြည့်ဖြင့် ဆက်တိုက်လုပ်ဆောင်ရန် လိုအပ်သည့် အရှိန်အဟုန်အပြည့်လုပ်ဆောင်ရန် လိုအပ်သည့် စက်ပိုင်းဆိုင်ရာတုန်ခါမှုလျော့ပါးစေရန်နှင့် စက်ပိုင်းဆိုင်ရာတုန်ခါမှုကိုလျှော့ချရန်အတွက် ပျော့ပျောင်းသော starter ကို ရွေးချယ်ပါ။
ထူးခြားချက် |
တိုက်ရိုက်လိုင်း (DOL) |
Soft Starter ပါ။ |
ပြောင်းလဲနိုင်သော Frequency Drive |
Inrush Current |
600% အထိ |
200% - 300% |
150% အောက် |
အရှိန်ထိန်း |
မရှိ (ပုံသေအမြန်နှုန်း) |
မရှိ (ပုံသေအမြန်နှုန်း) |
ဆက်တိုက်ထိန်းချုပ်မှုအပြည့် |
စွမ်းအင်ချွေတာခြင်း။ |
တစ်ခုမှ |
အနည်းငယ်မျှသာ |
မြင့်မားသော (ပြောင်းလဲနိုင်သော torque ပေါ်တွင်) |
စက်ရှော့ခ် |
ပြင်းထန်သည်။ |
နိမ့်သည်။ |
ဖယ်ထုတ်ခံရတယ်။ |
Harmonic Distortion |
တစ်ခုမှ |
စတင်/ရပ်တန့်နေစဉ်အတွင်းသာ |
စဉ်ဆက်မပြတ် (လျှော့ချရန် လိုအပ်သည်) |
ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းဒရိုက်ကို သတ်မှတ်ခြင်းအတွက် အဓိက အကဲဖြတ်ခြင်း အတိုင်းအတာများ
လက္ခဏာများကို တင်ရန် VFD များကို ကိုက်ညီခြင်း။
Load အမျိုးအစားသည် drive ပရိုဂရမ်ရေးဆွဲခြင်း၊ အရွယ်အစားနှင့် ဟာ့ဒ်ဝဲရွေးချယ်မှုကို ညွှန်ကြားသည်။ HVAC ပန်ကာများနှင့် centrifugal ရေစုပ်စက်များကဲ့သို့ ပြောင်းလဲနိုင်သော torque load များသည် quadratic V/Hz ပရိုဖိုင်များ လိုအပ်ပါသည်။ ဤပရိုဖိုင်များသည် အရည် သို့မဟုတ် လေကို ရွှေ့ရန် သိသိသာသာနည်းသော torque လိုအပ်သည့် အနိမ့်အမြန်နှုန်းဖြင့် စွမ်းအင်သုံးစွဲမှုကို အကောင်းဆုံးဖြစ်အောင် လုပ်ဆောင်သည်။ ဤနေရာတွင် အာရုံစူးစိုက်မှုသည် စွမ်းအင်ထိရောက်မှုကို မြှင့်တင်ရန်နှင့် Affinity Laws ကို အသုံးချခြင်းအပေါ် လုံးလုံးလျားလျားဖြစ်သည်။
Constant torque load များသည် လုံးလုံးလျားလျား ကွဲပြားသည်။ ၎င်းတို့တွင် conveyor များ၊ extruder များ၊ hoist များနှင့် positive displacement pump များ ပါဝင်သည်။ ဤအပလီကေးရှင်းများသည် တည်ငြိမ်သောပွတ်တိုက်မှုကိုကျော်လွှားရန်နှင့် လည်ပတ်နေစဉ်အတွင်း သိသာထင်ရှားသောဝန်ပိုနိုင်စွမ်းကိုတောင်းဆိုရန် ဤအက်ပ်လီကေးရှင်းများသည် မြင့်မားသောစတင်ရုန်းအားလိုအပ်သည်။ Specifications များသည် 60 စက္ကန့်ကြာ 150% overload လုပ်နိုင်စွမ်းရှိသော heavy-duty အဆင့်သတ်မှတ်ချက်ကို တောင်းဆိုကြသည်။ အလွန်နိမ့်သော လည်ပတ်မှုအမြန်နှုန်းများတွင် တိကျသော torque နှင့် speed regulation ကို ထိန်းသိမ်းရန် ဤ load များအတွက် Sensorless vector control စွမ်းရည်များသည် မကြာခဏ လိုအပ်ပါသည်။
ပတ်ဝန်းကျင် အဆင့်သတ်မှတ်ချက်များနှင့် အရံအတားများ ရွေးချယ်ခြင်း။
ရုပ်ပိုင်းဆိုင်ရာတပ်ဆင်မှုပတ်ဝန်းကျင်သည် လိုအပ်သော အရံအတားအဆင့်သတ်မှတ်ချက်ကို ဆုံးဖြတ်သည်။ ကြမ်းတမ်းသောစက်မှုပတ်ဝန်းကျင်တွင် ပုံမှန်လေဝင်လေထွက်ရှိသော drive ကိုထားရှိခြင်းသည် ဖုန် သို့မဟုတ် အစိုဓာတ်ကြောင့် အရွယ်မတိုင်မီပျက်ကွက်မှုကို အာမခံပါသည်။ ပတ်ဝန်းကျင်အခြေအနေများအပေါ် တင်းကြပ်စွာအခြေခံထားသော NEMA သို့မဟုတ် IP အဆင့်သတ်မှတ်ချက်များကို ရွေးချယ်ပါ။
အပူချိန်ထိန်းချုပ်မှုနှင့် လေထုညစ်ညမ်းမှုများအတွက် တပ်ဆင်အခန်းကို အကဲဖြတ်ပါ။
သန့်ရှင်းသော၊ ရာသီဥတုထိန်းချုပ်သော လျှပ်စစ်အခန်းများ သို့မဟုတ် MCC များအတွက်သာ NEMA 1 (IP20) အကာအရံများကို သတ်မှတ်ပါ။
ဖုန်ထူသောစက်မှုလုပ်ငန်းအတွင်းပိုင်း၊ ကုန်ထုတ်ကြမ်းပြင်များနှင့် အညစ်အကြေးမရှိသောအရည်များယိုခြင်းမှကာကွယ်မှုလိုအပ်သောနေရာများအတွက် NEMA 12 (IP54) အကာအရံများကို သတ်မှတ်ပါ။
သန့်စင်သောပတ်ဝန်းကျင်၊ အစားအသောက်ပြုပြင်သည့်စက်ရုံများ၊ ပြင်ပတပ်ဆင်မှုများ သို့မဟုတ် အဆိပ်သင့်ဓာတုပစ္စည်းများနှင့်ထိတွေ့သည့်နေရာများအတွက် NEMA 4X (IP66) အရံအတားများကို သတ်မှတ်ပါ။
NEMA အဆင့်သတ်မှတ်ချက် မည်သို့ပင်ရှိစေကာမူ သင့်လျော်သော အပူပျံ့စေရန် အလုံအလောက်အတွင်း လုံလောက်သော ကင်းရှင်းကြောင်း သေချာပါစေ။
စက်မှုထိန်းချုပ်မှုစနစ်များနှင့် ပေါင်းစပ်ခြင်း။
ခေတ်မီဒရိုက်ဗ်များသည် ကြီးမားသောစက်ရုံ အလိုအလျောက်စနစ်ကွန်ရက်များအတွင်း ဉာဏ်ရည်မြင့်မားသော ဆုံမှတ်များအဖြစ် လုပ်ဆောင်သည်။ ဝယ်ယူခြင်းမပြုမီ ဆက်သွယ်မှုပရိုတိုကော လိုက်ဖက်ညီမှုကို ဂရုတစိုက်အကဲဖြတ်ပါ။ Drive သည် လိုအပ်သော စက်မှုကွန်ရက်များကို မူရင်းအတိုင်း သို့မဟုတ် တိုးချဲ့ကတ်များမှတစ်ဆင့် ပံ့ပိုးပေးကြောင်း သေချာပါစေ။ ဘုံပရိုတိုကောများတွင် EtherNet/IP၊ Modbus TCP၊ PROFINET၊ သို့မဟုတ် BACnet သည် အလိုအလျောက်စနစ်ကို တည်ဆောက်ရန်အတွက် ဖြစ်သည်။ ၎င်းသည် ချောမွေ့မှုမရှိသော PLC နှင့် SCADA ပေါင်းစည်းမှုကို ခွင့်ပြုပြီး hardwiring လိုအပ်ချက်များကို လျှော့ချပေးသည်။
ကွန်ရက်ပေါင်းစည်းခြင်းသည် အဆင့်မြင့် အဖြေရှာခြင်းနှင့် ပြဿနာဖြေရှင်းခြင်းစွမ်းရည်များကို လော့ခ်ဖွင့်ပေးသည်။ အော်ပရေတာများသည် ကြိုတင်ပြင်ဆင်ထိန်းသိမ်းမှုဒေတာကို အဝေးမှ ရယူနိုင်သည်။ ၎င်းတွင် အပူစုပ်ခွက်အပူချိန်ကို စောင့်ကြည့်ခြင်း၊ DC ဘတ်စ်ကားဗို့အားအဆင့်နှင့် လက်ရှိကွဲလွဲချက်များ ပါဝင်ပါသည်။ ဤဒေတာသည် သဘာဝဘေးအန္တရာယ် မော်တာ ချို့ယွင်းမှုများ မဖြစ်ပွားမီ ပြုပြင်ထိန်းသိမ်းမှုအဖွဲ့များအား အချိန်ဇယားဆွဲစေပြီး၊ စီစဉ်ထားခြင်းမရှိသော စက်ရပ်ချိန်နှင့် ထုတ်လုပ်မှု ဆုံးရှုံးခြင်းကို လျှော့ချပေးသည်။
အကောင်အထည်ဖော်ရေး အန္တရာယ်များနှင့် လျော့ပါးရေး ဗျူဟာများ
Harmonic Distortion ကို စီမံခန့်ခွဲခြင်း။
Drives များသည် စက်ရုံ၏ ပါဝါအရည်အသွေးကို ကွဲလွဲစေသော လိုင်းမဟုတ်သော ဝန်များကို ထုတ်ပေးပါသည်။ rectifier အပိုင်းသည် ချောမွေ့ပြီး စဉ်ဆက်မပြတ် sine wave ထက် တိုတောင်းပြီး လေးလံသော ပဲမျိုးစုံကို utility မှ လျှပ်စီးကို ဆွဲယူပါသည်။ ၎င်းသည် လျှပ်စစ်ဓာတ်အားလိုင်းသို့ ပြန်လည်စီးဆင်းစေသည့် ဟာမိုနီပုံပျက်မှုကို ဖန်တီးပေးသည်။ မြင့်မားသော ဟာမိုနီများသည် ဖြန့်ဖြူးမှု ထရန်စဖော်မာများကို အပူလွန်ကဲစေခြင်း၊ ဆားကစ်ဘရိတ်များကို ကျပန်းခရီးဖြင့် လည်ပတ်စေပြီး စက်ရုံအနှံ့ အထိခိုက်မခံသော အီလက်ထရွန်းနစ်ပစ္စည်းများကို နှောက်ယှက်နိုင်သည်။
လျော့ပါးသက်သာစေရေး မဟာဗျူဟာများသည် ဓာတ်အားအရည်အသွေးကို ထိန်းသိမ်းရန်နှင့် အခြေခံအဆောက်အအုံများကို ကာကွယ်ရန်အတွက် မရှိမဖြစ်လိုအပ်ပါသည်။ impedance ပေါင်းထည့်ရန်နှင့် လက်ရှိဆွဲခြင်းကို ချောမွေ့စေရန် 3% သို့မဟုတ် 5% line reactors သို့မဟုတ် DC chokes များကို တပ်ဆင်ပါ။ အသုံးများသောအချိတ်အဆက်၏ အသုံးဝင်မှုအမှတ်တွင် IEEE 519 စံနှုန်းများကို ပိုမိုတင်းကျပ်စွာလိုက်နာရန်အတွက် passive harmonic filter များကို အသုံးပြုပါ။ အလွန်အထိခိုက်မခံသောပတ်ဝန်းကျင်များတွင်၊ သဟဇာတကြိမ်နှုန်းများကို တက်ကြွစွာပယ်ဖျက်ပြီး သန့်ရှင်းသောဆိုက်လှိုင်းကို ထိန်းသိမ်းရန် rectifier ကဏ္ဍရှိ IGBTs များကို အသုံးပြုသည့် တက်ကြွသော ရှေ့ဆုံးစက် (AFE) drives များကို သတ်မှတ်ပါ။
Motor Bearing Damage (ရှပ်ဗို့အား) ကို ကာကွယ်ပေးခြင်း၊
Pulse Width Modulation (PWM) တွင် ကြိမ်နှုန်းမြင့်ပြောင်းခြင်းသည် ဘုံမုဒ်ဗို့အားဟု လူသိများသော ဖြစ်စဉ်ကို ဖန်တီးသည်။ ၎င်းသည် မော်တာရိုးတံတစ်လျှောက် လျှပ်စစ်စီးကြောင်းများကို လှုံ့ဆော်ပေးသည်။ ရဟတ်ကို bearing grease ဖြင့် သီးခြားခွဲထားသောကြောင့် အဆိုပါ shaft လျှပ်စီးကြောင်းများသည် မြေပြင်ဆီသို့ လမ်းကြောင်းရှာသည်အထိ ဖြစ်ပေါ်လာသည်။ ၎င်းတို့သည် ပုံမှန်အားဖြင့် မော်တာဝက်ဝံများမှတဆင့် တိုက်ရိုက်ကွေ့ပတ်သည်။ ဤစဉ်ဆက်မပြတ်လျှပ်စစ် arcing သည် အဏုကြည့်မှန်ပေါက်ခြင်း၊ bearing race များပေါ်တွင် လေလွင့်ခြင်း နှင့် နောက်ဆုံးတွင် ဘေးဥပဒ်ရှိသော bearing ချို့ယွင်းမှုကို ဖြစ်စေသည်။
အသက်ရှည်စေရန်အတွက် ကြိုတင်ကာကွယ်မှုအစီအမံများကို မော်တာပေါ်တွင် တပ်ဆင်ရပါမည်။ ဝက်ဝံများကို လုံးဝကျော်ဖြတ်ကာ မြေပြင်သို့ရောက်ရှိစေရန် တွန်းအားပေးထားသော လျှပ်စီးကြောင်းများအတွက် ဘေးကင်းပြီး ခုခံမှုနည်းသောလမ်းကြောင်းကို ပံ့ပိုးပေးရန် ရှပ်မြေခံကွင်းများ (AEGIS ကွင်းများကဲ့သို့) မော်တာများကို တပ်ဆင်ပါ။ လည်ပတ်နေသောလက်ရှိစက်ဝိုင်းကိုချိုးဖျက်ရန် ပိုကြီးသောမော်တာများ (ပုံမှန်အားဖြင့် 100 HP ကျော်) ၏ drive မဟုတ်သည့်အဆုံးတွင် insulated bearings ကိုသုံးပါ။ မော်တာဘောင်နှင့် မောင်းကိုယ်ထည်ကြားတွင် ကျစ်ထားသော မြေသားကြိုးများကို အသုံးပြု၍ သင့်လျော်သော ကြိမ်နှုန်းမြင့်သော ချည်နှောင်ခြင်းနှင့် မြေစိုက်နည်းစနစ်များကို သေချာစေပါ။
နိမ့်သောလည်ပတ်မှုအမြန်နှုန်းတွင် အပူစီမံခန့်ခွဲမှု
စံချိန်မီ AC မော်တာအား အနိမ့်အမြန်နှုန်းဖြင့် လည်ပတ်ခြင်းသည် ပြင်းထန်သော အပူအန္တရာယ်များကို မိတ်ဆက်ပေးသည်။ ပုံမှန် မော်တာတစ်ခုသည် လေဝင်လေထွက်အတွက် ရိုးရိုးတပ်ဆင်ထားသော အအေးခံပန်ကာကို အားကိုးသည်။ မော်တာ RPM ကျဆင်းလာသည်နှင့်အမျှ ဤပန်ကာသည် ၎င်း၏ထိရောက်မှု အဆများစွာ ဆုံးရှုံးသွားပါသည်။ မော်တာသည် နိမ့်သောအမြန်နှုန်းတွင် အဆက်မပြတ် torque load ကိုမောင်းနှင်ရန် မြင့်မားသောလျှပ်စီးအား ဆက်လက်ဆွဲနေပါက၊ ၎င်းသည် လျင်မြန်စွာ အပူလွန်သွားပြီး ၎င်း၏အတွင်းပိုင်းအကွေ့အကောက်များ လျှပ်ကာများ လောင်ကျွမ်းသွားမည်ဖြစ်သည်။
NEMA MG1 အပိုင်း 31 စံနှုန်းများနှင့် ကိုက်ညီသော အင်ဗာတာ-ဂျူတီမော်တာများကို အမြဲတမ်း သတ်မှတ်ပေးပါ။ ဤမော်တာများတွင် အဆင့်မြှင့်ထားသော Class F သို့မဟုတ် Class H လျှပ်ကာစနစ်များ ပါ၀င်ပြီး ပိုမိုမြင့်မားသော အပူဖိစီးမှုနှင့် ဗို့အားမြင့်တက်မှုကို ခံနိုင်ရည်ရှိသည်။ အလွန်အမင်း မြန်နှုန်းနိမ့်၊ အဆက်မပြတ် torque အပလီကေးရှင်းများအတွက် (10% အမြန်နှုန်းဖြင့် လိုင်းဆွဲအား ဆက်တိုက်လည်ပတ်ခြင်းကဲ့သို့)၊ auxiliary constant-speed cooling blowers ကို တပ်ဆင်ပါ။ ဤလေမှုတ်ကိရိယာများသည် သီးခြားပါဝါဆားကစ်တစ်ခုပေါ်တွင်လည်ပတ်ပြီး ပင်မမော်တာရိုးတံအမြန်နှုန်းကို မခွဲခြားဘဲ မော်တာတောင်များတစ်လျှောက် အမြင့်ဆုံးလေစီးဆင်းမှုကို ထိန်းသိမ်းထားသည်။
Reflected Waves နှင့် Voltage Spikes များကို လျော့ပါးစေခြင်း။
ဒရိုက်နှင့် မော်တာကြားရှိ ကေဘယ်ကြိုးရှည်သည် အန္တရာယ်ရှိသော ဗို့အားတက်ခြင်းကို ချဲ့ထွင်သည်။ ဒါကို ရောင်ပြန်ဟပ်တဲ့ လှိုင်းဖြစ်စဉ်လို့ ခေါ်တယ်။ လျင်မြန်သော PWM ဗို့အားသည် ကေဘယ်သို့ စီးဆင်းသွားပြီး၊ မော်တာဂိတ်များတွင် impedance မညီမညွတ်ကို ထိမှန်သည်၊ နောက်သို့ ရောင်ပြန်ဟပ်ကာ ဝင်လာသော pulses များနှင့် ပေါင်းစပ်ပါသည်။ ဤချဲ့ထွင်ထားသော spikes များသည် 480V စနစ်တွင် 1500 ဗို့ထက် အလွယ်တကူကျော်လွန်နိုင်ပြီး ပုံမှန်မော်တာအကွေ့အကောက်များသော လျှပ်ကာများကို ထိုးဖောက်ကာ short circuit ဖြစ်စေသည်။
မော်တာအား ကာကွယ်ရန် ကေဘယ်ကြိုးရှည် လည်ပတ်မှုအတွက် ရုပ်ပိုင်းဆိုင်ရာ ဖြေရှင်းချက် လိုအပ်ပါသည်။ Drive ထုတ်လုပ်သူမှ သတ်မှတ်ထားသော အမြင့်ဆုံးကေဘယ်အရှည် ကန့်သတ်ချက်များကို တင်းတင်းကျပ်ကျပ် လိုက်နာပါ။ လျှပ်စစ်ဆူညံသံများပါဝင်ပြီး ဘုံမုဒ်ရေစီးကြောင်းများကို ဟန်ချက်ညီစေရန် အချိုးကျအခြေခိုင်ထားသော အကာအရံရှိသော VFD ကေဘယ်ကြိုးများကို အသုံးပြုပါ။ ပေ 50 မှ 100 ထက်ကျော်လွန်သောကေဘယ်ကြိုးများလည်ပတ်မှုအတွက် drive အထွက်တွင် dv/dt စစ်ထုတ်မှုများ သို့မဟုတ် sine-wave စစ်ထုတ်မှုများကို ထည့်သွင်းပါ။ ဤစစ်ထုတ်မှုများသည် ပြင်းထန်သော PWM ဗို့အားကို ဝိုင်ယာကြိုးမှ မဆင်းမီ နူးညံ့သိမ်မွေ့သော လှိုင်းပုံစံသို့ ချောမွေ့စေသည်။
နိဂုံး
အလျင်မြန်ဆုံးပြန်ဆပ်နိုင်သည့် မြင့်မားသောအသုံးပြုမှု၊ ပြောင်းလဲနိုင်သော-ပြောင်းလဲနိုင်သော torque အပလီကေးရှင်းများကို ခွဲခြားသတ်မှတ်ရန်အတွက် ပြီးပြည့်စုံသော မော်တာစွမ်းအင်စစ်ဆေးမှုကို ပြုလုပ်ပါ။
ဒေသဆိုင်ရာ အသုံးဝင်ငွေပြန်အမ်းပေးအစီအစဉ်များ၊ လည်ပတ်ချိန်များနှင့် ရင်းနှီးမှုဥပဒေများတွင် ထည့်သွင်းခြင်းဖြင့် အလားအလာရှိသော စွမ်းအင်ချွေတာမှုကို တွက်ချက်ပါ။
တိကျသော drive topology၊ ကြီးကြီးမားမားနှင့် ပုံမှန်အလုပ်ချိန်အရွယ်အစားနှင့် လိုအပ်သော NEMA enclosure အဆင့်သတ်မှတ်ချက်ကို သတ်မှတ်ရန် အရည်အချင်းပြည့်မီသော စနစ်ပေါင်းစည်းသူနှင့် တိုင်ပင်ပါ။
ကာရံထားသော ကေဘယ်အမျိုးအစားများ၊ အများဆုံးကေဘယ်အရှည်များနှင့် မော်တာရိုးတံမြေစိုက်ခြင်းဆိုင်ရာ တင်းကျပ်သော တပ်ဆင်လမ်းညွှန်ချက်များကို အကောင်အထည်ဖော်ပါ။
စွမ်းဆောင်ရည် မြှင့်တင်မှုများနှင့် ဟန်ချက်ညီညီ လိုက်လျောညီထွေဖြစ်မှုတို့ကို စစ်ဆေးအတည်ပြုရန် တပ်ဆင်ခြင်းမပြုမီ အခြေခံတုန်ခါမှုနှင့် ပါဝါအရည်အသွေး တိုင်းတာမှုများကို ပြုလုပ်ပါ။
အမြဲမေးလေ့ရှိသောမေးခွန်းများ
မေး- VFD နှင့် အင်ဗာတာ ကွာခြားချက်ကား အဘယ်နည်း။
A- အင်ဗာတာသည် အမှန်တကယ်တော့ Drive ၏ သီးခြားအတွင်းပိုင်းအဆင့်တစ်ခုဖြစ်သည်။ ၎င်းသည် IGBTs ကို အသုံးပြု၍ DC ပါဝါကို အတုယူ AC ပါဝါအဖြစ်သို့ ပြန်ပြောင်းသည့် နောက်ဆုံးအပိုင်းဖြစ်သည်။ သို့သော်၊ စက်မှုလုပ်ငန်းဆက်တင်များစွာတွင် drive ယူနစ်တစ်ခုလုံးကိုဖော်ပြရန် ဝေါဟာရများကို အပြန်အလှန်အသုံးပြုကြသည်။
Q- Variable Frequency Drive ကို မည်သည့် AC မော်တာတွင်မဆို သုံးနိုင်ပါသလား။
A- မဟုတ်ပါ။ မောင်းနှင်လည်ပတ်မှုအတွက် အထူးထုတ်လုပ်ထားသည့် 'inverter-duty' မော်တာများကို အသုံးပြုရပါမည်။ ပုံမှန်မော်တာများသည် PWM လျှပ်စီးကြောင်းများကို ခံနိုင်ရည်ရှိရန် လိုအပ်သော အဆင့်မြှင့်ထားသော အကွေ့အကောက်များသော ကာရံများ ချို့တဲ့ပါသည်။ ၎င်းတို့၏အတွင်းပိုင်း အအေးခံပန်ကာများသည် ထိရောက်မှုမရှိသောကြောင့် ၎င်းတို့သည် နိမ့်သောအရှိန်ဖြင့် အပူလွန်ကဲစေပါသည်။
Q- Variable Frequency Drive သည် စွမ်းအင်မည်မျှ သက်သာစေနိုင်မည်နည်း။
A- Affinity Laws ကြောင့် centrifugal pumps နှင့် fans များကဲ့သို့ ပြောင်းလဲနိုင်သော torque applications များတွင် 20% မှ 50% အထိ ချွေတာလေ့ရှိပါသည်။ သို့သော်၊ စွမ်းအင်ချွေတာမှုသည် ဒရိုက်ကို လုပ်ငန်းစဉ်ထိန်းချုပ်ရန်အတွက် အဓိကအသုံးပြုသည့် တွန်းအားကဲ့သို့သော အဆက်မပြတ် torque applications များတွင် အားနည်းပါသည်။
မေး- VFD များသည် မော်တာသက်တမ်းကို လျှော့ချနိုင်ပါသလား။
A- ပျော့ပျောင်းသောအစပြုခြင်းနှင့် စက်ပိုင်းဆိုင်ရာရှော့ခ်ကိုဖယ်ရှားပေးခြင်းဖြင့် ၎င်းတို့သည် စက်ပိုင်းဆိုင်ရာသက်တမ်းကို တိုးမြှင့်ပေးသည်။ သို့ရာတွင်၊ ရိုးရိုးမြေသားကွင်းများနှင့် အထွက်စစ်ထုတ်စက်များကဲ့သို့ သင့်လျော်သောလျော့ပါးရေးနည်းဗျူဟာများကို အကောင်အထည်မဖော်ပါက ၎င်းတို့သည် မော်တာဝက်ဝံများနှင့် အကွေ့အကောက်များသော လျှပ်ကာများကို လျှပ်စစ်ဖြင့် ပျက်စီးစေနိုင်သည်။
မေး- လိုင်းဓာတ်ပေါင်းဖိုဆိုတာ ဘာလဲ၊ ငါ့ရဲ့ VFD နဲ့ တစ်လုံး လိုအပ်ပါသလား။
A- လိုင်းဓာတ်ပေါင်းဖိုသည် အသုံးဝင်သောပါဝါနှင့် drive ကြားတွင် တပ်ဆင်ထားသော အကာအကွယ် inductive အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။ ၎င်းသည် power line transient များကိုစုပ်ယူသည်၊ line impedance ကိုချိန်ခွင်လျှာညှိပေးပြီး harmonic distortion ကိုလျှော့ချပေးသည်။ ၎င်းတို့သည် drive နှင့် facility ၏ power grid နှစ်ခုလုံးကို ကာကွယ်ရန်အတွက် အလွန်အကြံပြုထားသည်။
မေး- VFD ကို မော်တာကနေ ဘယ်လောက်အထိ တပ်ဆင်နိုင်မလဲ။
A- အကွာအဝေးကို ဗို့အားကျဆင်းမှုနှင့် ရောင်ပြန်ဟပ်သောလှိုင်းများ၏ ချဲ့ထွင်မှုတို့ဖြင့် ကန့်သတ်ထားသည်။ ရှည်လျားသောကေဘယ်ကြိုးများသည် မော်တာလျှပ်ကာများကို ပျက်စီးစေသည့် ဗို့အားတက်စေသည်။ ပေ 50 မှ 100 ကျော်အထိ ကေဘယ်ကြိုးများ လည်ပတ်ရန်အတွက်၊ ပုံမှန်အားဖြင့် သင်သည် dv/dt filters သို့မဟုတ် sine-wave filter များကို တပ်ဆင်ရန် လိုအပ်သည်။
မေး- VFD သည် ပါဝါအချက်အား ပိုမိုကောင်းမွန်စေပါသလား။
A: ဟုတ်ပါတယ်။ Drive ၏အတွင်းပိုင်း DC ဘတ်စ်ကားသည် ကြားခံတစ်ခုအနေဖြင့်လုပ်ဆောင်ပြီး လိုင်းဘေးဘက်ရှိ displacement power factor (0.95 မှ 0.98) ကြား ညီညွတ်မှုအနီးသို့ ပြုပြင်ပေးသည်။ ၎င်းသည် မော်တာ၏ အမှန်တကယ် ပါဝါအချက်ကို မခွဲခြားဘဲ အသုံးဝင်သော ပါဝါအချက်ပိုကြေးများ မှ အဆောက်အဦများကို ကာကွယ်ပေးသည်။