Olete siin: Kodu »
Blogid »
Muutuva sagedusega ajamite mõistmine: peamised eelised tööstuslikele rakendustele
Muutuva sagedusega ajamite mõistmine: peamised eelised tööstuslikele rakendustele
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-07-21 Päritolu: Sait
Tööstuslikud elektrimootorid tarbivad suure osa ülemaailmsetest energiaressurssidest. Fikseeritud kiirusega rakenduste pidev täisvõimsusel töötamine tekitab tõsise energiakulu. Traditsioonilised Direct-on-Line (DOL) mootorikäivitus- ja mehaanilised voolujuhtimismeetodid, nagu drosselventiilid ja siibrid, põhjustavad töö ebaefektiivsust. Need põhjustavad ka liigset mehaanilist kulumist ja kõrgeid kasutusvajadusi. Rajatised ei saa enam lubada energia raiskamist, töötades mootorid täiskiirusel ainult selleks, et piirata nende võimsust mehaaniliselt.
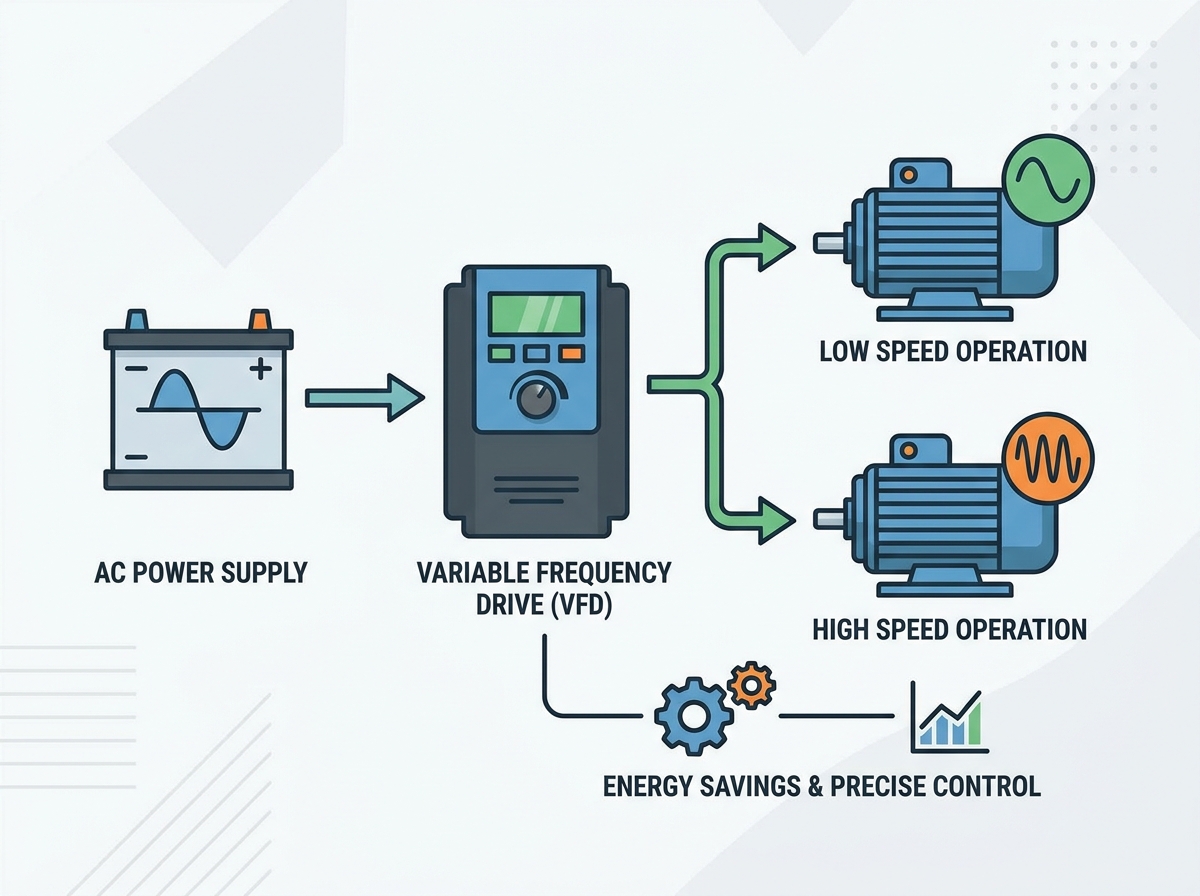
A Muutuva sagedusega ajam on lõplik lahendus mootori kiiruse vastavusse viimiseks tegeliku protsessivajadusega. See tehnoloogia nihutab fookuse põhifunktsioonidelt strateegilisele energiahaldusele. See vähendab süsiniku jalajälge ja parandab seadmete üldist elutsükli juhtimist. Mootori elektrisisendi juhtimisega saavad operaatorid täpse kontrolli mehaanilise väljundi üle. Saate teada, kuidas need draivid töötavad, nende peamised tööeelised ja kuidas navigeerida rakenduste tegelikkuses, et kaitsta oma tööstussüsteeme.
Energia ROI: VFD rakendamine muutuva pöördemomendiga koormustel (nagu pumbad ja ventilaatorid) annab eksponentsiaalse energiasäästu, mida reguleerivad afiinsusseadused, saavutades ROI-d sageli 12–24 kuu jooksul, mida kiirendavad kommunaalteenuste allahindlusprogrammid.
Mehaaniline pikaealisus: kontrollides sisselülitusvoolu ja pakkudes sujuvat kiirendust/aeglustumist, kõrvaldavad VFD-d löökkoormused, leevendavad veehaamrit ja vähendavad oluliselt rihmade, hammasrataste ja laagrite mehaanilist pinget.
Protsessi täpsus: VFD-d asendavad ebatäpse mehaanilise drosseli täpse elektrilise kiiruse reguleerimisega, parandades toote kvaliteeti, süsteemi reageerimisvõimet ja säilitades optimaalse rõhu/voolu.
Rakendamise hoiatused: edukaks kasutuselevõtuks on vaja leevendada spetsiifilisi elektrilisi riske, sealhulgas harmoonilisi moonutusi, võlli pingeid ja pinge peegeldusi, et vältida sekundaarsete seadmete rikkeid.
Sisukord
Lülita
Muutuva sagedusega ajami mehaanika: tehniline alus
Kuidas VFD-d pinge ja sagedusega manipuleerivad
Ajamid juhivad mootori kiirust ülitäpse kolmeastmelise võimsuse muundamise protsessi kaudu. Esiteks saab muunduri või alaldi osa sissetulevat vahelduvvoolu (AC) voolu. See kasutab dioodide silda, et muuta see kolmefaasiline vahelduvvool pulseerivaks alalisvooluks (DC). Järgmisena kasutab alalisvoolu siini alalispinge filtreerimiseks ja salvestamiseks tugevat silumiskondensaatoripanka ja induktiivpoolid. See loob stabiilse alalisvoolu reservuaari. Lõpuks muudab inverteri sektsioon alalisvoolu tagasi simuleeritud vahelduvvoolu väljundiks. See saavutatakse isoleeritud paisuga bipolaarsete transistorite (IGBT) abil protsessi, mida nimetatakse impulsi laiuse modulatsiooniks (PWM). IGBT-d lülituvad sisse ja välja tuhandeid kordi sekundis. See kiire ümberlülitamine loob erineva laiusega pingeimpulsse, mis jäljendavad vahelduvvoolu siinuslainet.
Hertsides (Hz) mõõdetud sageduse ja pöörete minutis (RPM) mõõdetud mootori kiiruse vahel on otsene matemaatiline seos. Sageduse alandamine aeglustab mootorit. Kuid ka pinge peab mootori tervise säilitamiseks proportsionaalselt langema. Volts-per-Hz (V/Hz) ühtlase suhte säilitamine on absoluutne nõue. Näiteks 460 V mootor, mis töötab sagedusel 60 Hz, vajab suhet 7,67 V/Hz. Kui ajam alandab sagedust 30 Hz-ni, kuid hoiab pinget 460 V juures, kogeb mootor tugevat magnetilist küllastumist. Rauasüdamik ei saa magnetvooga hakkama. See põhjustab mootori liigset voolu, mis põhjustab tõsist ülekuumenemist ja mähise kiiret riket.
VFD integreerimise edukriteeriumide määratlemine
Paigalduse hindamiseks tuleb enne juhtme tõmbamist luua selged ja mõõdetavad baastaseme mõõdikud. Peate määratlema energia vähendamise sihtprotsenti ajalooliste koormusprofiilide ja kommunaalmaksete põhjal. Mõõtke elektriarvestil nihke võimsusteguri täiustusi, et tagada reaktiivvõimsuse trahvide kaotamine. Hinnake kiiruse reguleerimise täpsust põllul. Kasutage ajami parameetrites libisemiskompensatsiooni funktsioone, et säilitada täpne pöörete arv isegi siis, kui mehaaniline koormus ootamatult kõigub.
Lisaks kehtestage elektrilise müra ja täieliku harmoonilise moonutuse (THD) vastuvõetavad piirid. Kõrge THD võib häirida tundlikke PLC-sid ja seadmeid samas elektrivõrgus. Edu tähendab, et ajam töötab mootorit tõhusalt ilma rajatise elektrivõrku saastamata. Dokumenteerige mootori ja käitatavate seadmete vibratsiooni algnäidud. Võrrelge neid näitu pärast paigaldamist, et kontrollida, kas ajami sujuv kiirendus on mehaanilist pinget vähendanud.
Muutuva sagedusega ajami rakendamise peamised tööeelised
Energiasääst ja kulutõhusus
Kõige olulisem eelis kehtib otse tsentrifugaalpumpade ja -ventilaatorite puhul, mida reguleerivad afiinsusseadused. Need seadused ütlevad, et energiatarve varieerub sõltuvalt mootori kiirusest. See ei ole lineaarne suhe; see on eksponentsiaalne. Mootori kiiruse 20% vähendamine vähendab energiatarbimist peaaegu 50%. Kiiruse 50% vähendamine nõuab vaid 12,5% täiskiirusel töötavast võimsusest. See eksponentsiaalne suhe muudab dünaamilise kiiruse reguleerimise väga tõhusaks võrreldes mehaanilise drosseliga, kus mootor töötab 100% kiirusel, samal ajal kui klapp väljundit summutab.
Mootori kiirus (%)
Voolukiirus (%)
Rõhk/pea (%)
Vajalik võimsus (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12,5%
Draivid pakuvad ka suurepärast võimsusteguri korrigeerimist. Need toimivad elektrilise puhvrina tehnovõrgu ja induktiivmootori koormuse vahel. Ajami alalisvoolu siini kondensaatorid annavad reaktiivvõimsust, mida mootor vajab magnetvälja genereerimiseks. See parandab utiliidi nähtavat nihke võimsustegurit, viies selle sageli ühtsuse lähedale (0,95–0,98). Kõrge võimsusteguri säilitamine välistab kulukad kommunaalkulud. Realistlik ROI arvutamise raamistik peaks arvestama kohalike kommunaalteenuste kilovatt-tunni määrasid, iga-aastaseid töötunde ja valitsuse energiatõhususe stiimuleid, nagu ENERGY STARi teed või kohalikud kommunaalteenuste allahindlusprogrammid.
Täiustatud mootori juhtimine ja protsesside paindlikkus
Kaasaegsed tööstusrajatised eemalduvad kiiresti mehaanilisest voolujuhtimisest. Klapid, siibrid ja siibrid raiskavad tohutul hulgal energiat, luues süsteemis kunstliku takistuse. Dünaamiline kiiruse reguleerimine reguleerib mootori väljundit otse allika juures. See välistab vajaduse piiravate mehaaniliste seadmete järele, vähendab nende mehaaniliste osade hooldust ja muudab kogu vedeliku või õhu käitlemise protsessi sujuvamaks.
Suletud ahelaga juhtimissüsteemid maksimeerivad selle toimimise paindlikkuse. Kasutades sisseehitatud PID (Proportsional-Integral-Derivative) kontrollereid, säilitavad ajamid täpse rõhu, vooluhulga või temperatuuri ilma inimese sekkumiseta. Ajam saab protsessiandurilt 4-20mA või 0-10V analoogsignaali. See võrdleb seda tegelikku näitu programmeeritud seadeväärtusega. PID-ahel arvutab automaatselt vea ja reguleerib mootori kiirust reaalajas, et see vastaks täpsele seadeväärtusele, tagades toote ühtlase kvaliteedi ja süsteemi stabiilsuse.
Mehaaniline pinge vähendamine ja seadmete kaitse
Direct-on-Line käivitamine tekitab tööstussüsteemidele tohutu elektrilise ja mehaanilise koormuse. Otse üle liini käivitatud mootor võtab koheselt kuni 600% täiskoormuse voolutugevusest. See tekitab tugeva mehaanilise löögi, mis rebeneb rihmad, lõikab ühendusvõtmeid ja kahjustab käigukasti. Ajamid pakuvad juhitavat, programmeeritavat tõusuteed. Need suurendavad järk-järgult pinget ja sagedust nullist töökiiruseni, hoides käivitusvoolu madalal ja juhitaval tasemel.
Mehaaniliste löökide kõrvaldamine käivitamisel pikendab sidurite, rihmade ja mootori laagrite eluiga. See kaitseb ka ulatuslikku torustiku infrastruktuuri. Programmeeritud aeglustusrambid kõrvaldavad vedelikusüsteemides 'veehaamri'. Kui pump seiskub ootamatult, põrkab liikuva vedeliku kineetiline energia tagasilöögiklappidesse ja torude põlvedesse. Järk-järguline seiskamine kaitseb ventiile, mehaanilisi tihendeid ja torude keevisõmblusi nende destruktiivsete kõrgrõhupiiskade eest.
VFD vs pehmekäivitajad vs. Direct-on-Line: võrdlev raamistik
Millal määrata VFD pehmekäiviti kaudu
Insenerid ja elektrikud vaidlevad sageli pehmekäivitite ja täisajamite määramise vahel. Pehmetel starteritel on selged kõvad piirangud. Nad juhivad mootorit ainult lühikese käivitamise ja seiskamise faasis. Nad kasutavad SCR-i (Silicon Controlled Rectifiers) algpinge vähendamiseks, piirates sisselülitusvoolu. Kui aga mootor saavutab täiskiiruse, sulgub sisemine möödaviigukontaktor. Mootor töötab seejärel otse elektritoitel. Pehme starter ei võimalda absoluutselt pidevat kiiruse reguleerimist ja ei anna normaalse töö ajal dünaamilist energiasäästu.
Kasutage täpsustamiseks ranget otsustusmaatriksit. Valige ajam pidevaks protsessi juhtimiseks, kiiruse muutmiseks ja dünaamilise energiasäästu jaoks muutuva pöördemomendiga koormustel, nagu ventilaatorid ja pumbad. Valige pehme starter ainult mehaaniliste löökide leevendamiseks ja sisselülitusvoolu vähendamiseks fikseeritud kiirusega rakendustes, kus on vaja pidevat täiskiirusel töötamist, näiteks suured kivipurustid või raskeveokite hakkurid, mis ei saa väiksemal kiirusel töötamisest kasu.
Funktsioon
Otseühendus (DOL)
Pehme starter
Muutuva sagedusega ajam
Sissevoolu vool
kuni 600%
200% - 300%
alla 150%
Kiiruse juhtimine
Puudub (fikseeritud kiirus)
Puudub (fikseeritud kiirus)
Täielik pidev kontroll
Energiasääst
Mitte ühtegi
Minimaalne
Kõrge (muutuva pöördemomendi korral)
Mehaaniline šokk
Raske
Madal
Elimineeritud
Harmooniline moonutus
Mitte ühtegi
Ainult käivitamise/peatamise ajal
Pidev (nõuab leevendamist)
Peamised hindamismõõtmed muutuva sagedusega ajami määramiseks
VFD-de sobitamine laadimisomadustega
Koormuse tüüp määrab draivi programmeerimise, suuruse ja riistvara valiku. Muutuva pöördemomendiga koormused, nagu HVAC-ventilaatorid ja tsentrifugaalveepumbad, nõuavad ruut-V/Hz profiile. Need profiilid optimeerivad energiatarbimist madalamatel kiirustel, kus vedeliku või õhu liigutamiseks on vaja oluliselt vähem pöördemomenti. Siin keskendutakse täielikult energiatõhususe maksimeerimisele ja afiinsusseaduste võimendamisele.
Pidevad pöördemomendi koormused käituvad täiesti erinevalt. Nende hulka kuuluvad konveierid, ekstruuderid, tõstukid ja mahuga pumbad. Need rakendused nõuavad suurt käivitusmomenti, et ületada staatiline hõõrdumine ja töö ajal on vaja märkimisväärset ülekoormusvõimet. Spetsifikatsioonid nõuavad tavaliselt raskeveokite reitingut ja 150% ülekoormusvõimet 60 sekundi jooksul. Anduriteta vektorjuhtimisvõimalused on sageli nende koormuste jaoks vajalikud, et säilitada täpne pöördemomendi ja kiiruse reguleerimine väga madalatel töökiirustel.
Keskkonnahinnangud ja korpuse valik
Füüsiline paigalduskeskkond määrab vajaliku korpuse reitingu. Tavalise avatud ventilatsiooniga ajami paigutamine karmi tööstuskeskkonda tagab enneaegse tõrke tolmu või niiskuse tõttu. Valige NEMA- või IP-reitingud, mis põhinevad rangelt ümbritsevatel tingimustel.
Hinnake paigaldusruumi temperatuuri reguleerimise ja õhus leiduvate saasteainete suhtes.
Määrake NEMA 1 (IP20) korpused ainult puhaste, kontrollitud kliimaga elektriruumide või MCC-de jaoks.
Määrake NEMA 12 (IP54) kaitseümbrised tolmuste tööstuslike siseruumide, tootmispõrandate ja piirkondade jaoks, mis vajavad kaitset tilkuvate mittesöövitavate vedelike eest.
Määrake NEMA 4X (IP66) korpused pesemiskeskkondade, toidutöötlemistehaste, välipaigaldiste või söövitavate kemikaalidega kokkupuutuvate piirkondade jaoks.
Korralikuks soojuse hajutamiseks tagage korpuse ümber piisav vaba ruum, olenemata NEMA reitingust.
Integratsioon tööstuslike juhtimissüsteemidega
Kaasaegsed ajamid toimivad väga intelligentsete sõlmedena suuremates tehase automatiseerimisvõrkudes. Enne ostmist hinnake hoolikalt sideprotokolli ühilduvust. Veenduge, et draiv toetaks vajalikke tööstusvõrke algselt või laienduskaartide kaudu. Levinud protokollid hõlmavad EtherNet/IP, Modbus TCP, PROFINET või BACnet hoone automatiseerimiseks. See võimaldab sujuvalt integreerida PLC ja SCADA, vähendades juhtmestiku nõudeid.
Võrgu integreerimine avab täiustatud diagnostika ja tõrkeotsingu võimalused. Operaatorid saavad prognoositavatele hooldusandmetele kaugjuurdepääsu. See hõlmab jahutusradiaatori temperatuuride, alalisvoolu siini pingetasemete ja voolu anomaaliate jälgimist. Need andmed aitavad hooldusmeeskondadel planeerida sekkumisi enne katastroofiliste mootoririkkete tekkimist, minimeerides tehase planeerimata seisakuid ja tootmise kadu.
Rakendamise riskid ja nende leevendamise strateegiad
Harmooniliste moonutuste juhtimine
Ajamid tekitavad mittelineaarseid koormusi, mis moonutavad rajatise toitekvaliteeti. Alaldi osa ammutab utiliidist voolu pigem lühikeste, raskete impulsside kui sujuva, pideva siinuslaine kujul. See tekitab harmoonilisi moonutusi, mis voolavad tagasi elektrivõrku. Kõrged harmoonilised võivad jaotustrafosid üle kuumeneda, kaitselülitid juhuslikult välja lülitada ja tehases tundlikku elektroonikat häirida.
Leevendusstrateegiad on elektrikvaliteedi säilitamiseks ja infrastruktuuri kaitsmiseks hädavajalikud. Paigaldage 3% või 5% liinireaktorid või alalisvoolu drosselid, et lisada impedantsi ja tasandada voolutõmmet. IEEE 519 standardite rangemaks järgimiseks tavalise sidestuse kasulikus punktis kasutage passiivseid harmoonilisi filtreid. Väga tundlikes keskkondades määrake aktiivsed esiotsa (AFE) draivid, mis kasutavad alaldi sektsioonis IGBT-sid, et aktiivselt tühistada harmoonilised sagedused ja säilitada puhas siinuslaine.
Mootori laagrite kahjustuste vältimine (võlli pinged)
Pulse Width Modulation (PWM) kõrgsageduslik ümberlülitamine loob nähtuse, mida nimetatakse ühisrežiimi pingeks. See indutseerib piki mootori võlli elektrivoolu. Kuna rootor on isoleeritud laagrimäärdega, kogunevad need võllivoolud, kuni nad otsivad teed maapinnale. Tavaliselt kaarevad need otse läbi mootori laagrite. See pidev elektrikaare tekitamine põhjustab mikroskoopilisi süvendeid, laagrirataste kõverdumist ja võimalikku katastroofilist laagri riket.
Pikaealisuse tagamiseks tuleb mootorile paigaldada ennetavad meetmed. Varustage mootorid võlli maandusrõngastega (nagu AEGISe rõngad), et tagada ohutu ja madala takistusega tee indutseeritud voolude jõudmiseks maapinnani, jättes laagritest täielikult mööda. Kasutage suuremate mootorite (tavaliselt üle 100 hj) mitteajamil isoleeritud laagreid, et katkestada tsirkulatsioonivool. Mootori raami ja ajami šassii vahel põimitud maandusrihmade abil veenduge, et kasutatakse õigeid kõrgsageduslikke ühendamis- ja maandustehnikaid.
Soojusjuhtimine madalatel töökiirustel
Tavalise vahelduvvoolumootori madalatel pööretel töötamine toob kaasa tõsiseid termilisi riske. Tavaline mootor tugineb ventilatsiooniks võllile paigaldatud jahutusventilaatorile. Kui mootori pöörete arv langeb, kaotab see ventilaator plahvatuslikult oma efektiivsuse. Kui mootor jätkab suure voolu tõmbamist, et juhtida madalatel pööretel pidevat pöördemomenti, kuumeneb see kiiresti üle ja põleb läbi oma sisemise mähise isolatsiooni.
Määrake alati NEMA MG1 osa 31 standarditele vastavad invertermootorid. Nendel mootoritel on täiustatud F- või H-klassi isolatsioonisüsteemid, mis on võimelised taluma suuremat soojuspinget ja pinge hüppeid. Äärmiselt madalate pöörete ja konstantse pöördemomendiga rakenduste jaoks (nt konveieri pidev 10% kiirusel töötamine) paigaldage täiendavad konstantse kiirusega jahutuspuhurid. Need puhurid töötavad eraldi toiteahelal ja säilitavad maksimaalse õhuvoolu üle mootori ribide, sõltumata peamise mootori võlli kiirusest.
Peegeldunud lainete ja pinge hüpete leevendamine
Ajami ja mootori vahel kulgev pikk kaabel võimendab ohtlikke pinge hüppeid. Seda nimetatakse peegeldunud laine nähtuseks. Kiired PWM-pingeimpulsid liiguvad mööda kaablit alla, tabavad mootori klemmide impedantsi mittevastavust, peegelduvad tagasi ja ühendavad sissetulevaid impulsse. Need võimendatud naelu võivad 480 V süsteemis kergesti ületada 1500 volti, torgates läbi standardse mootori mähise isolatsiooni ja põhjustades lühise.
Pikkade kaablite jaoks on mootori kaitsmiseks vaja füüsilisi lahendusi. Järgige rangelt ajami tootja määratud maksimaalse kaabli pikkuse piiranguid. Elektrilise müra hoidmiseks ja tavarežiimi voolude tasakaalustamiseks kasutage varjestatud VFD-kaableid, millel on sümmeetriline maandus. Paigaldage dv/dt filtrid või siinuslaine filtrid ajami väljundisse, kui kaabli pikkus on üle 50 kuni 100 jalga. Need filtrid siluvad karmid PWM-pingeimpulsid õrnemaks lainekujuks, enne kui need mööda traati alla liiguvad.
Järeldus
Viige oma rajatises läbi põhjalik mootori energiaaudit, et tuvastada suure kasutusega ja muutuva pöördemomendiga rakendused, mis annavad kiireima tasuvuse.
Arvutage potentsiaalset energiasäästu, võttes arvesse kohalikke kommunaalteenuste allahindlusprogramme, töötunde ja affinityseadusi.
Konsulteerige kvalifitseeritud süsteemiintegraatoriga, et täpsustada draivi täpset topoloogiat, raskeveokite ja tavapäraste seadmete suurust ning nõutavat NEMA-karbi reitingut.
Süsteemi pikaajalise töökindluse tagamiseks rakendage rangeid paigaldusjuhiseid varjestatud kaablitüüpide, maksimaalsete kaablipikkuste ja mootorivõlli maanduse kohta.
Enne paigaldamist määrake vibratsiooni ja toitekvaliteedi põhinäitajad, et hiljem kontrollida jõudluse paranemist ja harmoonilist vastavust.
KKK
K: Mis vahe on VFD-l ja inverteril?
V: Inverter on tegelikult ajami konkreetne sisemine etapp. See on viimane osa, mis muudab alalisvoolu IGBT-de abil tagasi simuleeritud vahelduvvooluks. Kuid paljudes tööstuslikes seadetes kasutatakse termineid kogu ajami kirjeldamiseks vaheldumisi.
K: Kas muutuva sagedusega ajamit saab kasutada mis tahes vahelduvvoolumootoril?
V: Ei. Peate kasutama 'inverteriga' mootoreid, mis on spetsiaalselt ette nähtud ajami tööks. Tavalistel mootoritel puudub täiustatud mähise isolatsioon, mis on vajalik PWM-i pingepiiskade talumiseks. Nad kuumenevad üle ka madalatel kiirustel, kuna nende sisemised jahutusventilaatorid muutuvad ebaefektiivseks.
K: Kui palju energiat saab muutuva sagedusega ajam tegelikult säästa?
V: Afiinsusseaduste tõttu säästetakse tavaliselt 20–50% muutuva pöördemomendiga rakendustes, nagu tsentrifugaalpumbad ja ventilaatorid. Energiasääst on aga tühine pideva pöördemomendiga rakendustes, nagu konveierid, kus ajamit kasutatakse peamiselt protsessi juhtimiseks.
K: Kas VFD-d vähendavad mootori eluiga?
V: Need pikendavad mehaanilist eluiga, pakkudes pehmet käivitust ja kõrvaldades mehaanilise šoki. Kuid need võivad mootori laagreid ja mähiste isolatsiooni elektriliselt kahjustada, kui ei rakendata õigeid leevendusstrateegiaid, nagu võlli maandusrõngad ja väljundfiltrid.
K: Mis on liinireaktor ja kas mul on seda VFD-ga vaja?
V: Liinireaktor on kaitsev induktiivne komponent, mis on paigaldatud toiteallika ja ajami vahele. See neelab elektriliinide siirdeid, tasakaalustab liini impedantsi ja vähendab harmoonilisi moonutusi. Need on väga soovitatavad nii ajami kui ka rajatise elektrivõrgu kaitsmiseks.
K: Kui kaugele saab VFD mootorist paigaldada?
V: Kaugust piirab pingelangus ja peegeldunud lainete võimendus. Pikad kaablid põhjustavad pingetõusid, mis hävitavad mootori isolatsiooni. Kui kaabli pikkus ületab 50–100 jalga, peate tavaliselt installima dv/dt filtrid või siinuslaine filtrid.
K: Kas VFD parandab võimsustegurit?
V: Jah. Ajami sisemine alalisvoolusiin toimib puhvrina, korrigeerides nihke võimsusteguri liinipoolsel küljel peaaegu ühtsuseni (0,95 kuni 0,98). See kaitseb rajatisi võimsusteguri lisatasude eest, olenemata mootori tegelikust võimsustegurist.