Anda di sini: Rumah »
Blog »
Memahami Penggerak Frekuensi Variabel: Manfaat Utama untuk Aplikasi Industri
Memahami Penggerak Frekuensi Variabel: Manfaat Utama untuk Aplikasi Industri
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 21-07-2026 Asal: Lokasi
Motor listrik industri mengonsumsi sebagian besar sumber daya energi global. Menjalankan aplikasi berkecepatan tetap dengan kapasitas penuh secara terus-menerus akan menyebabkan terkurasnya energi secara parah. Metode penyalaan motor Direct-on-Line (DOL) tradisional dan kontrol aliran mekanis, seperti katup pelambatan dan peredam, menyebabkan inefisiensi operasional. Hal ini juga menyebabkan keausan mekanis yang berlebihan dan tuntutan utilitas yang tinggi. Fasilitas tidak lagi mampu membuang-buang daya dengan menjalankan motor pada kecepatan penuh hanya untuk membatasi keluarannya secara mekanis.
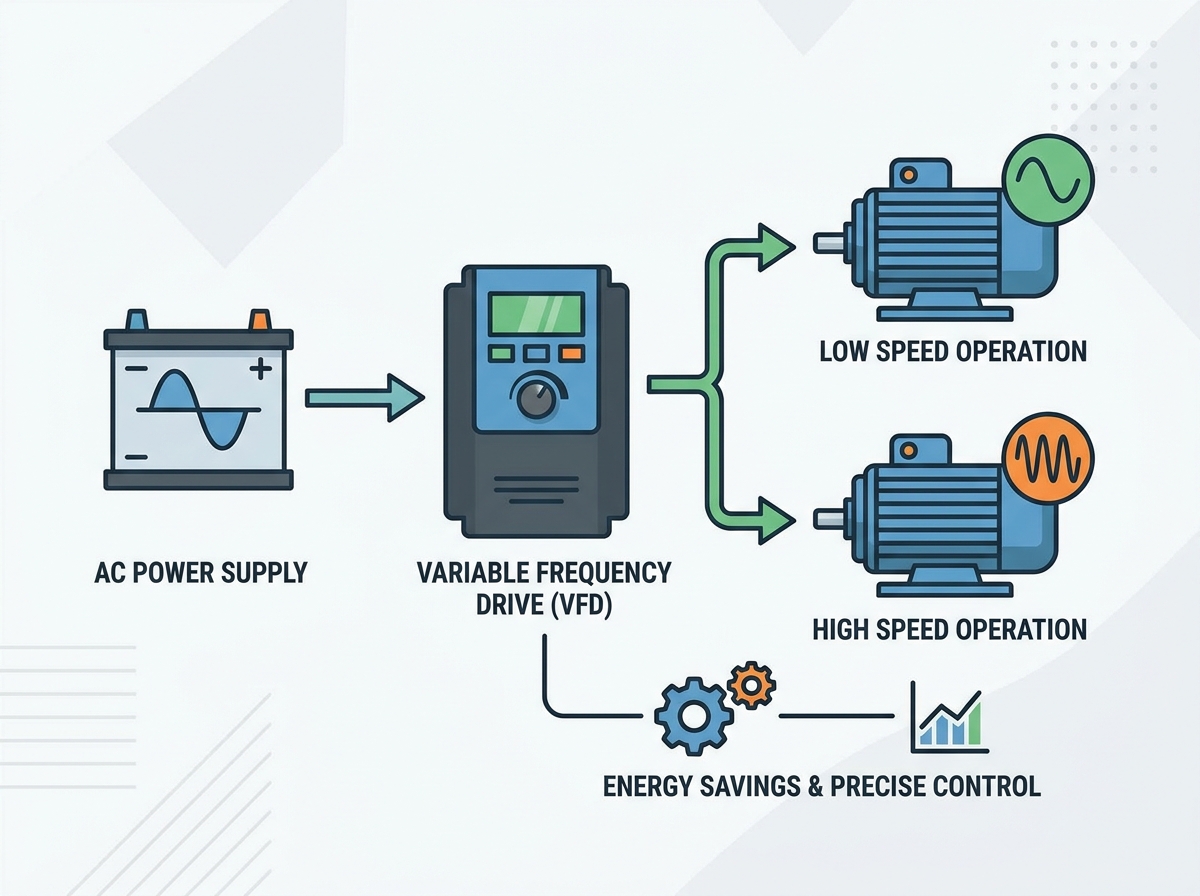
A Penggerak Frekuensi Variabel berfungsi sebagai solusi pasti untuk menyelaraskan kecepatan motor dengan permintaan proses aktual. Teknologi ini mengalihkan fokus dari fungsi dasar ke manajemen energi strategis. Hal ini mengurangi jejak karbon dan meningkatkan manajemen siklus hidup peralatan secara keseluruhan. Dengan mengendalikan masukan listrik ke motor, operator mendapatkan kendali yang tepat atas keluaran mekanis. Anda akan mempelajari cara kerja hard disk ini, manfaat operasional intinya, dan cara menavigasi realitas implementasi untuk melindungi sistem industri Anda.
ROI Energi: Menerapkan VFD pada beban torsi variabel (seperti pompa dan kipas) menghasilkan penghematan energi eksponensial yang diatur oleh Hukum Afinitas, sering kali menghasilkan ROI dalam waktu 12 hingga 24 bulan, yang dipercepat oleh program rabat utilitas.
Umur Panjang Mekanis: Dengan mengontrol arus masuk dan memberikan akselerasi/deselerasi yang mulus, VFD menghilangkan beban kejut, mengurangi palu air, dan secara signifikan mengurangi tekanan mekanis pada sabuk, roda gigi, dan bantalan.
Presisi Proses: VFD menggantikan pelambatan mekanis yang tidak tepat dengan kontrol kecepatan listrik yang tepat, meningkatkan kualitas produk, respons sistem, dan mempertahankan tekanan/aliran optimal.
Peringatan Penerapan: Keberhasilan penerapan memerlukan mitigasi risiko kelistrikan tertentu, termasuk distorsi harmonik, tegangan poros, dan pantulan tegangan, untuk mencegah kegagalan peralatan sekunder.
Daftar isi
Beralih
Mekanisme Penggerak Frekuensi Variabel: Garis Dasar Teknis
Bagaimana VFD Memanipulasi Tegangan dan Frekuensi
Penggerak mengontrol kecepatan motor melalui proses konversi daya tiga tahap yang sangat presisi. Pertama, bagian konverter atau penyearah menerima daya arus bolak-balik (AC) yang masuk. Ia menggunakan jembatan dioda untuk mengubah daya AC tiga fase menjadi arus searah (DC) yang berdenyut. Selanjutnya, bus DC menggunakan bank kapasitor penghalus tugas berat dan induktor untuk menyaring dan menyimpan tegangan DC ini. Hal ini menciptakan reservoir daya DC yang stabil. Terakhir, bagian inverter mengubah daya DC kembali menjadi keluaran AC yang disimulasikan. Hal ini dicapai dengan menggunakan Transistor Bipolar Gerbang Terisolasi (IGBTs) melalui proses yang disebut Modulasi Lebar Pulsa (PWM). IGBT menyala dan mati ribuan kali per detik. Peralihan cepat ini menghasilkan pulsa tegangan dengan lebar bervariasi yang meniru gelombang sinus AC.
Terdapat hubungan matematis langsung antara frekuensi, yang diukur dalam Hertz (Hz), dan kecepatan motor, yang diukur dalam putaran per menit (RPM). Menurunkan frekuensi memperlambat motor. Namun tegangan juga harus turun secara proporsional untuk menjaga kesehatan motor. Mempertahankan rasio Volts-per-Hertz (V/Hz) yang konsisten merupakan persyaratan mutlak. Misalnya, motor 460V yang beroperasi pada 60Hz memerlukan rasio 7,67 V/Hz. Jika penggerak menurunkan frekuensi menjadi 30Hz namun tetap mempertahankan voltase pada 460V, motor mengalami saturasi magnetik yang parah. Inti besi tidak dapat menahan fluks magnet. Hal ini menyebabkan motor menarik arus berlebih, menyebabkan panas berlebih dan kegagalan belitan yang cepat.
Mengevaluasi suatu instalasi memerlukan penetapan metrik dasar yang jelas dan terukur sebelum menarik kabel apa pun. Anda harus menentukan persentase pengurangan energi target berdasarkan profil beban historis dan tagihan utilitas. Ukur peningkatan faktor daya perpindahan pada meteran utilitas untuk memastikan Anda menghilangkan penalti daya reaktif. Menilai keakuratan pengaturan kecepatan di lapangan. Manfaatkan fitur kompensasi slip dalam parameter penggerak untuk menjaga RPM tetap presisi bahkan ketika beban mekanis berfluktuasi secara tidak terduga.
Selanjutnya, tetapkan batas yang dapat diterima untuk kebisingan listrik dan Distorsi Harmonik Total (THD). THD yang tinggi dapat mengganggu PLC dan instrumentasi sensitif pada jaringan listrik yang sama. Keberhasilan berarti penggerak mengoperasikan motor secara efisien tanpa mencemari jaringan listrik fasilitas. Dokumentasikan pembacaan getaran dasar pada motor dan peralatan yang digerakkan. Bandingkan pembacaan ini setelah pemasangan untuk memverifikasi bahwa akselerasi halus penggerak telah mengurangi tekanan mekanis.
Manfaat Operasional Inti dari Penerapan Penggerak Frekuensi Variabel
Penghematan Energi dan Efisiensi Biaya
Keuntungan paling signifikan berlaku langsung pada pompa sentrifugal dan kipas angin yang diatur oleh Hukum Afinitas. Undang-undang ini menyatakan bahwa konsumsi daya bervariasi menurut pangkat tiga kecepatan motor. Ini bukanlah hubungan linier; itu eksponensial. Pengurangan kecepatan motor sebesar 20% menghasilkan pengurangan konsumsi energi hampir 50%. Pengurangan kecepatan sebesar 50% hanya memerlukan 12,5% dari daya kecepatan penuh. Hubungan eksponensial ini membuat kontrol kecepatan dinamis menjadi sangat efisien dibandingkan dengan pelambatan mekanis, di mana motor berjalan pada kecepatan 100% sementara katup menghambat keluarannya.
Kecepatan Motorik (%)
Laju Aliran (%)
Tekanan/Kepala (%)
Daya yang Dibutuhkan (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12,5%
Drive juga memberikan Koreksi Faktor Daya yang sangat baik. Mereka bertindak sebagai penyangga listrik antara jaringan utilitas dan beban motor induktif. Kapasitor bus DC penggerak menyuplai daya reaktif yang dibutuhkan motor untuk menghasilkan medan magnetnya. Hal ini meningkatkan faktor daya perpindahan yang dilihat oleh perusahaan utilitas, seringkali membuatnya mendekati satu (0,95–0,98). Mempertahankan faktor daya yang tinggi menghilangkan biaya utilitas yang mahal. Kerangka perhitungan ROI yang realistis harus memperhitungkan tarif kilowatt-jam utilitas lokal, jam operasional tahunan, dan insentif efisiensi energi pemerintah seperti jalur ENERGY STAR atau program rabat utilitas lokal.
Peningkatan Kontrol Motorik dan Fleksibilitas Proses
Fasilitas industri modern dengan cepat beralih dari kontrol aliran mekanis. Katup, kisi-kisi, dan peredam membuang energi dalam jumlah besar dengan menciptakan hambatan buatan dalam sistem. Kontrol kecepatan dinamis menyesuaikan keluaran motor langsung pada sumbernya. Hal ini menghilangkan kebutuhan akan perangkat mekanis yang terbatas, mengurangi perawatan pada komponen mekanis tersebut, dan menyederhanakan seluruh proses penanganan cairan atau udara.
Sistem kontrol loop tertutup memaksimalkan fleksibilitas operasional ini. Dengan memanfaatkan pengontrol PID (Proportional-Integral-Derivative) bawaan, drive mempertahankan tekanan, aliran, atau suhu yang tepat tanpa campur tangan manusia. Drive menerima sinyal analog 4-20mA atau 0-10V dari sensor proses. Ini membandingkan pembacaan aktual ini dengan tekanan yang diprogram. Loop PID secara otomatis menghitung kesalahan dan menyesuaikan kecepatan motor secara real-time agar sesuai dengan tekanan yang dikehendaki, memastikan kualitas produk dan stabilitas sistem yang konsisten.
Pengurangan Stres Mekanis dan Perlindungan Peralatan
Penyalaan langsung menciptakan tekanan listrik dan mekanis yang sangat besar pada sistem industri. Sebuah motor yang dihidupkan langsung melintasi saluran akan menarik hingga 600% arus listrik beban penuhnya secara instan. Hal ini menimbulkan guncangan mekanis hebat yang merobek sabuk, menggunting kunci kopling, dan merusak girboks. Drive menyediakan urutan peningkatan yang terkendali dan dapat diprogram. Mereka secara bertahap meningkatkan tegangan dan frekuensi dari nol hingga kecepatan operasi, menjaga arus awal tetap rendah dan dapat diatur.
Menghilangkan guncangan mekanis saat penyalaan akan memperpanjang umur kopling, sabuk, dan bantalan motor itu sendiri. Ini juga melindungi infrastruktur perpipaan yang luas. Jalur deselerasi terprogram menghilangkan 'water hammer' dalam sistem fluida. Ketika pompa berhenti tiba-tiba, energi kinetik dari fluida yang bergerak menghantam katup periksa dan siku pipa. Penghentian bertahap melindungi katup, segel mekanis, dan las pipa dari lonjakan tekanan tinggi yang merusak ini.
PKS vs. Soft Starter vs. Direct-on-Line: Kerangka Komparatif
Kapan Menentukan VFD Melalui Soft Starter
Insinyur dan ahli listrik sering berdebat antara menentukan soft starter dan full drive. Soft starter memiliki batasan yang berbeda dan keras. Mereka hanya mengontrol motor selama fase penyalaan dan pematian singkat. Mereka menggunakan SCR (Silicon Controlled Rectifiers) untuk mengurangi tegangan awal, membatasi arus masuk. Namun, setelah motor mencapai kecepatan penuh, kontaktor bypass internal akan menutup. Motor kemudian berjalan langsung dengan daya listrik. Soft starter sama sekali tidak memberikan kontrol kecepatan berkelanjutan dan tidak menghasilkan penghematan energi dinamis selama pengoperasian normal.
Gunakan matriks keputusan yang ketat untuk spesifikasi. Pilih penggerak untuk kontrol proses berkelanjutan, variasi kecepatan, dan penghematan energi dinamis pada beban torsi variabel seperti kipas dan pompa. Pilih soft starter semata-mata untuk mengurangi guncangan mekanis dan mengurangi arus masuk pada aplikasi kecepatan tetap yang memerlukan pengoperasian kecepatan penuh terus-menerus, seperti penghancur batu besar atau chipper tugas berat yang tidak mendapat manfaat dari pengoperasian pada kecepatan rendah.
Fitur
Langsung-on-Line (DOL)
Pemula Lembut
Penggerak Frekuensi Variabel
Arus Masuk
Hingga 600%
200% - 300%
Di bawah 150%
Kontrol Kecepatan
Tidak Ada (Kecepatan Tetap)
Tidak Ada (Kecepatan Tetap)
Kontrol Berkelanjutan Penuh
Penghematan Energi
Tidak ada
Minimal
Tinggi (pada torsi variabel)
Kejutan Mekanis
Berat
Rendah
Dieliminasi
Distorsi Harmonik
Tidak ada
Hanya saat start/stop
Berkelanjutan (membutuhkan mitigasi)
Dimensi Evaluasi Utama untuk Menentukan Penggerak Frekuensi Variabel
Mencocokkan VFD dengan Karakteristik Beban
Jenis beban menentukan pemrograman drive, ukuran, dan pemilihan perangkat keras. Beban torsi variabel, seperti kipas HVAC dan pompa air sentrifugal, memerlukan profil V/Hz kuadrat. Profil ini mengoptimalkan konsumsi energi pada kecepatan rendah yang memerlukan torsi lebih sedikit untuk menggerakkan fluida atau udara. Fokusnya di sini sepenuhnya adalah memaksimalkan efisiensi energi dan memanfaatkan Hukum Afinitas.
Beban torsi konstan berperilaku sangat berbeda. Ini termasuk konveyor, ekstruder, kerekan, dan pompa perpindahan positif. Aplikasi ini memerlukan torsi awal yang tinggi untuk mengatasi gesekan statis dan menuntut kapasitas beban berlebih yang signifikan selama pengoperasian. Spesifikasi biasanya menuntut rating tugas berat dengan kemampuan kelebihan beban 150% selama 60 detik. Kemampuan kontrol vektor tanpa sensor sering kali diperlukan pada beban ini untuk mempertahankan pengaturan torsi dan kecepatan yang tepat pada kecepatan pengoperasian yang sangat rendah.
Peringkat Lingkungan dan Pemilihan Kandang
Lingkungan instalasi fisik menentukan peringkat enklosur yang diperlukan. Menempatkan drive standar berventilasi terbuka di lingkungan industri yang keras akan menjamin kegagalan dini akibat debu atau kelembapan. Pilih peringkat NEMA atau IP berdasarkan kondisi sekitar.
Kaji ruang instalasi untuk pengendalian suhu dan kontaminan di udara.
Tentukan penutup NEMA 1 (IP20) hanya untuk ruang listrik atau MCC yang bersih dan dikontrol iklim.
Tentukan penutup NEMA 12 (IP54) untuk interior industri yang berdebu, lantai produksi, dan area yang memerlukan perlindungan dari tetesan cairan non-korosif.
Tentukan penutup NEMA 4X (IP66) untuk lingkungan pencucian, pabrik pengolahan makanan, instalasi luar ruangan, atau area yang terpapar bahan kimia korosif.
Pastikan jarak yang cukup di sekitar enklosur untuk pembuangan panas yang tepat, apa pun peringkat NEMA-nya.
Integrasi dengan Sistem Kontrol Industri
Drive modern berfungsi sebagai node yang sangat cerdas dalam jaringan otomasi pabrik yang lebih besar. Evaluasi kompatibilitas protokol komunikasi dengan cermat sebelum membeli. Pastikan drive mendukung jaringan industri yang diperlukan secara asli atau melalui kartu ekspansi. Protokol umum termasuk EtherNet/IP, Modbus TCP, PROFINET, atau BACnet untuk otomatisasi gedung. Hal ini memungkinkan integrasi PLC dan SCADA yang lancar, sehingga mengurangi kebutuhan pemasangan kabel.
Integrasi jaringan membuka kemampuan diagnostik dan pemecahan masalah tingkat lanjut. Operator dapat mengakses data pemeliharaan prediktif dari jarak jauh. Ini termasuk memantau suhu unit pendingin, level tegangan bus DC, dan anomali arus. Data ini membantu tim pemeliharaan menjadwalkan intervensi sebelum terjadi kegagalan motor yang parah, sehingga meminimalkan waktu henti fasilitas yang tidak direncanakan dan hilangnya produksi.
Risiko Penerapan dan Strategi Mitigasinya
Mengelola Distorsi Harmonik
Drive menghasilkan beban non-linier yang mendistorsi kualitas daya fasilitas. Bagian penyearah mengambil arus dari utilitas dalam bentuk pulsa yang pendek dan berat, bukan dalam gelombang sinus yang halus dan terus menerus. Hal ini menciptakan distorsi harmonik yang mengalir kembali ke jaringan listrik. Harmonisa yang tinggi dapat menyebabkan trafo distribusi menjadi terlalu panas, pemutus sirkuit tersandung secara acak, dan mengganggu perangkat elektronik sensitif di seluruh pabrik.
Strategi mitigasi sangat penting untuk menjaga kualitas listrik dan melindungi infrastruktur. Pasang reaktor saluran 3% atau 5% atau tersedak DC untuk menambah impedansi dan memperlancar penarikan arus. Untuk kepatuhan yang lebih ketat terhadap standar IEEE 519 pada titik utilitas kopling umum, gunakan filter harmonik pasif. Di lingkungan yang sangat sensitif, tentukan penggerak front-end aktif (AFE) yang menggunakan IGBT di bagian penyearah untuk secara aktif membatalkan frekuensi harmonik dan mempertahankan gelombang sinus yang bersih.
Mencegah Kerusakan Bantalan Motor (Tegangan Poros)
Peralihan frekuensi tinggi dalam Modulasi Lebar Pulsa (PWM) menciptakan fenomena yang dikenal sebagai tegangan mode umum. Hal ini menginduksi arus listrik di sepanjang poros motor. Karena rotor diisolasi oleh gemuk bantalan, arus poros ini menumpuk hingga mencari jalur ke ground. Mereka biasanya mengalir langsung melalui bantalan motor. Busur listrik yang terus menerus ini menyebabkan lubang mikroskopis, alur pada bantalan, dan akhirnya kegagalan bantalan yang sangat parah.
Tindakan pencegahan harus dipasang pada motor untuk memastikan umur panjang. Lengkapi motor dengan cincin pembumian poros (seperti cincin AEGIS) untuk menyediakan jalur yang aman dan resistansi rendah bagi arus induksi untuk mencapai tanah, melewati bantalan sepenuhnya. Gunakan bantalan berinsulasi pada ujung non-penggerak motor yang lebih besar (biasanya lebih dari 100 HP) untuk memutus putaran arus yang bersirkulasi. Pastikan teknik pengikatan dan pengardean frekuensi tinggi yang tepat diterapkan menggunakan tali pengikat pengardean antara rangka motor dan sasis penggerak.
Manajemen Termal pada Kecepatan Pengoperasian Rendah
Menjalankan motor AC standar pada kecepatan rendah menimbulkan risiko termal yang parah. Motor standar mengandalkan kipas pendingin yang dipasang di poros untuk ventilasi. Saat RPM motor turun, kipas ini kehilangan efektivitasnya secara eksponensial. Jika motor terus menarik arus tinggi untuk menggerakkan beban torsi konstan pada kecepatan rendah, motor akan cepat panas dan membakar isolasi belitan internalnya.
Selalu tentukan motor tugas inverter yang sesuai dengan standar NEMA MG1 Part 31. Motor ini dilengkapi sistem insulasi Kelas F atau Kelas H yang ditingkatkan yang mampu menahan tekanan termal dan lonjakan tegangan yang lebih tinggi. Untuk aplikasi torsi konstan berkecepatan sangat rendah (seperti menjalankan konveyor dengan kecepatan 10% secara terus-menerus), pasang blower pendingin tambahan berkecepatan konstan. Blower ini bekerja pada sirkuit daya terpisah dan mempertahankan aliran udara maksimum di seluruh sirip motor, berapa pun kecepatan poros motor utama.
Mengurangi Gelombang Pantulan dan Lonjakan Tegangan
Kabel panjang yang membentang antara drive dan motor memperkuat lonjakan tegangan yang berbahaya. Hal ini dikenal dengan fenomena gelombang pantulan. Pulsa tegangan PWM yang cepat mengalir ke bawah kabel, mencapai ketidaksesuaian impedansi di terminal motor, memantul ke belakang, dan digabungkan dengan pulsa masuk. Lonjakan yang diperkuat ini dapat dengan mudah melebihi 1500 volt pada sistem 480V, menusuk isolasi belitan motor standar dan menyebabkan korsleting.
Solusi fisik diperlukan untuk kabel yang panjang untuk melindungi motor. Patuhi dengan ketat batasan panjang kabel maksimum yang ditentukan oleh produsen drive. Gunakan kabel VFD berpelindung dengan ground simetris untuk menahan gangguan listrik dan menyeimbangkan arus mode umum. Pasang filter dv/dt atau filter gelombang sinus pada output drive untuk kabel yang panjangnya melebihi 50 hingga 100 kaki. Filter ini menghaluskan pulsa tegangan PWM yang keras menjadi bentuk gelombang yang lebih lembut sebelum mengalir ke kabel.
Kesimpulan
Lakukan audit energi motor yang komprehensif di seluruh fasilitas Anda untuk mengidentifikasi aplikasi torsi variabel dengan penggunaan tinggi yang akan menghasilkan pengembalian tercepat.
Hitung potensi penghematan energi dengan memperhitungkan program rabat utilitas lokal, jam operasional, dan Hukum Afinitas.
Konsultasikan dengan integrator sistem yang berkualifikasi untuk menentukan topologi drive yang tepat, ukuran tugas berat vs. tugas normal, dan peringkat enclosure NEMA yang diperlukan.
Terapkan pedoman pemasangan yang ketat mengenai jenis kabel berpelindung, panjang kabel maksimum, dan grounding poros motor untuk memastikan keandalan sistem jangka panjang.
Tetapkan metrik getaran dasar dan kualitas daya sebelum pemasangan untuk memverifikasi peningkatan kinerja dan kepatuhan harmonis setelahnya.
Pertanyaan Umum
T: Apa perbedaan antara VFD dan inverter?
J: Inverter sebenarnya adalah tahap internal spesifik dari penggerak. Ini adalah bagian terakhir yang mengubah daya DC kembali menjadi daya AC yang disimulasikan menggunakan IGBT. Namun, di banyak lingkungan industri, istilah tersebut digunakan secara bergantian untuk menggambarkan keseluruhan unit penggerak.
T: Apakah Penggerak Frekuensi Variabel dapat digunakan pada motor AC apa pun?
J: Tidak. Anda harus menggunakan motor 'tugas inverter' yang dirancang khusus untuk pengoperasian penggerak. Motor standar tidak memiliki insulasi belitan yang ditingkatkan yang diperlukan untuk menahan lonjakan tegangan PWM. Mereka juga menjadi terlalu panas pada kecepatan rendah karena kipas pendingin internalnya menjadi tidak efektif.
T: Berapa banyak energi yang sebenarnya dapat dihemat oleh Variable Frequency Drive?
J: Penghematan 20% hingga 50% biasa terjadi pada aplikasi torsi variabel seperti pompa sentrifugal dan kipas karena Hukum Afinitas. Namun, penghematan energi dapat diabaikan pada aplikasi torsi konstan seperti konveyor, yang mana penggerak digunakan terutama untuk pengendalian proses.
T: Apakah VFD mengurangi umur motor?
J: Mereka memperpanjang masa pakai mekanis dengan memberikan start yang lembut dan menghilangkan guncangan mekanis. Namun, bahan-bahan tersebut dapat merusak bantalan motor dan isolasi belitan secara elektrik jika strategi mitigasi yang tepat, seperti cincin pembumian poros dan filter keluaran, tidak diterapkan.
T: Apa yang dimaksud dengan reaktor saluran, dan apakah saya memerlukannya dengan VFD saya?
J: Reaktor saluran adalah komponen induktif pelindung yang dipasang di antara sumber listrik dan penggerak. Ini menyerap transien saluran listrik, menyeimbangkan impedansi saluran, dan mengurangi distorsi harmonik. Mereka sangat direkomendasikan untuk melindungi drive dan jaringan listrik fasilitas.
Q: Seberapa jauh VFD dapat dipasang dari motor?
A: Jarak dibatasi oleh penurunan tegangan dan penguatan gelombang pantulan. Kabel yang panjang menyebabkan lonjakan tegangan yang merusak isolasi motor. Untuk kabel yang panjangnya melebihi 50 hingga 100 kaki, Anda biasanya perlu memasang filter dv/dt atau filter gelombang sinus.
T: Apakah VFD meningkatkan faktor daya?
J: Ya. Bus DC internal penggerak bertindak sebagai penyangga, mengoreksi faktor daya perpindahan hingga mendekati satu (0,95 hingga 0,98) pada sisi saluran. Hal ini melindungi fasilitas dari biaya tambahan faktor daya utilitas, terlepas dari faktor daya motor sebenarnya.