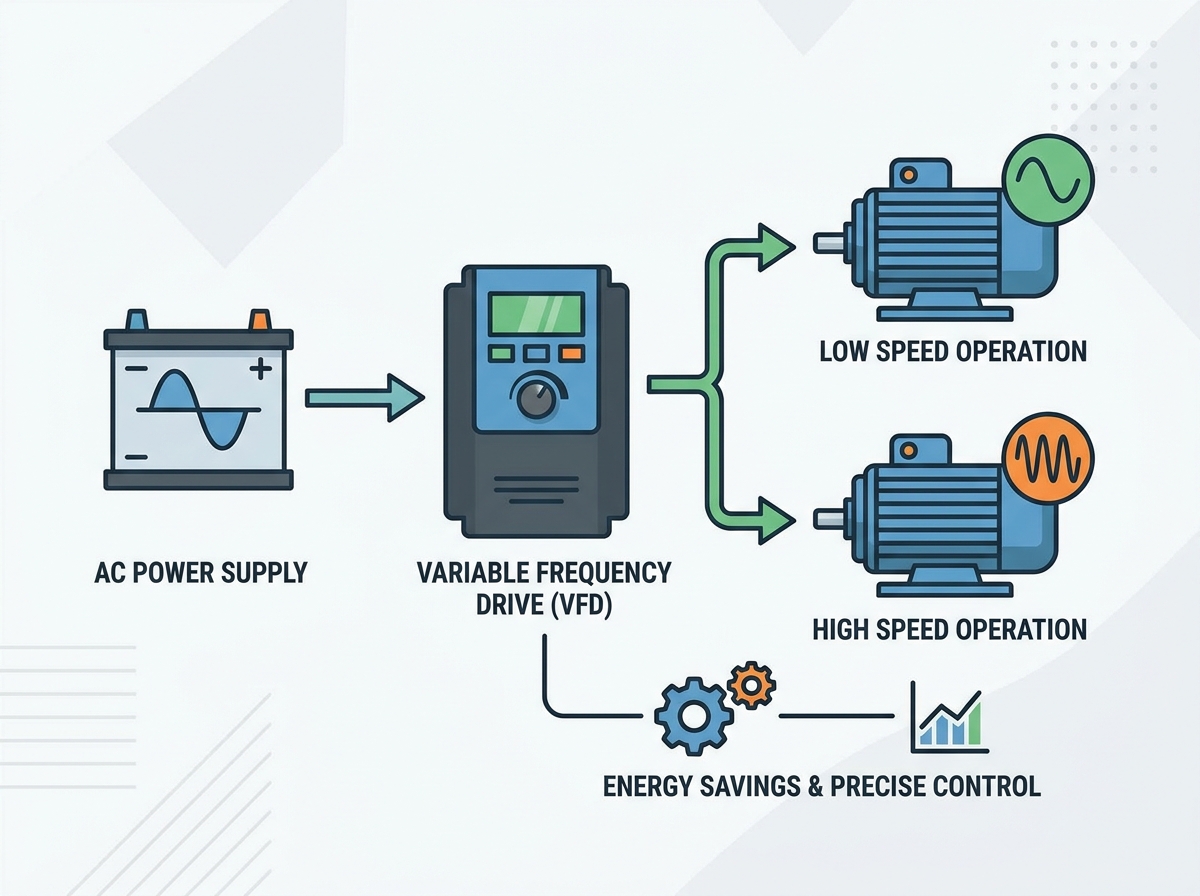
ເຄື່ອງຈັກໄຟຟ້າອຸດສາຫະກໍາບໍລິໂພກສ່ວນຫນຶ່ງຂອງຊັບພະຍາກອນພະລັງງານທົ່ວໂລກຢ່າງຫຼວງຫຼາຍ. ການແລ່ນແອັບພລິເຄຊັນທີ່ມີຄວາມໄວຄົງທີ່ໃນຄວາມອາດສາມາດເຕັມຢ່າງຕໍ່ເນື່ອງຈະເຮັດໃຫ້ເກີດການລະບາຍພະລັງງານທີ່ຮຸນແຮງ. ແບບດັ້ງເດີມຂອງມໍເຕີ Direct-on-Line (DOL) ແລະວິທີການຄວບຄຸມການໄຫຼຂອງກົນຈັກ, ເຊັ່ນ: ປ່ຽງ throttling ແລະ dampers, ເຮັດໃຫ້ເກີດຄວາມບໍ່ມີປະສິດທິພາບໃນການດໍາເນີນງານ. ພວກເຂົາເຈົ້າຍັງນໍາໄປສູ່ການສວມໃສ່ກົນຈັກຫຼາຍເກີນໄປແລະຄວາມຕ້ອງການຜົນປະໂຫຍດສູງ. ສິ່ງອໍານວຍຄວາມສະດວກບໍ່ສາມາດທີ່ຈະສູນເສຍພະລັງງານໂດຍການແລ່ນມໍເຕີດ້ວຍຄວາມໄວເຕັມທີ່ພຽງແຕ່ຈໍາກັດຜົນຜະລິດຂອງພວກເຂົາດ້ວຍກົນຈັກ.
ກ ໄດຣຟ໌ຄວາມຖີ່ຕົວປ່ຽນແປງ
ROI ດ້ານພະລັງງານ: ການປະຕິບັດ VFD ກ່ຽວກັບການໂຫຼດຂອງແຮງບິດທີ່ປ່ຽນແປງໄດ້ (ເຊັ່ນ: ປັ໊ມ ແລະພັດລົມ) ໃຫ້ການປະຫຍັດພະລັງງານທີ່ຄວບຄຸມໂດຍກົດໝາຍວ່າດ້ວຍພັນທະມິດ, ມັກຈະສົ່ງ ROI ພາຍໃນ 12 ຫາ 24 ເດືອນ, ເລັ່ງໂດຍໂຄງການເງິນຄືນຜົນປະໂຫຍດ.
ຄວາມທົນທານຂອງກົນຈັກ: ໂດຍການຄວບຄຸມກະແສ inrush ແລະສະຫນອງການເລັ່ງ / decelration ກ້ຽງ, VFDs ກໍາຈັດການໂຫຼດຊ໊ອກ, ຫຼຸດຜ່ອນການຄ້ອນນ້ໍາ, ແລະຢ່າງຫຼວງຫຼາຍຫຼຸດຜ່ອນຄວາມກົດດັນກົນຈັກກ່ຽວກັບສາຍແອວ, ເກຍ, ແລະ bearings.
ຄວາມຊັດເຈນຂອງຂະບວນການ: VFDs ທົດແທນການຂັດຂວາງກົນຈັກທີ່ບໍ່ຊັດເຈນດ້ວຍການຄວບຄຸມຄວາມໄວໄຟຟ້າທີ່ແນ່ນອນ, ການປັບປຸງຄຸນນະພາບຂອງຜະລິດຕະພັນ, ການຕອບສະຫນອງຂອງລະບົບ, ແລະການຮັກສາຄວາມກົດດັນ / ການໄຫຼທີ່ດີທີ່ສຸດ.
ຂໍ້ເຕືອນກ່ຽວກັບການຈັດຕັ້ງປະຕິບັດ: ການນຳໃຊ້ທີ່ປະສົບຜົນສຳເລັດຮຽກຮ້ອງໃຫ້ມີການຫຼຸດຜ່ອນຄວາມສ່ຽງດ້ານໄຟຟ້າສະເພາະ, ລວມທັງການບິດເບືອນປະສົມກົມກຽວ, ແຮງດັນ shaft, ແລະການສະທ້ອນແຮງດັນ, ເພື່ອປ້ອງກັນຄວາມລົ້ມເຫຼວຂອງອຸປະກອນທີສອງ.
ກົນຈັກຂອງການຂັບຄວາມຖີ່ຂອງຕົວແປ: ພື້ນຖານດ້ານວິຊາການ
VFDs ໝູນໃຊ້ແຮງດັນແລະຄວາມຖີ່ແນວໃດ
ຂັບຄວບຄຸມຄວາມໄວຂອງມໍເຕີໂດຍຜ່ານຂະບວນການປ່ຽນພະລັງງານສາມຂັ້ນຕອນທີ່ມີຄວາມຊັດເຈນສູງ. ຫນ້າທໍາອິດ, ພາກສ່ວນ converter ຫຼື rectifier ໄດ້ຮັບພະລັງງານກະແສໄຟຟ້າສະລັບ (AC) ຂາເຂົ້າ. ມັນໃຊ້ຂົວຂອງ diodes ເພື່ອປ່ຽນພະລັງງານ AC ສາມເຟດນີ້ເຂົ້າໄປໃນກະແສໄຟຟ້າໂດຍກົງ (DC). ຕໍ່ໄປ, ລົດເມ DC ນໍາໃຊ້ທະນາຄານ capacitor smoothing ຫນັກຫນ່ວງແລະ inductors ເພື່ອການກັ່ນຕອງແລະເກັບຮັກສາແຮງດັນໄຟຟ້າ DC ນີ້. ນີ້ສ້າງອ່າງເກັບນ້ໍາຄົງທີ່ຂອງພະລັງງານ DC. ສຸດທ້າຍ, ພາກສ່ວນ inverter ປ່ຽນພະລັງງານ DC ກັບຄືນໄປບ່ອນເປັນຜົນຜະລິດ AC simulated. ມັນບັນລຸໄດ້ໂດຍໃຊ້ Insulated Gate Bipolar Transistors (IGBTs) ໂດຍຜ່ານຂະບວນການທີ່ເອີ້ນວ່າ Pulse Width Modulation (PWM). IGBTs ເປີດແລະປິດຫຼາຍພັນເທື່ອຕໍ່ວິນາທີ. ການສະຫຼັບຢ່າງໄວວານີ້ສ້າງແຮງດັນຂອງແຮງດັນຂອງຄວາມກວ້າງທີ່ແຕກຕ່າງກັນທີ່ mimic ຄື້ນ AC sine.
ມີການພົວພັນທາງຄະນິດສາດໂດຍກົງລະຫວ່າງຄວາມຖີ່, ວັດແທກເປັນ Hertz (Hz), ແລະຄວາມໄວຂອງມໍເຕີ, ວັດແທກການປະຕິວັດຕໍ່ນາທີ (RPM). ການຫຼຸດຄວາມຖີ່ຈະເຮັດໃຫ້ມໍເຕີຊ້າລົງ. ຢ່າງໃດກໍ່ຕາມ, ແຮງດັນຍັງຕ້ອງຫຼຸດລົງຕາມອັດຕາສ່ວນເພື່ອຮັກສາສຸຂະພາບຂອງມໍເຕີ. ການຮັກສາອັດຕາສ່ວນ Volts-per-Hertz (V/Hz) ທີ່ສອດຄ່ອງແມ່ນຄວາມຕ້ອງການຢ່າງແທ້ຈິງ. ຕົວຢ່າງ, ມໍເຕີ 460V ທີ່ເຮັດວຽກຢູ່ທີ່ 60Hz ຕ້ອງການອັດຕາສ່ວນ 7.67 V/Hz. ຖ້າໄດເວີຫຼຸດລົງຄວາມຖີ່ເປັນ 30Hz ແຕ່ຮັກສາແຮງດັນຢູ່ທີ່ 460V, ມໍເຕີປະສົບກັບການອີ່ມຕົວຂອງແມ່ເຫຼັກຮ້າຍແຮງ. ຫຼັກທາດເຫຼັກບໍ່ສາມາດຮັບມືກັບກະແສແມ່ເຫຼັກໄດ້. ອັນນີ້ເຮັດໃຫ້ມໍເຕີດຶງກະແສໄຟຟ້າຫຼາຍເກີນໄປ, ເຮັດໃຫ້ເກີດຄວາມຮ້ອນສູງເກີນໄປແລະຄວາມລົ້ມເຫຼວຂອງ winding ຢ່າງໄວວາ.
ການກໍານົດເງື່ອນໄຂຄວາມສໍາເລັດສໍາລັບການລວມ VFD
ການປະເມີນການຕິດຕັ້ງຮຽກຮ້ອງໃຫ້ມີການສ້າງຕົວວັດແທກພື້ນຖານທີ່ຊັດເຈນ, ສາມາດວັດແທກໄດ້ກ່ອນທີ່ຈະດຶງສາຍໃດໆ. ທ່ານຕ້ອງກໍານົດເປີເຊັນການຫຼຸດຜ່ອນພະລັງງານເປົ້າຫມາຍໂດຍອີງໃສ່ໂປຣໄຟລ໌ການໂຫຼດປະຫວັດສາດແລະໃບບິນຄ່າຜົນປະໂຫຍດ. ວັດແທກການປັບປຸງປັດໄຈພະລັງງານການເຄື່ອນທີ່ຢູ່ທີ່ເຄື່ອງວັດແທກຜົນປະໂຫຍດເພື່ອຮັບປະກັນວ່າທ່ານກໍາລັງກໍາຈັດການລົງໂທດພະລັງງານທີ່ມີປະຕິກິລິຍາ. ປະເມີນຄວາມຖືກຕ້ອງຂອງລະບຽບຄວາມໄວໃນພາກສະຫນາມ. ນໍາໃຊ້ຄຸນສົມບັດການຊົດເຊີຍການເລື່ອນພາຍໃນຕົວກໍານົດການຂັບເພື່ອຮັກສາ RPM ທີ່ຊັດເຈນເຖິງແມ່ນວ່າໃນເວລາທີ່ການໂຫຼດກົນຈັກມີການປ່ຽນແປງໂດຍບໍ່ຄາດຄິດ.
ນອກຈາກນັ້ນ, ກໍານົດຂອບເຂດຈໍາກັດທີ່ຍອມຮັບໄດ້ສໍາລັບສິ່ງລົບກວນໄຟຟ້າແລະການບິດເບືອນຂອງ Harmonic ທັງຫມົດ (THD). THD ສູງສາມາດລົບກວນ PLC ທີ່ລະອຽດອ່ອນແລະເຄື່ອງມືໃນຕາຂ່າຍໄຟຟ້າດຽວກັນ. ຄວາມສຳເລັດໝາຍເຖິງການຂັບເຮັດວຽກຂອງມໍເຕີຢ່າງມີປະສິດທິພາບ ໂດຍບໍ່ກໍ່ໃຫ້ເກີດມົນລະພິດຕໍ່ເຄືອຂ່າຍໄຟຟ້າຂອງສະຖານທີ່. ເອກະສານການອ່ານການສັ່ນສະເທືອນພື້ນຖານໃນມໍເຕີແລະອຸປະກອນຂັບເຄື່ອນ. ປຽບທຽບການອ່ານເຫຼົ່ານີ້ຫຼັງຈາກການຕິດຕັ້ງເພື່ອກວດສອບວ່າການເລັ່ງກ້ຽງຂອງໄດໄດ້ຫຼຸດລົງຄວາມກົດດັນກົນຈັກ.
ຜົນປະໂຫຍດຫຼັກຂອງການປະຕິບັດການຂັບລົດຄວາມຖີ່ທີ່ປ່ຽນແປງໄດ້
ການປະຫຍັດພະລັງງານແລະປະສິດທິພາບຄ່າໃຊ້ຈ່າຍ
ປະໂຫຍດທີ່ສໍາຄັນທີ່ສຸດແມ່ນໃຊ້ໂດຍກົງກັບປັ໊ມ centrifugal ແລະພັດລົມທີ່ຄວບຄຸມໂດຍກົດຫມາຍວ່າດ້ວຍ Affinity. ກົດຫມາຍເຫຼົ່ານີ້ລະບຸວ່າການບໍລິໂພກພະລັງງານແຕກຕ່າງກັນກັບ cube ຂອງຄວາມໄວ motor. ນີ້ບໍ່ແມ່ນການພົວພັນແບບເສັ້ນ; ມັນເປັນ exponential. ການຫຼຸດຜ່ອນຄວາມໄວຂອງມໍເຕີ 20% ເຮັດໃຫ້ການບໍລິໂພກພະລັງງານຫຼຸດລົງເກືອບ 50%. ການຫຼຸດຜ່ອນຄວາມໄວ 50% ຕ້ອງການພຽງແຕ່ 12.5% ຂອງພະລັງງານເຕັມຄວາມໄວ. ຄວາມສຳພັນແບບເລກກຳລັງນີ້ເຮັດໃຫ້ການຄວບຄຸມຄວາມໄວແບບໄດນາມິກມີປະສິດທິພາບສູງເມື່ອປຽບທຽບກັບການປິດກັ້ນກົນຈັກ, ບ່ອນທີ່ມໍເຕີແລ່ນດ້ວຍຄວາມໄວ 100% ໃນຂະນະທີ່ປ່ຽງປິດຜົນຜະລິດ.
ຄວາມໄວມໍເຕີ (%)
ອັດຕາການໄຫຼ (%)
ຄວາມກົດດັນ/ຫົວ (%)
ຕ້ອງການພະລັງງານ (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12.5%
Drives ຍັງໃຫ້ການແກ້ໄຂປັດໄຈພະລັງງານທີ່ດີເລີດ. ພວກເຂົາເຈົ້າເຮັດຫນ້າທີ່ເປັນ buffer ໄຟຟ້າລະຫວ່າງຕາຂ່າຍໄຟຟ້າ utility ແລະການໂຫຼດ motor inductive. ຕົວເກັບປະຈຸລົດເມ DC ຂອງໄດຈະສະໜອງພະລັງງານປະຕິກິລິຍາທີ່ມໍເຕີຕ້ອງການເພື່ອສ້າງສະຫນາມແມ່ເຫຼັກຂອງມັນ. ນີ້ປັບປຸງປັດໄຈພະລັງງານການຍ້າຍທີ່ເຫັນໂດຍຜົນປະໂຫຍດ, ມັກຈະເຮັດໃຫ້ຄວາມສາມັກຄີ (0.95–0.98). ການຮັກສາປັດໄຈພະລັງງານສູງລົບລ້າງການລົງໂທດຜົນປະໂຫຍດຄ່າໃຊ້ຈ່າຍ. ກອບການຄຳນວນ ROI ຕົວຈິງຄວນເປັນປັດໄຈໃນອັດຕາກິໂລວັດໂມງສາທາລະນູປະໂພກໃນທ້ອງຖິ່ນ, ຊົ່ວໂມງປະຕິບັດການປະຈຳປີ ແລະ ແຮງຈູງໃຈດ້ານປະສິດທິພາບພະລັງງານຂອງລັດຖະບານ ເຊັ່ນ: ເສັ້ນທາງ ENERGY STAR ຫຼື ໂຄງການຜ່ອນຜັນຜົນປະໂຫຍດໃນທ້ອງຖິ່ນ.
ປັບປຸງການຄວບຄຸມມໍເຕີແລະຄວາມຍືດຫຍຸ່ນຂອງຂະບວນການ
ສິ່ງອໍານວຍຄວາມສະດວກອຸດສາຫະກໍາທີ່ທັນສະໄຫມກໍາລັງປ່ຽນແປງຢ່າງໄວວາຫ່າງຈາກການຄວບຄຸມການໄຫຼຂອງກົນຈັກ. ວາວ, ປະຕູມ້ວນ, ແລະເຄື່ອງດູດຝຸ່ນເຮັດໃຫ້ເສຍພະລັງງານຢ່າງຫຼວງຫຼາຍໂດຍການສ້າງຄວາມຕ້ານທານທຽມໃນລະບົບ. ການຄວບຄຸມຄວາມໄວແບບໄດນາມິກປັບຜົນຜະລິດມໍເຕີໂດຍກົງຢູ່ທີ່ແຫຼ່ງ. ນີ້ກໍາຈັດຄວາມຕ້ອງການອຸປະກອນກົນຈັກທີ່ຈໍາກັດ, ຫຼຸດຜ່ອນການບໍາລຸງຮັກສາໃນສ່ວນກົນຈັກເຫຼົ່ານັ້ນ, ແລະປັບປຸງຂະບວນການຈັດການນ້ໍາຫຼືທາງອາກາດທັງຫມົດ.
ລະບົບການຄວບຄຸມແບບວົງປິດເຮັດໃຫ້ຄວາມຍືດຫຍຸ່ນການດໍາເນີນງານນີ້ສູງສຸດ. ໂດຍການນໍາໃຊ້ຕົວຄວບຄຸມ PID (Proportional-Integral-Derivative) ທີ່ມີຢູ່ໃນຕົວ, ຂັບຮັກສາຄວາມກົດດັນ, ການໄຫຼ, ຫຼືອຸນຫະພູມທີ່ຊັດເຈນໂດຍບໍ່ມີການແຊກແຊງຂອງມະນຸດ. ໄດຮັບສັນຍານອະນາລັອກ 4-20mA ຫຼື 0-10V ຈາກເຊັນເຊີຂະບວນການ. ມັນປຽບທຽບການອ່ານຕົວຈິງນີ້ກັບຈຸດຕັ້ງໂຄງການ. loop PID ອັດຕະໂນມັດຄິດໄລ່ຄວາມຜິດພາດແລະປັບຄວາມໄວມໍເຕີໃນເວລາທີ່ແທ້ຈິງເພື່ອໃຫ້ກົງກັບຈຸດທີ່ກໍານົດໄວ້ທີ່ແນ່ນອນ, ຮັບປະກັນຄຸນນະພາບຜະລິດຕະພັນທີ່ສອດຄ່ອງແລະຄວາມຫມັ້ນຄົງຂອງລະບົບ.
ການຫຼຸດຜ່ອນຄວາມກົດດັນກົນຈັກແລະການປົກປ້ອງອຸປະກອນ
ການເລີ່ມຕົ້ນໂດຍກົງຕໍ່ສາຍສ້າງຄວາມເຄັ່ງຕຶງດ້ານໄຟຟ້າ ແລະກົນຈັກອັນໃຫຍ່ຫຼວງໃນລະບົບອຸດສາຫະກຳ. ມໍເຕີເລີ່ມຕົ້ນໂດຍກົງໃນທົ່ວສາຍຈະດຶງເຖິງ 600% ຂອງ amperage ເຕັມຂອງມັນທັນທີ. ອັນນີ້ເຮັດໃຫ້ເກີດການສັ່ນສະເທືອນກົນຈັກທີ່ຮຸນແຮງທີ່ນ້ຳຕາໃສ່ສາຍແອວ, ຕັດກະແຈເຊື່ອມ, ແລະສ້າງຄວາມເສຍຫາຍໃສ່ກ່ອງເກຍ. ໄດຣຟ໌ໃຫ້ລຳດັບການເລັ່ງຂຶ້ນທີ່ຄວບຄຸມໄດ້, ສາມາດຕັ້ງໂປຣແກຣມໄດ້. ພວກເຂົາເຈົ້າຄ່ອຍໆເພີ່ມແຮງດັນແລະຄວາມຖີ່ຈາກສູນໄປສູ່ຄວາມໄວໃນການດໍາເນີນງານ, ຮັກສາການເລີ່ມຕົ້ນຂອງປະຈຸບັນຕ່ໍາແລະສາມາດຈັດການໄດ້.
ການກໍາຈັດອາການຊ໊ອກກົນຈັກໃນລະຫວ່າງການເລີ່ມຕົ້ນຈະຂະຫຍາຍອາຍຸການຂອງຂໍ້ຕໍ່, ສາຍແອວ, ແລະລູກປືນມໍເຕີດ້ວຍຕົນເອງ. ມັນຍັງປົກປ້ອງໂຄງສ້າງທໍ່ຢ່າງກວ້າງຂວາງ. ເສັ້ນທາງເລັ່ງເລັ່ງຕາມໂຄງການຈະກຳຈັດ 'ຄ້ອນນ້ຳ' ໃນລະບົບນ້ຳ. ເມື່ອປັ໊ມຢຸດຢ່າງກະທັນຫັນ, ພະລັງງານ kinetic ຂອງນ້ໍາເຄື່ອນທີ່ເຂົ້າໄປໃນປ່ຽງກວດແລະຂໍ້ສອກຂອງທໍ່. ການຢຸດເຊົາຄ່ອຍໆປົກປ້ອງປ່ຽງ, ປະທັບຕາກົນຈັກ, ແລະການເຊື່ອມທໍ່ຈາກການທໍາລາຍ, ຄວາມກົດດັນສູງຂອງຮວງ.
VFD ທຽບກັບ Soft Starters ທຽບກັບ Direct-on-Line: ກອບການປຽບທຽບ
ເມື່ອໃດທີ່ຈະລະບຸ VFD ໃນໄລຍະ Soft Starter
ວິສະວະກອນແລະຊ່າງໄຟຟ້າມັກຈະໂຕ້ວາທີລະຫວ່າງການລະບຸຕົວເລີ່ມຕົ້ນອ່ອນແລະໄດເຕັມ. ຕົວເລີ່ມຕົ້ນອ່ອນມີຂໍ້ຈຳກັດທີ່ແຕກຕ່າງ, ຍາກ. ພວກເຂົາເຈົ້າພຽງແຕ່ຄວບຄຸມມໍເຕີໃນໄລຍະການເລີ່ມຕົ້ນສັ້ນໆແລະໄລຍະປິດ. ພວກເຂົາໃຊ້ SCRs (Silicon Controlled Rectifiers) ເພື່ອຫຼຸດຜ່ອນແຮງດັນເບື້ອງຕົ້ນ, ຈໍາກັດກະແສໄຟຟ້າແຮງດັນ. ຢ່າງໃດກໍຕາມ, ເມື່ອມໍເຕີໄປຮອດຄວາມໄວເຕັມທີ່, contactor bypass ພາຍໃນປິດ. ມໍເຕີຫຼັງຈາກນັ້ນແລ່ນໂດຍກົງກັບພະລັງງານປະໂຫຍດ. ເຄື່ອງເລີ່ມຕົ້ນອ່ອນໆໃຫ້ການຄວບຄຸມຄວາມໄວຢ່າງຕໍ່ເນື່ອງຢ່າງແທ້ຈິງແລະໃຫ້ຜົນຕອບແທນທີ່ບໍ່ມີການປະຫຍັດພະລັງງານແບບເຄື່ອນໄຫວໃນລະຫວ່າງການເຮັດວຽກປົກກະຕິ.
ໃຊ້ຕາຕະລາງການຕັດສິນໃຈທີ່ເຄັ່ງຄັດສໍາລັບການສະເພາະ. ເລືອກໄດຣຟ໌ສໍາລັບການຄວບຄຸມຂະບວນການຢ່າງຕໍ່ເນື່ອງ, ການປ່ຽນແປງຄວາມໄວ, ແລະການປະຫຍັດພະລັງງານແບບເຄື່ອນໄຫວໃນການໂຫຼດຂອງແຮງບິດທີ່ປ່ຽນແປງໄດ້ເຊັ່ນ: ພັດລົມແລະປັ໊ມ. ເລືອກຕົວເລີ່ມຕົ້ນທີ່ອ່ອນເພຍເພື່ອຫຼຸດຜ່ອນອາການຊ໊ອກກົນຈັກ ແລະການຫຼຸດຜ່ອນກະແສລົມໃນແອັບພລິເຄຊັນຄວາມໄວຄົງທີ່ທີ່ຕ້ອງໃຊ້ຄວາມໄວເຕັມທີ່ຢ່າງຕໍ່ເນື່ອງ ເຊັ່ນ: ເຄື່ອງປັ້ນຫີນຂະໜາດໃຫຍ່ ຫຼືເຄື່ອງປັ່ນປ່ວນທີ່ໃຊ້ວຽກໜັກທີ່ບໍ່ໄດ້ຮັບຜົນປະໂຫຍດຈາກການແລ່ນດ້ວຍຄວາມໄວທີ່ຫຼຸດລົງ.
ຄຸນສົມບັດ
Direct-on-Line (DOL)
Soft Starter
ໄດຣຟຄວາມຖີ່ທີ່ປ່ຽນແປງໄດ້
Inrush Current
ສູງສຸດ 600%
200% - 300%
ຕ່ຳກວ່າ 150%
ການຄວບຄຸມຄວາມໄວ
ບໍ່ມີ (ຄວາມໄວຄົງທີ່)
ບໍ່ມີ (ຄວາມໄວຄົງທີ່)
ການຄວບຄຸມຢ່າງຕໍ່ເນື່ອງຢ່າງເຕັມທີ່
ການປະຫຍັດພະລັງງານ
ບໍ່ມີ
ໜ້ອຍທີ່ສຸດ
ສູງ (ຕາມແຮງບິດທີ່ປ່ຽນແປງໄດ້)
ກົນຈັກ Shock
ຮ້າຍແຮງ
ຕໍ່າ
ລົບລ້າງ
ການບິດເບືອນປະສົມກົມກຽວ
ບໍ່ມີ
ພຽງແຕ່ໃນລະຫວ່າງການເລີ່ມຕົ້ນ / ຢຸດ
ຢ່າງຕໍ່ເນື່ອງ (ຕ້ອງການການຫຼຸດຜ່ອນ)
ຂະໜາດການປະເມີນຫຼັກສຳລັບການກຳນົດ Drive ຄວາມຖີ່ທີ່ປ່ຽນແປງໄດ້
ການຈັບຄູ່ VFDs ເພື່ອໂຫລດລັກສະນະ
ປະເພດການໂຫຼດກໍານົດການດໍາເນີນໂຄງການໄດ, ຂະຫນາດ, ແລະການເລືອກຮາດແວ. ການໂຫຼດຂອງແຮງບິດທີ່ປ່ຽນແປງໄດ້, ເຊັ່ນ: ພັດລົມ HVAC ແລະປ້ຳນ້ຳຈຸດສູນກາງ, ຕ້ອງການໂປຣໄຟລ໌ quadratic V/Hz. ໂປໄຟເຫຼົ່ານີ້ເພີ່ມປະສິດທິພາບການບໍລິໂພກພະລັງງານໃນຄວາມໄວຕ່ໍາທີ່ມີຄວາມຈໍາເປັນ torque ຫນ້ອຍລົງເພື່ອຍ້າຍນ້ໍາຫຼືອາກາດ. ຈຸດສຸມຢູ່ທີ່ນີ້ແມ່ນທັງຫມົດກ່ຽວກັບການປະສິດທິພາບພະລັງງານສູງສຸດແລະການນໍາໃຊ້ກົດຫມາຍວ່າດ້ວຍ Affinity.
ການໂຫຼດແຮງບິດຄົງທີ່ປະຕິບັດຕົວແຕກຕ່າງກັນທັງຫມົດ. ເຫຼົ່ານີ້ລວມມີ conveyors, extruders, hoists, ແລະ pumps ການໂຍກຍ້າຍໃນທາງບວກ. ຄໍາຮ້ອງສະຫມັກເຫຼົ່ານີ້ຕ້ອງການແຮງບິດເລີ່ມຕົ້ນສູງເພື່ອເອົາຊະນະ friction static ແລະຕ້ອງການຄວາມສາມາດ overload ທີ່ສໍາຄັນໃນລະຫວ່າງການປະຕິບັດງານ. ໂດຍທົ່ວໄປແລ້ວ, ຂໍ້ມູນຈໍາເພາະຕ້ອງການການປະເມີນລະດັບຄວາມຫນັກຫນ່ວງທີ່ມີຄວາມສາມາດໃນການໂຫຼດເກີນ 150% ເປັນເວລາ 60 ວິນາທີ. ຄວາມສາມາດໃນການຄວບຄຸມ vectorless sensorless ມັກຈະມີຄວາມຈໍາເປັນສໍາລັບການໂຫຼດເຫຼົ່ານີ້ເພື່ອຮັກສາ torque ທີ່ຊັດເຈນແລະລະບຽບຄວາມໄວໃນຄວາມໄວການເຮັດວຽກຕ່ໍາຫຼາຍ.
ການຈັດອັນດັບສິ່ງແວດລ້ອມ ແລະການຄັດເລືອກການປິດລ້ອມ
ສະພາບແວດລ້ອມການຕິດຕັ້ງທາງດ້ານຮ່າງກາຍກໍານົດການຈັດອັນດັບ enclosure ທີ່ຈໍາເປັນ. ການວາງໄດທີ່ມີມາດຕະຖານ, ເປີດລະບາຍອາກາດໃນສະພາບແວດລ້ອມອຸດສາຫະກໍາທີ່ຮຸນແຮງຮັບປະກັນຄວາມລົ້ມເຫຼວກ່ອນໄວອັນຄວນຈາກຝຸ່ນຫຼືຄວາມຊຸ່ມຊື່ນ. ເລືອກການຈັດອັນດັບ NEMA ຫຼື IP ໂດຍອີງໃສ່ເງື່ອນໄຂສະພາບແວດລ້ອມຢ່າງເຂັ້ມງວດ.
ປະເມີນຫ້ອງການຕິດຕັ້ງສໍາລັບການຄວບຄຸມອຸນຫະພູມແລະການປົນເປື້ອນທາງອາກາດ.
ລະບຸສິ່ງຫຸ້ມຫໍ່ NEMA 1 (IP20) ສໍາລັບຫ້ອງໄຟຟ້າທີ່ສະອາດ, ຄວບຄຸມສະພາບອາກາດ ຫຼື MCCs ເທົ່ານັ້ນ.
ລະບຸສິ່ງຫຸ້ມຫໍ່ຂອງ NEMA 12 (IP54) ສໍາລັບພາຍໃນອຸດສາຫະກໍາທີ່ມີຝຸ່ນ, ຊັ້ນການຜະລິດ, ແລະພື້ນທີ່ທີ່ຕ້ອງການການປົກປ້ອງຈາກນ້ໍາຕົກທີ່ບໍ່ມີການກັດກ່ອນ.
ລະບຸສິ່ງຫຸ້ມຫໍ່ NEMA 4X (IP66) ສໍາລັບສະພາບແວດລ້ອມລ້າງອອກ, ໂຮງງານປຸງແຕ່ງອາຫານ, ການຕິດຕັ້ງນອກ, ຫຼືພື້ນທີ່ທີ່ສໍາຜັດກັບສານເຄມີ corrosive.
ຮັບປະກັນການເກັບກູ້ທີ່ພຽງພໍຮອບປິດສໍາລັບການລະບາຍຄວາມຮ້ອນທີ່ເຫມາະສົມ, ໂດຍບໍ່ຄໍານຶງເຖິງການຈັດອັນດັບ NEMA.
ການປະສົມປະສານກັບລະບົບການຄວບຄຸມອຸດສາຫະກໍາ
ໄດຣຟ໌ທີ່ທັນສະໄຫມເຮັດໜ້າທີ່ເປັນໂນດອັດສະລິຍະສູງພາຍໃນເຄືອຂ່າຍອັດຕະໂນມັດຂອງພືດທີ່ໃຫຍ່ກວ່າ. ປະເມີນຄວາມເຂົ້າກັນໄດ້ຂອງໂປໂຕຄອນການສື່ສານຢ່າງລະອຽດກ່ອນທີ່ຈະຊື້. ກວດໃຫ້ແນ່ໃຈວ່າໄດຣຟ໌ຮອງຮັບເຄືອຂ່າຍອຸດສາຫະກຳທີ່ຈຳເປັນໂດຍເດີມ ຫຼືຜ່ານບັດຂະຫຍາຍ. ໂປໂຕຄອນທົ່ວໄປປະກອບມີ EtherNet/IP, Modbus TCP, PROFINET, ຫຼື BACnet ສໍາລັບການກໍ່ສ້າງອັດຕະໂນມັດ. ນີ້ອະນຸຍາດໃຫ້ສໍາລັບການເຊື່ອມໂຍງ PLC ແລະ SCADA seamless, ຫຼຸດຜ່ອນຄວາມຕ້ອງການ hardwiring.
ການເຊື່ອມໂຍງເຄືອຂ່າຍປົດລັອກການວິນິດໄສຂັ້ນສູງ ແລະຄວາມສາມາດແກ້ໄຂບັນຫາ. ຜູ້ປະກອບການສາມາດເຂົ້າເຖິງຂໍ້ມູນການບໍາລຸງຮັກສາທີ່ຄາດເດົາໄດ້ຈາກໄລຍະໄກ. ນີ້ລວມມີການຕິດຕາມອຸນຫະພູມຂອງເຄື່ອງເຮັດຄວາມຮ້ອນ, ລະດັບແຮງດັນຂອງລົດເມ DC, ແລະຄວາມຜິດປົກກະຕິໃນປະຈຸບັນ. ຂໍ້ມູນນີ້ຊ່ວຍໃຫ້ທີມງານບໍາລຸງຮັກສາກໍານົດເວລາການແຊກແຊງກ່ອນທີ່ຈະເກີດຄວາມລົ້ມເຫຼວຂອງມໍເຕີທີ່ຮ້າຍແຮງ, ຫຼຸດຜ່ອນເວລາຢຸດເຄື່ອງທີ່ບໍ່ໄດ້ວາງແຜນໄວ້ແລະການສູນເສຍການຜະລິດ.
ການປະຕິບັດຄວາມສ່ຽງແລະຍຸດທະສາດການຫຼຸດຜ່ອນ
ການຄຸ້ມຄອງການບິດເບືອນ Harmonic
Drives ສ້າງການໂຫຼດທີ່ບໍ່ແມ່ນເສັ້ນທີ່ບິດເບືອນຄຸນນະພາບພະລັງງານຂອງສະຖານທີ່. ພາກສ່ວນ rectifier ດຶງກະແສຈາກຜົນປະໂຫຍດໃນໄລຍະສັ້ນ, ກໍາມະຈອນເຕັ້ນຫນັກແທນທີ່ຈະເປັນຄື້ນ sine ກ້ຽງ, ຢ່າງຕໍ່ເນື່ອງ. ອັນນີ້ສ້າງການບິດເບືອນປະສົມກົມກຽວທີ່ໄຫຼກັບຄືນສູ່ຕາຂ່າຍໄຟຟ້າ. ປະສົມກົມກຽວສູງສາມາດ overheat transformers ການແຜ່ກະຈາຍ, breakers ວົງຈອນການເດີນທາງແບບສຸ່ມ, ແລະ disrupt ເອເລັກໂຕຣນິກທີ່ລະອຽດອ່ອນໃນທົ່ວພືດ.
ຍຸດທະສາດຫຼຸດຜ່ອນແມ່ນມີຄວາມຈໍາເປັນສໍາລັບການຮັກສາຄຸນນະພາບພະລັງງານແລະປົກປັກຮັກສາພື້ນຖານໂຄງລ່າງ. ຕິດຕັ້ງເຄື່ອງປະຕິກອນສາຍ 3% ຫຼື 5% ຫຼື DC chokes ເພື່ອເພີ່ມ impedance ແລະກ້ຽງການແຕ້ມປະຈຸບັນ. ສໍາລັບການປະຕິບັດຕາມຢ່າງເຂັ້ມງວດກັບມາດຕະຖານ IEEE 519 ໃນຈຸດຜົນປະໂຫຍດຂອງການເຊື່ອມທົ່ວໄປ, ນໍາໃຊ້ຕົວກອງປະສົມກົມກຽວຕົວຕັ້ງຕົວຕີ. ໃນສະພາບແວດລ້ອມທີ່ມີຄວາມອ່ອນໄຫວສູງ, ລະບຸໄດເວີທາງຫນ້າ (AFE) ທີ່ໃຊ້ IGBTs ໃນພາກສ່ວນ rectifier ເພື່ອຍົກເລີກຄວາມຖີ່ປະສົມກົມກຽວຢ່າງຫ້າວຫັນ ແລະຮັກສາຄື້ນຊີນທີ່ສະອາດ.
ການປ້ອງກັນຄວາມເສຍຫາຍ Motor Bearing (ແຮງດັນຂອງ shaft)
ການສະຫຼັບຄວາມຖີ່ສູງໃນ Pulse Width Modulation (PWM) ສ້າງປະກົດການທີ່ເອີ້ນວ່າແຮງດັນຂອງໂໝດທົ່ວໄປ. ນີ້ induces ກະແສໄຟຟ້າຕາມ shaft motor. ເນື່ອງຈາກວ່າ rotor ຖືກແຍກອອກໂດຍ grease bearing, shaft ໃນປະຈຸບັນສ້າງຂື້ນຈົນກ່ວາພວກເຂົາເຈົ້າຊອກຫາເສັ້ນທາງໄປຫາດິນ. ປົກກະຕິແລ້ວພວກມັນໂຄ້ງໂດຍກົງຜ່ານລູກປືນມໍເຕີ. arcing ໄຟຟ້າຢ່າງຕໍ່ເນື່ອງນີ້ເຮັດໃຫ້ pitting ກ້ອງຈຸລະທັດ, fluting ໃນເຊື້ອຊາດ bearing, ແລະໄພພິບັດ bearing ລົ້ມເຫຼວໃນທີ່ສຸດ.
ມາດຕະການປ້ອງກັນຕ້ອງໄດ້ຮັບການຕິດຕັ້ງຢູ່ໃນມໍເຕີເພື່ອຮັບປະກັນອາຍຸຍືນ. ຕິດຕັ້ງມໍເຕີທີ່ມີແຫວນສາຍດິນ (ຄືກັບວົງແຫວນ AEGIS) ເພື່ອສະຫນອງເສັ້ນທາງທີ່ປອດໄພ, ທົນທານຕໍ່ຕ່ໍາສໍາລັບກະແສແຮງຈູງໃຈທີ່ຈະມາຮອດພື້ນດິນ, ຂ້າມລູກປືນທັງຫມົດ. ໃຊ້ລູກປືນທີ່ມີ insulated ໃນທ້າຍທີ່ບໍ່ແມ່ນຂັບຂອງ motors ຂະຫນາດໃຫຍ່ (ໂດຍປົກກະຕິຫຼາຍກ່ວາ 100 HP) ເພື່ອທໍາລາຍການໄຫຼວຽນຂອງ loop. ໃຫ້ແນ່ໃຈວ່າເຕັກນິກການຜູກມັດແລະຄວາມຖີ່ສູງທີ່ເຫມາະສົມແມ່ນຖືກນໍາໃຊ້ໂດຍໃຊ້ສາຍສາຍດິນ braided ລະຫວ່າງກອບມໍເຕີແລະ chassis ຂັບ.
ການຈັດການຄວາມຮ້ອນຢູ່ທີ່ຄວາມໄວການເຮັດວຽກຕ່ໍາ
ການແລ່ນມໍເຕີ AC ມາດຕະຖານດ້ວຍຄວາມໄວຕໍ່າເຮັດໃຫ້ຄວາມສ່ຽງຕໍ່ຄວາມຮ້ອນຮ້າຍແຮງ. ມໍເຕີມາດຕະຖານແມ່ນອີງໃສ່ພັດລົມເຢັນທີ່ຕິດຢູ່ເພົາເພື່ອລະບາຍອາກາດ. ເມື່ອ RPM ຂອງມໍເຕີຫຼຸດລົງ, ພັດລົມນີ້ສູນເສຍປະສິດທິພາບຂອງມັນຢ່າງຫຼວງຫຼາຍ. ຖ້າມໍເຕີສືບຕໍ່ດຶງກະແສໄຟຟ້າສູງເພື່ອຂັບລົດແຮງບິດຄົງທີ່ຢູ່ທີ່ຄວາມໄວຕ່ໍາ, ມັນຈະ overheat ຢ່າງໄວວາແລະເຜົາໄຫມ້ insulation winding ພາຍໃນຂອງມັນ.
ສະເຫມີລະບຸມໍເຕີປະຕິບັດຫນ້າທີ່ inverter ທີ່ສອດຄ່ອງກັບມາດຕະຖານ NEMA MG1 Part 31. ມໍເຕີເຫຼົ່ານີ້ມີລະບົບ insulation Class F ຫຼື Class H ທີ່ຍົກລະດັບທີ່ສາມາດທົນທານຕໍ່ຄວາມກົດດັນຄວາມຮ້ອນແລະແຮງດັນທີ່ສູງຂຶ້ນ. ສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ມີຄວາມໄວຕ່ໍາທີ່ສຸດ, ແຮງບິດຄົງທີ່ (ເຊັ່ນ: ແລ່ນລໍາລຽງດ້ວຍຄວາມໄວ 10% ຢ່າງຕໍ່ເນື່ອງ), ຕິດຕັ້ງເຄື່ອງເປົ່າລົມເຢັນແບບຄົງທີ່ຊ່ວຍ. ເຄື່ອງເປົ່າລົມເຫຼົ່ານີ້ແລ່ນຢູ່ໃນວົງຈອນພະລັງງານແຍກຕ່າງຫາກແລະຮັກສາການໄຫຼຂອງອາກາດສູງສຸດໃນທົ່ວ fins ມໍເຕີໂດຍບໍ່ຄໍານຶງເຖິງຄວາມໄວຂອງ shaft motor ຕົ້ນຕໍ.
ຫຼຸດຜ່ອນຄື້ນສະທ້ອນ ແລະແຮງດັນແຮງດັນ
ສາຍຍາວແລ່ນລະຫວ່າງໄດແລະມໍເຕີຂະຫຍາຍແຮງດັນໄຟຟ້າອັນຕະລາຍ. ອັນນີ້ເອີ້ນວ່າປະກົດການຄື້ນສະທ້ອນ. ແຮງດັນ PWM ຢ່າງໄວວາເຄື່ອນທີ່ລົງສາຍ, ຕີ impedance mismatch ຢູ່ terminals motor, ສະທ້ອນກັບຄືນໄປບ່ອນ, ແລະປະສົມກັບກໍາມະຈອນເຂົ້າມາ. ຮວງຂະຫຍາຍເຫຼົ່ານີ້ໄດ້ຢ່າງງ່າຍດາຍສາມາດເກີນ 1500 volts ໃນລະບົບ 480V, puncturing ມາດຕະຖານ motor winding insulation ແລະເຮັດໃຫ້ວົງຈອນສັ້ນ.
ການແກ້ໄຂທາງດ້ານຮ່າງກາຍແມ່ນຈໍາເປັນສໍາລັບການແລ່ນສາຍຍາວເພື່ອປົກປ້ອງມໍເຕີ. ປະຕິບັດຕາມຢ່າງເຂັ້ມງວດຕໍ່ກັບຂໍ້ຈໍາກັດຄວາມຍາວຂອງສາຍເຄເບີນທີ່ລະບຸໄວ້ໂດຍຜູ້ຜະລິດໄດຣຟ໌. ໃຊ້ສາຍ VFD ປ້ອງກັນທີ່ມີພື້ນຖານສົມມາຕຣິກເບື້ອງເພື່ອບັນຈຸສຽງໄຟຟ້າແລະດຸ່ນດ່ຽງກະແສໄຟຟ້າແບບທົ່ວໄປ. ຕິດຕັ້ງຕົວກອງ dv/dt ຫຼືຕົວກອງ sine-wave ຢູ່ບ່ອນສົ່ງຜົນອອກຂອງໄດສໍາລັບການແລ່ນສາຍເກີນ 50 ຫາ 100 ຟຸດ. ການກັ່ນຕອງເຫຼົ່ານີ້ເຮັດໃຫ້ແຮງດັນ PWM ທີ່ຮຸນແຮງເຂົ້າໄປໃນຮູບຄື່ນທີ່ອ່ອນໂຍນກ່ອນທີ່ມັນຈະລົງໄປໃນສາຍ.
ສະຫຼຸບ
ດໍາເນີນການກວດສອບພະລັງງານມໍເຕີທີ່ສົມບູນແບບໃນທົ່ວສະຖານທີ່ຂອງທ່ານເພື່ອກໍານົດການນໍາໃຊ້ທີ່ສູງ, ແຮງບິດຕົວປ່ຽນແປງທີ່ຈະໃຫ້ຜົນຕອບແທນໄວທີ່ສຸດ.
ຄິດໄລ່ການປະຢັດພະລັງງານທີ່ເປັນໄປໄດ້ໂດຍການປັດໄຈໃນໂຄງການ rebate ຜົນປະໂຫຍດທ້ອງຖິ່ນ, ຊົ່ວໂມງການປະຕິບັດການ, ແລະກົດຫມາຍວ່າດ້ວຍ Affinity.
ປຶກສາຫາລືກັບຜູ້ປະສົມປະສານລະບົບທີ່ມີຄຸນວຸດທິເພື່ອລະບຸ topology ໄດທີ່ແນ່ນອນ, ຫນ້າທີ່ຫນັກທຽບກັບຂະຫນາດຫນ້າທີ່ປົກກະຕິ, ແລະການຈັດອັນດັບ NEMA ທີ່ຕ້ອງການ.
ປະຕິບັດຄໍາແນະນໍາການຕິດຕັ້ງຢ່າງເຂັ້ມງວດກ່ຽວກັບປະເພດສາຍເຄເບີນທີ່ມີໄສ້, ຄວາມຍາວສູງສຸດຂອງສາຍເຄເບີນ, ແລະສາຍດິນຂອງມໍເຕີເພື່ອຮັບປະກັນຄວາມຫນ້າເຊື່ອຖືຂອງລະບົບໃນໄລຍະຍາວ.
ສ້າງຕົວວັດແທກການສັ່ນສະເທືອນ ແລະ ມາດຕະຖານຄຸນນະພາບພະລັງງານກ່ອນການຕິດຕັ້ງເພື່ອກວດສອບການປັບປຸງປະສິດທິພາບ ແລະ ການປະຕິບັດຕາມຄວາມກົມກຽວກັນພາຍຫຼັງ.
FAQ
Q: ຄວາມແຕກຕ່າງກັນລະຫວ່າງ VFD ແລະ inverter ແມ່ນຫຍັງ?
A: inverter ແມ່ນຕົວຈິງແລ້ວເປັນຂັ້ນຕອນພາຍໃນສະເພາະຂອງໄດ. ມັນແມ່ນພາກສ່ວນສຸດທ້າຍທີ່ປ່ຽນພະລັງງານ DC ກັບຄືນໄປສູ່ພະລັງງານ AC ທີ່ມີການຈໍາລອງໂດຍໃຊ້ IGBTs. ຢ່າງໃດກໍ່ຕາມ, ໃນຫຼາຍໆການຕັ້ງຄ່າອຸດສາຫະກໍາ, ຄໍາສັບຕ່າງໆແມ່ນໃຊ້ແລກປ່ຽນກັນເພື່ອອະທິບາຍຫນ່ວຍຂັບຂີ່ທັງຫມົດ.
ຖາມ: ໄດຣຟ໌ຄວາມຖີ່ຕົວແປສາມາດນຳໃຊ້ກັບມໍເຕີ AC ໃດບໍ?
A: ບໍ່. ທ່ານຕ້ອງໃຊ້ motors 'inverter-duty' ທີ່ອອກແບບມາສະເພາະສໍາລັບການເຮັດວຽກຂອງໄດ. ມໍເຕີມາດຕະຖານຂາດການຍົກລະດັບ winding insulation ທີ່ຈໍາເປັນເພື່ອທົນທານຕໍ່ແຮງດັນຂອງ PWM. ພວກເຂົາເຈົ້າຍັງ overheat ຢູ່ໃນຄວາມໄວຕ່ໍາເນື່ອງຈາກວ່າພັດລົມຄວາມເຢັນພາຍໃນຂອງເຂົາເຈົ້າກາຍເປັນ ineffective.
ຖາມ: ການຂັບລົດຄວາມຖີ່ຕົວແປສາມາດປະຫຍັດພະລັງງານໄດ້ຫຼາຍປານໃດ?
A: ການປະຫຍັດ 20% ຫາ 50% ແມ່ນທົ່ວໄປໃນການນໍາໃຊ້ແຮງບິດທີ່ປ່ຽນແປງໄດ້ເຊັ່ນ: ປັ໊ມ centrifugal ແລະພັດລົມເນື່ອງຈາກກົດຫມາຍວ່າດ້ວຍ Affinity. ຢ່າງໃດກໍ່ຕາມ, ການປະຫຍັດພະລັງງານແມ່ນບໍ່ມີເຫດຜົນຕໍ່ກັບການໃຊ້ແຮງບິດຄົງທີ່ເຊັ່ນ: ລໍາລຽງ, ບ່ອນທີ່ໄດຖືກນໍາໃຊ້ຕົ້ນຕໍສໍາລັບການຄວບຄຸມຂະບວນການ.
Q: VFDs ຫຼຸດຜ່ອນອາຍຸການມໍເຕີບໍ?
A: ພວກເຂົາເຈົ້າຂະຫຍາຍອາຍຸການກົນຈັກໂດຍການສະຫນອງການເລີ່ມຕົ້ນອ່ອນໆແລະກໍາຈັດອາການຊ໊ອກກົນຈັກ. ຢ່າງໃດກໍ່ຕາມ, ພວກມັນສາມາດທໍາລາຍລູກປືນມໍເຕີແລະ insulation ໄຟຟ້າໄດ້ຖ້າຫາກວ່າຍຸດທະສາດການຫຼຸດຜ່ອນທີ່ເຫມາະສົມ, ເຊັ່ນ: shaft grounding rings ແລະການກັ່ນຕອງຜົນຜະລິດ, ບໍ່ໄດ້ຖືກປະຕິບັດ.
ຖາມ: ເຄື່ອງປະຕິກອນສາຍແມ່ນຫຍັງ, ແລະຂ້ອຍຕ້ອງການເຄື່ອງກັບ VFD ຂອງຂ້ອຍບໍ?
A: ເຕົາປະຕິກອນສາຍແມ່ນອົງປະກອບ inductive ປ້ອງກັນທີ່ຕິດຕັ້ງລະຫວ່າງພະລັງງານປະໂຫຍດແລະໄດ. ມັນດູດຊຶມ transients ສາຍໄຟຟ້າ, ດຸ່ນດ່ຽງ impedance ເສັ້ນ, ແລະຫຼຸດຜ່ອນການບິດເບືອນປະສົມກົມກຽວ. ພວກມັນຖືກແນະນຳຢ່າງສູງສຳລັບການປົກປ້ອງທັງໄດຣຟ໌ ແລະຕາຂ່າຍໄຟຟ້າຂອງສະຖານທີ່.
Q: VFD ສາມາດຕິດຕັ້ງໄດ້ໄກຈາກມໍເຕີໄດ້ແນວໃດ?
A: ໄລຍະຫ່າງແມ່ນຈໍາກັດໂດຍການຫຼຸດລົງແຮງດັນແລະການຂະຫຍາຍຂອງຄື້ນທີ່ສະທ້ອນ. ສາຍຍາວເຮັດໃຫ້ເກີດແຮງດັນແຮງດັນທີ່ທໍາລາຍການສນວນມໍເຕີ. ສໍາລັບສາຍເຄເບີ້ນທີ່ແລ່ນເກີນ 50 ຫາ 100 ຟຸດ, ໂດຍປົກກະຕິທ່ານຈໍາເປັນຕ້ອງຕິດຕັ້ງຕົວກອງ dv/dt ຫຼືຕົວກອງ sine-wave.
ຖາມ: VFD ປັບປຸງປັດໄຈພະລັງງານບໍ?
A: ແມ່ນແລ້ວ. ລົດເມ DC ພາຍໃນຂອງໄດເຮັດໜ້າທີ່ເປັນ buffer, ແກ້ໄຂປັດໄຈພະລັງງານການເຄື່ອນທີ່ໃຫ້ຢູ່ໃກ້ກັບຄວາມສາມັກຄີ (0.95 ຫາ 0.98) ຢູ່ດ້ານຂ້າງ. ນີ້ປົກປ້ອງສິ່ງອໍານວຍຄວາມສະດວກຈາກການເພີ່ມຄ່າປັດໄຈພະລັງງານ, ໂດຍບໍ່ຄໍານຶງເຖິງປັດໄຈພະລັງງານຕົວຈິງຂອງມໍເຕີ.