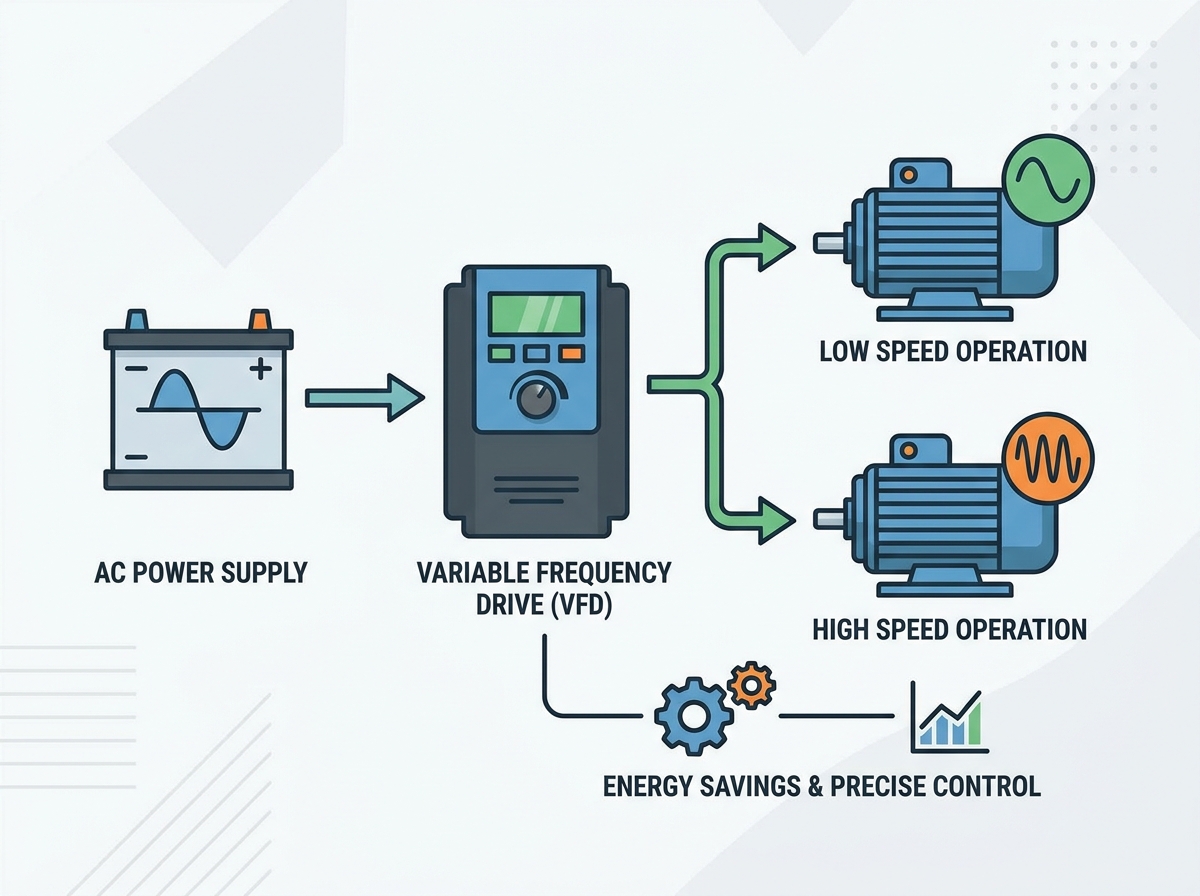
มอเตอร์ไฟฟ้าอุตสาหกรรมใช้ทรัพยากรพลังงานส่วนใหญ่ทั่วโลก การใช้งานแอปพลิเคชันที่มีความเร็วคงที่ที่ความจุเต็มอย่างต่อเนื่องจะทำให้เกิดการสูญเสียพลังงานอย่างรุนแรง การสตาร์ทมอเตอร์แบบ Direct-on-Line (DOL) แบบดั้งเดิมและวิธีการควบคุมการไหลเชิงกล เช่น วาล์วควบคุมและแดมเปอร์ ทำให้เกิดความไร้ประสิทธิภาพในการปฏิบัติงาน นอกจากนี้ยังนำไปสู่การสึกหรอทางกลมากเกินไปและมีความต้องการด้านอรรถประโยชน์สูง สิ่งอำนวยความสะดวกไม่สามารถสิ้นเปลืองพลังงานอีกต่อไปโดยการใช้มอเตอร์ที่ความเร็วสูงสุดเพียงเพื่อจำกัดเอาท์พุตทางกลไกเท่านั้น
ก ตัวขับความถี่แบบแปรผัน
ROI ในด้านพลังงาน: การใช้ VFD กับโหลดแรงบิดแบบแปรผัน (เช่น ปั๊มและพัดลม) ช่วยให้ประหยัดพลังงานได้อย่างมากภายใต้กฎหมาย Affinity ซึ่งมักจะให้ ROI ภายใน 12 ถึง 24 เดือน โดยเร่งด้วยโปรแกรมส่วนลดค่าสาธารณูปโภค
อายุการใช้งานยาวนานของกลไก: ด้วยการควบคุมกระแสไหลเข้าและให้ความเร่ง/ลดความเร็วที่ราบรื่น VFD กำจัดภาระกระแทก ลดค้อนน้ำ และลดความเครียดเชิงกลบนสายพาน เกียร์ และแบริ่งได้อย่างมาก
ความแม่นยำของกระบวนการ: VFD เข้ามาแทนที่การควบคุมปริมาณเชิงกลที่ไม่แม่นยำด้วยการควบคุมความเร็วทางไฟฟ้าที่แม่นยำ ปรับปรุงคุณภาพของผลิตภัณฑ์ การตอบสนองของระบบ และรักษาแรงดัน/การไหลให้เหมาะสมที่สุด
ข้อควรระวังในการใช้งาน: การใช้งานที่ประสบความสำเร็จจำเป็นต้องลดความเสี่ยงทางไฟฟ้าบางอย่าง รวมถึงการบิดเบือนฮาร์มอนิก แรงดันไฟฟ้าของเพลา และการสะท้อนของแรงดันไฟฟ้า เพื่อป้องกันความล้มเหลวของอุปกรณ์รอง
กลไกของไดรฟ์ความถี่แบบแปรผัน: พื้นฐานทางเทคนิค
VFD จัดการกับแรงดันไฟฟ้าและความถี่อย่างไร
ขับเคลื่อนความเร็วมอเตอร์ควบคุมผ่านกระบวนการแปลงพลังงานสามขั้นตอนที่มีความแม่นยำสูง ขั้นแรก ส่วนตัวแปลงหรือวงจรเรียงกระแสจะได้รับพลังงานไฟฟ้ากระแสสลับ (AC) ที่เข้ามา ใช้บริดจ์ไดโอดเพื่อแปลงไฟ AC สามเฟสนี้เป็นกระแสตรงแบบพัลซิ่ง (DC) ถัดไป บัส DC ใช้ธนาคารตัวเก็บประจุปรับเรียบสำหรับงานหนักและตัวเหนี่ยวนำเพื่อกรองและจัดเก็บแรงดันไฟฟ้ากระแสตรงนี้ สิ่งนี้จะสร้างแหล่งกักเก็บพลังงานไฟฟ้ากระแสตรงที่มั่นคง สุดท้าย ส่วนอินเวอร์เตอร์จะเปลี่ยนกำลังไฟ DC กลับเป็นเอาต์พุต AC จำลอง สามารถทำได้โดยใช้ทรานซิสเตอร์แบบไบโพลาร์เกทแบบหุ้มฉนวน (IGBT) ผ่านกระบวนการที่เรียกว่าการปรับความกว้างพัลส์ (PWM) IGBT เปิดและปิดหลายพันครั้งต่อวินาที การสลับอย่างรวดเร็วนี้จะสร้างพัลส์แรงดันไฟฟ้าที่มีความกว้างต่างกันซึ่งเลียนแบบคลื่นไซน์ของ AC
มีความสัมพันธ์ทางคณิตศาสตร์โดยตรงระหว่างความถี่ที่วัดเป็นเฮิรตซ์ (Hz) และความเร็วของมอเตอร์ซึ่งวัดเป็นรอบต่อนาที (RPM) การลดความถี่จะทำให้มอเตอร์ช้าลง อย่างไรก็ตาม แรงดันไฟฟ้าจะต้องลดลงตามสัดส่วนเพื่อรักษาสุขภาพของมอเตอร์ การรักษาอัตราส่วนโวลต์ต่อเฮิรตซ์ (V/Hz) ให้สม่ำเสมอถือเป็นข้อกำหนดที่สมบูรณ์ ตัวอย่างเช่น มอเตอร์ 460V ที่ทำงานที่ 60Hz ต้องใช้อัตราส่วน 7.67 V/Hz หากไดรฟ์ลดความถี่ลงเหลือ 30Hz แต่คงแรงดันไฟฟ้าไว้ที่ 460V มอเตอร์จะเกิดความอิ่มตัวของแม่เหล็กอย่างรุนแรง แกนเหล็กไม่สามารถรับมือกับฟลักซ์แม่เหล็กได้ ส่งผลให้มอเตอร์ดึงกระแสไฟฟ้ามากเกินไป ทำให้เกิดความร้อนสูงเกินไปอย่างรุนแรงและความล้มเหลวในการพันอย่างรวดเร็ว
การกำหนดเกณฑ์ความสำเร็จสำหรับการบูรณาการ VFD
การประเมินการติดตั้งจำเป็นต้องสร้างตัวชี้วัดพื้นฐานที่ชัดเจนและวัดได้ก่อนที่จะดึงสายไฟใดๆ คุณต้องกำหนดเปอร์เซ็นต์การลดพลังงานเป้าหมายตามโปรไฟล์โหลดในอดีตและค่าสาธารณูปโภค วัดการปรับปรุงตัวประกอบกำลังการกระจัดที่มิเตอร์สาธารณูปโภค เพื่อให้แน่ใจว่าคุณกำลังขจัดบทลงโทษด้านกำลังไฟฟ้ารีแอกทีฟ ประเมินความแม่นยำในการควบคุมความเร็วในภาคสนาม ใช้คุณสมบัติการชดเชยการลื่นภายในพารามิเตอร์ของไดรฟ์เพื่อรักษา RPM ที่แม่นยำ แม้ว่าภาระทางกลจะผันผวนอย่างไม่คาดคิดก็ตาม
นอกจากนี้ ให้กำหนดขีดจำกัดที่ยอมรับได้สำหรับสัญญาณรบกวนทางไฟฟ้าและความบิดเบือนฮาร์มอนิกรวม (THD) THD ที่สูงสามารถรบกวน PLC และอุปกรณ์ที่มีความไวสูงบนโครงข่ายไฟฟ้าเดียวกันได้ ความสำเร็จหมายถึงไดรฟ์ขับเคลื่อนมอเตอร์อย่างมีประสิทธิภาพโดยไม่กระทบต่อเครือข่ายไฟฟ้าของโรงงาน บันทึกการอ่านค่าการสั่นสะเทือนพื้นฐานบนมอเตอร์และอุปกรณ์ขับเคลื่อน เปรียบเทียบการอ่านเหล่านี้หลังการติดตั้งเพื่อตรวจสอบว่าการเร่งความเร็วที่ราบรื่นของไดรฟ์ได้ลดความเครียดทางกลลง
ประโยชน์หลักในการปฏิบัติงานของการใช้ไดรฟ์ความถี่แบบแปรผัน
การประหยัดพลังงานและประสิทธิภาพด้านต้นทุน
ข้อได้เปรียบที่สำคัญที่สุดมีผลโดยตรงกับปั๊มหอยโข่งและพัดลมที่อยู่ภายใต้กฎหมาย Affinity กฎหมายเหล่านี้ระบุว่าการใช้พลังงานจะแตกต่างกันไปตามลูกบาศก์ของความเร็วมอเตอร์ นี่ไม่ใช่ความสัมพันธ์เชิงเส้น มันเป็นเลขชี้กำลัง ความเร็วมอเตอร์ลดลง 20% ส่งผลให้การใช้พลังงานลดลงเกือบ 50% ความเร็วที่ลดลง 50% ต้องใช้เพียง 12.5% ของกำลังเต็มความเร็ว ความสัมพันธ์แบบเอ็กซ์โปเนนเชียลนี้ทำให้การควบคุมความเร็วแบบไดนามิกมีประสิทธิภาพสูงเมื่อเทียบกับการควบคุมปริมาณเชิงกล โดยที่มอเตอร์ทำงานที่ความเร็ว 100% ในขณะที่วาล์วจะโช้กเอาท์พุต
ความเร็วมอเตอร์ (%)
อัตราการไหล (%)
ความดัน/หัว (%)
กำลังไฟที่ต้องการ (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12.5%
ไดรฟ์ยังให้การแก้ไขตัวประกอบกำลังที่ดีเยี่ยม พวกมันทำหน้าที่เป็นตัวกันกระแทกทางไฟฟ้าระหว่างโครงข่ายไฟฟ้าและโหลดมอเตอร์แบบเหนี่ยวนำ ตัวเก็บประจุบัส DC ของไดรฟ์จ่ายพลังงานปฏิกิริยาที่มอเตอร์ต้องการเพื่อสร้างสนามแม่เหล็ก สิ่งนี้จะช่วยปรับปรุงตัวประกอบกำลังการกระจัดที่ยูทิลิตี้เห็น ซึ่งมักจะทำให้ค่าใกล้เอกภาพ (0.95–0.98) การรักษาตัวประกอบกำลังให้สูงช่วยลดบทลงโทษด้านสาธารณูปโภคที่มีค่าใช้จ่ายสูง กรอบการคำนวณ ROI ที่สมจริงควรคำนึงถึงอัตรากิโลวัตต์-ชั่วโมงสาธารณูปโภคในท้องถิ่น ชั่วโมงการทำงานต่อปี และสิ่งจูงใจด้านประสิทธิภาพพลังงานของรัฐบาล เช่น เส้นทาง ENERGY STAR หรือโปรแกรมส่วนลดสาธารณูปโภคในท้องถิ่น
ปรับปรุงการควบคุมมอเตอร์และความยืดหยุ่นของกระบวนการ
โรงงานอุตสาหกรรมสมัยใหม่กำลังเปลี่ยนจากการควบคุมการไหลเชิงกลอย่างรวดเร็ว วาล์ว บานเกล็ด และแดมเปอร์สิ้นเปลืองพลังงานจำนวนมหาศาลโดยการสร้างความต้านทานเทียมในระบบ การควบคุมความเร็วแบบไดนามิกจะปรับเอาท์พุตของมอเตอร์ที่แหล่งกำเนิดโดยตรง ซึ่งช่วยลดความจำเป็นในการใช้อุปกรณ์ทางกลที่มีข้อจำกัด ลดการบำรุงรักษาชิ้นส่วนทางกลเหล่านั้น และปรับปรุงกระบวนการจัดการของเหลวหรืออากาศทั้งหมด
ระบบควบคุมแบบวงปิดช่วยเพิ่มความยืดหยุ่นในการปฏิบัติงานนี้ ด้วยการใช้ตัวควบคุม PID (Proportional-Integral-Derivative) ในตัว ระบบขับเคลื่อนจะรักษาแรงดัน การไหล หรืออุณหภูมิที่แม่นยำโดยปราศจากการแทรกแซงของมนุษย์ ไดรฟ์รับสัญญาณอะนาล็อก 4-20mA หรือ 0-10V จากเซ็นเซอร์กระบวนการ โดยจะเปรียบเทียบการอ่านจริงนี้กับค่าที่ตั้งโปรแกรมไว้ ลูป PID จะคำนวณข้อผิดพลาดโดยอัตโนมัติและปรับความเร็วมอเตอร์แบบเรียลไทม์เพื่อให้ตรงกับค่าที่ตั้งไว้ที่แน่นอน เพื่อให้มั่นใจถึงคุณภาพของผลิตภัณฑ์และความเสถียรของระบบที่สม่ำเสมอ
การลดความเครียดทางกลและการป้องกันอุปกรณ์
การสตาร์ทโดยตรงแบบออนไลน์ทำให้เกิดความเครียดทางไฟฟ้าและเครื่องกลอย่างมากในระบบอุตสาหกรรม มอเตอร์ที่สตาร์ทโดยตรงข้ามเส้นจะดึงกระแสไฟเต็มได้สูงสุดถึง 600% ทันที สิ่งนี้ทำให้เกิดแรงกระแทกทางกลอย่างรุนแรงจนฉีกขาดที่สายพาน เฉือนกุญแจคัปปลิ้ง และทำให้กระปุกเกียร์เสียหาย ไดรฟ์มีลำดับการเพิ่มความเร็วแบบควบคุมและตั้งโปรแกรมได้ โดยจะค่อยๆ เพิ่มแรงดันไฟฟ้าและความถี่จากศูนย์เป็นความเร็วในการทำงาน ทำให้กระแสสตาร์ทต่ำและสามารถจัดการได้
การขจัดแรงกระแทกทางกลในระหว่างการสตาร์ทจะช่วยยืดอายุการใช้งานของคัปปลิ้ง สายพาน และตัวแบริ่งของมอเตอร์ นอกจากนี้ยังปกป้องโครงสร้างพื้นฐานของระบบท่อที่กว้างขวางอีกด้วย ทางลาดลดความเร็วที่ตั้งโปรแกรมไว้จะกำจัด 'ค้อนน้ำ' ในระบบของไหล เมื่อปั๊มหยุดกะทันหัน พลังงานจลน์ของของไหลที่กำลังเคลื่อนที่จะกระแทกเข้ากับเช็ควาล์วและข้องอของท่อ การหยุดอย่างค่อยเป็นค่อยไปจะช่วยปกป้องวาล์ว แมคคานิคอลซีล และรอยเชื่อมท่อจากเดือยแรงดันสูงที่ทำลายล้างเหล่านี้
VFD กับ Soft Starters กับ Direct-on-Line: กรอบงานเปรียบเทียบ
เมื่อใดที่ต้องระบุ VFD บนซอฟต์สตาร์ทเตอร์
วิศวกรและช่างไฟฟ้ามักถกเถียงกันระหว่างการระบุชุดซอฟต์สตาร์ทและชุดขับเคลื่อนแบบเต็ม ซอฟต์สตาร์ทเตอร์มีข้อจำกัดที่ชัดเจนและชัดเจน โดยจะควบคุมมอเตอร์เฉพาะในช่วงสตาร์ทและปิดเครื่องสั้นๆ เท่านั้น พวกเขาใช้ SCR (วงจรเรียงกระแสที่ควบคุมด้วยซิลิคอน) เพื่อลดแรงดันไฟฟ้าเริ่มต้น ซึ่งจำกัดกระแสพุ่งเข้า อย่างไรก็ตาม เมื่อมอเตอร์ถึงความเร็วสูงสุด คอนแทคเตอร์บายพาสภายในจะปิดลง จากนั้นมอเตอร์จะทำงานโดยใช้พลังงานไฟฟ้าโดยตรง ชุดซอฟต์สตาร์ทไม่มีการควบคุมความเร็วอย่างต่อเนื่องอย่างแน่นอน และช่วยประหยัดพลังงานไดนามิกเป็นศูนย์ในระหว่างการทำงานปกติ
ใช้เมทริกซ์การตัดสินใจที่เข้มงวดสำหรับข้อกำหนด เลือกไดรฟ์สำหรับการควบคุมกระบวนการอย่างต่อเนื่อง การเปลี่ยนแปลงความเร็ว และการประหยัดพลังงานแบบไดนามิกสำหรับโหลดแรงบิดที่แปรผัน เช่น พัดลมและปั๊ม เลือกซอฟต์สตาร์ทเตอร์เพียงอย่างเดียวสำหรับการบรรเทาแรงกระแทกทางกลและลดกระแสกระชากในการใช้งานที่มีความเร็วคงที่ซึ่งจำเป็นต้องมีการทำงานด้วยความเร็วสูงสุดอย่างต่อเนื่อง เช่น เครื่องบดหินขนาดใหญ่หรือเครื่องย่อยงานหนักที่ไม่ได้รับประโยชน์จากการทำงานที่ความเร็วลดลง
คุณสมบัติ
สายตรง (DOL)
ซอฟท์สตาร์ทเตอร์
ไดรฟ์ความถี่ตัวแปร
กระแสไหลเข้า
มากถึง 600%
200% - 300%
ต่ำกว่า 150%
การควบคุมความเร็ว
ไม่มี (ความเร็วคงที่)
ไม่มี (ความเร็วคงที่)
การควบคุมอย่างต่อเนื่องเต็มรูปแบบ
การประหยัดพลังงาน
ไม่มี
น้อยที่สุด
สูง (บนแรงบิดแปรผัน)
แรงกระแทกทางกล
รุนแรง
ต่ำ
ตกรอบแล้ว
การบิดเบือนฮาร์มอนิก
ไม่มี
ระหว่างการสตาร์ท/หยุดเท่านั้น
ต่อเนื่อง (ต้องมีการบรรเทาผลกระทบ)
ขนาดการประเมินที่สำคัญสำหรับการระบุไดรฟ์ความถี่แบบแปรผัน
การจับคู่ VFD เพื่อโหลดคุณลักษณะ
ประเภทโหลดจะกำหนดโปรแกรมไดรฟ์ ขนาด และการเลือกฮาร์ดแวร์ โหลดแรงบิดที่ปรับเปลี่ยนได้ เช่น พัดลม HVAC และปั๊มน้ำแบบแรงเหวี่ยง ต้องใช้โปรไฟล์ V/Hz กำลังสอง โปรไฟล์เหล่านี้ปรับการใช้พลังงานให้เหมาะสมที่ความเร็วต่ำ โดยที่ต้องใช้แรงบิดน้อยลงอย่างมากในการเคลื่อนย้ายของเหลวหรืออากาศ จุดเน้นทั้งหมดคือการเพิ่มประสิทธิภาพการใช้พลังงานให้สูงสุดและการใช้ประโยชน์จากกฎหมาย Affinity
โหลดแรงบิดคงที่มีพฤติกรรมแตกต่างไปจากเดิมอย่างสิ้นเชิง ซึ่งรวมถึงสายพานลำเลียง เครื่องอัดรีด รอก และปั๊มดิสเพลสเมนต์เชิงบวก การใช้งานเหล่านี้ต้องการแรงบิดเริ่มต้นสูงเพื่อเอาชนะแรงเสียดทานสถิตและต้องการความสามารถในการรับน้ำหนักเกินอย่างมากระหว่างการทำงาน โดยทั่วไป ข้อมูลจำเพาะต้องการพิกัดงานหนักโดยมีความสามารถในการโอเวอร์โหลด 150% เป็นเวลา 60 วินาที ความสามารถในการควบคุมเวกเตอร์แบบไร้เซนเซอร์มักจำเป็นสำหรับโหลดเหล่านี้ เพื่อรักษาแรงบิดและการควบคุมความเร็วที่แม่นยำที่ความเร็วการทำงานต่ำมาก
การให้คะแนนด้านสิ่งแวดล้อมและการเลือกสิ่งที่แนบมา
สภาพแวดล้อมการติดตั้งทางกายภาพจะกำหนดระดับของกล่องหุ้มที่จำเป็น การวางไดรฟ์แบบเปิดมาตรฐานในสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรงจะรับประกันความเสียหายก่อนเวลาอันควรจากฝุ่นหรือความชื้น เลือกการจัดระดับ NEMA หรือ IP ตามสภาวะแวดล้อมอย่างเคร่งครัด
ประเมินห้องติดตั้งสำหรับการควบคุมอุณหภูมิและสิ่งปนเปื้อนในอากาศ
ระบุกรอบหุ้ม NEMA 1 (IP20) สำหรับห้องไฟฟ้าหรือ MCC ที่สะอาดและมีการควบคุมสภาพอากาศเท่านั้น
ระบุกรอบ NEMA 12 (IP54) สำหรับภายในอุตสาหกรรมที่มีฝุ่น พื้นการผลิต และพื้นที่ที่ต้องการการป้องกันจากของเหลวที่ไม่กัดกร่อนหยด
ระบุกรอบหุ้ม NEMA 4X (IP66) สำหรับสภาพแวดล้อมที่มีการชะล้าง โรงงานแปรรูปอาหาร การติดตั้งกลางแจ้ง หรือพื้นที่ที่สัมผัสกับสารเคมีที่มีฤทธิ์กัดกร่อน
ตรวจสอบให้แน่ใจว่ามีช่องว่างรอบๆ กล่องหุ้มเพียงพอเพื่อการระบายความร้อนที่เหมาะสม โดยไม่คำนึงถึงระดับ NEMA
บูรณาการกับระบบควบคุมอุตสาหกรรม
ไดรฟ์สมัยใหม่ทำหน้าที่เป็นโหนดอัจฉริยะภายในเครือข่ายระบบอัตโนมัติในโรงงานขนาดใหญ่ ประเมินความเข้ากันได้ของโปรโตคอลการสื่อสารอย่างรอบคอบก่อนที่จะซื้อ ตรวจสอบให้แน่ใจว่าไดรฟ์รองรับเครือข่ายอุตสาหกรรมที่จำเป็นโดยกำเนิดหรือผ่านการ์ดเอ็กซ์แพนชัน โปรโตคอลทั่วไป ได้แก่ EtherNet/IP, Modbus TCP, PROFINET หรือ BACnet สำหรับระบบอัตโนมัติในอาคาร ช่วยให้สามารถบูรณาการ PLC และ SCADA ได้อย่างราบรื่น ช่วยลดข้อกำหนดในการเดินสายไฟ
การรวมเครือข่ายช่วยปลดล็อกการวินิจฉัยขั้นสูงและความสามารถในการแก้ไขปัญหา ผู้ปฏิบัติงานสามารถเข้าถึงข้อมูลการบำรุงรักษาเชิงคาดการณ์ได้จากระยะไกล ซึ่งรวมถึงการตรวจสอบอุณหภูมิแผงระบายความร้อน ระดับแรงดันไฟฟ้าบัส DC และความผิดปกติในปัจจุบัน ข้อมูลนี้ช่วยให้ทีมบำรุงรักษาจัดกำหนดการการแทรกแซงก่อนที่จะเกิดความล้มเหลวของมอเตอร์อย่างรุนแรง ซึ่งช่วยลดเวลาหยุดทำงานของโรงงานโดยไม่ได้วางแผนและสูญเสียการผลิต
ความเสี่ยงในการดำเนินการและกลยุทธ์การบรรเทาผลกระทบ
การจัดการความผิดเพี้ยนของฮาร์มอนิก
ชุดขับเคลื่อนสร้างโหลดที่ไม่เป็นเชิงเส้นซึ่งบิดเบือนคุณภาพไฟฟ้าของโรงงาน ส่วนวงจรเรียงกระแสดึงกระแสจากยูทิลิตี้เป็นพัลส์หนักสั้นๆ แทนที่จะเป็นคลื่นไซน์ต่อเนื่องที่ราบรื่น สิ่งนี้จะสร้างความผิดเพี้ยนของฮาร์โมนิคที่ไหลกลับเข้าสู่โครงข่ายไฟฟ้า ฮาร์โมนิคสูงอาจทำให้หม้อแปลงไฟฟ้าระบบจำหน่ายมีความร้อนมากเกินไป เบรกเกอร์ตัดการทำงานแบบสุ่ม และทำให้อุปกรณ์อิเล็กทรอนิกส์ที่มีความละเอียดอ่อนทั่วทั้งโรงงานหยุดชะงัก
กลยุทธ์การบรรเทาผลกระทบมีความสำคัญต่อการรักษาคุณภาพไฟฟ้าและการปกป้องโครงสร้างพื้นฐาน ติดตั้งเครื่องปฏิกรณ์แบบไลน์ 3% หรือ 5% หรือโช้ค DC เพื่อเพิ่มอิมพีแดนซ์และทำให้การดึงกระแสไฟฟ้าราบรื่น เพื่อให้สอดคล้องกับมาตรฐาน IEEE 519 ที่เข้มงวดยิ่งขึ้นที่จุดใช้งานของข้อต่อร่วม ให้ใช้ตัวกรองฮาร์มอนิกแบบพาสซีฟ ในสภาพแวดล้อมที่มีความไวสูง ให้ระบุไดรฟ์ส่วนหน้า (AFE) ที่ใช้งานซึ่งใช้ IGBT ในส่วนของวงจรเรียงกระแสเพื่อยกเลิกความถี่ฮาร์มอนิกอย่างแข็งขันและรักษาคลื่นไซน์ที่สะอาด
การป้องกันความเสียหายของแบริ่งมอเตอร์ (แรงดันไฟฟ้าของเพลา)
การสลับความถี่สูงในการปรับความกว้างพัลส์ (PWM) จะสร้างปรากฏการณ์ที่เรียกว่าแรงดันไฟฟ้าโหมดทั่วไป ซึ่งจะเหนี่ยวนำกระแสไฟฟ้าไปตามเพลามอเตอร์ เนื่องจากโรเตอร์ถูกแยกออกจากกันด้วยจาระบีของแบริ่ง กระแสเพลาเหล่านี้จึงสะสมตัวจนกระทั่งพวกมันหาทางลงดิน โดยทั่วไปแล้วจะโค้งผ่านแบริ่งมอเตอร์โดยตรง การอาร์คไฟฟ้าอย่างต่อเนื่องนี้ทำให้เกิดรูพรุนขนาดเล็กมาก ร่องบนตลับลูกปืน และนำไปสู่ความล้มเหลวของตลับลูกปืนในที่สุด
จะต้องติดตั้งมาตรการป้องกันบนมอเตอร์เพื่อให้มีอายุการใช้งานยาวนาน ติดตั้งมอเตอร์ด้วยวงแหวนกราวด์ของเพลา (เช่น วงแหวน AEGIS) เพื่อให้มีเส้นทางที่ปลอดภัยและมีความต้านทานต่ำเพื่อให้กระแสไฟฟ้าเหนี่ยวนำไหลลงสู่กราวด์ โดยเลี่ยงแบริ่งทั้งหมด ใช้แบริ่งหุ้มฉนวนที่ปลายที่ไม่ใช่ตัวขับเคลื่อนของมอเตอร์ขนาดใหญ่ (โดยทั่วไปจะมีกำลังมากกว่า 100 แรงม้า) เพื่อตัดวงจรกระแสไฟหมุนเวียน ตรวจสอบให้แน่ใจว่ามีการใช้เทคนิคการเชื่อมและการต่อสายดินความถี่สูงที่เหมาะสมโดยใช้สายรัดสายดินแบบถักระหว่างโครงมอเตอร์และโครงเครื่องขับเคลื่อน
การจัดการระบายความร้อนที่ความเร็วการทำงานต่ำ
การใช้มอเตอร์ AC มาตรฐานที่ความเร็วต่ำทำให้เกิดความเสี่ยงด้านความร้อนอย่างรุนแรง มอเตอร์มาตรฐานอาศัยพัดลมระบายความร้อนแบบติดเพลาเพื่อการระบายอากาศ เมื่อ RPM ของมอเตอร์ลดลง พัดลมนี้จะสูญเสียประสิทธิภาพแบบทวีคูณ หากมอเตอร์ยังคงดึงกระแสไฟฟ้าสูงเพื่อขับเคลื่อนแรงบิดคงที่ที่ความเร็วต่ำ มอเตอร์จะร้อนมากเกินไปอย่างรวดเร็วและทำให้ฉนวนของขดลวดภายในไหม้หมด
ระบุมอเตอร์อินเวอร์เตอร์ที่สอดคล้องกับมาตรฐาน NEMA MG1 Part 31 เสมอ มอเตอร์เหล่านี้มีระบบฉนวนคลาส F หรือคลาส H ที่ได้รับการอัพเกรด ซึ่งสามารถทนต่อความเครียดจากความร้อนและแรงดันไฟกระชากที่สูงขึ้น สำหรับการใช้งานที่มีแรงบิดคงที่ที่ความเร็วต่ำมาก (เช่น การใช้สายพานลำเลียงที่ความเร็ว 10% อย่างต่อเนื่อง) ให้ติดตั้งโบลเวอร์ระบายความร้อนเสริมที่ความเร็วคงที่ โบลเวอร์เหล่านี้ทำงานบนวงจรกำลังที่แยกจากกัน และรักษาการไหลเวียนของอากาศสูงสุดผ่านครีบมอเตอร์ โดยไม่คำนึงถึงความเร็วของเพลามอเตอร์หลัก
การบรรเทาคลื่นสะท้อนและแรงดันไฟกระชาก
สายเคเบิลยาวที่พันระหว่างชุดขับและมอเตอร์จะขยายแรงดันไฟกระชากที่เป็นอันตราย สิ่งนี้เรียกว่าปรากฏการณ์คลื่นสะท้อน พัลส์แรงดันไฟฟ้า PWM ที่รวดเร็วเคลื่อนที่ไปตามสายเคเบิล กระทบกับอิมพีแดนซ์ที่ไม่ตรงกันที่ขั้วต่อมอเตอร์ สะท้อนกลับ และประกอบกับพัลส์ที่เข้ามา เดือยขยายเหล่านี้สามารถเกิน 1,500 โวลต์ได้อย่างง่ายดายบนระบบ 480V เจาะฉนวนของขดลวดมอเตอร์มาตรฐานและทำให้เกิดไฟฟ้าลัดวงจร
ต้องใช้วิธีแก้ปัญหาทางกายภาพสำหรับการเดินสายเคเบิลยาวเพื่อปกป้องมอเตอร์ ปฏิบัติตามข้อจำกัดความยาวสายเคเบิลสูงสุดที่ระบุโดยผู้ผลิตไดรฟ์อย่างเคร่งครัด ใช้สายเคเบิล VFD ที่มีฉนวนหุ้มซึ่งมีกราวด์แบบสมมาตรเพื่อกักสัญญาณรบกวนทางไฟฟ้าและปรับสมดุลของกระแสในโหมดทั่วไป ติดตั้งตัวกรอง dv/dt หรือตัวกรองคลื่นไซน์ที่เอาต์พุตของไดรฟ์สำหรับสายเคเบิลที่ยาวเกิน 50 ถึง 100 ฟุต ตัวกรองเหล่านี้ปรับพัลส์แรงดันไฟฟ้า PWM ที่รุนแรงให้เรียบให้เป็นรูปแบบคลื่นที่นุ่มนวลกว่าก่อนที่จะเคลื่อนไปตามเส้นลวด
บทสรุป
ดำเนินการตรวจสอบพลังงานมอเตอร์อย่างครอบคลุมทั่วทั้งโรงงานของคุณ เพื่อระบุการใช้งานที่มีแรงบิดผันแปรสูงซึ่งจะให้ผลตอบแทนเร็วที่สุด
คำนวณการประหยัดพลังงานที่อาจเกิดขึ้นโดยคำนึงถึงโปรแกรมส่วนลดค่าสาธารณูปโภคในท้องถิ่น ชั่วโมงการทำงาน และกฎหมาย Affinity
ปรึกษากับผู้ประกอบระบบที่ผ่านการรับรองเพื่อระบุโทโพโลยีของไดรฟ์ที่แน่นอน ขนาดของงานหนักเทียบกับงานปกติ และพิกัดของตู้ NEMA ที่ต้องการ
ใช้แนวทางการติดตั้งที่เข้มงวดเกี่ยวกับประเภทสายเคเบิลที่มีฉนวน ความยาวสายเคเบิลสูงสุด และการลงกราวด์เพลามอเตอร์เพื่อให้มั่นใจถึงความน่าเชื่อถือของระบบในระยะยาว
สร้างตัววัดการสั่นสะเทือนและคุณภาพไฟฟ้าพื้นฐานก่อนการติดตั้งเพื่อตรวจสอบการปรับปรุงประสิทธิภาพและการปฏิบัติตามฮาร์โมนิคในภายหลัง
คำถามที่พบบ่อย
ถาม: VFD และอินเวอร์เตอร์แตกต่างกันอย่างไร
ตอบ: แท้จริงแล้วอินเวอร์เตอร์คือขั้นตอนภายในเฉพาะของไดรฟ์ เป็นส่วนสุดท้ายที่แปลงไฟ DC กลับเป็นไฟ AC จำลองโดยใช้ IGBT อย่างไรก็ตาม ในสภาพแวดล้อมทางอุตสาหกรรมหลายแห่ง คำนี้ใช้แทนกันได้เพื่ออธิบายชุดขับเคลื่อนทั้งหมด
ถาม: ไดรฟ์ความถี่แบบแปรผันสามารถใช้กับมอเตอร์ AC ใดๆ ได้หรือไม่
ตอบ: ไม่ได้ คุณต้องใช้มอเตอร์ 'อินเวอร์เตอร์' ที่ออกแบบมาเพื่อการทำงานของไดรฟ์โดยเฉพาะ มอเตอร์มาตรฐานขาดฉนวนขดลวดที่ได้รับการอัพเกรด ซึ่งจำเป็นต่อการทนต่อแรงดันไฟกระชากแบบ PWM พวกเขายังร้อนเกินไปที่ความเร็วต่ำเนื่องจากพัดลมระบายความร้อนภายในไม่ทำงาน
ถาม: ไดรฟ์ความถี่แบบแปรผันสามารถประหยัดพลังงานได้มากเพียงใด
ตอบ: การประหยัด 20% ถึง 50% เป็นเรื่องปกติในการใช้งานแรงบิดแบบแปรผัน เช่น ปั๊มแรงเหวี่ยงและพัดลม เนื่องจากกฎความสัมพันธ์ อย่างไรก็ตาม การประหยัดพลังงานนั้นไม่มีนัยสำคัญในการใช้งานแรงบิดคงที่ เช่น สายพานลำเลียง ซึ่งระบบขับเคลื่อนจะใช้สำหรับการควบคุมกระบวนการเป็นหลัก
ถาม: VFD ลดอายุการใช้งานของมอเตอร์หรือไม่
ตอบ: ช่วยยืดอายุการใช้งานของกลไกโดยให้การสตาร์ทอย่างนุ่มนวลและกำจัดแรงกระแทกทางกล อย่างไรก็ตาม สิ่งเหล่านี้สามารถสร้างความเสียหายให้กับแบริ่งมอเตอร์และฉนวนของขดลวดทางไฟฟ้าได้ หากไม่ได้ใช้กลยุทธ์การบรรเทาที่เหมาะสม เช่น วงแหวนกราวด์ของเพลาและตัวกรองเอาท์พุต
ถาม: เครื่องปฏิกรณ์แบบเส้นคืออะไร และฉันจำเป็นต้องมีเครื่องปฏิกรณ์ที่มี VFD ของฉันหรือไม่
ตอบ: เครื่องปฏิกรณ์แบบเส้นเป็นส่วนประกอบอุปนัยป้องกันที่ติดตั้งระหว่างระบบไฟฟ้าอาคารและชุดขับเคลื่อน โดยดูดซับค่าชั่วคราวของสายไฟ ปรับสมดุลอิมพีแดนซ์ของสาย และลดการบิดเบือนฮาร์มอนิก ขอแนะนำเป็นอย่างยิ่งสำหรับการปกป้องทั้งไดรฟ์และโครงข่ายไฟฟ้าของโรงงาน
ถาม: สามารถติดตั้ง VFD จากมอเตอร์ได้ไกลแค่ไหน?
ตอบ: ระยะทางถูกจำกัดด้วยแรงดันไฟฟ้าตกและการขยายคลื่นสะท้อน สายเคเบิลยาวทำให้เกิดแรงดันไฟกระชากจนทำลายฉนวนของมอเตอร์ สำหรับสายเคเบิลที่ยาวเกิน 50 ถึง 100 ฟุต โดยทั่วไปคุณจะต้องติดตั้งตัวกรอง dv/dt หรือตัวกรองคลื่นไซน์
ถาม: VFD ปรับปรุงตัวประกอบกำลังหรือไม่
ก. ใช่. บัส DC ภายในของไดรฟ์ทำหน้าที่เป็นบัฟเฟอร์ โดยแก้ไขตัวประกอบกำลังการกระจัดให้ใกล้เคียงเอกภาพ (0.95 ถึง 0.98) ที่ฝั่งไลน์ สิ่งนี้จะช่วยปกป้องสิ่งอำนวยความสะดวกจากค่าธรรมเนียมตัวประกอบกำลังไฟฟ้าของสาธารณูปโภค โดยไม่คำนึงถึงตัวประกอบกำลังที่แท้จริงของมอเตอร์