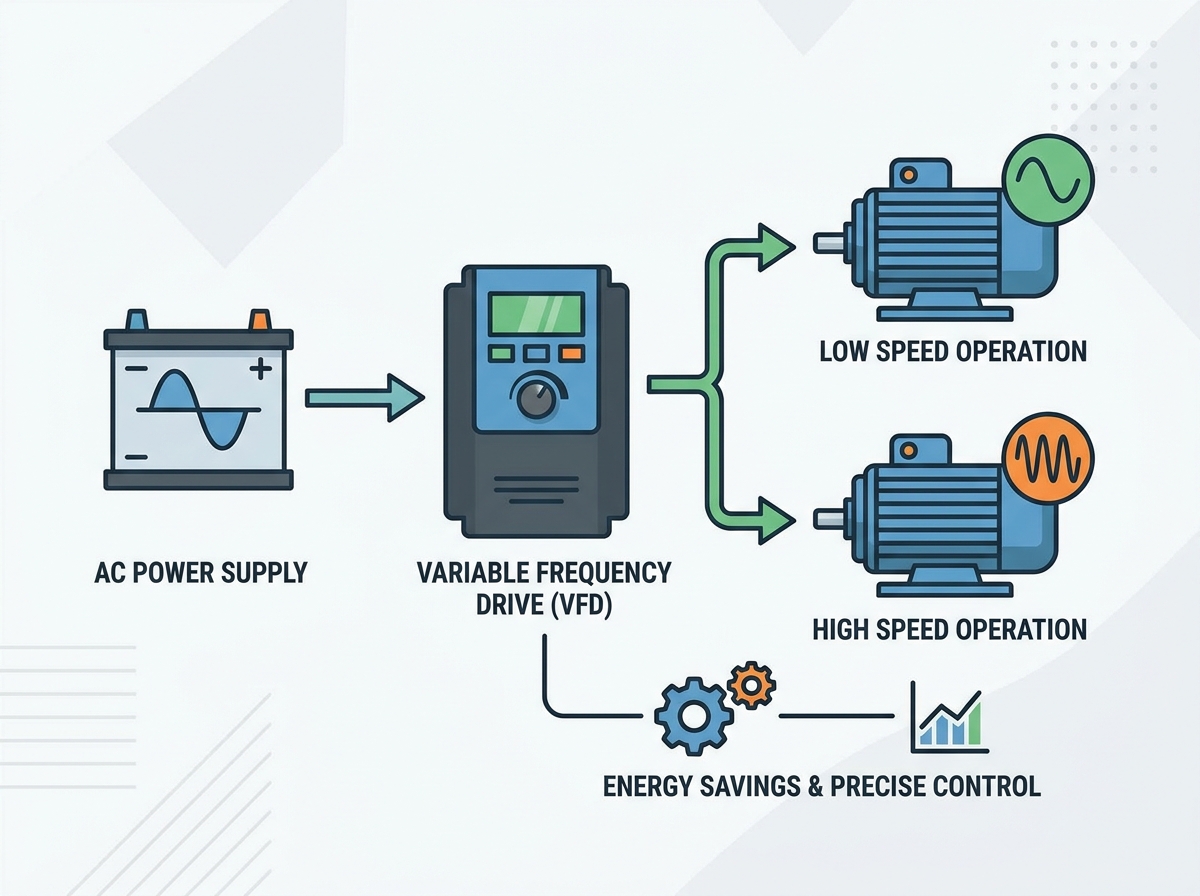
産業用電気モーターは、世界のエネルギー資源の大部分を消費します。固定速度のアプリケーションを継続的にフル容量で実行すると、深刻なエネルギー消費が発生します。従来のダイレクトオンライン (DOL) モーター始動およびスロットルバルブやダンパーなどの機械的な流量制御方法は、動作効率の低下を引き起こします。また、過度の機械的摩耗や高い実用性の要求にもつながります。施設では、機械的に出力を制限するためだけにモーターを全速力で稼働させて電力を無駄にすることはもうできません。
あ 可変周波数ドライブは、
エネルギー ROI: 可変トルク負荷 (ポンプやファンなど) に VFD を実装すると、アフィニティの法則によって規定される指数関数的なエネルギー節約がもたらされ、多くの場合、公共料金リベート プログラムによって加速され、12 ~ 24 か月以内に ROI が実現されます。
機械的寿命: 突入電流を制御し、スムーズな加速/減速を実現することで、VFD は衝撃負荷を排除し、ウォーターハンマーを軽減し、ベルト、ギア、ベアリングの機械的ストレスを大幅に軽減します。
プロセス精度: VFD は、不正確な機械的スロットリングを正確な電気的速度制御に置き換え、製品の品質、システムの応答性を向上させ、最適な圧力/流量を維持します。
実装上の注意事項: 導入を成功させるには、二次機器の故障を防ぐために、高調波歪み、シャフト電圧、電圧反射などの特定の電気的リスクを軽減する必要があります。
可変周波数ドライブの仕組み: 技術ベースライン
VFD が電圧と周波数を操作する方法
ドライブは、高精度の 3 段階の電力変換プロセスを通じてモーター速度を制御します。まず、コンバータまたは整流器セクションが交流 (AC) 電力を受け取ります。ダイオードのブリッジを使用して、この三相 AC 電力を脈動直流 (DC) に変換します。次に、DC バスは耐久性の高い平滑コンデンサ バンクとインダクタを利用して、この DC 電圧をフィルタリングして保存します。これにより、安定した DC 電力の貯蔵庫が形成されます。最後に、インバーター セクションは DC 電力をシミュレートされた AC 出力に戻します。これは、パルス幅変調 (PWM) と呼ばれるプロセスを通じて絶縁ゲート バイポーラ トランジスタ (IGBT) を使用して実現されます。 IGBT は 1 秒間に何千回もオンとオフを切り替えます。この高速スイッチングにより、AC 正弦波を模倣したさまざまな幅の電圧パルスが生成されます。
ヘルツ (Hz) で測定される周波数と、毎分回転数 (RPM) で測定されるモーター速度の間には、直接的な数学的関係があります。周波数を下げるとモーターの速度が遅くなります。ただし、モーターの健全性を維持するには、電圧も比例して低下する必要があります。一貫したヘルツあたりの電圧 (V/Hz) 比を維持することは絶対的な要件です。たとえば、60Hz で動作する 460V モーターには 7.67V/Hz の比率が必要です。ドライブが周波数を 30Hz に下げても電圧を 460V に維持すると、モーターは深刻な磁気飽和を経験します。鉄心は磁束を処理できません。これにより、モーターに過剰な電流が流れ、深刻な過熱や急速な巻線の故障につながります。
VFD 統合の成功基準の定義
設置を評価するには、ワイヤーを引く前に、明確で測定可能なベースライン指標を確立する必要があります。過去の負荷プロファイルと公共料金に基づいて、目標のエネルギー削減率を定義する必要があります。電力メーターで変位力率の改善を測定し、無効電力ペナルティを確実に排除します。現場での速度調整の精度を評価します。ドライブパラメータ内のスリップ補償機能を利用して、機械的負荷が予期せず変動した場合でも正確な RPM を維持します。
さらに、電気ノイズと全高調波歪み (THD) の許容限度を確立します。 THD が高いと、同じ電力網上の敏感な PLC や計装に障害が発生する可能性があります。成功とは、施設の電気ネットワークを汚染することなく、ドライブがモーターを効率的に動作させることを意味します。モーターと被駆動機器のベースライン振動測定値を文書化します。取り付け後にこれらの測定値を比較して、ドライブのスムーズな加速によって機械的ストレスが軽減されていることを確認します。
可変周波数ドライブの実装による主な運用上の利点
省エネとコスト効率
最も重要な利点は、親和性の法則が適用される遠心ポンプとファンに直接当てはまります。これらの法則は、消費電力がモーター速度の 3 乗に応じて変化することを示しています。これは線形関係ではありません。それは指数関数的です。モーター速度が 20% 低下すると、エネルギー消費がほぼ 50% 削減されます。速度を 50% 下げるのに必要な電力は、フルスピードの 12.5% だけです。この指数関数的な関係により、動的な速度制御は、バルブが出力をチョークしながらモーターが 100% の速度で動作する機械的スロットリングと比較して、非常に効率的になります。
モーター速度 (%)
流量(%)
圧力/揚程 (%)
必要な電力 (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12.5%
ドライブは優れた力率補正も提供します。これらは、電力網と誘導モーター負荷の間の電気バッファーとして機能します。ドライブの DC バス コンデンサは、モーターが磁界を生成するために必要な無効電力を供給します。これにより、電力会社から見られる変位力率が改善され、多くの場合、それが 1 (0.95 ~ 0.98) に近づきます。高い力率を維持すると、費用のかかる公共料金の負担が軽減されます。現実的な ROI 計算フレームワークでは、地域電力会社のキロワット時料金、年間運転時間、ENERGY STAR パスウェイや地域公共料金リベート プログラムなどの政府のエネルギー効率インセンティブを考慮する必要があります。
強化されたモーター制御とプロセスの柔軟性
現代の産業施設は、機械的な流量制御から急速に移行しつつあります。バルブ、ルーバー、ダンパーは、システム内に人為的な抵抗を生み出すことで、大量のエネルギーを浪費します。ダイナミック速度制御は、モーター出力をソースで直接調整します。これにより、制限のある機械装置の必要性がなくなり、それらの機械部品のメンテナンスが軽減され、流体または空気の取り扱いプロセス全体が合理化されます。
閉ループ制御システムは、この運用上の柔軟性を最大限に高めます。内蔵の PID (比例-積分-微分) コントローラーを利用することで、ドライブは人間の介入なしで正確な圧力、流量、または温度を維持します。ドライブはプロセス センサーから 4 ~ 20mA または 0 ~ 10V のアナログ信号を受信します。この実際の読み取り値とプログラムされた設定値を比較します。 PID ループは自動的に誤差を計算し、正確な設定値に一致するようにモーター速度をリアルタイムで調整し、一貫した製品品質とシステムの安定性を確保します。
機械的ストレスの軽減と機器の保護
直接オンライン始動では、産業システムに多大な電気的および機械的負担が生じます。ラインを越えて直接始動したモーターは、瞬時に全負荷アンペア数の最大 600% を消費します。これにより、ベルトが引き裂かれ、カップリングキーが切断され、ギアボックスが損傷する激しい機械的衝撃が発生します。ドライブは、制御されたプログラム可能な立ち上がりシーケンスを提供します。電圧と周波数をゼロから動作速度まで徐々に増加させ、始動電流を低く管理しやすく保ちます。
始動時の機械的衝撃を排除することで、カップリング、ベルト、モーターベアリング自体の寿命が延びます。また、広範な配管インフラも保護します。プログラムされた減速ランプにより、流体システムの「ウォーターハンマー」を排除します。ポンプが突然停止すると、移動する流体の運動エネルギーが逆止弁やパイプのエルボに衝突します。段階的に停止することで、バルブ、メカニカル シール、パイプの溶接部をこれらの破壊的な高圧スパイクから保護します。
VFD、ソフトスターター、ダイレクトオンライン: 比較フレームワーク
ソフトスターターではなく VFD を指定する場合
エンジニアや電気技師は、ソフトスターターを指定するかフルドライブを指定するかについてよく議論します。ソフトスターターには明確な厳しい制限があります。短い起動段階と停止段階でのみモーターを制御します。 SCR (シリコン制御整流器) を使用して初期電圧を下げ、突入電流を制限します。ただし、モーターが最高速度に達すると、内部のバイパス接触器が閉じます。モーターは商用電源で直接動作します。ソフトスターターは連続速度制御をまったく提供せず、通常の動作中に動的エネルギーの節約はゼロです。
仕様には厳密な決定マトリックスを使用します。連続プロセス制御、速度変動、ファンやポンプなどの変動トルク負荷に対する動的エネルギー節約を実現するドライブを選択してください。ソフトスターターは、低速での運転ではメリットが得られない大型岩石破砕機や頑丈なチッパーなど、連続全速運転が必要な固定速度アプリケーションでの機械的衝撃の緩和と突入電流の低減のみを目的として選択してください。
特徴
ダイレクトオンライン (DOL)
ソフトスターター
可変周波数ドライブ
突入電流
最大600%
200% - 300%
150%未満
速度制御
なし(固定速度)
なし(固定速度)
完全な連続制御
省エネ
なし
最小限
高 (可変トルク時)
機械的衝撃
厳しい
低い
排除された
高調波歪み
なし
始動・停止時のみ
継続的 (緩和が必要)
可変周波数ドライブを指定するための主要な評価寸法
VFD と負荷特性のマッチング
負荷のタイプによって、ドライブのプログラミング、サイジング、およびハードウェアの選択が決まります。 HVAC ファンや遠心ウォーター ポンプなどの可変トルク負荷には、2 次の V/Hz プロファイルが必要です。これらのプロファイルは、流体や空気を動かすために必要なトルクが大幅に少なくなる低速でのエネルギー消費を最適化します。ここでの焦点は、エネルギー効率を最大化し、親和性の法則を活用することだけにあります。
一定のトルク負荷はまったく異なる動作をします。これらには、コンベヤー、押出機、ホイスト、容積式ポンプが含まれます。これらの用途では、静止摩擦を克服するために高い始動トルクが必要であり、動作中にかなりの過負荷容量が求められます。通常、仕様では 60 秒間 150% の過負荷能力を備えた高耐久定格が要求されます。これらの負荷では、非常に低い動作速度で正確なトルクと速度の調整を維持するために、多くの場合、センサーレス ベクトル制御機能が必要になります。
環境評価とエンクロージャの選択
物理的な設置環境によって、必要なエンクロージャの定格が決まります。標準的な通気口の開いたドライブを過酷な産業環境に置くと、ほこりや湿気による早期故障が保証されます。厳密に周囲条件に基づいて NEMA または IP 定格を選択します。
設置室の温度管理と空気中の汚染物質を評価します。
NEMA 1 (IP20) エンクロージャは、クリーンで空調管理された電気室または MCC にのみ指定してください。
粉塵の多い工業用内装、製造現場、非腐食性液体の滴下からの保護が必要なエリアには、NEMA 12 (IP54) エンクロージャを指定してください。
洗浄環境、食品加工工場、屋外設置、または腐食性化学薬品にさらされる場所には、NEMA 4X (IP66) エンクロージャを指定してください。
NEMA 定格に関係なく、適切な熱放散のためにエンクロージャの周囲に十分な隙間を確保してください。
産業用制御システムとの統合
最新のドライブは、大規模なプラント オートメーション ネットワーク内で高度にインテリジェントなノードとして機能します。購入する前に、通信プロトコルの互換性を慎重に評価してください。ドライブが必要な産業用ネットワークをネイティブに、または拡張カード経由でサポートしていることを確認してください。一般的なプロトコルには、ビルディング オートメーション用の EtherNet/IP、Modbus TCP、PROFINET、または BACnet が含まれます。これにより、PLC と SCADA のシームレスな統合が可能になり、配線要件が軽減されます。
ネットワーク統合により、高度な診断機能とトラブルシューティング機能が利用可能になります。オペレーターは予知保全データにリモートでアクセスできます。これには、ヒートシンク温度、DC バス電圧レベル、電流異常の監視が含まれます。このデータは、メンテナンス チームがモーターの致命的な故障が発生する前に介入をスケジュールするのに役立ち、計画外の施設のダウンタイムや生産損失を最小限に抑えます。
実装のリスクと軽減戦略
高調波歪みの管理
ドライブは、施設の電力品質を歪める非線形負荷を生成します。整流器セクションは、滑らかな連続正弦波ではなく、短く重いパルスで電力会社から電流を引き出します。これにより高調波歪みが発生し、電力網に逆流します。高調波は配電変圧器を過熱させ、回路ブレーカーをランダムにトリップさせ、プラント全体の敏感な電子機器に障害を与える可能性があります。
緩和戦略は、電力品質を維持し、インフラストラクチャを保護するために不可欠です。 3% または 5% のライン リアクトルまたは DC チョークを取り付けて、インピーダンスを追加し、電流引き込みを滑らかにします。共通結合のユーティリティポイントで IEEE 519 規格に厳密に準拠するには、パッシブ高調波フィルタを使用します。非常に敏感な環境では、整流器セクションで IGBT を使用するアクティブ フロントエンド (AFE) ドライブを指定して、高調波周波数をアクティブにキャンセルし、きれいな正弦波を維持します。
モーターベアリングの損傷(軸電圧)の防止
パルス幅変調 (PWM) における高周波スイッチングにより、コモンモード電圧として知られる現象が発生します。これにより、モーターのシャフトに沿って電流が誘導されます。ローターはベアリング グリースによって隔離されているため、これらのシャフト電流はアースへの経路を探すまで蓄積されます。通常、それらはモーターベアリングを直接通過して弧を描きます。この継続的な電気アークは、ベアリング レースに微細なピッチングや溝を形成し、最終的にはベアリングの致命的な故障を引き起こします。
寿命を確保するには、モーターに予防措置を講じる必要があります。モーターにシャフト接地リング (AEGIS リングなど) を装備して、誘導電流がベアリングを完全にバイパスして地面に到達するための安全で低抵抗の経路を提供します。循環電流ループを遮断するには、大型モーター (通常 100 HP 以上) の非駆動側に絶縁ベアリングを使用します。モーターフレームとドライブシャーシの間に編組接地ストラップを使用して、適切な高周波接着および接地技術が適用されていることを確認してください。
低速動作速度での熱管理
標準の AC モーターを低速で動作させると、重大な熱リスクが生じます。標準的なモーターは、換気のためにシャフトに取り付けられた冷却ファンに依存しています。モーターの回転数が低下すると、このファンの効率は急激に低下します。低速で一定のトルク負荷を駆動するためにモーターが高電流を流し続けると、モーターが急速に過熱し、内部巻線絶縁体が焼損します。
必ず NEMA MG1 Part 31 規格に準拠したインバータ負荷モーターを指定してください。これらのモーターは、より高い熱ストレスや電圧スパイクに耐えられるアップグレードされたクラス F またはクラス H 絶縁システムを備えています。極低速、一定トルクの用途 (10% の速度で連続的にコンベアを実行するなど) の場合は、補助の一定速度冷却ブロワーを取り付けます。これらのブロワーは別の電源回路で動作し、メイン モーター シャフトの速度に関係なく、モーター フィン全体の最大の気流を維持します。
反射波と電圧スパイクの軽減
ドライブとモーターの間を長いケーブルが走ると、危険な電圧スパイクが増幅されます。これを反射波現象といいます。急速な PWM 電圧パルスはケーブルを伝わり、モーター端子でインピーダンスの不整合に遭遇し、後方に反射して、入力パルスと合成されます。これらの増幅されたスパイクは、480V システムでは簡単に 1500 ボルトを超える可能性があり、標準的なモーター巻線の絶縁に穴をあけ、短絡を引き起こします。
長いケーブルを配線するには、モーターを保護するために物理的な解決策が必要です。ドライブの製造元が指定する最大ケーブル長の制限を厳守してください。電気ノイズを封じ込め、コモンモード電流のバランスを保つために、対称グランドを備えたシールド付き VFD ケーブルを使用します。 50 ~ 100 フィートを超えるケーブル配線の場合は、ドライブ出力に dv/dt フィルターまたは正弦波フィルターを取り付けてください。これらのフィルタは、過酷な PWM 電圧パルスを平滑化して、ワイヤを伝わる前に穏やかな波形にします。
結論
施設全体で包括的なモーター エネルギー監査を実施し、最も早く回収できる使用率の高い可変トルク アプリケーションを特定します。
地域の公共料金リベート プログラム、営業時間、および親和性の法則を考慮して、潜在的なエネルギー節約量を計算します。
正確なドライブ トポロジ、ヘビーデューティと通常デューティのサイジング、および必要な NEMA エンクロージャ定格を指定するには、認定システム インテグレータに相談してください。
システムの長期的な信頼性を確保するために、シールド ケーブルのタイプ、最大ケーブル長、およびモーター シャフトの接地に関する厳格な設置ガイドラインを実装してください。
設置前にベースラインの振動と電力品質の基準を確立し、設置後にパフォーマンスの向上と高調波への準拠を検証します。
よくある質問
Q: VFD とインバーターの違いは何ですか?
A: インバータは実際にはドライブの特定の内部ステージです。これは、IGBT を使用して DC 電力を模擬 AC 電力に変換する最後のセクションです。ただし、多くの産業環境では、この用語はドライブ ユニット全体を表すために同じ意味で使用されます。
Q: 可変周波数ドライブはどの AC モーターでも使用できますか?
A: いいえ。ドライブ動作専用に設計された「インバータ負荷」モーターを使用する必要があります。標準的なモーターには、PWM 電圧スパイクに耐えるのに必要なアップグレードされた巻線絶縁がありません。また、内部の冷却ファンが効果を失うため、低速でも過熱します。
Q: 可変周波数ドライブは実際にどれくらいのエネルギーを節約できますか?
A: 遠心ポンプやファンなどの可変トルク アプリケーションでは、親和性の法則により 20% ~ 50% の節約が一般的です。ただし、ドライブが主にプロセス制御に使用されるコンベアなどの一定トルクのアプリケーションでは、エネルギーの節約は無視できます。
Q: VFD はモーターの寿命を縮めますか?
A: ソフトスタートを実現し、機械的衝撃を排除することで、機械的寿命を延ばします。ただし、シャフト接地リングや出力フィルタなどの適切な軽減戦略が実装されていない場合、これらはモーターのベアリングや巻線の絶縁を電気的に損傷する可能性があります。
Q: ラインリアクトルとは何ですか? VFD にはラインリアクトルが必要ですか?
A: ラインリアクトルは、商用電源とドライブの間に設置される保護誘導部品です。電力線の過渡現象を吸収し、線路インピーダンスのバランスをとり、高調波歪みを低減します。ドライブと施設の電力網の両方を保護するために、これらを強く推奨します。
Q: VFDはモーターからどのくらいの距離まで設置できますか?
A: 電圧降下と反射波の増幅により距離が制限されます。ケーブルが長いと電圧スパイクが発生し、モーターの絶縁が破壊されます。 50 ~ 100 フィートを超えるケーブル配線の場合は、通常、dv/dt フィルターまたは正弦波フィルターを取り付ける必要があります。
Q: VFD は力率を改善しますか?
A: はい。ドライブの内部 DC バスはバッファとして機能し、ライン側で変位力率をほぼ 1 (0.95 ~ 0.98) に補正します。これにより、モーターの実際の力率に関係なく、商用力率の追加料金から施設が保護されます。