Anda di sini: Rumah »
Blog »
Memahami Pemacu Frekuensi Berubah: Faedah Utama untuk Aplikasi Perindustrian
Memahami Pemacu Frekuensi Pembolehubah: Faedah Utama untuk Aplikasi Perindustrian
Pandangan: 0 Pengarang: Editor Tapak Masa Terbit: 2026-07-21 Asal: tapak
Motor elektrik industri menggunakan sebahagian besar sumber tenaga global. Menjalankan aplikasi berkelajuan tetap pada kapasiti penuh berterusan menghasilkan longkang tenaga yang teruk. Kaedah permulaan motor Terus Atas Talian (DOL) Tradisional dan kaedah kawalan aliran mekanikal, seperti injap pendikit dan peredam, menyebabkan ketidakcekapan operasi. Ia juga membawa kepada haus mekanikal yang berlebihan dan permintaan utiliti yang tinggi. Kemudahan tidak lagi mampu membazir kuasa dengan menjalankan motor pada kelajuan penuh hanya untuk menyekat pengeluarannya secara mekanikal.
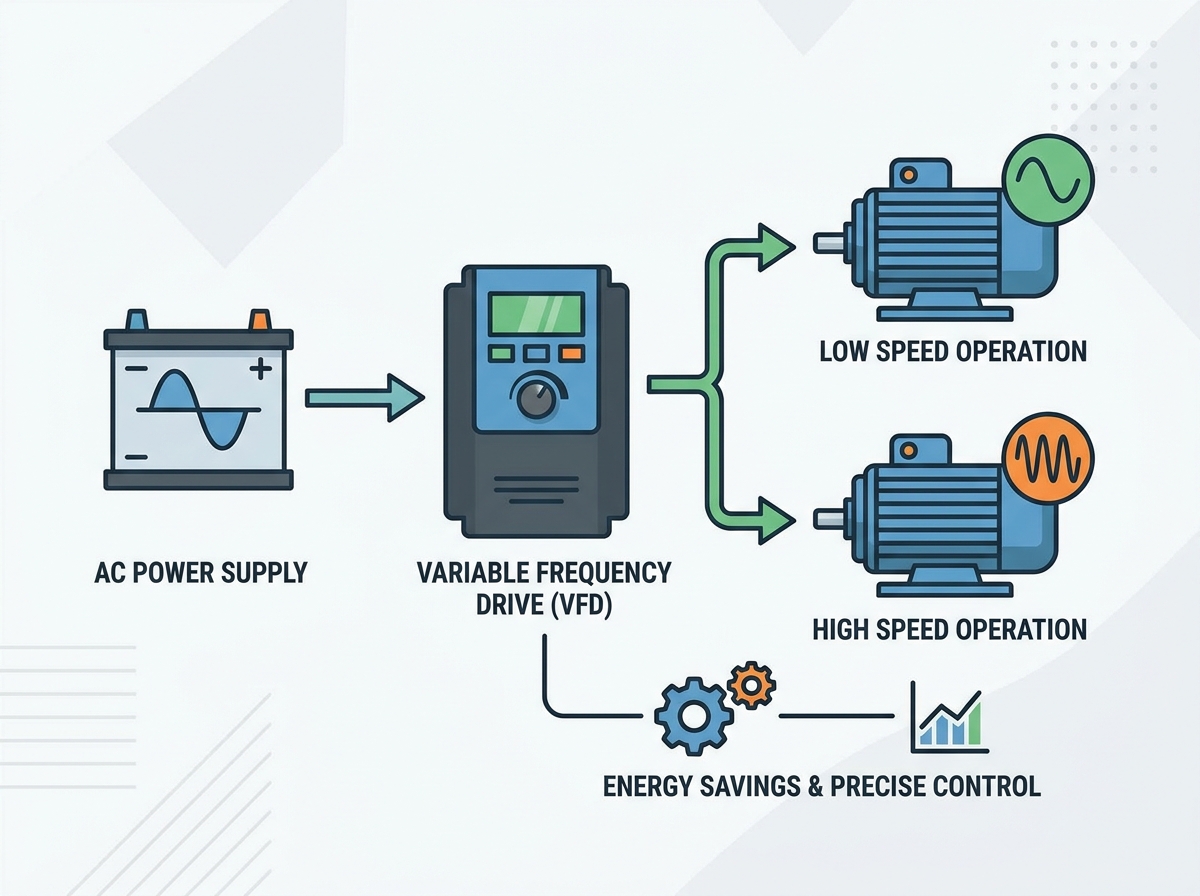
A Pemacu Frekuensi Pembolehubah berfungsi sebagai penyelesaian muktamad untuk menjajarkan kelajuan motor dengan permintaan proses sebenar. Teknologi ini mengalihkan tumpuan daripada fungsi asas kepada pengurusan tenaga strategik. Ia mengurangkan kesan karbon dan menambah baik keseluruhan pengurusan kitaran hayat peralatan. Dengan mengawal input elektrik kepada motor, pengendali mendapat kawalan yang tepat ke atas output mekanikal. Anda akan mempelajari cara pemacu ini beroperasi, faedah operasi terasnya dan cara mengemudi realiti pelaksanaan untuk melindungi sistem perindustrian anda.
ROI Tenaga: Melaksanakan VFD pada beban tork berubah-ubah (seperti pam dan kipas) menghasilkan penjimatan tenaga eksponen yang dikawal oleh Undang-undang Perkaitan, selalunya memberikan ROI dalam tempoh 12 hingga 24 bulan, dipercepatkan oleh program rebat utiliti.
Ketahanan Mekanikal: Dengan mengawal arus masuk dan memberikan pecutan/penyahpecutan yang lancar, VFD menghapuskan beban hentakan, mengurangkan tukul air dan mengurangkan tekanan mekanikal pada tali pinggang, gear dan galas dengan ketara.
Ketepatan Proses: VFD menggantikan pendikit mekanikal yang tidak tepat dengan kawalan kelajuan elektrik yang tepat, meningkatkan kualiti produk, responsif sistem dan mengekalkan tekanan/aliran optimum.
Kaveat Pelaksanaan: Penggunaan yang berjaya memerlukan pengurangan risiko elektrik tertentu, termasuk herotan harmonik, voltan aci dan pantulan voltan, untuk mengelakkan kegagalan peralatan sekunder.
Jadual Kandungan
Togol
Mekanik Pemacu Frekuensi Berubah: Garis Dasar Teknikal
Bagaimana VFD Memanipulasi Voltan dan Kekerapan
Memandu mengawal kelajuan motor melalui proses penukaran kuasa tiga peringkat yang sangat tepat. Pertama, bahagian penukar atau penerus menerima kuasa arus ulang alik (AC). Ia menggunakan jambatan diod untuk menukar kuasa AC tiga fasa ini kepada arus terus berdenyut (DC). Seterusnya, bas DC menggunakan bank kapasitor pelicin tugas berat dan induktor untuk menapis dan menyimpan voltan DC ini. Ini mewujudkan takungan kuasa DC yang stabil. Akhir sekali, bahagian penyongsang menukar kuasa DC kembali kepada output AC simulasi. Ia mencapai ini menggunakan Transistor Bipolar Gerbang Bertebat (IGBT) melalui proses yang dipanggil Modulasi Lebar Nadi (PWM). IGBT menghidupkan dan mematikan beribu-ribu kali sesaat. Pensuisan pantas ini menghasilkan denyutan voltan dengan lebar yang berbeza-beza yang meniru gelombang sinus AC.
Terdapat hubungan matematik langsung antara kekerapan, diukur dalam Hertz (Hz), dan kelajuan motor, diukur dalam pusingan seminit (RPM). Menurunkan frekuensi memperlahankan motor. Walau bagaimanapun, voltan juga mesti turun secara berkadar untuk mengekalkan kesihatan motor. Mengekalkan nisbah Volt-per-Hertz (V/Hz) yang konsisten adalah keperluan mutlak. Sebagai contoh, motor 460V yang beroperasi pada 60Hz memerlukan nisbah 7.67 V/Hz. Jika pemacu menurunkan frekuensi kepada 30Hz tetapi mengekalkan voltan pada 460V, motor mengalami ketepuan magnet yang teruk. Teras besi tidak dapat mengendalikan fluks magnet. Ini menyebabkan motor menarik arus yang berlebihan, membawa kepada kepanasan yang teruk dan kegagalan penggulungan yang cepat.
Menentukan Kriteria Kejayaan untuk Penyepaduan VFD
Menilai pemasangan memerlukan mewujudkan metrik garis dasar yang jelas dan boleh diukur sebelum menarik sebarang wayar. Anda mesti menentukan peratusan pengurangan tenaga sasaran berdasarkan profil beban sejarah dan bil utiliti. Ukur peningkatan faktor kuasa anjakan pada meter utiliti untuk memastikan anda menghapuskan penalti kuasa reaktif. Menilai ketepatan peraturan kelajuan di lapangan. Gunakan ciri pampasan gelinciran dalam parameter pemacu untuk mengekalkan RPM yang tepat walaupun apabila beban mekanikal turun naik secara tidak dijangka.
Selain itu, tetapkan had yang boleh diterima untuk hingar elektrik dan Herotan Harmoni Keseluruhan (THD). THD tinggi boleh mengganggu PLC dan instrumentasi sensitif pada grid kuasa yang sama. Kejayaan bermakna pemacu mengendalikan motor dengan cekap tanpa mencemarkan rangkaian elektrik kemudahan. Dokumentasikan bacaan getaran garis dasar pada motor dan peralatan yang dipacu. Bandingkan bacaan ini selepas pemasangan untuk mengesahkan bahawa pecutan lancar pemacu telah mengurangkan tekanan mekanikal.
Faedah Operasi Teras Melaksanakan Pemacu Frekuensi Boleh Ubah
Penjimatan Tenaga dan Kecekapan Kos
Kelebihan paling ketara terpakai terus kepada pam emparan dan kipas yang dikawal oleh Undang-undang Perkaitan. Undang-undang ini menyatakan bahawa penggunaan kuasa berbeza dengan kiub kelajuan motor. Ini bukan hubungan linear; ia adalah eksponen. Pengurangan 20% dalam kelajuan motor menghasilkan pengurangan hampir 50% dalam penggunaan tenaga. Pengurangan 50% dalam kelajuan hanya memerlukan 12.5% daripada kuasa kelajuan penuh. Hubungan eksponen ini menjadikan kawalan kelajuan dinamik sangat cekap berbanding pendikit mekanikal, di mana motor berjalan pada kelajuan 100% manakala injap mencekik output.
Kelajuan Motor (%)
Kadar Aliran (%)
Tekanan/Kepala (%)
Kuasa Diperlukan (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12.5%
Pemacu juga menyediakan Pembetulan Faktor Kuasa yang sangat baik. Mereka bertindak sebagai penampan elektrik antara grid utiliti dan beban motor induktif. Kapasitor bas DC pemacu membekalkan kuasa reaktif yang diperlukan oleh motor untuk menjana medan magnetnya. Ini meningkatkan faktor kuasa anjakan yang dilihat oleh utiliti, selalunya membawanya menghampiri perpaduan (0.95–0.98). Mengekalkan faktor kuasa tinggi menghapuskan penalti utiliti yang mahal. Rangka kerja pengiraan ROI yang realistik harus mengambil kira kadar kilowatt jam utiliti tempatan, waktu operasi tahunan dan insentif kecekapan tenaga kerajaan seperti laluan ENERGY STAR atau program rebat utiliti tempatan.
Kawalan Motor yang Dipertingkatkan dan Fleksibiliti Proses
Kemudahan perindustrian moden semakin beralih daripada kawalan aliran mekanikal. Injap, louver dan peredam membazirkan sejumlah besar tenaga dengan mencipta rintangan buatan dalam sistem. Kawalan kelajuan dinamik melaraskan output motor terus pada sumber. Ini menghapuskan keperluan untuk peranti mekanikal yang ketat, mengurangkan penyelenggaraan pada bahagian mekanikal tersebut, dan menyelaraskan keseluruhan proses pengendalian bendalir atau udara.
Sistem kawalan gelung tertutup memaksimumkan fleksibiliti operasi ini. Dengan menggunakan pengawal PID (Proportional-Integral-Derivative) terbina dalam, pemacu mengekalkan tekanan, aliran atau suhu yang tepat tanpa campur tangan manusia. Pemacu menerima isyarat analog 4-20mA atau 0-10V daripada penderia proses. Ia membandingkan bacaan sebenar ini dengan titik set yang diprogramkan. Gelung PID mengira ralat secara automatik dan melaraskan kelajuan motor dalam masa nyata untuk memadankan titik tetapan yang tepat, memastikan kualiti produk dan kestabilan sistem yang konsisten.
Pengurangan Tekanan Mekanikal dan Perlindungan Peralatan
Permulaan terus dalam Talian mewujudkan ketegangan elektrik dan mekanikal yang besar pada sistem perindustrian. Motor yang dihidupkan terus merentasi garisan mengeluarkan sehingga 600% daripada amperage beban penuhnya serta-merta. Ini menghasilkan kejutan mekanikal yang ganas yang merobek tali pinggang, menggunting kunci gandingan dan merosakkan kotak gear. Pemacu menyediakan urutan peningkatan terkawal dan boleh diprogramkan. Mereka secara beransur-ansur meningkatkan voltan dan kekerapan dari sifar kepada kelajuan operasi, mengekalkan arus permulaan rendah dan terurus.
Menghapuskan kejutan mekanikal semasa permulaan memanjangkan jangka hayat gandingan, tali pinggang dan galas motor itu sendiri. Ia juga melindungi infrastruktur paip yang luas. Tanjakan nyahpecutan yang diprogramkan menghapuskan 'tukul air' dalam sistem bendalir. Apabila pam berhenti secara tiba-tiba, tenaga kinetik bendalir yang bergerak merempuh injap sehala dan siku paip. Penghentian secara beransur-ansur melindungi injap, pengedap mekanikal dan kimpalan paip daripada pancang bertekanan tinggi yang merosakkan ini.
VFD lwn. Soft Starters lwn. Direct-on-Line: Rangka Kerja Perbandingan
Bila Perlu Menentukan VFD Daripada Permulaan Lembut
Jurutera dan juruelektrik sering berdebat antara menentukan pemula lembut dan pemacu penuh. Permulaan lembut mempunyai had yang berbeza dan keras. Mereka hanya mengawal motor semasa fasa permulaan dan penutupan ringkas. Mereka menggunakan SCR (Silicon Controlled Rectifiers) untuk mengurangkan voltan awal, mengehadkan arus masuk. Walau bagaimanapun, sebaik sahaja motor mencapai kelajuan penuh, penyentuh pintasan dalaman ditutup. Motor kemudian berjalan terus pada kuasa utiliti. Pemula lembut tidak memberikan kawalan kelajuan berterusan sama sekali dan menghasilkan sifar penjimatan tenaga dinamik semasa operasi biasa.
Gunakan matriks keputusan yang ketat untuk spesifikasi. Pilih pemacu untuk kawalan proses berterusan, variasi kelajuan dan penjimatan tenaga dinamik pada beban tork berubah-ubah seperti kipas dan pam. Pilih pemula lembut semata-mata untuk mengurangkan kejutan mekanikal dan mengurangkan arus masuk pada aplikasi berkelajuan tetap di mana operasi berkelajuan penuh berterusan diperlukan, seperti penghancur batu besar atau penyerpih tugas berat yang tidak mendapat manfaat daripada berlari pada kelajuan yang dikurangkan.
Ciri
Terus dalam Talian (DOL)
Permulaan Lembut
Pemacu Frekuensi Boleh Ubah
Arus Masuk
Sehingga 600%
200% - 300%
Bawah 150%
Kawalan Kelajuan
Tiada (Kelajuan Tetap)
Tiada (Kelajuan Tetap)
Kawalan Berterusan Penuh
Penjimatan Tenaga
tiada
minima
Tinggi (pada tork berubah-ubah)
Kejutan Mekanikal
Teruk
rendah
Dihapuskan
Herotan Harmonik
tiada
Hanya semasa mula/berhenti
Berterusan (memerlukan pengurangan)
Dimensi Penilaian Utama untuk Menentukan Pemacu Frekuensi Boleh Ubah
Memadankan VFD untuk Memuatkan Ciri
Jenis beban menentukan pengaturcaraan pemacu, saiz dan pemilihan perkakasan. Beban tork boleh ubah, seperti kipas HVAC dan pam air emparan, memerlukan profil V/Hz kuadratik. Profil ini mengoptimumkan penggunaan tenaga pada kelajuan yang lebih rendah di mana tork yang ketara diperlukan untuk menggerakkan bendalir atau udara. Tumpuan di sini adalah sepenuhnya untuk memaksimumkan kecekapan tenaga dan memanfaatkan Undang-undang Perkaitan.
Beban tork malar berkelakuan sama sekali berbeza. Ini termasuk penghantar, penyemperit, angkat, dan pam anjakan positif. Aplikasi ini memerlukan tork permulaan yang tinggi untuk mengatasi geseran statik dan menuntut kapasiti beban lampau yang ketara semasa operasi. Spesifikasi biasanya menuntut penarafan tugas berat dengan keupayaan beban lampau 150% selama 60 saat. Keupayaan kawalan vektor tanpa sensor selalunya diperlukan untuk beban ini untuk mengekalkan tork dan peraturan kelajuan yang tepat pada kelajuan operasi yang sangat rendah.
Penilaian Alam Sekitar dan Pemilihan Kepungan
Persekitaran pemasangan fizikal menentukan penarafan kepungan yang diperlukan. Meletakkan pemacu standard, bukaan terbuka dalam persekitaran perindustrian yang keras menjamin kegagalan pramatang daripada habuk atau lembapan. Pilih penilaian NEMA atau IP berdasarkan keadaan ambien.
Menilai bilik pemasangan untuk kawalan suhu dan bahan cemar bawaan udara.
Tentukan penutup NEMA 1 (IP20) hanya untuk bilik elektrik atau MCC yang bersih dan dikawal iklim.
Tentukan penutup NEMA 12 (IP54) untuk bahagian dalam industri yang berdebu, lantai pembuatan dan kawasan yang memerlukan perlindungan daripada menitiskan cecair tidak menghakis.
Tentukan penutup NEMA 4X (IP66) untuk persekitaran pencucian, loji pemprosesan makanan, pemasangan luar atau kawasan yang terdedah kepada bahan kimia yang menghakis.
Pastikan kelegaan yang mencukupi di sekeliling kandang untuk pelesapan haba yang betul, tanpa mengira penarafan NEMA.
Integrasi dengan Sistem Kawalan Perindustrian
Pemacu moden berfungsi sebagai nod yang sangat pintar dalam rangkaian automasi loji yang lebih besar. Nilaikan keserasian protokol komunikasi dengan teliti sebelum membeli. Pastikan pemacu menyokong rangkaian industri yang diperlukan secara asli atau melalui kad pengembangan. Protokol biasa termasuk EtherNet/IP, Modbus TCP, PROFINET atau BACnet untuk automasi bangunan. Ini membolehkan integrasi PLC dan SCADA yang lancar, mengurangkan keperluan pendawaian keras.
Penyepaduan rangkaian membuka kunci diagnostik lanjutan dan keupayaan menyelesaikan masalah. Operator boleh mengakses data penyelenggaraan ramalan dari jauh. Ini termasuk memantau suhu sink haba, tahap voltan bas DC dan anomali semasa. Data ini membantu pasukan penyelenggaraan menjadualkan campur tangan sebelum kegagalan motor bencana berlaku, meminimumkan masa henti kemudahan yang tidak dirancang dan kehilangan pengeluaran.
Risiko Pelaksanaan dan Strategi Mitigasi
Menguruskan Herotan Harmonik
Pemacu menjana beban bukan linear yang memesongkan kualiti kuasa kemudahan. Bahagian penerus menarik arus daripada utiliti secara ringkas, denyutan berat dan bukannya gelombang sinus yang lancar dan berterusan. Ini mewujudkan herotan harmonik yang mengalir kembali ke grid elektrik. Harmonik yang tinggi boleh memanaskan transformer pengedaran, mengelirukan pemutus litar secara rawak dan mengganggu elektronik sensitif di seluruh loji.
Strategi mitigasi adalah penting untuk mengekalkan kualiti kuasa dan melindungi infrastruktur. Pasang 3% atau 5% reaktor talian atau pencekik DC untuk menambah galangan dan melicinkan cabutan arus. Untuk pematuhan yang lebih ketat dengan piawaian IEEE 519 pada titik utiliti gandingan biasa, gunakan penapis harmonik pasif. Dalam persekitaran yang sangat sensitif, nyatakan pemacu bahagian hadapan aktif (AFE) yang menggunakan IGBT dalam bahagian penerus untuk secara aktif membatalkan frekuensi harmonik dan mengekalkan gelombang sinus yang bersih.
Mencegah Kerosakan Galas Motor (Voltan Aci)
Pensuisan frekuensi tinggi dalam Modulasi Lebar Nadi (PWM) mencipta fenomena yang dikenali sebagai voltan mod biasa. Ini mendorong arus elektrik di sepanjang aci motor. Oleh kerana pemutar diasingkan oleh gris galas, arus aci ini terkumpul sehingga mereka mencari laluan ke tanah. Mereka biasanya lengkok terus melalui galas motor. Arka elektrik berterusan ini menyebabkan pitting mikroskopik, fluting pada perlumbaan galas, dan akhirnya kegagalan galas malapetaka.
Langkah-langkah pencegahan mesti dipasang pada motor untuk memastikan umur panjang. Lengkapkan motor dengan gelang pembumian aci (seperti gelang AEGIS) untuk menyediakan laluan rintangan rendah yang selamat untuk arus teraruh sampai ke bumi, memintas galas sepenuhnya. Gunakan galas bertebat pada hujung bukan pemacu motor yang lebih besar (biasanya melebihi 100 HP) untuk memecahkan gelung arus yang beredar. Pastikan teknik ikatan dan pembumian frekuensi tinggi yang betul digunakan menggunakan tali pembumian jalinan antara rangka motor dan casis pemacu.
Pengurusan Terma pada Kelajuan Operasi Rendah
Menjalankan motor AC standard pada kelajuan rendah memperkenalkan risiko haba yang teruk. Motor standard bergantung pada kipas penyejuk yang dipasang pada aci untuk pengudaraan. Apabila RPM motor menurun, kipas ini kehilangan keberkesanannya secara eksponen. Jika motor terus mengeluarkan arus yang tinggi untuk memacu beban tork yang berterusan pada kelajuan rendah, ia akan menjadi terlalu panas dan membakar penebat belitan dalamannya.
Sentiasa nyatakan motor tugas penyongsang yang mematuhi piawaian NEMA MG1 Part 31. Motor ini menampilkan sistem penebat Kelas F atau Kelas H yang dinaik taraf yang mampu menahan tekanan haba dan pancang voltan yang lebih tinggi. Untuk aplikasi kelajuan rendah yang melampau, tork malar (seperti menjalankan penghantar pada kelajuan 10% secara berterusan), pasangkan peniup penyejuk kelajuan malar tambahan. Peniup ini berjalan pada litar kuasa yang berasingan dan mengekalkan aliran udara maksimum merentasi sirip motor tanpa mengira kelajuan aci motor utama.
Mengurangkan Gelombang Pantul dan Pancang Voltan
Kabel panjang berjalan antara pemacu dan motor menguatkan pancang voltan berbahaya. Ini dikenali sebagai fenomena gelombang pantulan. Denyutan voltan PWM yang pantas bergerak ke bawah kabel, mencecah ketidakpadanan impedans pada terminal motor, memantul ke belakang, dan terkompaun dengan denyutan masuk. Pancang yang dikuatkan ini dengan mudah boleh melebihi 1500 volt pada sistem 480V, menusuk penebat belitan motor standard dan menyebabkan litar pintas.
Penyelesaian fizikal diperlukan untuk larian kabel yang panjang untuk melindungi motor. Patuhi dengan ketat had panjang kabel maksimum yang ditentukan oleh pengilang pemacu. Gunakan kabel VFD terlindung dengan alasan simetri untuk mengandungi hingar elektrik dan mengimbangi arus mod biasa. Pasang penapis dv/dt atau penapis gelombang sinus pada output pemacu untuk larian kabel melebihi 50 hingga 100 kaki. Penapis ini melancarkan denyutan voltan PWM yang keras ke dalam bentuk gelombang yang lebih lembut sebelum ia bergerak ke bawah wayar.
Kesimpulan
Jalankan audit tenaga motor yang komprehensif di seluruh kemudahan anda untuk mengenal pasti penggunaan tinggi, aplikasi tork berubah-ubah yang akan menghasilkan bayaran balik terpantas.
Kira potensi penjimatan tenaga dengan memfaktorkan dalam program rebat utiliti tempatan, waktu operasi dan Undang-undang Perkaitan.
Rujuk dengan penyepadu sistem yang berkelayakan untuk menentukan topologi pemacu yang tepat, saiz tugas berat vs. tugas biasa dan penarafan kepungan NEMA yang diperlukan.
Laksanakan garis panduan pemasangan yang ketat mengenai jenis kabel terlindung, panjang kabel maksimum dan pembumian aci motor untuk memastikan kebolehpercayaan sistem jangka panjang.
Wujudkan getaran asas dan metrik kualiti kuasa sebelum pemasangan untuk mengesahkan peningkatan prestasi dan pematuhan harmonik selepas itu.
Soalan Lazim
S: Apakah perbezaan antara VFD dan penyongsang?
J: Penyongsang sebenarnya adalah peringkat dalaman pemacu yang khusus. Ia adalah bahagian terakhir yang menukarkan kuasa DC kembali kepada kuasa AC simulasi menggunakan IGBT. Walau bagaimanapun, dalam banyak tetapan industri, istilah digunakan secara bergantian untuk menerangkan keseluruhan unit pemacu.
S: Bolehkah Pemacu Frekuensi Boleh Ubah digunakan pada mana-mana motor AC?
J: Tidak. Anda mesti menggunakan motor 'inverter-duty' yang direka khusus untuk operasi pemacu. Motor standard tidak mempunyai penebat belitan yang dinaik taraf yang diperlukan untuk menahan pancang voltan PWM. Mereka juga terlalu panas pada kelajuan rendah kerana kipas penyejuk dalaman mereka menjadi tidak berkesan.
S: Berapa banyak tenaga sebenarnya boleh dijimatkan oleh Pemacu Frekuensi Berubah?
J: Penjimatan 20% hingga 50% adalah perkara biasa pada aplikasi tork berubah-ubah seperti pam emparan dan kipas disebabkan oleh Undang-undang Perkaitan. Walau bagaimanapun, penjimatan tenaga boleh diabaikan pada aplikasi tork malar seperti penghantar, di mana pemacu digunakan terutamanya untuk kawalan proses.
S: Adakah VFD mengurangkan jangka hayat motor?
J: Mereka memanjangkan jangka hayat mekanikal dengan menyediakan permulaan yang lembut dan menghapuskan kejutan mekanikal. Walau bagaimanapun, ia boleh merosakkan galas motor dan penebat belitan secara elektrik jika strategi pengurangan yang betul, seperti gelang pembumian aci dan penapis keluaran, tidak dilaksanakan.
S: Apakah itu reaktor talian, dan adakah saya memerlukannya dengan VFD saya?
A: Reaktor talian ialah komponen induktif pelindung yang dipasang di antara kuasa utiliti dan pemacu. Ia menyerap transien talian kuasa, mengimbangi galangan talian, dan mengurangkan herotan harmonik. Mereka sangat disyorkan untuk melindungi kedua-dua pemacu dan grid kuasa kemudahan.
S: Sejauh manakah VFD boleh dipasang dari motor?
J: Jarak dihadkan oleh penurunan voltan dan penguatan gelombang pantulan. Kabel panjang menyebabkan pancang voltan yang memusnahkan penebat motor. Untuk larian kabel melebihi 50 hingga 100 kaki, anda biasanya perlu memasang penapis dv/dt atau penapis gelombang sinus.
S: Adakah VFD meningkatkan faktor kuasa?
A: Ya. Bas DC dalaman pemacu bertindak sebagai penimbal, membetulkan faktor kuasa anjakan kepada perpaduan hampir (0.95 hingga 0.98) pada bahagian garisan. Ini melindungi kemudahan daripada surcaj faktor kuasa utiliti, tanpa mengira faktor kuasa sebenar motor.