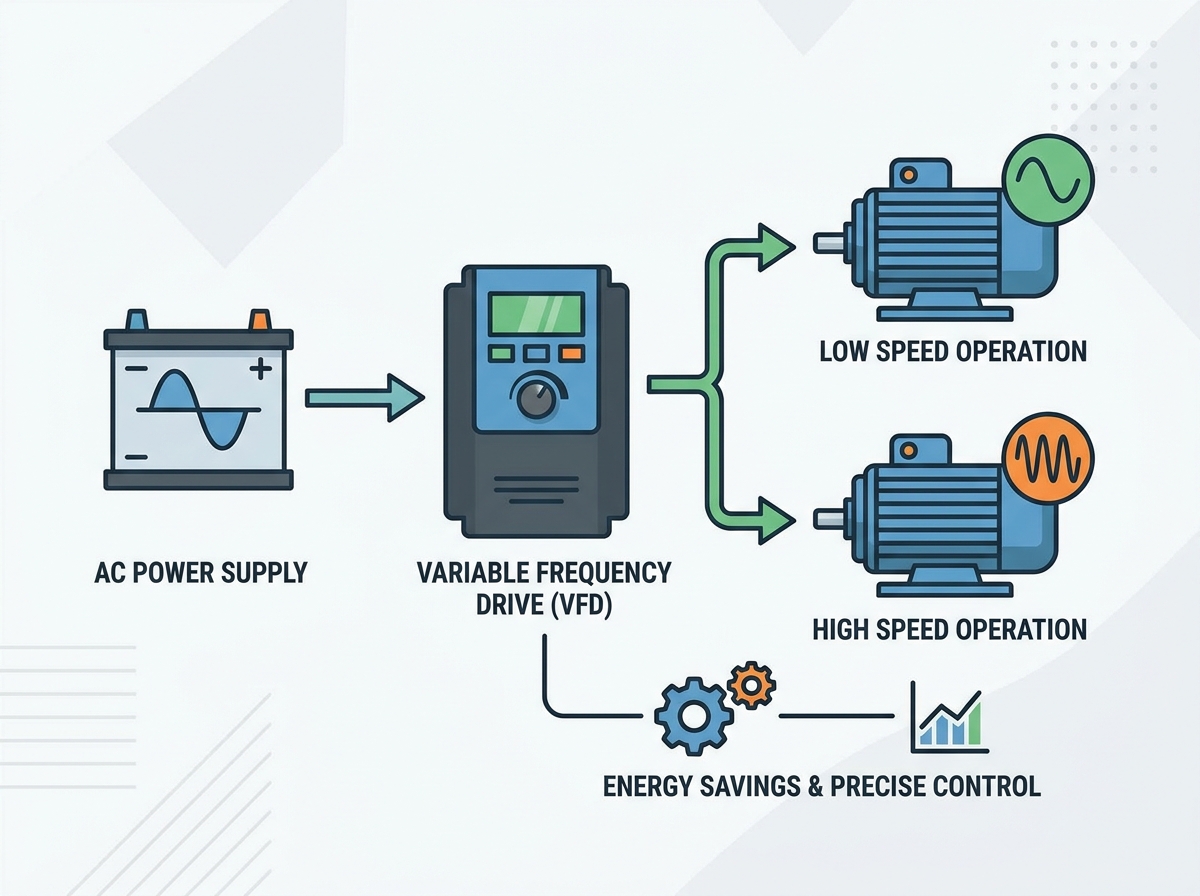
صنعتی برقی موٹریں عالمی توانائی کے وسائل کا ایک بڑا حصہ استعمال کرتی ہیں۔ فکسڈ اسپیڈ ایپلی کیشنز کو مسلسل پوری صلاحیت پر چلانے سے توانائی کی شدید نالی پیدا ہوتی ہے۔ روایتی ڈائریکٹ آن لائن (DOL) موٹر اسٹارٹنگ اور مکینیکل فلو کنٹرول کے طریقے، جیسے تھروٹلنگ والوز اور ڈیمپرز، آپریشنل ناکارہیوں کا سبب بنتے ہیں۔ وہ ضرورت سے زیادہ مکینیکل لباس اور اعلی افادیت کے تقاضوں کا باعث بھی بنتے ہیں۔ سہولیات صرف اپنی پیداوار کو میکانکی طور پر محدود کرنے کے لیے موٹروں کو پوری رفتار سے چلا کر بجلی ضائع کرنے کی متحمل نہیں ہو سکتیں۔
اے متغیر فریکوئنسی ڈرائیو موٹر کی رفتار کو اصل عمل کی طلب کے ساتھ سیدھ میں لانے کے لیے حتمی حل کے طور پر کام کرتی ہے۔ یہ ٹیکنالوجی بنیادی فعالیت سے سٹریٹجک توانائی کے انتظام کی طرف توجہ مرکوز کرتی ہے۔ یہ کاربن کے نشانات کو کم کرتا ہے اور مجموعی آلات کی لائف سائیکل مینجمنٹ کو بہتر بناتا ہے۔ موٹر میں برقی ان پٹ کو کنٹرول کرکے، آپریٹرز مکینیکل آؤٹ پٹ پر قطعی کنٹرول حاصل کرتے ہیں۔ آپ یہ سیکھیں گے کہ یہ ڈرائیوز کیسے کام کرتی ہیں، ان کے بنیادی آپریشنل فوائد، اور اپنے صنعتی نظام کی حفاظت کے لیے عمل درآمد کی حقیقتوں کو کیسے نیویگیٹ کرنا ہے۔
انرجی ROI: متغیر ٹارک بوجھ (جیسے پمپ اور پنکھے) پر ایک VFD کو لاگو کرنے سے افنٹی قوانین کے تحت توانائی کی تیز رفتار بچت حاصل ہوتی ہے، جو اکثر 12 سے 24 مہینوں کے اندر ROI فراہم کرتی ہے، جو یوٹیلیٹی ریبیٹ پروگراموں کے ذریعے تیز ہوتی ہے۔
مکینیکل لمبی عمر: انرش کرنٹ کو کنٹرول کرکے اور ہموار ایکسلریشن/تزلزل فراہم کرکے، VFD جھٹکے کے بوجھ کو ختم کرتے ہیں، پانی کے ہتھوڑے کو کم کرتے ہیں، اور بیلٹ، گیئرز اور بیرنگ پر مکینیکل دباؤ کو نمایاں طور پر کم کرتے ہیں۔
عمل کی درستگی: VFDs درست الیکٹریکل اسپیڈ کنٹرول کے ساتھ غلط مکینیکل تھروٹلنگ کی جگہ لے لیتے ہیں، پروڈکٹ کے معیار کو بہتر بناتے ہیں، سسٹم کی ردعمل اور زیادہ سے زیادہ دباؤ/بہاؤ کو برقرار رکھتے ہیں۔
نفاذ کے انتباہات: کامیاب تعیناتی کے لیے ثانوی آلات کی ناکامی کو روکنے کے لیے مخصوص برقی خطرات کو کم کرنے کی ضرورت ہوتی ہے، بشمول ہارمونک ڈسٹورشن، شافٹ وولٹیجز، اور وولٹیج کی عکاسی۔
مندرجات کا جدول
ٹوگل کریں۔
متغیر فریکوئینسی ڈرائیو کی میکانکس: ایک تکنیکی بنیاد
کس طرح VFDs وولٹیج اور فریکوئنسی میں ہیرا پھیری کرتے ہیں۔
ڈرائیوز موٹر کی رفتار کو انتہائی درست تین مراحل کے پاور کنورژن کے عمل کے ذریعے کنٹرول کرتی ہے۔ سب سے پہلے، کنورٹر یا ریکٹیفائر سیکشن آنے والی الٹرنیٹنگ کرنٹ (AC) پاور حاصل کرتا ہے۔ یہ اس تھری فیز AC پاور کو پلسیٹنگ ڈائریکٹ کرنٹ (DC) میں تبدیل کرنے کے لیے ڈائیوڈس کا ایک پل استعمال کرتا ہے۔ اس کے بعد، DC بس اس DC وولٹیج کو فلٹر کرنے اور ذخیرہ کرنے کے لیے ایک ہیوی ڈیوٹی سموٹنگ کیپسیٹر بینک اور انڈکٹرز کا استعمال کرتی ہے۔ یہ ڈی سی پاور کا ایک مستحکم ذخیرہ بناتا ہے۔ آخر میں، انورٹر سیکشن ڈی سی پاور کو دوبارہ نقلی AC آؤٹ پٹ میں تبدیل کرتا ہے۔ یہ انسولیٹڈ گیٹ بائپولر ٹرانزسٹرز (IGBTs) کا استعمال کرتے ہوئے پلس وِڈتھ ماڈیولیشن (PWM) نامی عمل کے ذریعے حاصل کرتا ہے۔ IGBTs فی سیکنڈ میں ہزاروں بار سوئچ آن اور آف کرتے ہیں۔ یہ تیز رفتار سوئچنگ مختلف چوڑائیوں کی وولٹیج دالیں تخلیق کرتی ہے جو AC سائن لہر کی نقل کرتی ہے۔
ہرٹز (Hz) میں ماپا جانے والی فریکوئنسی، اور موٹر کی رفتار کے درمیان ایک براہ راست، ریاضیاتی تعلق ہے، جسے انقلابات فی منٹ (RPM) میں ماپا جاتا ہے۔ تعدد کو کم کرنے سے موٹر سست ہوجاتی ہے۔ تاہم، موٹر صحت کو برقرار رکھنے کے لیے وولٹیج بھی متناسب طور پر گرنا چاہیے۔ ایک مستقل وولٹ فی ہرٹز (V/Hz) تناسب کو برقرار رکھنا ایک مطلق ضرورت ہے۔ مثال کے طور پر، 60Hz پر چلنے والی 460V موٹر کے لیے 7.67 V/Hz کا تناسب درکار ہے۔ اگر ڈرائیو فریکوئنسی کو 30Hz تک کم کرتی ہے لیکن وولٹیج کو 460V پر رکھتی ہے، تو موٹر شدید مقناطیسی سنترپتی کا تجربہ کرتی ہے۔ آئرن کور مقناطیسی بہاؤ کو نہیں سنبھال سکتا۔ یہ موٹر کو ضرورت سے زیادہ کرنٹ کھینچنے کا سبب بنتا ہے، جس کی وجہ سے شدید حد سے زیادہ گرمی اور تیزی سے سمیٹنے کی ناکامی ہوتی ہے۔
VFD انٹیگریشن کے لیے کامیابی کے معیار کی وضاحت
کسی تنصیب کا جائزہ لینے کے لیے کسی بھی تار کو کھینچنے سے پہلے واضح، قابل پیمائش بیس لائن میٹرکس قائم کرنے کی ضرورت ہوتی ہے۔ آپ کو تاریخی لوڈ پروفائلز اور یوٹیلیٹی بلوں کی بنیاد پر توانائی میں کمی کا ہدف مقرر کرنا چاہیے۔ یوٹیلیٹی میٹر پر ڈسپلیسمنٹ پاور فیکٹر میں بہتری کی پیمائش کریں تاکہ یہ یقینی بنایا جا سکے کہ آپ ری ایکٹیو پاور پینلٹیز کو ختم کر رہے ہیں۔ فیلڈ میں رفتار کے ضابطے کی درستگی کا اندازہ لگائیں۔ عین مطابق RPM کو برقرار رکھنے کے لیے ڈرائیو کے پیرامیٹرز کے اندر پرچی معاوضہ کی خصوصیات کا استعمال کریں یہاں تک کہ جب مکینیکل بوجھ میں غیر متوقع طور پر اتار چڑھاؤ آتا ہے۔
مزید برآں، برقی شور اور ٹوٹل ہارمونک ڈسٹورشن (THD) کے لیے قابل قبول حدیں قائم کریں۔ ہائی THD ایک ہی پاور گرڈ پر حساس PLCs اور آلات میں خلل ڈال سکتا ہے۔ کامیابی کا مطلب ہے کہ ڈرائیو سہولت کے برقی نیٹ ورک کو آلودہ کیے بغیر موٹر کو موثر طریقے سے چلاتی ہے۔ موٹر اور چلنے والے آلات پر بیس لائن وائبریشن ریڈنگ کو دستاویز کریں۔ انسٹالیشن کے بعد ان ریڈنگز کا موازنہ کریں اس بات کی تصدیق کرنے کے لیے کہ ڈرائیو کی ہموار سرعت نے مکینیکل تناؤ کو کم کیا ہے۔
متغیر فریکوئنسی ڈرائیو کو لاگو کرنے کے بنیادی آپریشنل فوائد
توانائی کی بچت اور لاگت کی کارکردگی
سب سے اہم فائدہ براہ راست سینٹری فیوگل پمپس اور پنکھوں پر لاگو ہوتا ہے جو ایفینیٹی قوانین کے تحت چلتے ہیں۔ یہ قوانین بتاتے ہیں کہ بجلی کی کھپت موٹر کی رفتار کے مکعب کے ساتھ مختلف ہوتی ہے۔ یہ لکیری رشتہ نہیں ہے۔ یہ سراسر ہے. موٹر کی رفتار میں 20 فیصد کمی کے نتیجے میں توانائی کی کھپت میں تقریباً 50 فیصد کمی واقع ہوتی ہے۔ رفتار میں 50% کمی کے لیے صرف 12.5% فل سپیڈ پاور کی ضرورت ہوتی ہے۔ یہ کفایتی تعلق مکینیکل تھروٹلنگ کے مقابلے میں متحرک رفتار کنٹرول کو انتہائی موثر بناتا ہے، جہاں موٹر 100% رفتار سے چلتی ہے جبکہ ایک والو آؤٹ پٹ کو گھٹا دیتا ہے۔
موٹر کی رفتار (%)
بہاؤ کی شرح (%)
پریشر/سر (%)
بجلی درکار ہے (%)
100%
100%
100%
100%
90%
90%
81%
73%
80%
80%
64%
51%
50%
50%
25%
12.5%
ڈرائیوز بہترین پاور فیکٹر کریکشن بھی فراہم کرتی ہیں۔ وہ یوٹیلیٹی گرڈ اور انڈکٹیو موٹر لوڈ کے درمیان برقی بفر کے طور پر کام کرتے ہیں۔ ڈرائیو کے ڈی سی بس کیپسیٹرز ری ایکٹیو پاور فراہم کرتے ہیں جو موٹر کو مقناطیسی میدان پیدا کرنے کے لیے درکار ہوتی ہے۔ یہ یوٹیلیٹی کی طرف سے دیکھے جانے والے ڈسپلیسمنٹ پاور فیکٹر کو بہتر بناتا ہے، اکثر اسے اتحاد (0.95–0.98) کے قریب لاتا ہے۔ اعلی طاقت کے عنصر کو برقرار رکھنا مہنگے یوٹیلیٹی جرمانے کو ختم کرتا ہے۔ ایک حقیقت پسندانہ ROI کیلکولیشن فریم ورک کو مقامی یوٹیلیٹی کلو واٹ گھنٹے کی شرحوں، سالانہ آپریشنل اوقات، اور حکومتی توانائی کی کارکردگی کی ترغیبات جیسے ENERGY STAR پاتھ ویز یا مقامی یوٹیلیٹی ریبیٹ پروگراموں میں شامل ہونا چاہیے۔
بہتر موٹر کنٹرول اور عمل کی لچک
جدید صنعتی سہولیات تیزی سے مکینیکل بہاؤ کنٹرول سے دور ہو رہی ہیں۔ والوز، لوور، اور ڈیمپرز سسٹم میں مصنوعی مزاحمت پیدا کرکے بڑی مقدار میں توانائی ضائع کرتے ہیں۔ متحرک رفتار کنٹرول موٹر آؤٹ پٹ کو براہ راست ماخذ پر ایڈجسٹ کرتا ہے۔ یہ پابندی والے مکینیکل آلات کی ضرورت کو ختم کرتا ہے، ان مکینیکل حصوں کی دیکھ بھال کو کم کرتا ہے، اور پورے سیال یا ہوا کو سنبھالنے کے عمل کو ہموار کرتا ہے۔
بند لوپ کنٹرول سسٹم اس آپریشنل لچک کو زیادہ سے زیادہ بناتے ہیں۔ بلٹ ان پی آئی ڈی (متناسب-انٹیگرل-ڈیریویٹیو) کنٹرولرز کے استعمال سے، ڈرائیوز انسانی مداخلت کے بغیر درست دباؤ، بہاؤ، یا درجہ حرارت کو برقرار رکھتی ہیں۔ ڈرائیو کو پروسیس سینسر سے 4-20mA یا 0-10V اینالاگ سگنل ملتا ہے۔ یہ اس حقیقی پڑھنے کا موازنہ پروگرام شدہ سیٹ پوائنٹ سے کرتا ہے۔ PID لوپ خود بخود غلطی کا حساب لگاتا ہے اور درست سیٹ پوائنٹ سے ملنے کے لیے ریئل ٹائم میں موٹر کی رفتار کو ایڈجسٹ کرتا ہے، جس سے پروڈکٹ کے معیار اور سسٹم کے استحکام کو یقینی بنایا جاتا ہے۔
مکینیکل تناؤ میں کمی اور آلات کا تحفظ
براہ راست آن لائن آغاز صنعتی نظاموں پر بڑے پیمانے پر برقی اور مکینیکل دباؤ پیدا کرتا ہے۔ لائن کے اس پار شروع ہونے والی موٹر فوری طور پر اپنے پورے لوڈ ایمپریج کا 600% تک کھینچ لیتی ہے۔ یہ ایک پُرتشدد مکینیکل جھٹکا پیدا کرتا ہے جو بیلٹ کو پھاڑ دیتا ہے، کینچی جوڑنے والی چابیاں توڑ دیتا ہے، اور گیئر باکس کو نقصان پہنچاتا ہے۔ ڈرائیوز ایک کنٹرول شدہ، قابل پروگرام ریمپ اپ ترتیب فراہم کرتی ہیں۔ وہ بتدریج وولٹیج اور فریکوئنسی کو صفر سے آپریٹنگ اسپیڈ تک بڑھاتے ہیں، کرنٹ کو کم اور قابل انتظام رکھتے ہوئے
سٹارٹ اپ کے دوران مکینیکل جھٹکا ختم کرنے سے کپلنگز، بیلٹ اور خود موٹر بیرنگ کی عمر بڑھ جاتی ہے۔ یہ وسیع پائپنگ انفراسٹرکچر کی بھی حفاظت کرتا ہے۔ پروگرام شدہ سستی ریمپ سیال نظاموں میں 'پانی کے ہتھوڑے' کو ختم کرتے ہیں۔ جب پمپ اچانک رک جاتا ہے، تو حرکت پذیر سیال کی حرکی توانائی چیک والوز اور پائپ کی کہنیوں میں ٹکرا جاتی ہے۔ بتدریج روکنا والوز، مکینیکل سیل اور پائپ ویلڈز کو ان تباہ کن، ہائی پریشر اسپائکس سے بچاتا ہے۔
VFD بمقابلہ سافٹ اسٹارٹرز بمقابلہ براہ راست آن لائن: ایک تقابلی فریم ورک
سافٹ اسٹارٹر پر VFD کی وضاحت کب کریں۔
انجینئرز اور الیکٹریشن اکثر سافٹ اسٹارٹرز اور فل ڈرائیوز کی وضاحت کے درمیان بحث کرتے ہیں۔ نرم شروعات کرنے والوں کی الگ، سخت حدود ہوتی ہیں۔ وہ صرف مختصر آغاز اور بند مراحل کے دوران موٹر کو کنٹرول کرتے ہیں۔ وہ ابتدائی وولٹیج کو کم کرنے کے لیے SCRs (Silicon Controlled Rectifiers) کا استعمال کرتے ہیں، جو انرش کرنٹ کو محدود کرتے ہیں۔ تاہم، ایک بار جب موٹر پوری رفتار تک پہنچ جاتی ہے، ایک اندرونی بائی پاس کنٹریکٹ بند ہو جاتا ہے۔ اس کے بعد موٹر براہ راست یوٹیلیٹی پاور پر چلتی ہے۔ ایک نرم اسٹارٹر بالکل مسلسل رفتار کنٹرول فراہم نہیں کرتا اور عام آپریشن کے دوران صفر متحرک توانائی کی بچت پیدا کرتا ہے۔
تفصیلات کے لیے سخت فیصلہ میٹرکس کا استعمال کریں۔ متغیر ٹارک بوجھ جیسے پنکھے اور پمپ پر مسلسل عمل کو کنٹرول کرنے، رفتار میں تغیر، اور متحرک توانائی کی بچت کے لیے ایک ڈرائیو کا انتخاب کریں۔ ایک نرم اسٹارٹر کا انتخاب مکمل طور پر مکینیکل شاک کو کم کرنے اور فکسڈ اسپیڈ ایپلی کیشنز پر انرش کرنٹ کو کم کرنے کے لیے کریں جہاں مسلسل فل اسپیڈ آپریشن کی ضرورت ہو، جیسے بڑے راک کرشر یا ہیوی ڈیوٹی چپر جو کم رفتار سے چلنے سے فائدہ نہیں اٹھاتے۔
فیچر
براہ راست آن لائن (DOL)
سافٹ اسٹارٹر
متغیر فریکوئنسی ڈرائیو
Inrush کرنٹ
600% تک
200% - 300%
150% سے کم
سپیڈ کنٹرول
کوئی نہیں (مقررہ رفتار)
کوئی نہیں (مقررہ رفتار)
مکمل مسلسل کنٹرول
توانائی کی بچت
کوئی نہیں۔
کم سے کم
ہائی (متغیر ٹارک پر)
مکینیکل شاک
شدید
کم
ختم کر دیا
ہارمونک بگاڑ
کوئی نہیں۔
صرف آغاز/اسٹاپ کے دوران
مسلسل (تخفیف کی ضرورت ہے)
متغیر فریکوئینسی ڈرائیو کی وضاحت کے لیے کلیدی تشخیصی جہتیں۔
خصوصیات کو لوڈ کرنے کے لیے VFDs کا ملاپ
لوڈ کی قسم ڈرائیو پروگرامنگ، سائزنگ، اور ہارڈ ویئر کے انتخاب کا حکم دیتی ہے۔ متغیر ٹارک بوجھ، جیسے HVAC پنکھے اور سینٹری فیوگل واٹر پمپ، کو کواڈریٹک V/Hz پروفائلز کی ضرورت ہوتی ہے۔ یہ پروفائلز کم رفتار پر توانائی کی کھپت کو بہتر بناتے ہیں جہاں سیال یا ہوا کو منتقل کرنے کے لیے نمایاں طور پر کم ٹارک کی ضرورت ہوتی ہے۔ یہاں پوری توجہ توانائی کی کارکردگی کو زیادہ سے زیادہ کرنے اور تعلق کے قوانین سے فائدہ اٹھانے پر ہے۔
مسلسل ٹارک بوجھ بالکل مختلف طریقے سے برتاؤ کرتے ہیں۔ ان میں کنویئرز، ایکسٹروڈرز، لہرانے والے، اور مثبت نقل مکانی کرنے والے پمپ شامل ہیں۔ ان ایپلی کیشنز کو جامد رگڑ پر قابو پانے کے لیے ہائی اسٹارٹنگ ٹارک کی ضرورت ہوتی ہے اور آپریشن کے دوران نمایاں اوورلوڈ صلاحیت کی ضرورت ہوتی ہے۔ نردجیکرن عام طور پر 60 سیکنڈ کے لیے 150% اوورلوڈ صلاحیت کے ساتھ ہیوی ڈیوٹی درجہ بندی کا مطالبہ کرتے ہیں۔ سینسر لیس ویکٹر کنٹرول کی صلاحیتیں اکثر ان بوجھ کے لیے ضروری ہوتی ہیں تاکہ درست ٹارک اور رفتار کے ضابطے کو بہت کم آپریٹنگ اسپیڈ پر برقرار رکھا جا سکے۔
ماحولیاتی درجہ بندی اور انکلوژر کا انتخاب
جسمانی تنصیب کا ماحول ضروری انکلوژر ریٹنگ کا تعین کرتا ہے۔ سخت صنعتی ماحول میں معیاری، کھلی ہوا والی ڈرائیو رکھنا دھول یا نمی سے قبل از وقت ناکامی کی ضمانت دیتا ہے۔ سختی سے محیط حالات کی بنیاد پر NEMA یا IP ریٹنگز منتخب کریں۔
درجہ حرارت پر قابو پانے اور ہوائی آلودگیوں کے لیے تنصیب کے کمرے کا اندازہ لگائیں۔
NEMA 1 (IP20) انکلوژرز صرف صاف، آب و ہوا پر قابو پانے والے برقی کمروں یا MCCs کے لیے مخصوص کریں۔
دھول آلود صنعتی اندرونی حصوں، مینوفیکچرنگ فرشوں، اور ایسے علاقوں کے لیے NEMA 12 (IP54) انکلوژرز کی وضاحت کریں جنہیں غیر سنکنار مائعات ٹپکنے سے تحفظ کی ضرورت ہوتی ہے۔
دھونے والے ماحول، فوڈ پروسیسنگ پلانٹس، آؤٹ ڈور تنصیبات، یا سنکنرن کیمیکلز سے متاثر ہونے والے علاقوں کے لیے NEMA 4X (IP66) انکلوژرز کی وضاحت کریں۔
NEMA کی درجہ بندی سے قطع نظر، گرمی کی مناسب کھپت کے لیے دیوار کے ارد گرد مناسب کلیئرنس کو یقینی بنائیں۔
صنعتی کنٹرول سسٹم کے ساتھ انضمام
جدید ڈرائیوز بڑے پلانٹ آٹومیشن نیٹ ورکس میں انتہائی ذہین نوڈس کے طور پر کام کرتی ہیں۔ خریداری سے پہلے مواصلاتی پروٹوکول کی مطابقت کا بغور جائزہ لیں۔ یقینی بنائیں کہ ڈرائیو مطلوبہ صنعتی نیٹ ورکس کو مقامی طور پر یا توسیعی کارڈ کے ذریعے سپورٹ کرتی ہے۔ عام پروٹوکول میں EtherNet/IP، Modbus TCP، PROFINET، یا BACnet آٹومیشن کی تعمیر کے لیے شامل ہیں۔ یہ ہموار PLC اور SCADA انضمام کی اجازت دیتا ہے، ہارڈ وائرنگ کی ضروریات کو کم کرتا ہے۔
نیٹ ورک انضمام جدید تشخیصی اور خرابیوں کا سراغ لگانے کی صلاحیتوں کو کھولتا ہے۔ آپریٹرز دور دراز سے پیشین گوئی کی بحالی کے ڈیٹا تک رسائی حاصل کرسکتے ہیں۔ اس میں گرمی کے سنک کے درجہ حرارت کی نگرانی، DC بس وولٹیج کی سطح، اور موجودہ بے ضابطگیوں شامل ہیں۔ یہ ڈیٹا دیکھ بھال کرنے والی ٹیموں کو تباہ کن موٹر فیل ہونے سے پہلے مداخلتوں کا شیڈول بنانے میں مدد کرتا ہے، غیر منصوبہ بند سہولت کے بند ہونے اور پیداوار میں کمی کو کم کرتا ہے۔
نفاذ کے خطرات اور تخفیف کی حکمت عملی
ہارمونک ڈسٹورشن کا انتظام
ڈرائیوز غیر لکیری بوجھ پیدا کرتی ہیں جو سہولت کے پاور کوالٹی کو بگاڑتی ہیں۔ ریکٹیفائر سیکشن یوٹیلیٹی سے کرنٹ کو ایک ہموار، مسلسل سائن ویو کے بجائے مختصر، بھاری دالوں میں کھینچتا ہے۔ اس سے ہارمونک بگاڑ پیدا ہوتا ہے جو بجلی کے گرڈ میں واپس چلا جاتا ہے۔ ہائی ہارمونکس ڈسٹری بیوشن ٹرانسفارمرز، ٹرپ سرکٹ بریکرز کو تصادفی طور پر زیادہ گرم کر سکتے ہیں، اور پورے پلانٹ میں حساس الیکٹرانکس میں خلل ڈال سکتے ہیں۔
بجلی کے معیار کو برقرار رکھنے اور بنیادی ڈھانچے کی حفاظت کے لیے تخفیف کی حکمت عملی ضروری ہے۔ 3% یا 5% لائن ری ایکٹر یا DC چوکس نصب کریں تاکہ رکاوٹ شامل ہو اور موجودہ ڈرا کو ہموار کیا جا سکے۔ کامن کپلنگ کے یوٹیلیٹی پوائنٹ پر IEEE 519 معیارات کی سخت تعمیل کے لیے، غیر فعال ہارمونک فلٹرز استعمال کریں۔ انتہائی حساس ماحول میں، ایکٹیو فرنٹ اینڈ (AFE) ڈرائیوز کی وضاحت کریں جو ہارمونک فریکوئنسی کو فعال طور پر منسوخ کرنے اور صاف سائن ویو کو برقرار رکھنے کے لیے ریکٹیفائر سیکشن میں IGBTs کا استعمال کرتی ہیں۔
موٹر بیئرنگ کو پہنچنے والے نقصان کو روکنا (شافٹ وولٹیجز)
پلس وِڈتھ ماڈیولیشن (PWM) میں ہائی فریکوئنسی سوئچنگ ایک ایسا رجحان پیدا کرتی ہے جسے کامن موڈ وولٹیج کہا جاتا ہے۔ یہ موٹر شافٹ کے ساتھ برقی کرنٹ کو اکساتا ہے۔ چونکہ روٹر بیئرنگ چکنائی سے الگ تھلگ ہوتا ہے، اس لیے یہ شافٹ کرنٹ اس وقت تک بنتے رہتے ہیں جب تک کہ وہ زمین کا راستہ تلاش نہ کریں۔ وہ عام طور پر موٹر بیرنگ کے ذریعے براہ راست آرک کرتے ہیں۔ یہ مسلسل الیکٹریکل آرسنگ مائکروسکوپک پٹنگ، بیئرنگ ریسوں پر بانسری، اور بالآخر تباہ کن بیئرنگ کی ناکامی کا سبب بنتی ہے۔
لمبی عمر کو یقینی بنانے کے لیے موٹر پر احتیاطی تدابیر ضرور لگائی جائیں۔ موٹرز کو شافٹ گراؤنڈنگ رِنگز (جیسے AEGIS رِنگز) سے لیس کریں تاکہ بیرنگ کو مکمل طور پر نظرانداز کرتے ہوئے، حوصلہ افزائی کرنٹ کو زمین تک پہنچنے کے لیے ایک محفوظ، کم مزاحمتی راستہ فراہم کیا جا سکے۔ گردش کرنے والے کرنٹ لوپ کو توڑنے کے لیے بڑی موٹرز (عام طور پر 100 HP سے زیادہ) کے نان ڈرائیو اینڈ پر موصل بیرنگ استعمال کریں۔ اس بات کو یقینی بنائیں کہ موٹر فریم اور ڈرائیو چیسس کے درمیان لٹ والے گراؤنڈنگ پٹے کا استعمال کرتے ہوئے مناسب ہائی فریکونسی بانڈنگ اور گراؤنڈنگ تکنیک کا اطلاق کیا گیا ہے۔
کم آپریٹنگ اسپیڈ پر تھرمل مینجمنٹ
معیاری AC موٹر کو کم رفتار سے چلانے سے شدید تھرمل خطرات لاحق ہوتے ہیں۔ ایک معیاری موٹر وینٹیلیشن کے لیے شافٹ پر لگے کولنگ فین پر انحصار کرتی ہے۔ جیسے جیسے موٹر کا RPM گرتا ہے، یہ پنکھا تیزی سے اپنی تاثیر کھو دیتا ہے۔ اگر موٹر کم رفتار پر مسلسل ٹارک بوجھ چلانے کے لیے تیز کرنٹ کھینچتی رہتی ہے، تو یہ تیزی سے زیادہ گرم ہو جائے گی اور اس کی اندرونی سمیٹنے والی موصلیت کو جلا دے گی۔
ہمیشہ NEMA MG1 پارٹ 31 کے معیارات کے مطابق انورٹر ڈیوٹی موٹرز کی وضاحت کریں۔ یہ موٹرز اعلی درجے کی کلاس F یا کلاس H موصلیت کے نظام کو نمایاں کرتی ہیں جو زیادہ تھرمل تناؤ اور وولٹیج کی بڑھتی ہوئی وارداتوں کو برداشت کرنے کے قابل ہیں۔ انتہائی کم رفتار، مستقل ٹارک ایپلی کیشنز کے لیے (جیسے 10% رفتار سے کنویئر کو لگاتار چلانا)، معاون مستقل رفتار کولنگ بلورز انسٹال کریں۔ یہ بلورز ایک علیحدہ پاور سرکٹ پر چلتے ہیں اور موٹر کے پنکھوں میں زیادہ سے زیادہ ہوا کے بہاؤ کو برقرار رکھتے ہیں اس سے قطع نظر کہ موٹر کی مین شافٹ کی رفتار کچھ بھی ہو۔
منعکس لہروں اور وولٹیج کے اسپائکس کو کم کرنا
ڈرائیو اور موٹر کے درمیان لمبی کیبل چلتی ہے جو خطرناک وولٹیج کی بڑھتی ہوئی وارداتوں کو بڑھا دیتی ہے۔ یہ عکاسی لہر رجحان کے طور پر جانا جاتا ہے. تیز رفتار PWM وولٹیج کی دالیں کیبل کے نیچے سفر کرتی ہیں، موٹر ٹرمینلز پر مائبادی کی مماثلت سے ٹکرا جاتی ہیں، پیچھے کی طرف عکاسی کرتی ہیں، اور آنے والی دالوں کے ساتھ مرکب ہوتی ہیں۔ یہ ایمپلیفائیڈ اسپائکس 480V سسٹم پر آسانی سے 1500 وولٹ سے تجاوز کر سکتے ہیں، معیاری موٹر وائنڈنگ موصلیت کو پنکچر کر کے شارٹ سرکٹ کا باعث بنتے ہیں۔
موٹر کی حفاظت کے لیے طویل کیبل چلانے کے لیے جسمانی حل درکار ہیں۔ ڈرائیو مینوفیکچرر کی طرف سے مخصوص کیبل کی لمبائی کی زیادہ سے زیادہ حدوں پر سختی سے عمل کریں۔ برقی شور اور عام موڈ کرنٹ کو متوازن رکھنے کے لیے ہموار بنیادوں کے ساتھ شیلڈ VFD کیبلز کا استعمال کریں۔ 50 سے 100 فٹ سے زیادہ کیبل چلانے کے لیے ڈرائیو آؤٹ پٹ پر dv/dt فلٹرز یا سائن ویو فلٹرز انسٹال کریں۔ یہ فلٹرز تار کے نیچے سفر کرنے سے پہلے سخت PWM وولٹیج کی دالوں کو ہلکی سی ویوفارم میں ہموار کرتے ہیں۔
نتیجہ
زیادہ استعمال کرنے والی، متغیر-ٹارک ایپلی کیشنز کی نشاندہی کرنے کے لیے اپنی سہولت کے لیے ایک جامع موٹر انرجی آڈٹ کریں جو تیز ترین واپسی کا باعث بنیں۔
مقامی یوٹیلیٹی ریبیٹ پروگرامز، آپریٹنگ اوقات، اور افنٹی قوانین میں فیکٹرنگ کرکے ممکنہ توانائی کی بچت کا حساب لگائیں۔
درست ڈرائیو ٹوپولوجی، ہیوی ڈیوٹی بمقابلہ نارمل ڈیوٹی سائزنگ، اور مطلوبہ NEMA انکلوژر ریٹنگ کی وضاحت کرنے کے لیے ایک مستند سسٹم انٹیگریٹر سے مشورہ کریں۔
طویل مدتی نظام کی وشوسنییتا کو یقینی بنانے کے لیے شیلڈ کیبل کی اقسام، زیادہ سے زیادہ کیبل کی لمبائی، اور موٹر شافٹ گراؤنڈنگ کے حوالے سے تنصیب کے سخت رہنما خطوط کو نافذ کریں۔
کارکردگی میں بہتری اور بعد میں ہارمونک تعمیل کی تصدیق کے لیے تنصیب سے پہلے بیس لائن وائبریشن اور پاور کوالٹی میٹرکس قائم کریں۔
اکثر پوچھے گئے سوالات
سوال: VFD اور انورٹر میں کیا فرق ہے؟
A: ایک انورٹر دراصل ڈرائیو کا ایک مخصوص اندرونی مرحلہ ہوتا ہے۔ یہ حتمی سیکشن ہے جو DC پاور کو IGBTs کا استعمال کرتے ہوئے دوبارہ نقلی AC پاور میں تبدیل کرتا ہے۔ تاہم، بہت سی صنعتی ترتیبات میں، اصطلاحات کو پورے ڈرائیو یونٹ کو بیان کرنے کے لیے ایک دوسرے کے ساتھ استعمال کیا جاتا ہے۔
سوال: کیا کسی بھی AC موٹر پر متغیر فریکوئینسی ڈرائیو استعمال کی جا سکتی ہے؟
A: نہیں، آپ کو 'انورٹر ڈیوٹی' موٹرز استعمال کرنی چاہیے جو خاص طور پر ڈرائیو آپریشن کے لیے بنائی گئی ہیں۔ معیاری موٹروں میں PWM وولٹیج اسپائکس کو برداشت کرنے کے لیے درکار اپ گریڈ شدہ وائنڈنگ موصلیت کی کمی ہوتی ہے۔ وہ کم رفتار سے زیادہ گرم بھی ہوتے ہیں کیونکہ ان کے اندرونی کولنگ پنکھے غیر موثر ہو جاتے ہیں۔
A: 20% سے 50% کی بچتیں متغیر ٹارک ایپلی کیشنز جیسے سینٹرفیوگل پمپس اور پنکھوں پر افیونٹی قوانین کی وجہ سے عام ہیں۔ تاہم، مسلسل ٹارک ایپلی کیشنز جیسے کنویئرز پر توانائی کی بچت نہ ہونے کے برابر ہے، جہاں ڈرائیو بنیادی طور پر پراسیس کنٹرول کے لیے استعمال ہوتی ہے۔
سوال: کیا VFD موٹر کی عمر کو کم کرتے ہیں؟
A: وہ نرم آغاز فراہم کرکے اور مکینیکل شاک کو ختم کرکے مکینیکل عمر بڑھاتے ہیں۔ تاہم، اگر مناسب تخفیف کی حکمت عملی، جیسے شافٹ گراؤنڈنگ رِنگز اور آؤٹ پٹ فلٹرز، کو لاگو نہ کیا جائے تو وہ موٹر بیرنگ اور وائنڈنگ موصلیت کو برقی طور پر نقصان پہنچا سکتے ہیں۔
س: لائن ری ایکٹر کیا ہے، اور کیا مجھے اپنے VFD کے ساتھ اس کی ضرورت ہے؟
A: لائن ری ایکٹر یوٹیلیٹی پاور اور ڈرائیو کے درمیان نصب ایک حفاظتی انڈکٹیو جزو ہے۔ یہ پاور لائن عارضی جذب کرتا ہے، لائن کی رکاوٹ کو متوازن کرتا ہے، اور ہارمونک مسخ کو کم کرتا ہے۔ ڈرائیو اور سہولت کے پاور گرڈ دونوں کی حفاظت کے لیے ان کی انتہائی سفارش کی جاتی ہے۔
سوال: موٹر سے VFD کتنی دور نصب کیا جا سکتا ہے؟
A: فاصلہ وولٹیج ڈراپ اور منعکس لہروں کی افزائش سے محدود ہے۔ لمبی کیبلز وولٹیج میں اضافے کا سبب بنتی ہیں جو موٹر کی موصلیت کو تباہ کرتی ہیں۔ 50 سے 100 فٹ سے زیادہ کیبل چلانے کے لیے، آپ کو عام طور پر dv/dt فلٹرز یا سائن ویو فلٹرز انسٹال کرنے کی ضرورت ہوتی ہے۔
سوال: کیا VFD پاور فیکٹر کو بہتر بناتا ہے؟
A: ہاں۔ ڈرائیو کی اندرونی DC بس ایک بفر کے طور پر کام کرتی ہے، جس سے نقل مکانی کرنے والے پاور فیکٹر کو لائن سائیڈ پر قریب اتحاد (0.95 سے 0.98) تک درست کر دیتی ہے۔ یہ موٹر کے اصل پاور فیکٹر سے قطع نظر یوٹیلیٹی پاور فیکٹر سرچارجز سے سہولیات کی حفاظت کرتا ہے۔