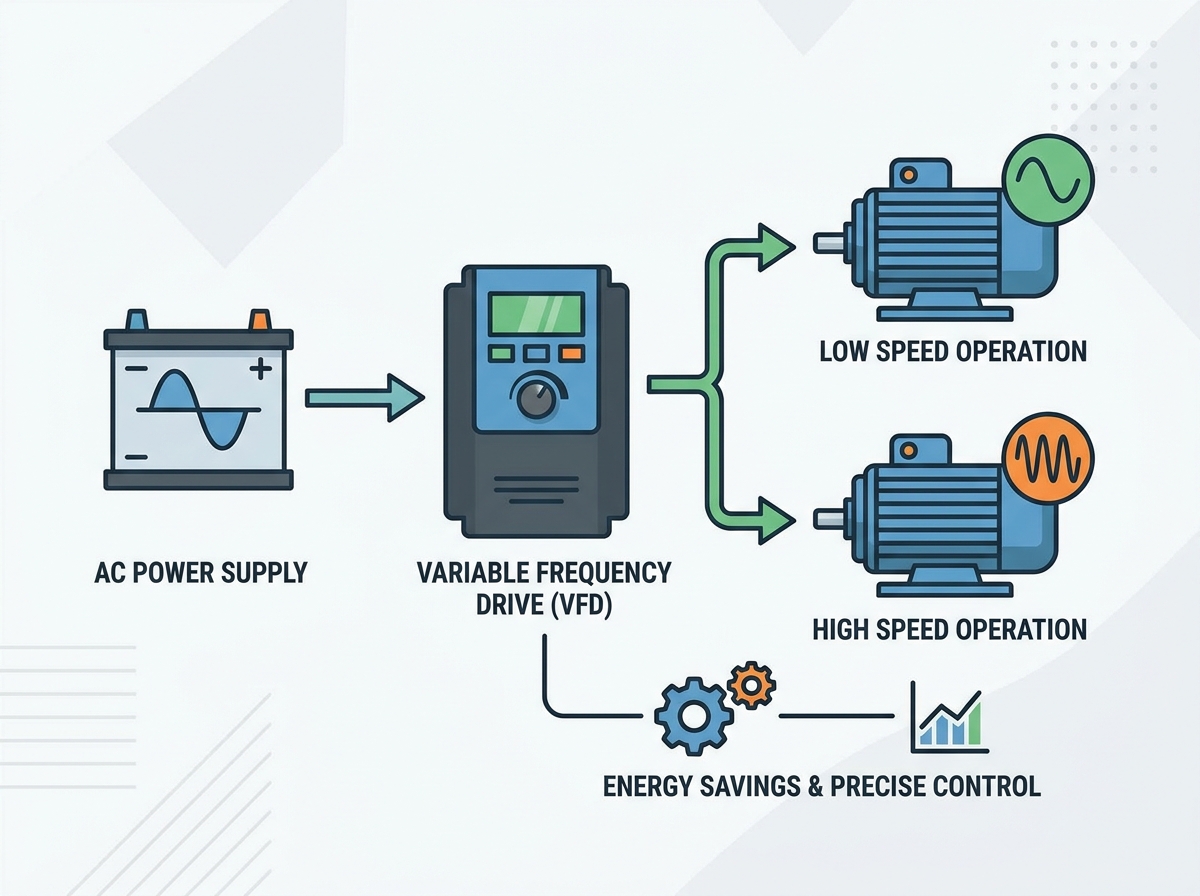
Industrielle Elektromotoren verbrauchen einen großen Teil der weltweiten Energieressourcen. Der Betrieb von Anwendungen mit fester Geschwindigkeit und kontinuierlicher Vollauslastung führt zu einem erheblichen Energieverbrauch. Herkömmliche Direct-on-Line (DOL)-Motorstarts und mechanische Methoden zur Durchflussregelung, wie Drosselventile und Dämpfer, führen zu betrieblichen Ineffizienzen. Sie führen außerdem zu übermäßigem mechanischem Verschleiß und hohen Nutzungsanforderungen. Anlagen können es sich nicht länger leisten, Strom zu verschwenden, indem sie Motoren auf Hochtouren laufen lassen, nur um dann ihre Leistung mechanisch zu drosseln.
A Der Frequenzumrichter dient als definitive Lösung zur Anpassung der Motorgeschwindigkeit an den tatsächlichen Prozessbedarf. Diese Technologie verlagert den Fokus von der Grundfunktionalität auf das strategische Energiemanagement. Es reduziert den CO2-Fußabdruck und verbessert das gesamte Lebenszyklusmanagement der Ausrüstung. Durch die Steuerung des elektrischen Eingangs zum Motor erhalten Bediener eine präzise Kontrolle über den mechanischen Ausgang. Sie erfahren, wie diese Antriebe funktionieren, welche wesentlichen betrieblichen Vorteile sie haben und wie Sie mit der Implementierungsrealität umgehen, um Ihre industriellen Systeme zu schützen.
Energie-ROI: Die Implementierung eines VFD bei Lasten mit variablem Drehmoment (wie Pumpen und Lüftern) führt zu exponentiellen Energieeinsparungen, die durch die Affinitätsgesetze geregelt werden, und führt oft innerhalb von 12 bis 24 Monaten zu einem ROI, der durch Rabattprogramme der Versorgungsunternehmen beschleunigt wird.
Mechanische Langlebigkeit: Durch die Steuerung des Einschaltstroms und die Bereitstellung einer sanften Beschleunigung/Verzögerung eliminieren VFDs Stoßbelastungen, mildern Wasserschläge und reduzieren die mechanische Belastung von Riemen, Zahnrädern und Lagern erheblich.
Prozesspräzision: VFDs ersetzen unpräzise mechanische Drosselung durch exakte elektrische Geschwindigkeitssteuerung, verbessern die Produktqualität, die Systemreaktionsfähigkeit und sorgen für die Aufrechterhaltung eines optimalen Drucks/Durchflusses.
Vorsichtsmaßnahmen bei der Implementierung: Für eine erfolgreiche Bereitstellung müssen bestimmte elektrische Risiken, einschließlich harmonischer Verzerrungen, Wellenspannungen und Spannungsreflexionen, gemindert werden, um einen Ausfall sekundärer Geräte zu verhindern.
Inhaltsverzeichnis
Umschalten
Die Mechanik eines Frequenzumrichters: Eine technische Grundlage
Wie VFDs Spannung und Frequenz manipulieren
Antriebe steuern die Motorgeschwindigkeit durch einen hochpräzisen dreistufigen Stromumwandlungsprozess. Zunächst empfängt der Wandler- oder Gleichrichterabschnitt eingehende Wechselstromleistung. Mithilfe einer Diodenbrücke wird dieser dreiphasige Wechselstrom in pulsierenden Gleichstrom (DC) umgewandelt. Als nächstes nutzt der DC-Bus eine Hochleistungs-Glättungskondensatorbank und Induktivitäten, um diese DC-Spannung zu filtern und zu speichern. Dadurch entsteht ein stabiles Gleichstromreservoir. Schließlich wandelt der Wechselrichterabschnitt die Gleichstromleistung wieder in einen simulierten Wechselstromausgang um. Dies wird durch den Einsatz von Insulated-Gate-Bipolartransistoren (IGBTs) durch einen Prozess namens Pulsweitenmodulation (PWM) erreicht. Die IGBTs schalten sich tausende Male pro Sekunde ein und aus. Dieses schnelle Schalten erzeugt Spannungsimpulse unterschiedlicher Breite, die eine Wechselstrom-Sinuswelle nachahmen.
Es besteht ein direkter mathematischer Zusammenhang zwischen der Frequenz, gemessen in Hertz (Hz), und der Motorgeschwindigkeit, gemessen in Umdrehungen pro Minute (RPM). Eine Verringerung der Frequenz verlangsamt den Motor. Allerdings muss auch die Spannung proportional sinken, um die Gesundheit des Motors aufrechtzuerhalten. Die Aufrechterhaltung eines konsistenten Volt-pro-Hertz-Verhältnisses (V/Hz) ist eine absolute Voraussetzung. Beispielsweise erfordert ein 460-V-Motor, der bei 60 Hz betrieben wird, ein Verhältnis von 7,67 V/Hz. Wenn der Antrieb die Frequenz auf 30 Hz senkt, aber die Spannung bei 460 V hält, kommt es zu einer starken magnetischen Sättigung des Motors. Der Eisenkern kann den magnetischen Fluss nicht bewältigen. Dies führt dazu, dass der Motor zu viel Strom zieht, was zu starker Überhitzung und schnellem Wicklungsausfall führt.
Definieren von Erfolgskriterien für die VFD-Integration
Um eine Installation zu bewerten, müssen klare, messbare Basismetriken festgelegt werden, bevor der Draht gezogen wird. Sie müssen einen Zielprozentsatz für die Energieeinsparung basierend auf historischen Lastprofilen und Stromrechnungen definieren. Messen Sie die Verbesserungen des Verschiebungsleistungsfaktors am Verbrauchszähler, um sicherzustellen, dass Sie Blindleistungsnachteile vermeiden. Bewerten Sie die Genauigkeit der Geschwindigkeitsregelung vor Ort. Nutzen Sie Schlupfkompensationsfunktionen innerhalb der Antriebsparameter, um auch bei unerwarteten Schwankungen der mechanischen Belastung eine präzise Drehzahl beizubehalten.
Legen Sie außerdem akzeptable Grenzwerte für elektrisches Rauschen und Total Harmonic Distortion (THD) fest. Ein hoher THD kann empfindliche SPS und Instrumente im selben Stromnetz stören. Erfolg bedeutet, dass der Antrieb den Motor effizient betreibt, ohne das Stromnetz der Anlage zu verschmutzen. Dokumentieren Sie grundlegende Vibrationswerte am Motor und an der angetriebenen Ausrüstung. Vergleichen Sie diese Messwerte nach der Installation, um sicherzustellen, dass die gleichmäßige Beschleunigung des Laufwerks die mechanische Belastung verringert hat.
Kernbetriebsvorteile der Implementierung eines Frequenzumrichters
Energieeinsparungen und Kosteneffizienz
Der größte Vorteil gilt direkt für Kreiselpumpen und Ventilatoren, die den Affinity Laws unterliegen. Diese Gesetze besagen, dass der Stromverbrauch mit der Potenz der Motorgeschwindigkeit variiert. Dies ist keine lineare Beziehung; es ist exponentiell. Eine Reduzierung der Motordrehzahl um 20 % führt zu einer Reduzierung des Energieverbrauchs um fast 50 %. Eine Reduzierung der Geschwindigkeit um 50 % erfordert nur 12,5 % der Vollgeschwindigkeitsleistung. Diese exponentielle Beziehung macht die dynamische Drehzahlregelung im Vergleich zur mechanischen Drosselung, bei der der Motor mit 100 % Drehzahl läuft, während ein Ventil den Ausgang drosselt, äußerst effizient.
Motorgeschwindigkeit (%)
Durchflussrate (%)
Druck/Förderhöhe (%)
Erforderliche Leistung (%)
100 %
100 %
100 %
100 %
90 %
90 %
81 %
73 %
80 %
80 %
64 %
51 %
50 %
50 %
25 %
12,5 %
Antriebe bieten außerdem eine hervorragende Leistungsfaktorkorrektur. Sie fungieren als elektrischer Puffer zwischen dem öffentlichen Stromnetz und der induktiven Motorlast. Die DC-Buskondensatoren des Antriebs liefern die Blindleistung, die der Motor zur Erzeugung seines Magnetfelds benötigt. Dies verbessert den Verschiebungsleistungsfaktor, den das Versorgungsunternehmen sieht, und bringt ihn oft nahe eins (0,95–0,98). Durch die Aufrechterhaltung eines hohen Leistungsfaktors entfallen kostspielige Einbußen bei den Energieversorgern. Ein realistischer ROI-Berechnungsrahmen sollte lokale Kilowattstundentarife, jährliche Betriebsstunden und staatliche Energieeffizienzanreize wie ENERGY STAR-Pfade oder lokale Versorger-Rabattprogramme berücksichtigen.
Verbesserte Motorsteuerung und Prozessflexibilität
Moderne Industrieanlagen weichen zunehmend von der mechanischen Durchflusskontrolle ab. Ventile, Luftklappen und Dämpfer verschwenden enorme Energiemengen, indem sie künstlichen Widerstand im System erzeugen. Die dynamische Drehzahlregelung passt die Motorleistung direkt an der Quelle an. Dadurch entfällt die Notwendigkeit restriktiver mechanischer Geräte, die Wartung dieser mechanischen Teile wird reduziert und der gesamte Flüssigkeits- oder Luftbehandlungsprozess optimiert.
Regelsysteme mit geschlossenem Regelkreis maximieren diese betriebliche Flexibilität. Durch die Verwendung integrierter PID-Regler (Proportional-Integral-Derivativ) halten Antriebe Druck, Durchfluss oder Temperatur ohne menschliches Eingreifen präzise aufrecht. Der Antrieb empfängt ein 4-20-mA- oder 0-10-V-Analogsignal von einem Prozesssensor. Es vergleicht diesen tatsächlichen Messwert mit dem programmierten Sollwert. Die PID-Schleife berechnet automatisch den Fehler und passt die Motorgeschwindigkeit in Echtzeit an den genauen Sollwert an, um eine gleichbleibende Produktqualität und Systemstabilität sicherzustellen.
Reduzierung mechanischer Belastungen und Geräteschutz
Der Direktstart führt zu einer enormen elektrischen und mechanischen Belastung industrieller Systeme. Ein Motor, der direkt über die Leitung gestartet wird, verbraucht sofort bis zu 600 % seiner Volllaststromstärke. Dadurch entsteht ein heftiger mechanischer Stoß, der Riemen reißt, Kupplungsfedern abreißt und Getriebe beschädigt. Antriebe bieten eine kontrollierte, programmierbare Hochlaufsequenz. Sie erhöhen Spannung und Frequenz schrittweise von Null auf die Betriebsgeschwindigkeit und halten so den Anlaufstrom niedrig und beherrschbar.
Durch die Eliminierung mechanischer Stöße während des Startvorgangs wird die Lebensdauer von Kupplungen, Riemen und den Motorlagern selbst verlängert. Es schützt auch umfangreiche Rohrleitungsinfrastruktur. Programmierte Verzögerungsrampen verhindern „Wasserschläge“ in Flüssigkeitssystemen. Wenn eine Pumpe plötzlich stoppt, schlägt die kinetische Energie der bewegten Flüssigkeit auf Rückschlagventile und Rohrbögen ein. Durch schrittweises Anhalten werden Ventile, mechanische Dichtungen und Rohrschweißnähte vor diesen zerstörerischen Hochdruckspitzen geschützt.
VFD vs. Softstarter vs. Direct-on-Line: Ein vergleichender Rahmen
Wann sollte ein VFD anstelle eines Softstarters spezifiziert werden?
Ingenieure und Elektriker diskutieren häufig über die Spezifikation von Softstartern und Allradantrieben. Softstarter unterliegen deutlichen, harten Einschränkungen. Sie steuern den Motor nur während der kurzen Anlauf- und Abschaltphase. Sie verwenden SCRs (Silicon Controlled Rectifiers), um die Anfangsspannung zu reduzieren und so den Einschaltstrom zu begrenzen. Sobald der Motor jedoch die volle Drehzahl erreicht, schließt ein interner Bypass-Schütz. Der Motor läuft dann direkt mit Netzstrom. Ein Softstarter bietet keinerlei kontinuierliche Drehzahlregelung und führt im Normalbetrieb zu keiner dynamischen Energieeinsparung.
Verwenden Sie zur Spezifikation eine strenge Entscheidungsmatrix. Wählen Sie einen Antrieb für kontinuierliche Prozesssteuerung, Geschwindigkeitsvariation und dynamische Energieeinsparungen bei Lasten mit variablem Drehmoment wie Lüftern und Pumpen. Wählen Sie einen Softstarter ausschließlich zur Abschwächung mechanischer Stöße und zur Reduzierung des Einschaltstroms bei Anwendungen mit fester Drehzahl, bei denen ein kontinuierlicher Betrieb mit voller Drehzahl erforderlich ist, z. B. bei großen Steinbrechern oder Hochleistungshäckslern, die nicht von einem Betrieb mit reduzierten Drehzahlen profitieren.
Besonderheit
Direct-on-Line (DOL)
Sanftstarter
Antrieb mit variabler Frequenz
Einschaltstrom
Bis zu 600 %
200 % – 300 %
Unter 150 %
Geschwindigkeitskontrolle
Keine (feste Geschwindigkeit)
Keine (feste Geschwindigkeit)
Volle kontinuierliche Kontrolle
Energieeinsparungen
Keiner
Minimal
Hoch (bei variablem Drehmoment)
Mechanischer Schock
Schwer
Niedrig
Eliminiert
Harmonische Verzerrung
Keiner
Nur beim Start/Stopp
Kontinuierlich (erfordert Abhilfe)
Wichtige Bewertungsdimensionen für die Spezifikation eines Frequenzumrichters
Anpassen von VFDs an Lasteigenschaften
Der Lasttyp bestimmt die Antriebsprogrammierung, -dimensionierung und -hardwareauswahl. Lasten mit variablem Drehmoment, wie z. B. HVAC-Lüfter und Zentrifugalwasserpumpen, erfordern quadratische V/Hz-Profile. Diese Profile optimieren den Energieverbrauch bei niedrigeren Geschwindigkeiten, bei denen deutlich weniger Drehmoment zum Bewegen der Flüssigkeit oder Luft erforderlich ist. Der Fokus liegt hier ausschließlich auf der Maximierung der Energieeffizienz und der Nutzung der Affinity Laws.
Belastungen mit konstantem Drehmoment verhalten sich völlig anders. Dazu gehören Förderbänder, Extruder, Hebezeuge und Verdrängerpumpen. Diese Anwendungen erfordern ein hohes Anlaufdrehmoment zur Überwindung der Haftreibung und erfordern eine erhebliche Überlastfähigkeit während des Betriebs. Die Spezifikationen erfordern typischerweise eine Hochleistungsbewertung mit einer Überlastfähigkeit von 150 % für 60 Sekunden. Für diese Lasten sind häufig sensorlose Vektorsteuerungsfunktionen erforderlich, um eine präzise Drehmoment- und Drehzahlregelung bei sehr niedrigen Betriebsdrehzahlen aufrechtzuerhalten.
Umweltbewertungen und Gehäuseauswahl
Die physische Installationsumgebung bestimmt die erforderliche Schutzart. Der Einsatz eines standardmäßigen, offen belüfteten Antriebs in einer rauen Industrieumgebung garantiert einen vorzeitigen Ausfall durch Staub oder Feuchtigkeit. Wählen Sie NEMA- oder IP-Schutzarten streng auf Grundlage der Umgebungsbedingungen aus.
Bewerten Sie den Installationsraum auf Temperaturkontrolle und Luftschadstoffe.
Geben Sie NEMA 1-Gehäuse (IP20) nur für saubere, klimatisierte Elektroräume oder MCCs an.
Spezifizieren Sie NEMA 12-Gehäuse (IP54) für staubige Industrieräume, Fertigungshallen und Bereiche, die Schutz vor tropfenden, nicht korrosiven Flüssigkeiten erfordern.
Spezifizieren Sie NEMA 4X (IP66)-Gehäuse für Nassumgebungen, Lebensmittelverarbeitungsbetriebe, Installationen im Freien oder Bereiche, die korrosiven Chemikalien ausgesetzt sind.
Sorgen Sie unabhängig von der NEMA-Einstufung für ausreichend Freiraum rund um das Gehäuse, um eine ordnungsgemäße Wärmeableitung zu gewährleisten.
Integration mit industriellen Steuerungssystemen
Moderne Antriebe fungieren als hochintelligente Knotenpunkte in größeren Anlagenautomatisierungsnetzwerken. Bewerten Sie vor dem Kauf sorgfältig die Kompatibilität des Kommunikationsprotokolls. Stellen Sie sicher, dass das Laufwerk die erforderlichen Industrienetzwerke nativ oder über Erweiterungskarten unterstützt. Zu den gängigen Protokollen gehören EtherNet/IP, Modbus TCP, PROFINET oder BACnet für die Gebäudeautomation. Dies ermöglicht eine nahtlose SPS- und SCADA-Integration und reduziert den Verdrahtungsaufwand.
Durch die Netzwerkintegration werden erweiterte Diagnose- und Fehlerbehebungsfunktionen freigeschaltet. Bediener können aus der Ferne auf vorausschauende Wartungsdaten zugreifen. Dazu gehört die Überwachung der Kühlkörpertemperaturen, der DC-Bus-Spannungspegel und von Stromanomalien. Mithilfe dieser Daten können Wartungsteams Eingriffe planen, bevor es zu katastrophalen Motorausfällen kommt, und so ungeplante Anlagenstillstände und Produktionsausfälle minimieren.
Implementierungsrisiken und Minderungsstrategien
Umgang mit harmonischen Verzerrungen
Antriebe erzeugen nichtlineare Lasten, die die Stromqualität der Anlage verzerren. Der Gleichrichterabschnitt bezieht den Strom aus dem Netz in kurzen, starken Impulsen und nicht in einer gleichmäßigen, kontinuierlichen Sinuswelle. Dadurch entstehen harmonische Verzerrungen, die in das Stromnetz zurückfließen. Hohe Oberschwingungen können Verteilungstransformatoren überhitzen, Leistungsschalter willkürlich auslösen und empfindliche Elektronik in der gesamten Anlage stören.
Minderungsstrategien sind für die Aufrechterhaltung der Stromqualität und den Schutz der Infrastruktur von entscheidender Bedeutung. Installieren Sie 3 % oder 5 % Netzdrosseln oder Gleichstromdrosseln, um die Impedanz zu erhöhen und die Stromaufnahme zu glätten. Für eine strengere Einhaltung der IEEE 519-Standards am Versorgungspunkt der gemeinsamen Kopplung verwenden Sie passive harmonische Filter. Spezifizieren Sie in hochsensiblen Umgebungen Active-Front-End-Antriebe (AFE), die IGBTs im Gleichrichterabschnitt verwenden, um harmonische Frequenzen aktiv zu unterdrücken und eine saubere Sinuswelle aufrechtzuerhalten.
Vermeidung von Motorlagerschäden (Wellenspannungen)
Das Hochfrequenzschalten bei der Pulsweitenmodulation (PWM) erzeugt ein Phänomen, das als Gleichtaktspannung bekannt ist. Dadurch werden elektrische Ströme entlang der Motorwelle induziert. Da der Rotor durch das Lagerfett isoliert ist, bauen sich diese Wellenströme auf, bis sie einen Weg zur Erde suchen. Sie verlaufen typischerweise direkt durch die Motorlager. Dieser kontinuierliche elektrische Lichtbogen verursacht mikroskopische Lochfraßbildung, Riffelung an den Lagerlaufbahnen und schließlich einen katastrophalen Lagerausfall.
Zur Gewährleistung der Langlebigkeit müssen vorbeugende Maßnahmen am Motor getroffen werden. Rüsten Sie Motoren mit Wellenerdungsringen (wie AEGIS-Ringen) aus, um einen sicheren, widerstandsarmen Weg für die Erdung induzierter Ströme unter vollständiger Umgehung der Lager zu schaffen. Verwenden Sie isolierte Lager auf der Nicht-Antriebsseite größerer Motoren (normalerweise über 100 PS), um die zirkulierende Stromschleife zu unterbrechen. Stellen Sie sicher, dass ordnungsgemäße Hochfrequenz-Verbindungs- und Erdungstechniken angewendet werden, indem Sie geflochtene Erdungsbänder zwischen dem Motorrahmen und dem Antriebschassis verwenden.
Wärmemanagement bei niedrigen Betriebsgeschwindigkeiten
Der Betrieb eines Standard-Wechselstrommotors bei niedrigen Drehzahlen birgt erhebliche thermische Risiken. Ein Standardmotor ist zur Belüftung auf einen auf der Welle montierten Kühlventilator angewiesen. Wenn die Motordrehzahl sinkt, verliert dieser Lüfter exponentiell an Wirksamkeit. Wenn der Motor weiterhin hohen Strom zieht, um bei niedrigen Drehzahlen eine Last mit konstantem Drehmoment anzutreiben, kommt es schnell zu einer Überhitzung und zum Durchbrennen der internen Wicklungsisolierung.
Geben Sie immer Umrichtermotoren an, die den Standards NEMA MG1 Teil 31 entsprechen. Diese Motoren verfügen über verbesserte Isolationssysteme der Klasse F oder H, die höheren thermischen Belastungen und Spannungsspitzen standhalten. Für extrem langsame Anwendungen mit konstantem Drehmoment (z. B. den kontinuierlichen Betrieb eines Förderers mit 10 % Geschwindigkeit) installieren Sie zusätzliche Kühlgebläse mit konstanter Geschwindigkeit. Diese Gebläse laufen in einem separaten Stromkreis und sorgen unabhängig von der Drehzahl der Hauptmotorwelle für einen maximalen Luftstrom über die Motorlamellen.
Milderung reflektierter Wellen und Spannungsspitzen
Lange Kabelstrecken zwischen Antrieb und Motor verstärken gefährliche Spannungsspitzen. Dies ist als Phänomen der reflektierten Welle bekannt. Die schnellen PWM-Spannungsimpulse wandern durch das Kabel, treffen auf die Impedanzfehlanpassung an den Motorklemmen, werden nach hinten reflektiert und verstärken sich mit den eingehenden Impulsen. Diese verstärkten Spannungsspitzen können in einem 480-V-System leicht 1500 Volt überschreiten, die Standardisolierung der Motorwicklung durchbrechen und einen Kurzschluss verursachen.
Bei langen Kabelstrecken sind physikalische Lösungen zum Schutz des Motors erforderlich. Halten Sie sich strikt an die vom Hersteller des Laufwerks angegebenen maximalen Kabellängen. Verwenden Sie abgeschirmte VFD-Kabel mit symmetrischer Erdung, um elektrisches Rauschen einzudämmen und Gleichtaktströme auszugleichen. Installieren Sie du/dt-Filter oder Sinusfilter am Antriebsausgang für Kabelstrecken mit einer Länge von mehr als 50 bis 100 Fuß. Diese Filter glätten die harten PWM-Spannungsimpulse in eine sanftere Wellenform, bevor sie über das Kabel wandern.
Abschluss
Führen Sie ein umfassendes Motorenergie-Audit in Ihrer gesamten Anlage durch, um Anwendungen mit hoher Auslastung und variablem Drehmoment zu identifizieren, die sich am schnellsten amortisieren.
Berechnen Sie potenzielle Energieeinsparungen, indem Sie örtliche Versorger-Rabattprogramme, Betriebsstunden und die Affinity Laws berücksichtigen.
Wenden Sie sich an einen qualifizierten Systemintegrator, um die genaue Antriebstopologie, die Dimensionierung für schwere Beanspruchung gegenüber normaler Beanspruchung und die erforderliche NEMA-Gehäusebewertung festzulegen.
Implementieren Sie strenge Installationsrichtlinien hinsichtlich abgeschirmter Kabeltypen, maximaler Kabellängen und Erdung der Motorwelle, um eine langfristige Systemzuverlässigkeit sicherzustellen.
Legen Sie vor der Installation grundlegende Vibrations- und Stromqualitätsmetriken fest, um anschließend Leistungsverbesserungen und die Einhaltung der Oberschwingungen zu überprüfen.
FAQ
F: Was ist der Unterschied zwischen einem VFD und einem Wechselrichter?
A: Ein Wechselrichter ist eigentlich eine bestimmte interne Stufe des Antriebs. Es ist der letzte Abschnitt, der mithilfe von IGBTs Gleichstrom wieder in simulierten Wechselstrom umwandelt. In vielen industriellen Umgebungen werden die Begriffe jedoch synonym verwendet, um die gesamte Antriebseinheit zu beschreiben.
F: Kann ein Frequenzumrichter für jeden Wechselstrommotor verwendet werden?
A: Nein. Sie müssen Motoren mit „Umrichterbetrieb“ verwenden, die speziell für den Antriebsbetrieb ausgelegt sind. Standardmotoren fehlt die verbesserte Wicklungsisolierung, die erforderlich ist, um PWM-Spannungsspitzen standzuhalten. Außerdem überhitzen sie bei niedrigen Drehzahlen, weil ihre internen Kühlventilatoren wirkungslos werden.
F: Wie viel Energie kann ein Frequenzumrichter tatsächlich einsparen?
A: Einsparungen von 20 % bis 50 % sind bei Anwendungen mit variablem Drehmoment wie Kreiselpumpen und Lüftern aufgrund der Affinitätsgesetze üblich. Bei Anwendungen mit konstantem Drehmoment wie Förderbändern, bei denen der Antrieb hauptsächlich zur Prozesssteuerung eingesetzt wird, sind die Energieeinsparungen jedoch vernachlässigbar.
F: Verkürzen VFDs die Lebensdauer des Motors?
A: Sie verlängern die mechanische Lebensdauer, indem sie einen sanften Start ermöglichen und mechanische Stöße eliminieren. Sie können jedoch die Motorlager und die Wicklungsisolierung elektrisch beschädigen, wenn keine geeigneten Schadensbegrenzungsstrategien wie Wellenerdungsringe und Ausgangsfilter umgesetzt werden.
F: Was ist eine Netzdrossel und benötige ich eine mit meinem VFD?
A: Eine Netzdrossel ist eine schützende induktive Komponente, die zwischen dem Netz und dem Antrieb installiert ist. Es absorbiert Stromleitungstransienten, gleicht die Leitungsimpedanz aus und reduziert harmonische Verzerrungen. Sie werden dringend empfohlen, um sowohl den Antrieb als auch das Stromnetz der Anlage zu schützen.
F: Wie weit kann ein VFD vom Motor entfernt installiert werden?
A: Die Entfernung wird durch den Spannungsabfall und die Verstärkung reflektierter Wellen begrenzt. Lange Kabel verursachen Spannungsspitzen, die die Motorisolierung zerstören. Bei Kabelstrecken von mehr als 50 bis 100 Fuß müssen Sie normalerweise du/dt-Filter oder Sinusfilter installieren.
F: Verbessert ein VFD den Leistungsfaktor?
A: Ja. Der interne DC-Bus des Antriebs fungiert als Puffer und korrigiert den Verschiebungsleistungsfaktor auf nahezu eins (0,95 bis 0,98) auf der Netzseite. Dies schützt Anlagen vor Leistungsfaktorzuschlägen des Netzbetreibers, unabhängig vom tatsächlichen Leistungsfaktor des Motors.