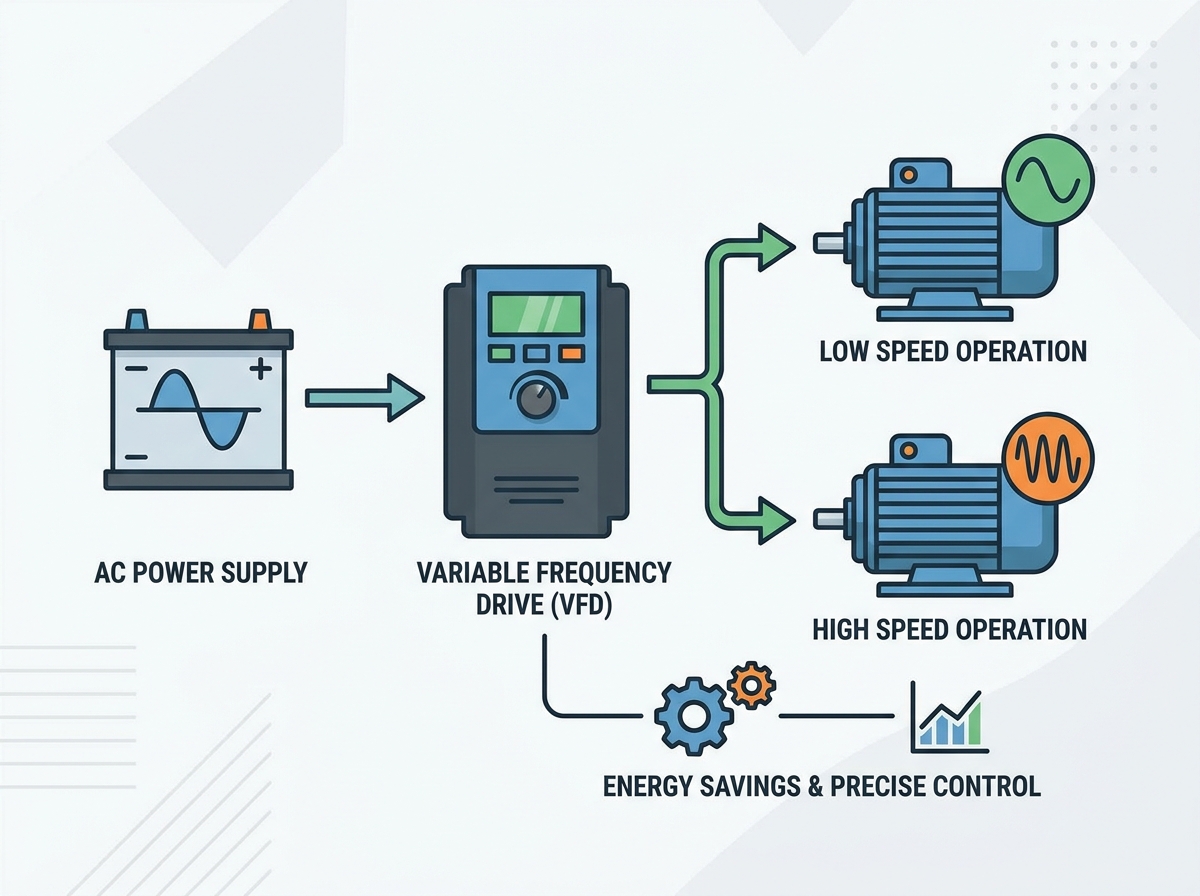
Industrielle elektriske motorer forbruger en massiv del af de globale energiressourcer. At køre applikationer med fast hastighed med kontinuerlig fuld kapacitet skaber et alvorligt energidræn. Traditionelle Direct-on-Line (DOL) motorstarter og mekaniske flowkontrolmetoder, såsom drosselventiler og spjæld, forårsager driftsineffektivitet. De fører også til for stort mekanisk slid og høje brugskrav. Faciliteter har ikke længere råd til at spilde strøm ved at køre motorer på fuld hastighed kun for at begrænse deres output mekanisk.
EN Variable Frequency Drive fungerer som den definitive løsning til at tilpasse motorhastigheden til det faktiske procesbehov. Denne teknologi flytter fokus fra grundlæggende funktionalitet til strategisk energistyring. Det reducerer CO2-fodaftryk og forbedrer den overordnede styring af udstyrets livscyklus. Ved at styre det elektriske input til motoren får operatørerne præcis kontrol over det mekaniske output. Du vil lære, hvordan disse drev fungerer, deres kernedriftsfordele, og hvordan du navigerer i implementeringsrealiteter for at beskytte dine industrielle systemer.
Energi-ROI: Implementering af en VFD på variable drejningsmomentbelastninger (som pumper og ventilatorer) giver eksponentielle energibesparelser styret af affinitetslovene, og leverer ofte ROI inden for 12 til 24 måneder, fremskyndet af forsyningsrabatprogrammer.
Mekanisk levetid: Ved at kontrollere startstrømmen og give jævn acceleration/deceleration, eliminerer VFD'er stødbelastninger, afbøder vandslag og reducerer markant mekanisk belastning på remme, gear og lejer.
Procespræcision: VFD'er erstatter upræcis mekanisk drosling med nøjagtig elektrisk hastighedskontrol, hvilket forbedrer produktkvaliteten, systemets reaktionsevne og opretholder optimalt tryk/flow.
Implementeringsadvarsler: Succesfuld implementering kræver afbødning af specifikke elektriske risici, herunder harmonisk forvrængning, akselspændinger og spændingsrefleksioner, for at forhindre sekundært udstyrsfejl.
Indholdsfortegnelse
Skift
Mekanikken i en variabel frekvensomformer: En teknisk baseline
Hvordan VFD'er manipulerer spænding og frekvens
Driver kontrollerer motorhastigheden gennem en meget præcis tre-trins effektkonverteringsproces. For det første modtager konverter- eller ensrettersektionen indgående vekselstrøm (AC). Den bruger en bro af dioder til at konvertere denne trefasede vekselstrøm til pulserende jævnstrøm (DC). Dernæst anvender DC-bussen en kraftig udjævnende kondensatorbank og induktorer til at filtrere og lagre denne DC-spænding. Dette skaber et stabilt reservoir af jævnstrøm. Endelig ændrer inverter-sektionen DC-effekten tilbage til en simuleret AC-udgang. Den opnår dette ved hjælp af Insulated Gate Bipolar Transistor (IGBT'er) gennem en proces kaldet Pulse Width Modulation (PWM). IGBT'erne tænder og slukker tusindvis af gange i sekundet. Denne hurtige omskiftning skaber spændingsimpulser af varierende bredde, der efterligner en AC sinusbølge.
Der er en direkte, matematisk sammenhæng mellem frekvens, målt i Hertz (Hz), og motorhastighed, målt i omdrejninger pr. minut (RPM). Sænkning af frekvensen bremser motoren. Spændingen skal dog også falde proportionalt for at opretholde motorens sundhed. At opretholde et konsistent volt-per-hertz (V/Hz)-forhold er et absolut krav. For eksempel kræver en 460V motor, der arbejder ved 60Hz, et forhold på 7,67 V/Hz. Hvis drevet sænker frekvensen til 30Hz, men holder spændingen på 460V, oplever motoren alvorlig magnetisk mætning. Jernkernen kan ikke klare den magnetiske flux. Dette får motoren til at trække for stor strøm, hvilket fører til alvorlig overophedning og hurtig viklingsfejl.
Definition af succeskriterier for VFD-integration
Evaluering af en installation kræver, at der etableres klare, målbare baseline-metrikker, før der trækkes en ledning. Du skal definere en målenergireduktionsprocent baseret på historiske belastningsprofiler og forbrugsregninger. Mål forbedringer af forskydningseffektfaktoren ved forsyningsmåleren for at sikre, at du eliminerer reaktiv effekt. Vurder hastighedsreguleringens nøjagtighed i marken. Udnyt slipkompensationsfunktioner inden for drevparametrene til at opretholde præcise omdrejninger, selv når den mekaniske belastning svinger uventet.
Etabler desuden acceptable grænser for elektrisk støj og Total Harmonic Distortion (THD). Høj THD kan forstyrre følsomme PLC'er og instrumentering på det samme elnet. Succes betyder, at drevet driver motoren effektivt uden at forurene anlæggets elektriske netværk. Dokumenter basislinjevibrationsaflæsninger på motoren og det drevne udstyr. Sammenlign disse aflæsninger efter installationen for at kontrollere, at drevets jævne acceleration har reduceret mekanisk belastning.
Kernedriftsfordele ved at implementere et variabelt frekvensdrev
Energibesparelser og omkostningseffektivitet
Den væsentligste fordel gælder direkte for centrifugalpumper og ventilatorer underlagt affinitetslovene. Disse love siger, at strømforbruget varierer med motorhastigheden. Dette er ikke et lineært forhold; den er eksponentiel. En reduktion på 20 % i motorhastigheden resulterer i en reduktion på næsten 50 % i energiforbruget. En reduktion af hastigheden på 50 % kræver kun 12,5 % af kraften ved fuld hastighed. Dette eksponentielle forhold gør dynamisk hastighedsstyring yderst effektiv sammenlignet med mekanisk drosling, hvor motoren kører med 100 % hastighed, mens en ventil chokerer outputtet.
Motorhastighed (%)
Flowhastighed (%)
Tryk/hoved (%)
Påkrævet strøm (%)
100 %
100 %
100 %
100 %
90 %
90 %
81 %
73 %
80 %
80 %
64 %
51 %
50 %
50 %
25 %
12,5 %
Drev giver også fremragende effektfaktorkorrektion. De fungerer som en elektrisk buffer mellem forsyningsnettet og den induktive motorbelastning. Drevets DC-buskondensatorer leverer den reaktive effekt, som motoren skal bruge for at generere sit magnetfelt. Dette forbedrer forskydningseffektfaktoren, som værktøjet ser, og bringer den ofte tæt på enhed (0,95-0,98). Vedligeholdelse af en høj effektfaktor eliminerer dyre forsyningsbøder. En realistisk ROI-beregningsramme bør tage højde for lokale forsynings-kilowatt-timer, årlige driftstimer og statslige energieffektivitetsincitamenter som ENERGY STAR-veje eller lokale forsyningsrabatprogrammer.
Forbedret motorstyring og procesfleksibilitet
Moderne industrianlæg skifter hurtigt væk fra mekanisk flowstyring. Ventiler, lameller og spjæld spilder enorme mængder energi ved at skabe kunstig modstand i systemet. Dynamisk hastighedskontrol justerer motoreffekten direkte ved kilden. Dette eliminerer behovet for restriktive mekaniske enheder, reducerer vedligeholdelsen af disse mekaniske dele og strømliner hele væske- eller lufthåndteringsprocessen.
Kontrolsystemer med lukket sløjfe maksimerer denne operationelle fleksibilitet. Ved at bruge indbyggede PID-controllere (Proportional-Integral-Derivative) opretholder drev præcist tryk, flow eller temperatur uden menneskelig indgriben. Drevet modtager et 4-20mA eller 0-10V analogt signal fra en processensor. Den sammenligner denne faktiske aflæsning med det programmerede sætpunkt. PID-sløjfen beregner automatisk fejlen og justerer motorhastigheden i realtid for at matche det nøjagtige sætpunkt, hvilket sikrer ensartet produktkvalitet og systemstabilitet.
Mekanisk stressreduktion og udstyrsbeskyttelse
Direkte-on-Line start skaber massiv elektrisk og mekanisk belastning af industrielle systemer. En motor, der startes direkte på tværs af linjen, trækker op til 600 % af sin fuldlast strømstyrke øjeblikkeligt. Dette skaber et voldsomt mekanisk stød, der river i bånd, klipper koblingsnøgler og beskadiger gearkasser. Drev giver en kontrolleret, programmerbar ramp-up-sekvens. De øger gradvist spændingen og frekvensen fra nul til driftshastigheden, hvilket holder startstrømmen lav og håndterbar.
Eliminering af mekanisk stød under opstart forlænger levetiden for koblinger, remme og selve motorlejerne. Det beskytter også omfattende rørinfrastruktur. Programmerede decelerationsramper eliminerer 'vandslag' i væskesystemer. Når en pumpe stopper pludseligt, slår den kinetiske energi af den bevægelige væske ind i kontraventiler og rørknæ. Gradvis stop beskytter ventiler, mekaniske tætninger og rørsvejsninger mod disse ødelæggende højtryksspidser.
VFD vs. Soft Starters vs. Direct-on-Line: En sammenlignende ramme
Hvornår skal en VFD specificeres over en softstarter
Ingeniører og elektrikere diskuterer ofte mellem specificering af bløde startere og fulde drev. Bløde startere har tydelige, hårde begrænsninger. De styrer kun motoren under de korte opstarts- og nedlukningsfaser. De bruger SCR'er (Silicon Controlled Rectifiers) til at reducere startspændingen, hvilket begrænser startstrømmen. Men når motoren når fuld hastighed, lukker en intern bypass-kontaktor. Motoren kører så direkte på netstrøm. En softstarter giver absolut ingen kontinuerlig hastighedskontrol og giver ingen dynamiske energibesparelser under normal drift.
Brug en streng beslutningsmatrix til specifikation. Vælg et drev til kontinuerlig processtyring, hastighedsvariation og dynamiske energibesparelser på variable momentbelastninger som blæsere og pumper. Vælg en softstarter udelukkende for at afbøde mekanisk stød og reducere startstrømmen på fast-hastighedsapplikationer, hvor kontinuerlig drift med fuld hastighed er påkrævet, såsom store stenknusere eller kraftige flishuggere, der ikke har gavn af at køre med reducerede hastigheder.
Feature
Direct-on-line (DOL)
Blød starter
Drev med variabel frekvens
Indløbsstrøm
Op til 600 %
200 % - 300 %
Under 150 %
Hastighedskontrol
Ingen (fast hastighed)
Ingen (fast hastighed)
Fuld kontinuerlig kontrol
Energibesparelser
Ingen
Minimal
Høj (ved variabelt drejningsmoment)
Mekanisk stød
Alvorlig
Lav
Elimineret
Harmonisk forvrængning
Ingen
Kun under start/stop
Kontinuerlig (kræver afbødning)
Nøgleevalueringsdimensioner for angivelse af et variabelt frekvensdrev
Matchende VFD'er til belastningskarakteristika
Belastningstype dikterer drevprogrammering, dimensionering og hardwarevalg. Variable drejningsmomentbelastninger, såsom HVAC-ventilatorer og centrifugalvandpumper, kræver kvadratiske V/Hz-profiler. Disse profiler optimerer energiforbruget ved lavere hastigheder, hvor der kræves væsentligt mindre drejningsmoment for at flytte væsken eller luften. Fokus her er udelukkende på at maksimere energieffektiviteten og udnytte affinitetslovene.
Konstante momentbelastninger opfører sig helt anderledes. Disse omfatter transportører, ekstrudere, hejseværker og fortrængningspumper. Disse applikationer kræver et højt startmoment for at overvinde statisk friktion og kræver betydelig overbelastningskapacitet under drift. Specifikationer kræver typisk en kraftig rating med 150 % overbelastningsevne i 60 sekunder. Sensorløse vektorstyringsevner er ofte nødvendige for disse belastninger for at opretholde præcis drejningsmoment og hastighedsregulering ved meget lave driftshastigheder.
Miljøvurderinger og valg af kabinet
Det fysiske installationsmiljø bestemmer den nødvendige kapslingsklassificering. Placering af et standarddrev med åben ventilation i et barsk industrielt miljø garanterer for tidlig fejl på grund af støv eller fugt. Vælg NEMA- eller IP-klassificering udelukkende baseret på omgivende forhold.
Vurder installationsrummet for temperaturkontrol og luftbårne forurenende stoffer.
Angiv kun NEMA 1 (IP20) kabinetter til rene, klimakontrollerede elektriske rum eller MCC'er.
Angiv NEMA 12 (IP54) kabinetter til støvede industrielle interiører, fremstillingsgulve og områder, der kræver beskyttelse mod dryppende ikke-ætsende væsker.
Angiv NEMA 4X (IP66)-kabinetter til nedvaskningsmiljøer, fødevareforarbejdningsanlæg, udendørs installationer eller områder, der er udsat for ætsende kemikalier.
Sørg for tilstrækkelig frigang omkring kabinettet for korrekt varmeafledning, uanset NEMA-klassificeringen.
Integration med industrielle kontrolsystemer
Moderne drev fungerer som yderst intelligente knudepunkter i større anlægsautomationsnetværk. Evaluer kommunikationsprotokolkompatibilitet omhyggeligt før køb. Sørg for, at drevet understøtter nødvendige industrielle netværk indbygget eller via udvidelseskort. Fælles protokoller omfatter EtherNet/IP, Modbus TCP, PROFINET eller BACnet til bygningsautomatisering. Dette giver mulighed for problemfri PLC- og SCADA-integration, hvilket reducerer krav til kabelføring.
Netværksintegration låser op for avanceret diagnostik og fejlfindingsfunktioner. Operatører kan få fjernadgang til forudsigende vedligeholdelsesdata. Dette omfatter overvågning af kølepladetemperaturer, DC-busspændingsniveauer og aktuelle uregelmæssigheder. Disse data hjælper vedligeholdelsesteams med at planlægge indgreb, før der opstår katastrofale motorfejl, hvilket minimerer uplanlagt nedetid på anlæg og tabt produktion.
Implementeringsrisici og afbødningsstrategier
Håndtering af harmonisk forvrængning
Drev genererer ikke-lineære belastninger, der forvrænger anlæggets strømkvalitet. Ensrettersektionen trækker strøm fra forsyningen i korte, kraftige impulser i stedet for en jævn, kontinuerlig sinusbølge. Dette skaber harmonisk forvrængning, der strømmer tilbage til det elektriske net. Høje harmoniske kan overophede distributionstransformatorer, udløse afbrydere tilfældigt og forstyrre følsom elektronik på tværs af anlægget.
Afhjælpningsstrategier er afgørende for at opretholde strømkvaliteten og beskytte infrastrukturen. Installer 3 % eller 5 % ledningsreaktorer eller DC-drosler for at tilføje impedans og udjævne strømtrækket. For strengere overholdelse af IEEE 519-standarder ved brugspunktet for fælles kobling, brug passive harmoniske filtre. I meget følsomme miljøer skal du angive aktive front-end-drev (AFE), der bruger IGBT'er i ensrettersektionen til aktivt at annullere harmoniske frekvenser og opretholde en ren sinusbølge.
Forebyggelse af beskadigelse af motorlejer (akselspændinger)
Højfrekvent switching i Pulse Width Modulation (PWM) skaber et fænomen kendt som common mode spænding. Dette inducerer elektriske strømme langs motorakslen. Fordi rotoren er isoleret af lejefedtet, opbygges disse akselstrømme, indtil de søger en vej til jorden. De buer typisk direkte gennem motorlejerne. Denne kontinuerlige elektriske lysbue forårsager mikroskopisk grubetæring, riller på lejerne og eventuel katastrofal lejefejl.
Forebyggende foranstaltninger skal installeres på motoren for at sikre lang levetid. Udstyr motorer med akseljordingsringe (som AEGIS-ringe) for at give en sikker bane med lav modstand, hvor inducerede strømme kan nå jorden og omgå lejerne helt. Brug isolerede lejer på den ikke-drevne ende af større motorer (typisk over 100 HK) for at bryde den cirkulerende strømsløjfe. Sørg for, at der anvendes korrekte højfrekvente bindings- og jordforbindelsesteknikker ved hjælp af flettede jordingsstropper mellem motorrammen og drevchassiset.
Termisk styring ved lave driftshastigheder
At køre en standard AC-motor ved lave hastigheder introducerer alvorlige termiske risici. En standardmotor er afhængig af en akselmonteret køleventilator til ventilation. Når motoromdrejningstallet falder, mister denne blæser sin effektivitet eksponentielt. Hvis motoren fortsætter med at trække høj strøm for at drive en konstant drejningsmomentbelastning ved lave hastigheder, vil den hurtigt overophedes og brænde sin interne viklingsisolering ud.
Angiv altid inverter-driftsmotorer, der er i overensstemmelse med NEMA MG1 Part 31 standarder. Disse motorer har opgraderede Klasse F eller Klasse H isoleringssystemer, der er i stand til at modstå højere termisk stress og spændingsspidser. Til ekstreme lavhastighedsapplikationer med konstant drejningsmoment (som at køre en transportør ved 10 % hastighed kontinuerligt), skal du installere hjælpekøleblæsere med konstant hastighed. Disse blæsere kører på et separat strømkredsløb og opretholder maksimal luftstrøm hen over motorribberne uanset hovedmotorens akselhastighed.
Afhjælpning af reflekterede bølger og spændingsspidser
Lange kabler mellem drevet og motoren forstærker farlige spændingsspidser. Dette er kendt som det reflekterede bølgefænomen. De hurtige PWM-spændingsimpulser bevæger sig ned ad kablet, rammer impedansmismatchet ved motorterminalerne, reflekterer bagud og blander sig med indkommende impulser. Disse forstærkede spidser kan nemt overstige 1500 volt på et 480V system, punktere standard motorviklingsisolering og forårsage kortslutning.
Der kræves fysiske løsninger til lange kabeltræk for at beskytte motoren. Overhold strengt de maksimale kabellængdebegrænsninger specificeret af drevproducenten. Brug afskærmede VFD-kabler med symmetrisk jord til at indeholde elektrisk støj og afbalancere common mode-strømme. Installer dv/dt-filtre eller sinusbølgefiltre ved drevudgangen for kabeltræk på mere end 50 til 100 fod. Disse filtre udglatter de hårde PWM-spændingsimpulser til en blidere bølgeform, før de bevæger sig ned ad ledningen.
Konklusion
Udfør en omfattende motorenergiaudit på tværs af dit anlæg for at identificere applikationer med stort forbrug, variabelt drejningsmoment, som vil give den hurtigste tilbagebetaling.
Beregn potentielle energibesparelser ved at tage hensyn til lokale forsyningsrabatprogrammer, driftstimer og affinitetslovene.
Rådfør dig med en kvalificeret systemintegrator for at specificere den nøjagtige drevtopologi, kraftige vs. normal-duty-størrelser og påkrævet NEMA-kapslingsklassificering.
Implementer strenge installationsretningslinjer vedrørende skærmede kabeltyper, maksimale kabellængder og motorakseljording for at sikre langsigtet systempålidelighed.
Etabler baseline-vibrations- og strømkvalitetsmålinger før installation for at bekræfte ydeevneforbedringer og harmonisk overensstemmelse bagefter.
FAQ
Q: Hvad er forskellen mellem en VFD og en inverter?
A: En inverter er faktisk et specifikt internt trin i drevet. Det er det sidste afsnit, der konverterer jævnstrøm tilbage til simuleret vekselstrøm ved hjælp af IGBT'er. Men i mange industrielle omgivelser bruges udtrykkene i flæng til at beskrive hele drivenheden.
Spørgsmål: Kan et variabelt frekvensdrev bruges på en hvilken som helst AC-motor?
A: Nej. Du skal bruge 'inverter-duty'-motorer, der er designet specielt til drevdrift. Standardmotorer mangler den opgraderede viklingsisolering, der er nødvendig for at modstå PWM-spændingsspidser. De overophedes også ved lave hastigheder, fordi deres interne køleventilatorer bliver ineffektive.
Q: Hvor meget energi kan et variabelt frekvensdrev faktisk spare?
A: Besparelser på 20 % til 50 % er almindelige på applikationer med variabelt drejningsmoment som centrifugalpumper og blæsere på grund af affinitetslovene. Energibesparelserne er dog ubetydelige på applikationer med konstant drejningsmoment som transportører, hvor drevet primært bruges til processtyring.
Q: Reducerer VFD'er motorens levetid?
A: De forlænger den mekaniske levetid ved at give blød start og eliminere mekanisk stød. De kan dog beskadige motorlejer og viklingsisolering elektrisk, hvis korrekte afhjælpningsstrategier, såsom akseljordingsringe og udgangsfiltre, ikke implementeres.
Q: Hvad er en linjereaktor, og skal jeg have en med min VFD?
A: En linjereaktor er en beskyttende induktiv komponent installeret mellem strømforsyningen og drevet. Den absorberer strømledningstransienter, afbalancerer ledningsimpedansen og reducerer harmonisk forvrængning. De anbefales stærkt til at beskytte både drevet og anlæggets elnet.
Q: Hvor langt kan en VFD installeres fra motoren?
A: Afstanden er begrænset af spændingsfald og forstærkningen af reflekterede bølger. Lange kabler forårsager spændingsspidser, der ødelægger motorens isolering. For kabelføringer, der overstiger 50 til 100 fod, skal du typisk installere dv/dt-filtre eller sinusbølgefiltre.
Q: Forbedrer en VFD effektfaktoren?
A: Ja. Drevets interne DC-bus fungerer som en buffer, der korrigerer forskydningseffektfaktoren til næsten enhed (0,95 til 0,98) på linjesiden. Dette beskytter faciliteterne mod tillægsgebyrer i strømfaktoren, uanset motorens faktiske effektfaktor.