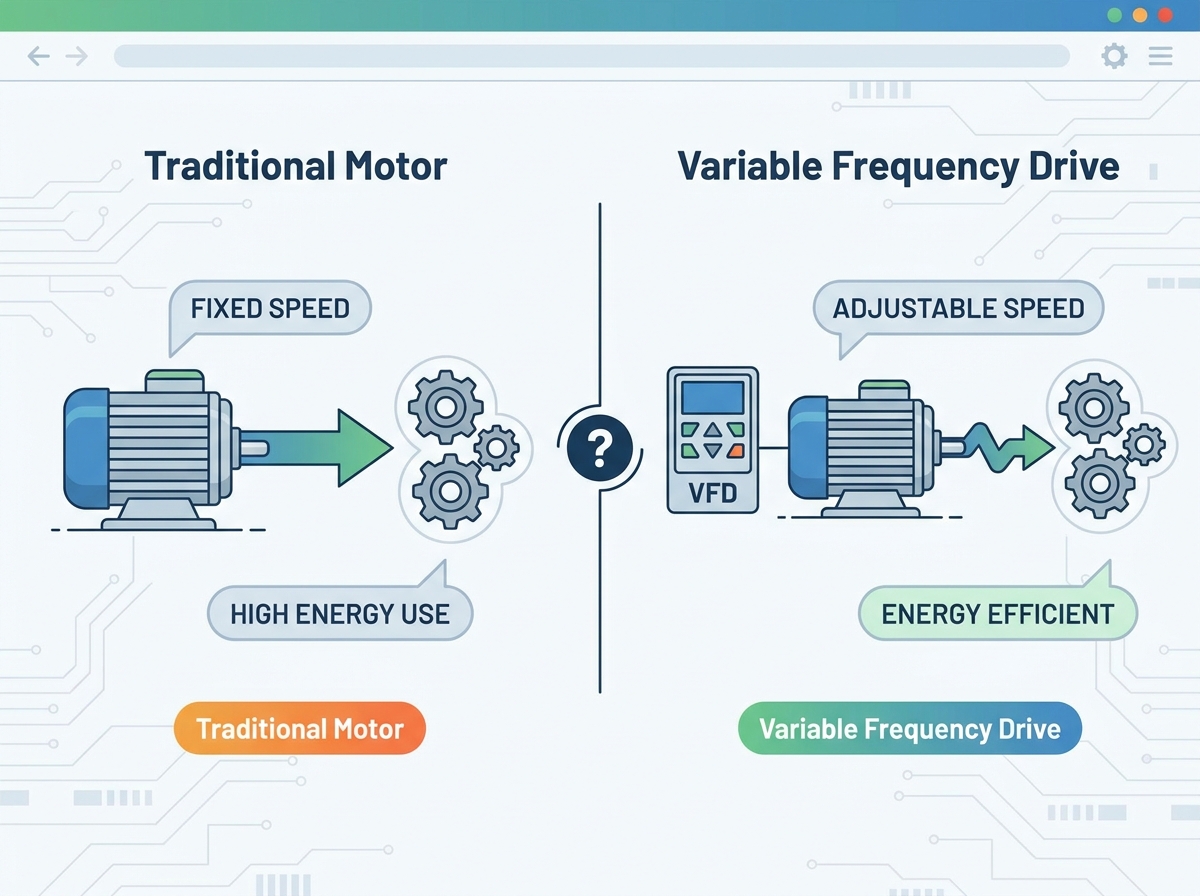
Industrielle faciliteter og kommercielle operationer står over for et øget pres for at reducere energiforbruget og mekanisk slid, hvilket tvinger en revurdering af ældre motorstyringssystemer. Traditionelle motorer med fast hastighed opererer på et binært tænd/sluk-paradigme. Denne stive driftsstil fører til massivt energispild under delvise belastningsforhold, høje startstrømme, der forringer den elektriske infrastruktur, og overdreven mekanisk belastning på drevet udstyr. Faciliteter, der udelukkende er afhængige af disse ældre metoder, oplever ofte accelereret nedbrydning af udstyr og for høje elregninger.
Opgradering til en Variable Frequency Drive giver præcis kontrol over motorhastighed og drejningsmoment. Denne overgang kræver afbalancering af startkapitaludgifter mod langsigtede operationelle besparelser, strukturel implementeringskompleksitet og alternative legacy-konfigurationer. Ved at forstå de mekaniske og elektriske forskelle mellem disse systemer kan operatører træffe informerede beslutninger, der optimerer anlæggets effektivitet og forlænger aktivernes levetid.
Energioptimering: VFD'er reducerer energiforbruget drastisk i applikationer med variabelt drejningsmoment (såsom centrifugalpumper og blæsere) ved at tilpasse motorhastigheden direkte til belastningskravene i realtid, hvilket ofte giver ROI inden for 12 til 24 måneder.
Mekanisk levetid: Ved at eliminere de voldsomme startstrømme og mekaniske stød forbundet med Direct-On-Line (DOL) og traditionelle startere forlænger VFD'er levetiden for remme, gear og lejer.
Implementeringsafvejninger: VFD-vedtagelse introducerer nye tekniske udfordringer, herunder harmonisk forvrængning, motorisoleringsbelastning og behovet for specialiseret køling, som skal afbødes under systemdesign.
Anvendelsesspecificitet: Traditionel styring med fast hastighed forbliver det mest omkostningseffektive og pålidelige valg til applikationer, der kræver kontinuerlig 100 % hastighedsdrift med minimal belastningsvariation.
Indholdsfortegnelse
Skift
Motorstyringens mekanik: Traditionelt vs. variabelt frekvensdrev
Sådan fungerer traditionelle motorer med fast hastighed
Direct-On-Line (DOL) start repræsenterer den mest grundlæggende metode til motorstyring. Når en operatør aktiverer en DOL-starter, forbinder systemet AC-motoren direkte til strømforsyningen. Dette tilfører fuld spænding og frekvens øjeblikkeligt over motorterminalerne. Motoren accelererer til sin nominelle hastighed, så hurtigt som belastningsinertien tillader, genererer maksimalt startmoment, men trækker også massiv elektrisk strøm. I markapplikationer vil du høre det aggressive mekaniske smæk fra kontaktoren trække ind, efterfulgt af den umiddelbare belastning af remmene eller koblingerne, når motoren forsøger at nå synkron hastighed på en brøkdel af et sekund.
Ældre alternative startere forsøger at afbøde hårdheden ved DOL-start. Star-Delta (Wye-Delta) og autotransformatorstartere sænker spændingen under den indledende opstartsfase. Denne reduktion sænker det indledende drejningsmoment og strømmen, hvilket letter belastningen på den elektriske forsyning. Men når motoren når sin driftshastighed, skifter disse elektromekaniske metoder til fuld spænding. De giver ikke nogen hastighedskontrol under normal drift, hvilket efterlader motoren konstant ved maksimal kapacitet uanset det faktiske behov. Du ender stadig med et system, der kun ved, hvordan det kører fladt ud.
Den elektriske overspænding under opstart udgør en betydelig udfordring. En standard DOL-start trækker typisk en startstrøm seks til otte gange højere end motorens fuldlaststrøm. Dette massive træk kan forårsage alvorlige spændingsfald på tværs af det lokale elnet, hvilket potentielt kan forstyrre følsomt elektronisk udstyr i nærheden. Forsyningsselskaber overvåger ofte disse spidsbelastninger og anvender store efterspørgselsafgifter, hvilket øger driftsomkostningerne markant for faciliteter med hyppige motorstarter. Hvis du har en motor på 200 hestekræfter, der starter på tværs af linjen, vil lysene i anlægget bogstaveligt talt dæmpe, og forsyningsmåleren vil registrere en massiv spids, som du betaler for hele måneden.
For at styre flow eller output i traditionelle systemer er operatører afhængige af restriktive mekaniske enheder. Ventiler, spjæld, lameller og bypass-sløjfer drosler fysisk udgangen, mens motoren fortsætter med at køre med konstant maksimal hastighed. Denne tilgang svarer til at køre et køretøj med speederen trykket mod gulvet, mens du bruger bremserne til at styre hastigheden. Det repræsenterer et rent energitab, der konverterer spildt mekanisk indsats til varme og vibrationer. Du betaler for elektriciteten til at generere tryk og betaler derefter igen i mekanisk slid for at begrænse præcis det samme tryk.
Hvordan en variabel frekvensomformer fungerer
Moderne motorstyring er afhængig af sofistikeret kraftelektronik. Kernekomponenterne i et drevsystem arbejder i trin for at manipulere den indkommende strøm. Først konverterer ensrettersektionen den indgående vekselstrøm (AC) fra forsyningsnettet til jævnstrøm (DC). Dernæst udglatter og lagrer DC-bussen, der består af store kondensatorer og induktorer, denne DC-strøm og filtrerer krusninger fra. Endelig bruger invertertrinnet Isolated-Gate Bipolar Transistor (IGBT'er) til hurtigt at tænde og slukke for DC-strømmen. Denne teknik, kendt som Pulse Width Modulation (PWM), skaber en simuleret AC-udgangsbølgeform, som motoren fortolker som en ren strømforsyning.
Drevteknologier falder ind under specifikke topologiklassifikationer baseret på deres interne design. Forståelse af disse forskelle dikterer, hvilken enhed du angiver for en given applikation:
Voltage Source Inverters (VSI): Den mest almindelige moderne type, der lagrer energi i kondensatorer på DC-bussen. De tilbyder fremragende hastighedskontrol og er yderst effektive til standard industrielle applikationer som pumper, ventilatorer og transportører.
Current Source Inverters (CSI): Anvendelse af store induktive drosler i DC-forbindelsen i stedet for kondensatorer. Ingeniører specificerer typisk CSI'er til store mellemspændingsapplikationer, der kræver iboende kortslutningsbeskyttelse og regenererende egenskaber.
Load Commutated Inverters (LCI): Designet specifikt til højeffekt, højhastigheds synkronmotorstyring, som ofte findes i massive kompressor- eller blæserapplikationer i petrokemiske anlæg.
Det grundlæggende princip for disse drev ligger i spændings- og frekvensmodulation. Justering af frekvensen (målt i Hertz) dikterer direkte rotationshastigheden (RPM) for den tilsluttede AC-motor. Samtidig justerer drevet udgangsspændingen for at opretholde et optimalt volt-per-hertz (V/Hz) forhold. Opretholdelse af dette forhold sikrer, at motoren producerer ensartet, pålideligt drejningsmoment over hele sit hastighedsområde uden overophedning. Sænker du frekvensen til 30Hz, men lader spændingen stå på 480V, vil motoren mættes og brænde op. Drevet håndterer denne balancegang automatisk.
Brancheterminologi forårsager ofte forvirring mellem en Variable Frequency Drive og en Variable Speed Drive (VSD). Mens alle VFD'er fungerer som VSD'er ved at styre AC-motorer via frekvensvariation, er VSD en bredere kategori. VSD-paraplyen inkluderer også DC-drev, som styrer DC-motorer ved at ændre spændingen, samt mekaniske remskiver med variabel hastighed og hydrauliske væskekoblinger. Når du specificerer udstyr, skal du være nøjagtig med din terminologi for at undgå at modtage en mekanisk variator, når du havde brug for en solid-state elektronisk controller.
Kerneevalueringsdimensioner: Funktioner til operationelle resultater
Energiforbrug og effektivitetsgevinster
Det mest overbevisende argument for moderne motorisk kontrol ligger i affinitetslovene. Disse matematiske principper styrer centrifugalapplikationer, såsom pumper og ventilatorer. Ifølge affinitetslovene er strømforbruget for en centrifugalbelastning proportional med terningen af motorhastigheden. Derfor giver en relativt lille reduktion af hastigheden en massiv reduktion af energiforbruget. Drift af en blæser ved 80 % hastighed kræver kun omkring 51 % af den nødvendige effekt til fuld hastighedsdrift. Hvis du sænker den hastighed til 50 %, bruger du kun 12,5 % af den nominelle effekt. Dette ikke-lineære forhold er, hvor de massive energibesparelser stammer fra.
Eliminering af mekanisk drosling ændrer systemets effektivitet. At køre en traditionel motor med fuld hastighed mod en delvist lukket ventil tvinger pumpen til at arbejde mod kunstig modstand, hvilket spilder enorme mængder energi. Dynamisk sænkning af motoren for at matche det nøjagtige flowkrav eliminerer denne kunstige modstand. De energibesparelser, der opnås ved at fjerne mekaniske spjæld og ventiler, retfærdiggør ofte udstyrsopgraderingen inden for det første driftsår. Du holder op med at bekæmpe dit eget rørsystem og begynder at levere præcis den væskevolumen processen kræver.
Mekanisk stress og udstyrs levetid
Programmerbare accelerations- og decelerationsramper ændrer fundamentalt, hvordan udstyret starter og stopper. Blød start forhindrer de voldsomme mekaniske stød og vridningsspændinger, der er forbundet med direkte-on-line opstart. I væskesystemer eliminerer denne kontrollerede rampe-up vandslag - en destruktiv trykstigning, der kan sprænge rør, blæse pakninger ud og beskadige kontraventiler. Gradvis deceleration giver lignende fordele, hvilket tillader tunge inertibelastninger at køre jævnt ned uden at belaste bremsekomponenter eller forårsage væskesøjleseparation i lodrette rørstrækninger.
Reduktion af mekanisk træthed forlænger direkte aktivernes livscyklus. Traditionelle stive startstrækremme, skære koblingsnøgler og for tidligt slidte motorlejer. Ved at påføre drejningsmoment jævnt reducerer moderne drev drastisk sliddet på alle nedstrøms mekaniske komponenter. Denne reduktion i fysisk stress udmønter sig direkte i forlængede vedligeholdelsesintervaller, færre nødreparationer og længere driftslevetid for hele det drevne system. Du bruger mindre tid på at udskifte afklippede stifter og mere tid på at køre produktionen.
Proceskontrol og præcision
Dynamisk belastningstilpasning giver faciliteter mulighed for at opnå hidtil uset processtabilitet. Moderne drev integreres problemfrit med PLC'er (Programmable Logic Controllers) og feltsensorer, der overvåger tryk, flow eller temperatur. Gennem automatiseret, lukket sløjfe-procesoptimering i realtid (såsom PID-styring) justerer drevet kontinuerligt motorhastigheden for at opretholde nøjagtige sætpunkter. Dette eliminerer den træge respons og iboende unøjagtighed af mekaniske kontrolsløjfer. Hvis en tryktransducer registrerer et fald på 2 PSI, ramper drevet motoren op med et par Hertz øjeblikkeligt for at kompensere og opretholder en perfekt flad trykkurve.
Drejningsmomentrespons varierer betydeligt baseret på den valgte kontrolmetode. Traditionelle startere tilbyder nul drejningsmomentkontrol under drift. Avancerede drev bruger forskellige algoritmer til at styre drejningsmoment baseret på applikationskravene:
Skalær (V/Hz) kontrol: Fungerer godt til simple belastninger med variabelt drejningsmoment som blæsere og centrifugalpumper, hvor præcis hastighedsregulering ikke er kritisk.
Open-Loop Vector Control: Giver strammere hastighedsregulering og højere startmoment til krævende applikationer som transportører eller ekstrudere, der beregner motorslip uden en fysisk encoder.
Feltorienteret kontrol med lukket sløjfe: Anvender fysisk encoder-feedback monteret på motorakslen til at levere absolut præcision og holde fuldt drejningsmoment selv ved nulhastighed til kritiske positioneringsopgaver som hejseværk eller kraner.
Systemkonfigurationsarkitekturer: Enkelt VFD vs. Twin (dupleks) systemer
Dobbeltdrev og redundante layouts
Komplekse industrielle processer kræver ofte specialiserede arkitekturer, såsom Twin- eller duplex-drevsystemer. I en Twin-konfiguration styrer to parallelle drev to separate motorer eller deler lejlighedsvis belastningen fra et enkelt massivt system på en meget koordineret måde. Denne arkitektur afviger fra standard enkeltdrevsopsætningen og tilbyder tydelige driftsmæssige fordele for kritisk infrastruktur som kommunale vandpumpestationer eller hospitalskøleanlæg.
Twin-opsætninger bruger ofte lead-lag-planlægning. Styresystemet roterer automatisk driftstimer mellem de to motorer. Denne master-slave kontrolstrategi forhindrer ujævnt slid og sikrer, at både pumpe- eller ventilatorenheder ældes med samme hastighed. I perioder med lav efterspørgsel kan systemet køre udelukkende på et enkelt drev, hvilket optimerer effektiviteten. Når efterspørgslen stiger, starter forsinkelsesdrevet automatisk for at give supplerende strøm. Du programmerer PLC'en til at udskifte drevet hver 168 timer (en uge) for at holde lejefedtet fordelt og motorviklingerne tørre.
Redundans repræsenterer den primære fordel ved duplex-systemer. En tvillingkonfiguration mindsker alvorligt risikoen for katastrofale fejl i faciliteten. Hvis et drev eller en motor oplever en fejl, kan kritiske industrielle processer og HVAC-systemer fortsætte med at fungere med 50 % kapacitet. Denne driftscyklusfordel forhindrer totale nedlukninger i miljøer, hvor kontinuerlig drift er obligatorisk, såsom datacenterkølekredsløb eller kontinuerlige produktionslinjer. Du vil aldrig være i en situation, hvor en enkelt sprunget sikring tager et helt produktionsanlæg ned.
Evaluering af duplekssystemer kræver en afvejning af højere initial hardware- og ingeniøromkostninger over for langsigtet operationel modstandskraft. Den forudgående kapital, der kræves til to drev, dobbeltmotorledninger og kompleks integrationslogik, er betydelig. Faciliteter opvejer imidlertid disse omkostninger gennem drastisk reduceret vedligeholdelsesnedetid og eliminering af totale produktionsstop forårsaget af enkeltpunktsfejl. Når man medregner omkostningerne ved tabt produktion i timen, betaler det andet drev ofte sig selv, første gang det primære drev udløses på grund af en overspændingsfejl.
Sammenligning: Enkelt drev vs. Twin (dupleks) konfiguration
Feature
Single Drive-arkitektur
Twin (Duplex) arkitektur
Indledende hardwareinvestering
Sænke
Højere
Systemredundans
Ingen (Single point of failure)
Høj (N+1-kapacitet)
Slidfordeling
Koncentreret om én motor
Jævnt fordelt via Lead-Lag
Vedligeholdelse Nedetid
Kræver fuld systemnedlukning
Tillader delvis drift under service
Pladskrav
Minimalt fodaftryk
Kræver større elektriske kabinetter
Finansiel analyse og operationel ROI
Forhåndsomkostninger vs. langsigtede besparelser
Anskaffelse af traditionelle motorstartere og kontaktorer kræver minimal initial investering. Disse elektromekaniske enheder er enkle, masseproducerede og nemme at installere. Omvendt kræver opgradering til avanceret motorstyringshardware en højere startinvestering. Faciliteter skal budgettere med selve drivenhederne, specialiserede afskærmede kabler for at forhindre elektromagnetisk interferens og potentielt opgraderede kølesystemer til de elektriske rum, der rummer udstyret. Du skal også tage højde for den specialiserede arbejdskraft, der kræves for at programmere parametrene og tune PID-sløjferne.
Beregning af tilbagebetalingsperioden kræver en detaljeret analyse af lokale forbrugspriser, driftstimer og specifikke belastningsprofiler. Faciliteter skal måle det aktuelle energiforbrug af det mekanisk droslede system og sammenligne det med det forventede energiforbrug under variabel hastighedskontrol. I applikationer, der kører 24/7 med fluktuerende efterspørgsel, dækker energibesparelserne ofte de første udstyrs- og installationsomkostninger inden for en meget gunstig tidsramme. Hvis du har en køletårnsventilator på 100 HK, der kun skal køre med 60 % hastighed om natten, er reduktionen i kilowatt-timer massiv.
Overvejelser om vedligeholdelse og nedetid
Traditionelle kontaktorer er robuste og kræver minimal rutinevedligeholdelse ud over lejlighedsvise visuelle inspektioner for hullede kontakter eller løse ører. Moderne drev, som er komplekse elektroniske enheder, kræver strenge forebyggende vedligeholdelsesplaner. Teknikere skal regelmæssigt rense køleventilatorer, inspicere DC-buskondensatorer for buler eller utæt elektrolyt, overvåge busspænding og udføre firmwareopdateringer for at sikre optimal ydeevne og sikkerhed. Hvis du lader støv samle sig på IGBT-kølepladerne, vil drevet reducere sig selv og til sidst udløse en overtemperaturfejl.
Den sande økonomiske virkning ligger ofte i omkostningerne ved nedetid. Uventede mekaniske fejl i traditionelle systemer resulterer i pludselige, katastrofale produktionsstop. Moderne styresystemer giver omfattende diagnostiske muligheder, prognostisk fejllogning og indbyggede beskyttelsesfunktioner mod overspænding, underspænding og jordfejl. Denne diagnostik giver vedligeholdelsesteams mulighed for at identificere og løse problemer, før de forårsager uplanlagte udfald, hvilket beskytter facilitets output. I stedet for at gætte på, hvorfor en motor udløste, trækker du fejlhistorikken og ser præcis, hvad strømmen og spændingen var på millisekundet af hændelsen.
Værktøjsrabatter og overholdelsesstandarder
Energieffektivitetsincitamenter ændrer den økonomiske ligning markant. Mange lokale forsyningsselskaber og offentlige myndigheder tilbyder betydelige rabatter til faciliteter, der opgraderer deres motorstyringssystemer. Disse økonomiske incitamenter er designet til at reducere den samlede belastning af det regionale elnet. Sikring af disse rabatter kræver ofte grundlæggende energisyn og verifikation efter installation. Du skal normalt installere midlertidige strømloggere på den eksisterende DOL-opsætning i en uge, og derefter logge den nye opsætning for at bevise kilowatt-reduktionen til forsyningsselskabet.
At opfylde strenge energieffektivitetsmandater er ikke længere valgfrit for mange operationer. Standarder fastsat af organisationer som Natural Resources Canada og Department of Energy dikterer minimumseffektivitetsniveauer for industrielt udstyr. Opgradering til intelligent motorstyring hjælper faciliteterne med at opretholde overholdelse af disse udviklende regler, undgå potentielle bøder og sikre langsigtet operationel levedygtighed. Byggekoder kræver i stigende grad variabel hastighedskontrol på enhver HVAC-motor på over 5 hestekræfter.
Implementeringsrealiteter og adoptionsrisici
Harmonisk forvrængning og strømkvalitet
Den ikke-lineære belastningsprofil af moderne kraftelektronik introducerer harmonisk forvrængning tilbage i anlæggets elektriske net. Fordi ensrettertrinnet trækker strøm i korte, hurtige impulser i stedet for en jævn sinusbølge, forvrænger det den indkommende spændingsbølgeform. Hvis den ikke styres, kan alvorlig harmonisk forvrængning overophede distributionstransformatorer, forårsage generende udløsning af afbrydere og forstyrre følsomme kommunikationsnetværk på tværs af anlægget. Du vil begynde at se tilfældige PLC-kommunikationsfald og flimrende LED-lys på den samme elektriske bus.
At afbøde disse problemer med strømkvaliteten kræver proaktiv ingeniørarbejde. Systemdesignere skal inkorporere linjereaktorer eller DC-drosler for at udjævne strømtrækket. I større installationer bliver passive eller aktive harmoniske filtre nødvendige for at udelukke specifikke harmoniske frekvenser. Faciliteter skal sikre, at deres installationer overholder strenge strømkvalitetsstandarder, såsom IEEE 519, for at beskytte deres interne net og opretholde et godt omdømme hos den lokale forsyningsudbyder. Et aktivt harmonisk filter fungerer som støjreducerende hovedtelefoner til dit elektriske system og injicerer omvendte strømme for at udjævne bølgeformen.
Motorisoleringsspændinger og lejestrømme
Højfrekvent PWM-switching skaber hurtige spændingsstigningstider (dV/dt). Disse hurtige overgange kan få spændingsspidser, kendt som reflekterede bølger, til at bevæge sig ned ad motorkablerne. Hvis kabelføringen er lang, kan disse spidser forstærkes og udsætte motorviklingerne for spændinger, der langt overstiger deres designgrænser. Denne stress nedbryder hurtigt standard motorisolering, hvilket i sidste ende fører til en kortslutning. For at mindske denne risiko er det nødvendigt at bruge specialiserede inverter-duty-motorer udstyret med robuste isoleringssystemer, der er i stand til at håndtere 1600V-spidser.
Common-mode spænding udgør en anden betydelig risiko for motorens levetid. Inverterens koblingshandling kan inducere højfrekvente strømme på motorakslen. Disse strømme søger vejen med mindst modstand til jord, som ofte er gennem motorlejerne. Da strømmen buer hen over det mikroskopiske mellemrum i lejesmøremidlet, forårsager det riller og huller på lejerne. Ingeniører forhindrer denne for tidlige lejefejl ved at installere akseljordingsringe, kulbørster eller elektrisk isolerede lejer. Hvis du hører en høj klynkende lyd, der kommer fra et motorleje, der blev installeret for tre måneder siden, har du sandsynligvis et fluting-problem.
Miljø- og kølekrav
Termisk styring er afgørende for pålidelig drift af kraftelektronik. Konverteringen af AC til DC og tilbage til AC er ikke perfekt effektiv; en lille procentdel af strømmen går tabt som varme. I store industrielle drev er denne varmeudvikling betydelig. Elektriske kabinetter skal være tilstrækkeligt dimensionerede og udstyret med filtrerede ventilationsventilatorer eller dedikerede klimaanlæg for at holde de interne temperaturer inden for sikre driftsgrænser. Du kan ikke bare stoppe et 100 HK-drev i en forseglet metalkasse i et 100-graders kedelrum og forvente, at det overlever.
Miljøforurenende stoffer udgør en alvorlig trussel mod udsatte printplader. Støv, fugt og ætsende gasser kan forårsage kortslutninger og for tidlig svigt af drevkomponenterne. Faciliteter skal vælge den passende kapslingsklassificering (såsom NEMA 12 til støvede miljøer eller NEMA 4X til områder med udvaskning) for at beskytte den følsomme elektronik. Korrekt placering, væk fra direkte varmekilder og overdreven vibration, sikrer yderligere installationens langsigtede stabilitet. Konform belægning på printpladerne er en obligatorisk specifikation, hvis du installerer enheden i et spildevandsrensningsanlæg med høje svovlbrinteniveauer.
Konklusion
Gennemgå dit anlægs motorbeholdning for at identificere centrifugalpumper og blæsere, der i øjeblikket bruger mekaniske drosselventiler eller spjæld til flowkontrol.
Installer strømkvalitetsloggere på den primære elektriske service for at etablere en basislinje og bestemme, om harmonisk dæmpningsudstyr vil være påkrævet, før der tilføjes ikke-lineære belastninger.
Angiv inverter-duty-motorer udstyret med akseljordingsringe til alle nye installationer for at forhindre isolationsnedbrud og lejeriller.
Etabler en streng forebyggende vedligeholdelsesplan med fokus på rengøring af køleplader, udskiftning af kabinetluftfiltre og kontrol af køleventilatordrift.
FAQ
Q: Kan en standard AC-motor bruges med moderne variabel frekvensstyring?
A: Selvom standardmotorer kan fungere på disse drev, anbefales det ikke af hensyn til langsigtet pålidelighed. Højfrekvent switching forårsager spændingsspidser, der forringer standardisolering. Inverter-duty-motorer, som har forstærket viklingsisolering og ofte inkluderer lejebeskyttelse, bør bruges for at forhindre for tidlig fejl.
Q: Hvordan sparer disse drev energi i pumpeapplikationer?
A: De sparer energi ved at overholde affinitetslovene. I stedet for at køre en pumpe ved fuld hastighed og begrænse flowet med en ventil, bremser drevet motoren ned for at matche det nøjagtige flow, der kræves. Fordi strømforbruget falder ved hastighedsreduktionens terning, opstår der massive energibesparelser.
Q: Hvad er forskellen mellem en VFD og en softstarter?
A: En softstarter styrer kun spændingen under de indledende opstarts- og nedlukningsfaser for at forhindre mekanisk stød og elektrisk indbrud. Når motoren kører, kører den med fuld fast hastighed. Et drev styrer både spænding og frekvens, hvilket giver mulighed for kontinuerlig hastighedsjustering under normal drift.
Spørgsmål: Hvorfor har jeg brug for en linjereaktor med min installation?
A: Ledningsreaktorer fungerer som en buffer mellem drevet og elnettet. De absorberer spændingstransienter og strømledningsspidser, hvilket beskytter den følsomme elektronik inde i drevet. Derudover hjælper de med at reducere den harmoniske forvrængning, som drevet skubber tilbage i anlæggets elektriske system.
Spørgsmål: Hvad forårsager lejeriller i motorapplikationer?
A: Lejefletning er forårsaget af common-mode spænding genereret af drevets hurtige skift. Dette inducerer en spænding på motorakslen. Når spændingen overstiger den dielektriske styrke af lejefedtet, buer det gennem lejerne til jord, hvilket skaber mikroskopiske huller, der til sidst ødelægger lejet.
Q: Hvor langt kan motoren installeres fra drivenheden?
A: Kabellængdegrænser afhænger af drevfabrikanten og motorens isoleringsværdi. Lange kabeltræk forstærker reflekterede bølgespændingsspidser. Generelt kræver kørsel over 100 fod et dV/dt-filter eller et sinusbølgefilter ved drevudgangen for at beskytte motorviklingerne mod højspændingstransienter.