Anda di sini: Rumah »
Blog »
Pemacu Frekuensi Boleh Ubah lwn. Motor Tradisional: Perbandingan Komprehensif
Pemacu Frekuensi Berubah lwn Motor Tradisional: Perbandingan Komprehensif
Pandangan: 0 Pengarang: Editor Tapak Masa Terbitan: 2026-07-21 Asal: tapak
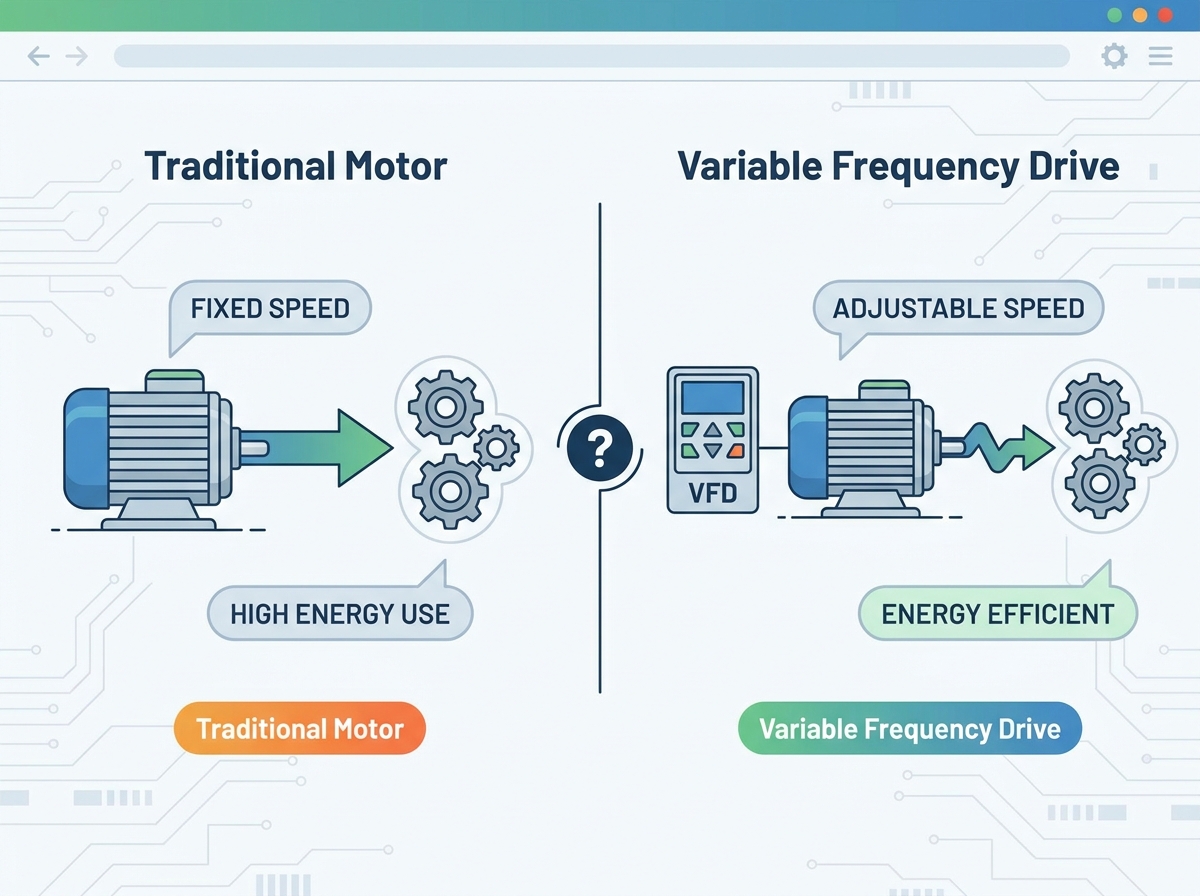
Kemudahan industri dan operasi komersial menghadapi tekanan pengkompaunan untuk mengurangkan penggunaan tenaga dan kehausan mekanikal, memaksa penilaian semula sistem kawalan motor lama. Motor kelajuan tetap tradisional beroperasi pada paradigma hidup/mati binari. Gaya operasi tegar ini membawa kepada pembaziran tenaga yang besar semasa keadaan beban separa, arus masuk yang tinggi yang merendahkan infrastruktur elektrik dan tekanan mekanikal yang berlebihan pada peralatan yang didorong. Kemudahan yang bergantung semata-mata pada kaedah lama ini sering mengalami kemerosotan peralatan yang dipercepatkan dan bil utiliti yang melambung.
Menaik taraf kepada a Pemacu Frekuensi Berubah menawarkan kawalan tepat ke atas kelajuan motor dan tork. Peralihan ini memerlukan mengimbangi perbelanjaan modal awal dengan penjimatan operasi jangka panjang, kerumitan pelaksanaan struktur dan konfigurasi warisan alternatif. Dengan memahami perbezaan mekanikal dan elektrik antara sistem ini, pengendali boleh membuat keputusan termaklum yang mengoptimumkan kecekapan loji dan memanjangkan kitaran hayat aset.
Pengoptimuman Tenaga: VFD secara drastik mengurangkan penggunaan tenaga dalam aplikasi tork berubah-ubah (seperti pam emparan dan kipas) dengan menjajarkan kelajuan motor secara langsung dengan keperluan beban masa nyata, selalunya menghasilkan ROI dalam tempoh 12 hingga 24 bulan.
Panjang Umur Mekanikal: Dengan menghapuskan arus masuk yang ganas dan kejutan mekanikal yang dikaitkan dengan Direct-On-Line (DOL) dan pemula tradisional, VFD memanjangkan kitaran hayat tali pinggang, gear dan galas.
Tukar Ganti Pelaksanaan: Penggunaan VFD memperkenalkan cabaran kejuruteraan baharu, termasuk herotan harmonik, tegasan penebat motor, dan keperluan untuk penyejukan khusus, yang mesti dikurangkan semasa reka bentuk sistem.
Kekhususan Aplikasi: Kawalan kelajuan tetap tradisional kekal sebagai pilihan yang paling kos efektif dan boleh dipercayai untuk aplikasi yang memerlukan operasi kelajuan 100% berterusan dengan variasi beban yang minimum.
Jadual Kandungan
Togol
Mekanik Kawalan Motor: Pemacu Frekuensi Tradisional lwn Pembolehubah
Cara Motor Kelajuan Tetap Tradisional Beroperasi
Permulaan Direct-On-Line (DOL) mewakili kaedah kawalan motor yang paling asas. Apabila pengendali menggunakan pemula DOL, sistem menyambungkan motor AC terus ke bekalan kuasa. Ini menggunakan voltan dan frekuensi penuh serta-merta merentasi terminal motor. Motor memecut ke kelajuan terkadarnya secepat inersia beban membenarkan, menjana tork permulaan maksimum tetapi juga menarik arus elektrik yang besar. Dalam aplikasi lapangan, anda akan mendengar hentaman mekanikal agresif penyentuh ditarik masuk, diikuti dengan ketegangan serta-merta pada tali pinggang atau gandingan apabila motor cuba mencapai kelajuan segerak dalam pecahan sesaat.
Pemula alternatif warisan cuba mengurangkan keterukan permulaan DOL. Pemula Star-Delta (Wye-Delta) dan Auto-transformer menurunkan voltan semasa fasa permulaan awal. Pengurangan ini merendahkan tork dan arus awal, mengurangkan ketegangan pada bekalan elektrik. Walau bagaimanapun, sebaik sahaja motor mencapai kelajuan operasinya, kaedah elektromekanikal ini bertukar kepada voltan penuh. Mereka gagal menyediakan sebarang kawalan kelajuan semasa operasi biasa, menjadikan motor berjalan sentiasa pada kapasiti maksimum tanpa mengira permintaan sebenar. Anda masih mempunyai sistem yang hanya tahu bagaimana untuk berjalan lancar.
Lonjakan elektrik semasa permulaan memberikan cabaran yang ketara. Permulaan DOL standard biasanya mengeluarkan arus masuk enam hingga lapan kali lebih tinggi daripada arus beban penuh motor. Cabutan besar-besaran ini boleh menyebabkan voltan melorot teruk merentasi grid kuasa tempatan, yang berpotensi mengganggu peralatan elektronik sensitif berdekatan. Utiliti sering memantau permintaan puncak ini dan mengenakan caj permintaan yang tinggi, meningkatkan perbelanjaan operasi dengan ketara untuk kemudahan yang kerap menghidupkan motor. Jika anda mempunyai motor 200 kuasa kuda bermula merentasi barisan, lampu di kemudahan itu akan malap secara literal, dan meter utiliti akan mencatatkan lonjakan besar yang anda bayar sepanjang bulan.
Untuk menguruskan aliran atau output dalam sistem tradisional, pengendali bergantung pada peranti mekanikal yang terhad. Injap, peredam, louver dan gelung pintasan secara fizikal mendikit keluaran semasa motor terus berjalan pada kelajuan maksimum yang tetap. Pendekatan ini sama seperti memandu kenderaan dengan pemecut ditekan ke lantai sambil menggunakan brek untuk mengawal kelajuan. Ia mewakili kehilangan tenaga tulen, menukar usaha mekanikal yang terbuang kepada haba dan getaran. Anda membayar tenaga elektrik untuk menjana tekanan, dan kemudian membayar sekali lagi dalam keadaan haus mekanikal untuk menyekat tekanan yang sama.
Cara Pemacu Frekuensi Berubah Beroperasi
Kawalan motor moden bergantung pada elektronik kuasa yang canggih. Komponen teras sistem pemacu berfungsi secara berperingkat untuk memanipulasi kuasa masuk. Pertama, bahagian penerus menukar arus ulang alik (AC) masuk dari grid utiliti kepada arus terus (DC). Seterusnya, bas DC, yang terdiri daripada kapasitor dan induktor besar, melicinkan dan menyimpan kuasa DC ini, menapis riak. Akhir sekali, peringkat penyongsang menggunakan Transistor Bipolar Gerbang Bertebat (IGBT) untuk menghidupkan dan mematikan kuasa DC dengan pantas. Teknik ini, yang dikenali sebagai Pulse Width Modulation (PWM), mencipta bentuk gelombang keluaran AC simulasi yang ditafsirkan oleh motor sebagai bekalan kuasa bersih.
Teknologi pemacu termasuk dalam klasifikasi topologi khusus berdasarkan reka bentuk dalaman mereka. Memahami perbezaan ini menentukan unit yang anda tentukan untuk aplikasi tertentu:
Penyongsang Sumber Voltan (VSI): Jenis moden yang paling biasa, menyimpan tenaga dalam kapasitor pada bas DC. Mereka menawarkan kawalan kelajuan yang sangat baik dan sangat cekap untuk aplikasi industri standard seperti pam, kipas dan penghantar.
Penyongsang Sumber Semasa (CSI): Menggunakan pencekik induktif besar dalam pautan DC dan bukannya kapasitor. Jurutera biasanya menentukan CSI untuk aplikasi voltan sederhana besar yang memerlukan perlindungan litar pintas dan keupayaan penjanaan semula.
Penyongsang Terubah Beban (LCI): Direka khusus untuk kawalan motor segerak berkuasa tinggi, berkelajuan tinggi, sering ditemui dalam aplikasi pemampat atau peniup besar-besaran dalam loji petrokimia.
Prinsip asas pemacu ini terletak pada modulasi voltan dan frekuensi. Melaraskan frekuensi (diukur dalam Hertz) secara langsung menentukan kelajuan putaran (RPM) motor AC yang disambungkan. Pada masa yang sama, pemacu melaraskan voltan keluaran untuk mengekalkan nisbah Volt-per-Hertz (V/Hz) yang optimum. Mengekalkan nisbah ini memastikan motor menghasilkan tork yang konsisten dan boleh dipercayai merentasi keseluruhan julat kelajuannya tanpa terlalu panas. Jika anda menurunkan frekuensi kepada 30Hz tetapi membiarkan voltan pada 480V, motor akan tepu dan terbakar. Pemacu mengendalikan tindakan pengimbangan ini secara automatik.
Terminologi industri sering menyebabkan kekeliruan antara a Pemacu Frekuensi Boleh Ubah dan Pemacu Kelajuan Boleh Ubah (VSD). Walaupun semua VFD berfungsi sebagai VSD dengan mengawal motor AC melalui variasi frekuensi, VSD adalah kategori yang lebih luas. Payung VSD juga termasuk pemacu DC, yang mengawal motor DC dengan mengubah voltan, serta takal kelajuan berubah-ubah mekanikal dan gandingan bendalir hidraulik. Apabila anda menentukan peralatan, anda mesti tepat dengan istilah anda untuk mengelak daripada menerima variator mekanikal apabila anda memerlukan pengawal elektronik keadaan pepejal.
Dimensi Penilaian Teras: Ciri-ciri kepada Hasil Operasi
Penggunaan Tenaga dan Keuntungan Kecekapan
Hujah yang paling menarik untuk kawalan motor moden terletak pada Undang-undang Perkaitan. Prinsip matematik ini mengawal aplikasi emparan, seperti pam dan kipas. Menurut Undang-undang Perkaitan, penggunaan kuasa beban emparan adalah berkadar dengan kubus kelajuan motor. Oleh itu, pengurangan kelajuan yang agak kecil menghasilkan pengurangan besar dalam penggunaan tenaga. Mengendalikan kipas pada kelajuan 80% hanya memerlukan kira-kira 51% kuasa yang diperlukan untuk operasi berkelajuan penuh. Jika anda menurunkan kelajuan itu kepada 50%, anda hanya menggunakan 12.5% daripada kuasa undian. Hubungan tidak linear ini adalah tempat asal penjimatan tenaga yang besar.
Menghapuskan pendikit mekanikal mengubah kecekapan sistem. Menjalankan motor tradisional pada kelajuan penuh terhadap injap separa tertutup memaksa pam untuk bekerja melawan rintangan buatan, membazirkan sejumlah besar tenaga. Memperlahankan motor secara dinamik untuk memadankan keperluan aliran yang tepat menghapuskan rintangan buatan ini. Penjimatan tenaga yang dicapai dengan menanggalkan peredam mekanikal dan injap sering mewajarkan peningkatan peralatan dalam tahun pertama operasi. Anda berhenti melawan sistem paip anda sendiri dan mula menghantar dengan tepat jumlah bendalir yang diperlukan oleh proses.
Tekanan Mekanikal dan Jangka Hayat Peralatan
Tanjakan pecutan dan nyahpecutan boleh atur cara secara asasnya mengubah cara peralatan bermula dan berhenti. Permulaan lembut menghalang renjatan mekanikal yang ganas dan tegasan kilasan yang wujud pada permulaan terus dalam talian. Dalam sistem bendalir, tanjakan terkawal ini menghilangkan tukul air—lonjakan tekanan yang merosakkan yang boleh memecahkan paip, meletupkan gasket dan merosakkan injap sehala. Nyahpecutan secara beransur-ansur memberikan faedah yang sama, membolehkan beban inersia yang berat turun dengan lancar tanpa menekankan komponen brek atau menyebabkan pemisahan lajur bendalir dalam larian paip menegak.
Mengurangkan keletihan mekanikal secara langsung memanjangkan kitaran hayat aset. Tali pinggang regangan mula tegar tradisional, kunci gandingan ricih, dan galas motor haus sebelum waktunya. Dengan menggunakan tork dengan lancar, pemacu moden secara drastik mengurangkan haus dan lusuh pada semua komponen mekanikal hiliran. Pengurangan tekanan fizikal ini diterjemahkan terus kepada selang penyelenggaraan yang dilanjutkan, pembaikan kecemasan yang lebih sedikit dan hayat operasi yang lebih lama untuk keseluruhan sistem yang digerakkan. Anda menghabiskan lebih sedikit masa untuk menggantikan pin yang dicukur dan lebih banyak masa menjalankan pengeluaran.
Kawalan dan Ketepatan Proses
Padanan beban dinamik membolehkan kemudahan mencapai kestabilan proses yang tidak pernah berlaku sebelum ini. Pemacu moden disepadukan dengan lancar dengan Pengawal Logik Boleh Aturcara (PLC) dan penderia medan memantau tekanan, aliran atau suhu. Melalui pengoptimuman proses gelung tertutup masa nyata automatik (seperti kawalan PID), pemacu melaraskan kelajuan motor secara berterusan untuk mengekalkan titik tetapan yang tepat. Ini menghapuskan tindak balas yang lembap dan ketidaktepatan yang wujud pada gelung kawalan mekanikal. Jika transduser tekanan mengesan penurunan 2 PSI, pemacu menaikkan motor dengan beberapa Hertz serta-merta untuk mengimbangi, mengekalkan lengkung tekanan rata yang sempurna.
Tindak balas tork berbeza dengan ketara berdasarkan kaedah kawalan yang dipilih. Pemula tradisional menawarkan kawalan tork sifar semasa operasi. Pemacu lanjutan menggunakan pelbagai algoritma untuk mengurus tork berdasarkan keperluan aplikasi:
Kawalan Skalar (V/Hz): Berfungsi dengan baik untuk beban tork mudah ubah seperti kipas dan pam emparan di mana peraturan kelajuan yang tepat tidak kritikal.
Kawalan Vektor Gelung Terbuka: Menyediakan peraturan kelajuan yang lebih ketat dan tork permulaan yang lebih tinggi untuk aplikasi yang menuntut seperti penghantar atau penyemperit, mengira gelinciran motor tanpa pengekod fizikal.
Kawalan Berorientasikan Medan Gelung Tertutup: Menggunakan maklum balas pengekod fizikal yang dipasang pada aci motor untuk memberikan ketepatan mutlak, memegang tork penuh walaupun pada kelajuan sifar untuk tugas penentududukan kritikal seperti angkat atau kren.
Seni Bina Konfigurasi Sistem: Sistem VFD Tunggal lwn. Sistem Berkembar (Dupleks).
Reka Letak Dwi-Drive dan Berlebihan
Proses perindustrian yang kompleks selalunya memerlukan seni bina khusus, seperti sistem pemacu Berkembar atau dupleks. Dalam konfigurasi Berkembar, dua pemacu selari mengurus dua motor berasingan, atau kadangkala berkongsi beban satu sistem besar-besaran, dengan cara yang sangat diselaraskan. Seni bina ini bertolak daripada persediaan pemacu tunggal standard, menawarkan kelebihan operasi yang berbeza untuk infrastruktur kritikal seperti stesen pam air perbandaran atau loji penyejuk hospital.
Persediaan berkembar kerap menggunakan penjadualan lead-lag. Sistem kawalan secara automatik memutarkan waktu operasi antara kedua-dua motor. Strategi kawalan tuan-hamba ini menghalang kehausan yang tidak sekata, memastikan kedua-dua pemasangan pam atau kipas berumur pada kadar yang sama. Semasa tempoh permintaan rendah, sistem boleh berjalan sepenuhnya pada satu pemacu, mengoptimumkan kecekapan. Apabila permintaan meningkat, pemacu lag masuk secara automatik untuk memberikan kuasa tambahan. Anda memprogramkan PLC untuk menukar pemacu plumbum setiap 168 jam (seminggu) untuk memastikan gris galas diedarkan dan belitan motor kering.
Lebihan mewakili faedah utama sistem dupleks. Konfigurasi Berkembar mengurangkan risiko kegagalan kemudahan bencana dengan teruk. Jika satu pemacu atau motor mengalami kerosakan, proses industri kritikal dan sistem HVAC boleh terus beroperasi pada kapasiti 50%. Faedah kitaran tugas ini menghalang penutupan total dalam persekitaran di mana operasi berterusan adalah wajib, seperti gelung penyejukan pusat data atau talian pembuatan berterusan. Anda tidak pernah mahu berada dalam situasi di mana satu fius yang ditiup memusnahkan keseluruhan kemudahan pengeluaran.
Menilai sistem dupleks memerlukan penimbangan perkakasan awal dan kos kejuruteraan yang lebih tinggi berbanding daya tahan operasi jangka panjang. Modal pendahuluan yang diperlukan untuk dua pemacu, pendawaian motor dwi, dan logik integrasi kompleks adalah besar. Walau bagaimanapun, kemudahan mengimbangi kos ini melalui pengurangan masa henti penyelenggaraan secara drastik dan penghapusan jumlah penghentian pengeluaran yang disebabkan oleh kegagalan satu titik. Apabila anda mengambil kira kos kehilangan pengeluaran sejam, pemacu kedua selalunya membayar untuk dirinya sendiri pada kali pertama pemacu utama tersasar akibat kerosakan voltan lampau.
Memperoleh pemula dan penyentuh motor tradisional memerlukan pelaburan permulaan yang minimum. Peranti elektromekanikal ini ringkas, dihasilkan secara besar-besaran dan mudah dipasang. Sebaliknya, menaik taraf kepada perkakasan kawalan motor termaju memerlukan perbelanjaan modal permulaan yang lebih tinggi. Kemudahan mesti belanjawan untuk unit pemacu itu sendiri, kabel terlindung khusus untuk mengelakkan gangguan elektromagnet, dan sistem penyejukan yang berpotensi dinaik taraf untuk bilik elektrik yang menempatkan peralatan. Anda juga perlu mengambil kira tenaga kerja khusus yang diperlukan untuk memprogramkan parameter dan menala gelung PID.
Mengira tempoh bayaran balik memerlukan analisis terperinci tentang kadar utiliti tempatan, waktu operasi dan profil beban tertentu. Kemudahan mesti mengukur cabutan tenaga semasa sistem pendikit mekanikal dan membandingkannya dengan unjuran penggunaan tenaga di bawah kawalan kelajuan berubah-ubah. Dalam aplikasi yang berjalan 24/7 dengan permintaan yang turun naik, penjimatan tenaga selalunya meliputi peralatan awal dan kos pemasangan dalam jangka masa yang sangat menguntungkan. Jika anda mempunyai kipas menara penyejuk 100HP yang hanya perlu berjalan pada kelajuan 60% pada waktu malam, pengurangan kilowatt jam adalah besar.
Pertimbangan Penyelenggaraan dan Masa Henti
Penyentuh tradisional adalah lasak dan memerlukan penyelenggaraan rutin yang minimum melebihi pemeriksaan visual sekali-sekala untuk sesentuh berlubang atau lug yang longgar. Pemacu moden, sebagai peranti elektronik yang kompleks, memerlukan jadual penyelenggaraan pencegahan yang ketat. Juruteknik mesti kerap membersihkan kipas penyejuk, memeriksa kapasitor bas DC untuk elektrolit yang membonjol atau bocor, memantau voltan bas dan melakukan kemas kini perisian tegar untuk memastikan prestasi dan keselamatan yang optimum. Jika anda membiarkan habuk terkumpul pada sink haba IGBT, pemacu akan berkurangan sendiri dan akhirnya tersandung pada kerosakan suhu yang berlebihan.
Kesan kewangan sebenar selalunya terletak pada kos masa henti. Kegagalan mekanikal yang tidak dijangka dalam sistem tradisional mengakibatkan pengeluaran secara tiba-tiba terhenti. Sistem kawalan moden menyediakan keupayaan diagnostik yang luas, pengelogan kerosakan prognostik, dan ciri perlindungan terbina dalam terhadap voltan lampau, undervoltage dan kerosakan tanah. Diagnostik ini membolehkan pasukan penyelenggaraan mengenal pasti dan menyelesaikan isu sebelum ia menyebabkan gangguan yang tidak dirancang, melindungi output kemudahan. Daripada meneka sebab motor tersandung, anda menarik sejarah kerosakan dan melihat dengan tepat apakah arus dan voltan pada milisaat peristiwa itu.
Rebat Utiliti dan Piawaian Pematuhan
Insentif kecekapan tenaga mengubah persamaan kewangan dengan ketara. Banyak utiliti tempatan dan badan kerajaan menawarkan rebat yang besar kepada kemudahan yang menaik taraf sistem kawalan motor mereka. Insentif kewangan ini direka untuk mengurangkan tekanan keseluruhan pada grid kuasa serantau. Untuk mendapatkan rebat ini selalunya memerlukan audit tenaga asas dan pengesahan selepas pemasangan. Anda biasanya perlu memasang pembalak kuasa sementara pada persediaan DOL sedia ada selama seminggu, kemudian log persediaan baharu untuk membuktikan pengurangan kilowatt kepada syarikat utiliti.
Memenuhi mandat kecekapan tenaga yang ketat tidak lagi menjadi pilihan untuk banyak operasi. Piawaian yang ditetapkan oleh organisasi seperti Sumber Asli Kanada dan Jabatan Tenaga menentukan tahap kecekapan minimum untuk peralatan industri. Menaik taraf kepada kawalan motor pintar membantu kemudahan mengekalkan pematuhan terhadap peraturan yang berkembang ini, mengelakkan kemungkinan denda dan memastikan daya maju operasi jangka panjang. Kod bangunan semakin memerlukan kawalan kelajuan berubah-ubah pada mana-mana motor HVAC melebihi 5 kuasa kuda.
Realiti Pelaksanaan dan Risiko Penggunaan
Herotan Harmonik dan Kualiti Kuasa
Profil beban bukan linear bagi elektronik kuasa moden memperkenalkan herotan harmonik kembali ke dalam grid elektrik kemudahan. Oleh kerana peringkat penerus menarik arus secara ringkas, denyutan pantas dan bukannya gelombang sinus yang licin, ia memesongkan bentuk gelombang voltan masuk. Jika tidak diurus, herotan harmonik yang teruk boleh memanaskan transformer pengedaran, menyebabkan gangguan pemutus litar dan mengganggu rangkaian komunikasi sensitif di seluruh loji. Anda akan mula melihat komunikasi PLC secara rawak jatuh dan lampu LED berkelip pada bas elektrik yang sama.
Mengurangkan isu kualiti kuasa ini memerlukan kejuruteraan proaktif. Pereka bentuk sistem mesti menggabungkan reaktor talian atau pencekik DC untuk melicinkan cabutan semasa. Dalam pemasangan yang lebih besar, penapis harmonik pasif atau aktif menjadi perlu untuk membatalkan frekuensi harmonik tertentu. Kemudahan mesti memastikan pemasangannya mematuhi piawaian kualiti kuasa yang ketat, seperti IEEE 519, untuk melindungi grid dalaman mereka dan mengekalkan kedudukan yang baik dengan pembekal utiliti tempatan. Penapis harmonik aktif bertindak seperti fon kepala yang membatalkan hingar untuk sistem elektrik anda, menyuntik arus songsang untuk meratakan bentuk gelombang.
Tegasan Penebat Motor dan Arus Galas
Pensuisan PWM frekuensi tinggi mencipta masa kenaikan voltan yang cepat (dV/dt). Peralihan pantas ini boleh menyebabkan lonjakan voltan, dikenali sebagai gelombang pantulan, bergerak ke bawah kabel motor. Jika larian kabel panjang, pancang ini boleh menguatkan, menyebabkan belitan motor kepada voltan jauh melebihi had reka bentuknya. Tekanan ini dengan cepat merendahkan penebat motor standard, akhirnya membawa kepada litar pintas. Mengurangkan risiko ini memerlukan penggunaan motor tugas penyongsang khusus yang dilengkapi dengan sistem penebat teguh yang mampu mengendalikan pancang 1600V.
Voltan mod biasa memberikan satu lagi risiko penting kepada umur panjang motor. Tindakan pensuisan penyongsang boleh mendorong arus frekuensi tinggi yang sesat pada aci motor. Arus-arus ini mencari laluan yang paling sedikit rintangan ke tanah, yang selalunya melalui galas motor. Apabila lengkok semasa merentasi celah mikroskopik dalam pelincir galas, ia menyebabkan fluting dan pitting pada perlumbaan galas. Jurutera menghalang kegagalan galas pramatang ini dengan memasang gelang pembumian aci, berus karbon, atau galas berpenebat elektrik. Jika anda mendengar bunyi rengekan bernada tinggi yang datang dari galas motor yang dipasang tiga bulan lalu, anda mungkin mengalami masalah fluting.
Keperluan Persekitaran dan Penyejukan
Pengurusan terma adalah penting untuk pengendalian elektronik kuasa yang boleh dipercayai. Penukaran AC kepada DC dan kembali kepada AC tidak cekap sepenuhnya; peratusan kecil kuasa hilang sebagai haba. Dalam pemacu perindustrian yang besar, penjanaan haba ini adalah besar. Kepungan elektrik mestilah bersaiz secukupnya dan dilengkapi dengan kipas pengudaraan yang ditapis atau unit penghawa dingin khusus untuk mengekalkan suhu dalaman dalam had operasi yang selamat. Anda tidak boleh hanya memasukkan pemacu 100HP ke dalam kotak logam tertutup dalam bilik dandang 100 darjah dan mengharapkan ia bertahan.
Bahan cemar alam sekitar menimbulkan ancaman teruk kepada papan litar terdedah. Habuk, lembapan dan gas menghakis boleh menyebabkan litar pintas dan kegagalan pramatang komponen pemacu. Kemudahan mesti memilih penarafan penutup yang sesuai (seperti NEMA 12 untuk persekitaran berdebu atau NEMA 4X untuk kawasan cucian) untuk melindungi elektronik sensitif. Peletakan yang betul, jauh dari sumber haba langsung dan getaran yang berlebihan, seterusnya memastikan kestabilan jangka panjang pemasangan. Salutan selaras pada papan litar adalah spesifikasi wajib jika anda memasang unit di loji rawatan air sisa dengan paras hidrogen sulfida yang tinggi.
Kesimpulan
Audit inventori motor kemudahan anda untuk mengenal pasti pam dan kipas emparan yang sedang menggunakan injap pendikit mekanikal atau peredam untuk kawalan aliran.
Pasang pembalak kualiti kuasa pada perkhidmatan elektrik utama untuk mewujudkan garis dasar dan menentukan sama ada peralatan tebatan harmonik diperlukan sebelum menambah beban bukan linear.
Tentukan motor tugas penyongsang yang dilengkapi dengan gelang pembumian aci untuk semua pemasangan baharu untuk mengelakkan kerosakan penebat dan pengapungan galas.
Wujudkan jadual penyelenggaraan pencegahan yang ketat yang tertumpu pada pembersihan sink haba, menggantikan penapis udara kepungan, dan mengesahkan operasi kipas penyejuk.
Soalan Lazim
S: Bolehkah motor AC standard digunakan dengan kawalan frekuensi pembolehubah moden?
J: Walaupun motor standard boleh beroperasi pada pemacu ini, ia tidak disyorkan untuk kebolehpercayaan jangka panjang. Pensuisan frekuensi tinggi menyebabkan pancang voltan yang merendahkan penebat standard. Motor tugas penyongsang, yang mempunyai penebat belitan bertetulang dan selalunya termasuk perlindungan galas, harus digunakan untuk mengelakkan kegagalan pramatang.
S: Bagaimanakah pemacu ini menjimatkan tenaga dalam aplikasi pam?
J: Mereka menjimatkan tenaga dengan mematuhi Undang-undang Perkaitan. Daripada menjalankan pam pada kelajuan penuh dan menyekat aliran dengan injap, pemacu memperlahankan motor untuk memadankan aliran tepat yang diperlukan. Oleh kerana penggunaan kuasa berkurangan pada kiub pengurangan kelajuan, penjimatan tenaga yang besar berlaku.
S: Apakah perbezaan antara VFD dan pemula lembut?
J: Pemula lembut hanya mengawal voltan semasa fasa permulaan dan penutupan awal untuk mengelakkan kejutan mekanikal dan masuk elektrik. Sebaik sahaja motor berjalan, ia beroperasi pada kelajuan tetap penuh. Pemacu mengawal kedua-dua voltan dan kekerapan, membolehkan pelarasan kelajuan berterusan semasa operasi biasa.
S: Mengapa saya memerlukan reaktor talian dengan pemasangan saya?
A: Reaktor talian bertindak sebagai penampan antara pemacu dan grid kuasa. Ia menyerap transien voltan dan pancang talian kuasa, melindungi elektronik sensitif di dalam pemacu. Selain itu, ia membantu mengurangkan herotan harmonik yang dipacu kembali ke dalam sistem elektrik kemudahan.
S: Apakah yang menyebabkan pengaliran galas dalam aplikasi motor?
A: Penggalur galas disebabkan oleh voltan mod biasa yang dijana oleh pensuisan pantas pemacu. Ini mendorong voltan pada aci motor. Apabila voltan melebihi kekuatan dielektrik gris galas, ia melengkung melalui galas ke tanah, mewujudkan lubang mikroskopik yang akhirnya memusnahkan galas.
S: Sejauh manakah motor boleh dipasang dari unit pemacu?
J: Had panjang kabel bergantung pada pengilang pemacu dan penarafan penebat motor. Larian kabel yang panjang menguatkan pancang voltan gelombang yang dipantulkan. Secara amnya, berjalan melebihi 100 kaki memerlukan penapis dV/dt atau penapis gelombang sinus pada output pemacu untuk melindungi belitan motor daripada transien voltan tinggi.