Դուք այստեղ եք. Տուն »
Բլոգեր »
Փոփոխական հաճախականության շարժիչ ընդդեմ ավանդական շարժիչների. համապարփակ համեմատություն
Փոփոխական հաճախականության շարժիչ ընդդեմ ավանդական շարժիչների. համապարփակ համեմատություն
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-07-21 Ծագում. Կայք
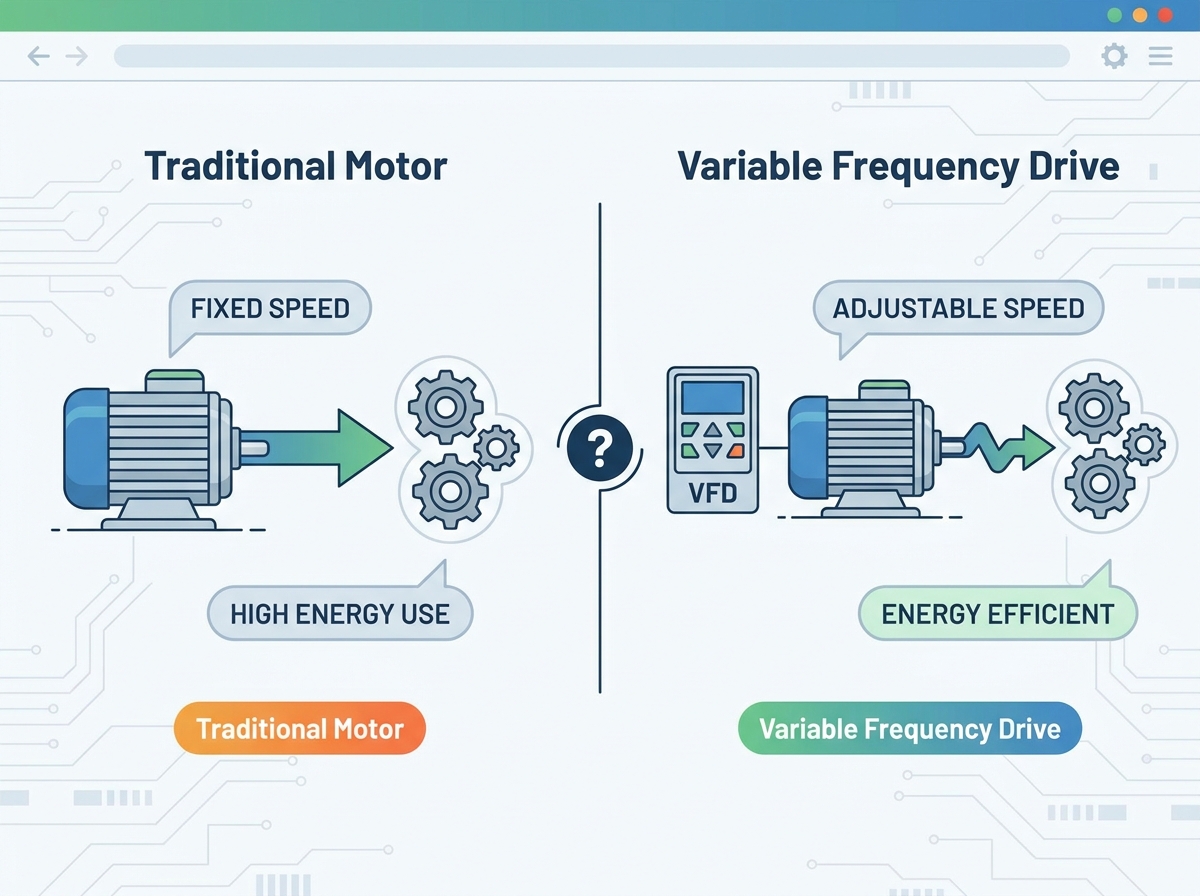
Արդյունաբերական օբյեկտները և առևտրային գործառնությունները ենթարկվում են բարդ ճնշման՝ նվազեցնելու էներգիայի սպառումը և մեխանիկական մաշվածությունը, ինչը ստիպում է վերագնահատել հին շարժիչների կառավարման համակարգերը: Ավանդական ֆիքսված արագությամբ շարժիչները գործում են երկուական միացման/անջատման պարադիգմով: Գործառնական այս կոշտ ոճը հանգեցնում է էներգիայի զանգվածային թափոնների մասնակի բեռի պայմաններում, բարձր ներխուժման հոսանքների, որոնք քայքայում են էլեկտրական ենթակառուցվածքը և չափից ավելի մեխանիկական սթրեսի շարժիչ սարքավորումների վրա: Հաստատությունները, որոնք հիմնվում են բացառապես այս հին մեթոդների վրա, հաճախ ունենում են սարքավորումների արագացված դեգրադացիա և ուռճացված կոմունալ վճարումներ:
Բարելավում է ա Variable Frequency Drive-ն առաջարկում է ճշգրիտ կառավարում շարժիչի արագության և ոլորող մոմենտ ստեղծելու վրա: Այս անցումը պահանջում է սկզբնական կապիտալ ծախսերի հավասարակշռում երկարաժամկետ գործառնական խնայողությունների, կառուցվածքային իրականացման բարդության և այլընտրանքային ժառանգության կոնֆիգուրացիաների հետ: Հասկանալով այս համակարգերի միջև մեխանիկական և էլեկտրական տարբերությունները՝ օպերատորները կարող են տեղեկացված որոշումներ կայացնել, որոնք օպտիմալացնում են կայանի արդյունավետությունը և երկարացնում ակտիվների կյանքի ցիկլերը:
Էներգիայի օպտիմիզացում. VFD-ները կտրուկ նվազեցնում են էներգիայի սպառումը փոփոխական պտտման կիրառություններում (օրինակ՝ կենտրոնախույս պոմպերն ու օդափոխիչները)՝ շարժիչի արագությունը ուղղակիորեն համապատասխանեցնելով իրական ժամանակի բեռի պահանջներին, հաճախ 12-ից 24 ամսվա ընթացքում ապահովելով ROI:
Մեխանիկական երկարակեցություն. վերացնելով բուռն ներխուժման հոսանքները և մեխանիկական ցնցումները՝ կապված Direct-On-Line (DOL) և ավանդական մեկնարկիչների հետ, VFD-ները երկարացնում են գոտիների, շարժակների և առանցքակալների կյանքի ցիկլը:
Իրականացման փոխզիջումներ. VFD-ի ընդունումը ներկայացնում է նոր ինժեներական մարտահրավերներ, ներառյալ ներդաշնակության աղավաղումը, շարժիչի մեկուսացման սթրեսը և մասնագիտացված հովացման անհրաժեշտությունը, որը պետք է մեղմացվի համակարգի նախագծման ժամանակ:
Կիրառման առանձնահատկությունը. Ավանդական ֆիքսված արագության կառավարումը մնում է ամենաարդյունավետ և հուսալի ընտրությունը այն ծրագրերի համար, որոնք պահանջում են շարունակական 100% արագության շահագործում նվազագույն բեռի տատանումներով:
Բովանդակություն
Փոխարկել
Շարժիչի կառավարման մեխանիկա. ավանդական ընդդեմ փոփոխական հաճախականության շարժիչի
Ինչպես են աշխատում ավանդական ֆիքսված արագությամբ շարժիչները
Direct-On-Line (DOL) մեկնարկը շարժիչի կառավարման ամենահիմնական մեթոդն է: Երբ օպերատորը միացնում է DOL մեկնարկիչը, համակարգը միացնում է AC շարժիչը անմիջապես սնուցման աղբյուրին: Սա ակնթարթորեն կիրառում է ամբողջ լարումը և հաճախականությունը շարժիչի տերմինալների վրա: Շարժիչը արագացնում է իր անվանական արագությունը այնքան արագ, որքան թույլ է տալիս բեռնվածքի իներցիան՝ առաջացնելով առավելագույն մեկնարկային ոլորող մոմենտ, բայց նաև քաշելով զանգվածային էլեկտրական հոսանք: Դաշտային կիրառություններում դուք կլսեք ներս քաշվող կոնտակտորի ագրեսիվ մեխանիկական հարվածը, որին հաջորդում է ամրագոտիների կամ ագույցների անմիջական լարումը, երբ շարժիչը փորձում է վայրկյանի մասում հասնել համաժամանակյա արագության:
Հնացած այլընտրանքային մեկնարկիչները փորձում են մեղմել DOL-ի մեկնարկի կոշտությունը: Star-Delta (Wye-Delta) և Auto-transformer մեկնարկիչները նվազեցնում են լարումը սկզբնական գործարկման փուլում: Այս կրճատումը նվազեցնում է սկզբնական ոլորող մոմենտը և հոսանքը՝ թեթեւացնելով էլեկտրական սնուցման լարվածությունը: Այնուամենայնիվ, երբ շարժիչը հասնում է իր աշխատանքային արագությանը, այս էլեկտրամեխանիկական մեթոդները անցնում են լրիվ լարման: Նրանք չեն կարողանում ապահովել արագության ցանկացած հսկողություն նորմալ շահագործման ժամանակ՝ թողնելով, որ շարժիչը մշտապես աշխատում է առավելագույն հզորությամբ՝ անկախ իրական պահանջարկից: Դուք դեռ հայտնվում եք մի համակարգի հետ, որը միայն գիտի, թե ինչպես գործարկել հարթ:
Գործարկման ընթացքում էլեկտրաէներգիայի ալիքը լուրջ մարտահրավեր է: Ստանդարտ DOL մեկնարկը սովորաբար ներխուժում է ներխուժման հոսանք վեցից ութ անգամ ավելի բարձր, քան շարժիչի լրիվ բեռնված հոսանքը: Այս զանգվածային բեռնաթափումը կարող է առաջացնել լարման լուրջ անկումներ տեղական էլեկտրացանցում, ինչը կարող է խաթարել մոտակայքում գտնվող զգայուն էլեկտրոնային սարքավորումները: Կոմունալ ծառայությունները հաճախ վերահսկում են այս գագաթնակետային պահանջները և կիրառում են զգալի պահանջարկի վճարներ՝ զգալիորեն մեծացնելով գործառնական ծախսերը հաճախակի շարժիչով գործարկվող օբյեկտների համար: Եթե դուք ունեք 200 ձիաուժ հզորությամբ շարժիչ, որը սկսվում է գծի վրայով, ապա հաստատության լույսերը բառացիորեն կխամրեն, և կոմունալ հաշվիչը կգրանցի հսկայական աճ, որը դուք վճարում եք ամբողջ ամսվա համար:
Ավանդական համակարգերում հոսքը կամ ելքը կառավարելու համար օպերատորները ապավինում են սահմանափակող մեխանիկական սարքերին: Փականները, կափույրները, փեղկերը և շրջանցող օղակները ֆիզիկապես ճնշում են ելքը, մինչ շարժիչը շարունակում է աշխատել մշտական առավելագույն արագությամբ: Այս մոտեցումը նման է մեքենա վարելուն, երբ արագացուցիչը սեղմված է հատակին, մինչդեռ արգելակները օգտագործում են արագությունը վերահսկելու համար: Այն ներկայացնում է մաքուր էներգիայի կորուստ՝ վատնված մեխանիկական ջանքերը վերածելով ջերմության և թրթռանքի: Դուք վճարում եք էլեկտրաէներգիայի համար՝ ճնշում առաջացնելու համար, այնուհետև նորից վճարում եք մեխանիկական մաշվածության դեպքում՝ սահմանափակելու այդ նույն ճնշումը:
Ինչպես է աշխատում փոփոխական հաճախականության սկավառակը
Ժամանակակից շարժիչի կառավարումը հիմնված է հզոր հզոր էլեկտրոնիկայի վրա: Շարժիչային համակարգի հիմնական բաղադրիչներն աշխատում են փուլերով՝ մուտքային հզորությունը կառավարելու համար: Նախ, ուղղիչի հատվածը փոխակերպում է մուտքային փոփոխական հոսանքը (AC) կոմունալ ցանցից ուղիղ հոսանքի (DC): Հաջորդը, DC ավտոբուսը, որը բաղկացած է մեծ կոնդենսատորներից և ինդուկտորներից, հարթեցնում և պահպանում է այս մշտական հզորությունը՝ զտելով ալիքները: Վերջապես, ինվերտորային փուլն օգտագործում է մեկուսացված դարպասի երկբևեռ տրանզիստորներ (IGBT)՝ DC հոսանքն արագ միացնելու և անջատելու համար: Այս տեխնիկան, որը հայտնի է որպես զարկերակային լայնության մոդուլացիա (PWM), ստեղծում է AC ելքային ալիքի սիմուլյացիա, որը շարժիչը մեկնաբանում է որպես մաքուր էներգիայի մատակարարում:
Շարժիչային տեխնոլոգիաները դասակարգվում են հատուկ տոպոլոգիայի դասակարգումների՝ իրենց ներքին դիզայնի հիման վրա: Այս տարբերությունները հասկանալը թելադրում է, թե որ միավորը դուք նշեք տվյալ հավելվածի համար.
Լարման աղբյուրի ինվերտորներ (VSI): Ամենատարածված ժամանակակից տեսակը, որը էներգիա է պահում կոնդենսատորներում DC ավտոբուսում: Նրանք առաջարկում են գերազանց արագության վերահսկում և բարձր արդյունավետություն ստանդարտ արդյունաբերական ծրագրերի համար, ինչպիսիք են պոմպերը, օդափոխիչները և փոխակրիչները:
Ընթացիկ աղբյուրի ինվերտորներ (CSI). Օգտագործելով մեծ ինդուկտիվ խեղդուկներ DC կապում կոնդենսատորների փոխարեն: Ինժեներները սովորաբար սահմանում են CSI-ները միջին լարման մեծ ծրագրերի համար, որոնք պահանջում են հատուկ կարճ միացումից պաշտպանություն և վերականգնողական հնարավորություններ:
Բեռի փոխակերպվող ինվերտորներ (LCI). Նախագծված է հատուկ բարձր հզորության, բարձր արագությամբ սինխրոն շարժիչի կառավարման համար, որը հաճախ հանդիպում է նավթաքիմիական գործարաններում զանգվածային կոմպրեսորների կամ փչակների կիրառման մեջ:
Այս կրիչների հիմնական սկզբունքը կայանում է լարման և հաճախականության մոդուլյացիայի մեջ: Հաճախականությունը կարգավորելը (չափված Հերցով) ուղղակիորեն թելադրում է միացված AC շարժիչի պտտման արագությունը (RPM): Միաժամանակ շարժիչը կարգավորում է ելքային լարումը, որպեսզի պահպանի վոլտ/հերց (V/Hz) օպտիմալ հարաբերակցությունը: Այս հարաբերակցության պահպանումը ապահովում է, որ շարժիչն արտադրում է հետևողական, հուսալի ոլորող մոմենտ իր ամբողջ արագության միջակայքում՝ առանց գերտաքացման: Եթե հաճախականությունը իջեցնեք մինչև 30 Հց, բայց լարումը թողնեք 480 Վ-ում, շարժիչը կհագեցվի և այրվի: Սկավառակը ավտոմատ կերպով կարգավորում է այս հավասարակշռման ակտը:
Արդյունաբերության տերմինաբանությունը հաճախ շփոթություն է առաջացնում ա Փոփոխական հաճախականության շարժիչ և փոփոխական արագության շարժիչ (VSD): Մինչ բոլոր VFD-ները գործում են որպես VSD-ներ՝ վերահսկելով AC շարժիչները հաճախականության տատանումների միջոցով, VSD-ն ավելի լայն կատեգորիա է: VSD հովանոցը ներառում է նաև DC կրիչներ, որոնք կառավարում են DC շարժիչները՝ փոփոխելով լարումը, ինչպես նաև մեխանիկական փոփոխական արագության ճախարակներ և հիդրավլիկ հեղուկի միացումներ: Երբ դուք նշում եք սարքավորումները, դուք պետք է ճշգրիտ լինեք ձեր տերմինաբանության մեջ, որպեսզի խուսափեք մեխանիկական փոփոխիչ ստանալուց, երբ ձեզ անհրաժեշտ է պինդ վիճակի էլեկտրոնային կարգավորիչ:
Հիմնական գնահատման չափերը. Գործառնական արդյունքների առանձնահատկությունները
Էներգիայի սպառման և արդյունավետության ձեռքբերումներ
Շարժիչի ժամանակակից կառավարման ամենաազդեցիկ փաստարկը գտնվում է «Affinity» օրենքներում: Այս մաթեմատիկական սկզբունքները կարգավորում են կենտրոնախույս կիրառությունները, ինչպիսիք են պոմպերը և օդափոխիչները: Համաձայն Affinity օրենքների, կենտրոնախույս բեռի էներգիայի սպառումը համաչափ է շարժիչի արագության խորանարդին: Հետևաբար, արագության համեմատաբար փոքր նվազումը հանգեցնում է էներգիայի օգտագործման զանգվածային կրճատմանը: 80% արագությամբ օդափոխիչի շահագործումը պահանջում է ամբողջ արագությամբ աշխատելու համար անհրաժեշտ էներգիայի միայն մոտ 51%-ը: Եթե դուք իջեցնեք այդ արագությունը մինչև 50%, դուք օգտագործում եք գնահատված հզորության միայն 12,5%-ը: Այս ոչ գծային հարաբերությունն այն է, որտեղ սկիզբ է առնում էներգիայի զանգվածային խնայողությունները:
Մեխանիկական շնչափողությունը վերացնելը փոխակերպում է համակարգի արդյունավետությունը: Ավանդական շարժիչը ամբողջ արագությամբ գործարկելը մասնակի փակ փականի դեմ ստիպում է պոմպին աշխատել արհեստական դիմադրության դեմ՝ վատնելով հսկայական էներգիա: Շարժիչի դինամիկ դանդաղեցումը հոսքի ճշգրիտ պահանջին համապատասխանելու համար վերացնում է այս արհեստական դիմադրությունը: Մեխանիկական կափույրների և փականների հեռացման արդյունքում ձեռք բերված էներգիայի խնայողությունները հաճախ արդարացնում են սարքավորումների արդիականացումը շահագործման առաջին տարվա ընթացքում: Դուք դադարում եք պայքարել ձեր սեփական խողովակաշարի համակարգի դեմ և սկսում եք մատակարարել հենց այն հեղուկի ծավալը, որը պահանջում է գործընթացը:
Մեխանիկական սթրես և սարքավորումների կյանքի տևողությունը
Ծրագրավորվող արագացման և դանդաղեցման թեքահարթակները հիմնովին փոխում են սարքավորումների գործարկման և կանգառի ձևը: Փափուկ մեկնարկը կանխում է կատաղի մեխանիկական ցնցումները և ոլորման լարումները, որոնք բնորոշ են ուղիղ առցանց ստարտափներին: Հեղուկ համակարգերում այս վերահսկվող թեքահարթակը վերացնում է ջրի մուրճը՝ կործանարար ճնշման բարձրացում, որը կարող է պատռել խողովակները, փչել միջադիրները և վնասել հակադարձ փականները: Աստիճանական դանդաղումը տալիս է նմանատիպ առավելություններ՝ թույլ տալով, որ ծանր իներցիոն բեռները սահուն իջնեն ներքև՝ առանց արգելակման բաղադրիչների լարման կամ ուղղահայաց խողովակաշարերի ընթացքում հեղուկի սյունակի բաժանում առաջացնելու:
Մեխանիկական հոգնածության նվազեցումն ուղղակիորեն երկարացնում է ակտիվների կյանքի ցիկլերը: Ավանդական կոշտ մեկնարկների ձգվող գոտիները, կտրող միացման բանալիները և շարժիչի առանցքակալները ժամանակից շուտ մաշվում են: Սահուն ոլորող մոմենտ գործադրելով՝ ժամանակակից կրիչներն էապես նվազեցնում են մաշվածությունը հոսանքով ներքև գտնվող բոլոր մեխանիկական բաղադրիչների վրա: Ֆիզիկական սթրեսի այս կրճատումը ուղղակիորեն թարգմանվում է սպասարկման երկարատև ընդմիջումների, վթարային վերանորոգման ավելի քիչ քանակի և ամբողջ շարժիչ համակարգի ավելի երկար գործառնական կյանքի համար: Դուք ավելի քիչ ժամանակ եք ծախսում կտրված կապում փոխարինելու վրա և ավելի շատ ժամանակ եք ծախսում իրականում արտադրությունը գործարկելու վրա:
Գործընթացի վերահսկում և ճշգրտություն
Դինամիկ բեռի համապատասխանեցումը թույլ է տալիս օբյեկտներին հասնել գործընթացի աննախադեպ կայունության: Ժամանակակից կրիչներն անխափան կերպով ինտեգրվում են ծրագրավորվող տրամաբանական կարգավորիչների (PLC) և դաշտային սենսորների հետ, որոնք վերահսկում են ճնշումը, հոսքը կամ ջերմաստիճանը: Ավտոմատացված, իրական ժամանակում փակ գործընթացի օպտիմիզացման միջոցով (օրինակ՝ PID հսկողություն) սկավառակը շարունակաբար կարգավորում է շարժիչի արագությունը՝ ճշգրիտ սահմանված կետերը պահպանելու համար: Սա վերացնում է դանդաղ արձագանքը և մեխանիկական կառավարման օղակների բնորոշ անճշտությունը: Եթե ճնշման փոխակերպիչը հայտնաբերում է 2 PSI անկում, ապա շարժիչն անմիջապես բարձրացնում է շարժիչը մի քանի Հերցով՝ փոխհատուցելու համար՝ պահպանելով կատարյալ հարթ ճնշման կորը:
Ոլորող մոմենտների արձագանքը զգալիորեն տարբերվում է՝ կախված ընտրված կառավարման մեթոդից: Ավանդական մեկնարկիչները շահագործման ընթացքում առաջարկում են զրոյական ոլորող մոմենտ հսկողություն: Ընդլայնված կրիչներն օգտագործում են տարբեր ալգորիթմներ ոլորող մոմենտը կառավարելու համար՝ հիմնված կիրառման պահանջների վրա.
Scalar (V/Hz) կառավարում. լավ է աշխատում պարզ փոփոխական պտտվող բեռների դեպքում, ինչպիսիք են օդափոխիչները և կենտրոնախույս պոմպերը, որտեղ արագության ճշգրիտ կարգավորումը կարևոր չէ:
Open-Loop Vector Control. Ապահովում է արագության ավելի խիստ կարգավորում և ավելի բարձր մեկնարկային ոլորող մոմենտ՝ պահանջկոտ ծրագրերի համար, ինչպիսիք են փոխակրիչները կամ էքստրուդատորները, հաշվարկելով շարժիչի սայթաքումը առանց ֆիզիկական կոդավորիչի:
Փակ օղակով դաշտային կողմնորոշված հսկողություն. օգտագործում է ֆիզիկական կոդավորիչի հետադարձ կապը, որը տեղադրված է շարժիչի լիսեռի վրա՝ բացարձակ ճշգրտություն ապահովելու համար՝ պահպանելով ամբողջական ոլորող մոմենտը նույնիսկ զրոյական արագության դեպքում՝ կարևոր դիրքորոշման առաջադրանքների համար, ինչպիսիք են վերամբարձները կամ կռունկները:
Համակարգի կոնֆիգուրացիայի ճարտարապետություն. Single VFD ընդդեմ Twin (Duplex) համակարգերի
Dual-Drive և ավելորդ դասավորություններ
Բարդ արդյունաբերական գործընթացները հաճախ պահանջում են մասնագիտացված ճարտարապետություններ, ինչպիսիք են Twin կամ duplex շարժիչ համակարգերը: Twin կոնֆիգուրացիայի դեպքում երկու զուգահեռ շարժիչները ղեկավարում են երկու առանձին շարժիչներ կամ երբեմն կիսում են մեկ զանգվածային համակարգի բեռը խիստ համակարգված ձևով: Այս ճարտարապետությունը հեռանում է ստանդարտ մեկ շարժիչի կարգավորումից՝ առաջարկելով հստակ գործառնական առավելություններ կարևորագույն ենթակառուցվածքների համար, ինչպիսիք են քաղաքային ջրի պոմպակայանները կամ հիվանդանոցային սառեցման կայանները:
Երկվորյակ կարգավորումները հաճախ օգտագործում են կապի հետաձգման պլանավորում: Կառավարման համակարգը ավտոմատ կերպով պտտում է աշխատանքային ժամերը երկու շարժիչների միջև: Վարպետ-ստրուկ կառավարման այս ռազմավարությունը կանխում է անհավասար մաշվածությունը՝ ապահովելով ինչպես պոմպի, այնպես էլ օդափոխիչի հավաքների ծերացումը նույն արագությամբ: Ցածր պահանջարկի ժամանակ համակարգը կարող է ամբողջությամբ աշխատել մեկ սկավառակի վրա՝ օպտիմալացնելով արդյունավետությունը: Երբ պահանջարկը բարձրանում է, հետաձգման շարժիչը ավտոմատ կերպով միանում է լրացուցիչ հզորություն ապահովելու համար: Դուք ծրագրում եք PLC-ն փոխել կապարի շարժիչը յուրաքանչյուր 168 ժամը մեկ (մեկ շաբաթ)՝ առանցքակալների քսուքը բաշխված պահելու և շարժիչի ոլորունները չոր պահելու համար:
Ավելորդությունը ներկայացնում է դուպլեքս համակարգերի առաջնային առավելությունը: Twin կոնֆիգուրացիան խստորեն նվազեցնում է օբյեկտի աղետալի ձախողման վտանգը: Եթե մեկ շարժիչի կամ շարժիչի անսարքություն է առաջանում, կարևոր արդյունաբերական գործընթացները և HVAC համակարգերը կարող են շարունակել աշխատել 50% հզորությամբ: Աշխատանքային ցիկլի այս առավելությունը կանխում է ամբողջական անջատումները այնպիսի միջավայրերում, որտեղ շարունակական աշխատանքը պարտադիր է, ինչպիսիք են տվյալների կենտրոնի հովացման հանգույցները կամ շարունակական արտադրական գծերը: Դուք երբեք չեք ցանկանում հայտնվել այնպիսի իրավիճակում, երբ մեկ պայթած ապահովիչը տապալում է ամբողջ արտադրական հաստատությունը:
Դուպլեքս համակարգերի գնահատումը պահանջում է ավելի բարձր սկզբնական ապարատային և ինժեներական ծախսերի կշռում երկարաժամկետ գործառնական ճկունության դեմ: Երկու շարժիչի, երկակի շարժիչի լարերի և բարդ ինտեգրման տրամաբանության համար անհրաժեշտ նախնական կապիտալը զգալի է: Այնուամենայնիվ, օբյեկտները փոխհատուցում են այդ ծախսերը պահպանման ժամանակի կտրուկ կրճատման և արտադրության ընդհանուր դադարեցումների վերացման միջոցով, որոնք առաջացել են մեկ կետի խափանումներից: Երբ հաշվի եք առնում կորցրած արտադրության արժեքը մեկ ժամում, երկրորդ սկավառակը հաճախ ինքն իրեն վճարում է առաջին անգամ, երբ առաջնային սկավառակը դուրս է գալիս գերլարման անսարքության պատճառով:
Համեմատություն. Single Drive ընդդեմ Twin (Duplex) կոնֆիգուրացիա
Առանձնահատկություն
Single Drive ճարտարապետություն
Twin (Duplex) ճարտարապետություն
Սարքավորման սկզբնական ներդրում
Ստորին
Ավելի բարձր
Համակարգի ավելորդություն
Ոչ մեկը (ձախողման մեկ կետ)
Բարձր (N+1 հնարավորություն)
Հագուստի բաշխում
Կենտրոնացված է մեկ շարժիչի վրա
Հավասարաչափ բաշխված է Lead-Lag-ի միջոցով
Տեխնիկական սպասարկում
Պահանջում է համակարգի ամբողջական անջատում
Թույլ է տալիս մասնակի շահագործում ծառայության ընթացքում
Տիեզերական պահանջներ
Նվազագույն հետք
Պահանջում է ավելի մեծ էլեկտրական խցիկներ
Ֆինանսական վերլուծություն և գործառնական ROI
Նախնական ծախսեր ընդդեմ երկարաժամկետ խնայողությունների
Ավանդական շարժիչի մեկնարկիչների և կոնտակտորների ձեռքբերումը պահանջում է նվազագույն նախնական ներդրումներ: Այս էլեկտրամեխանիկական սարքերը պարզ են, զանգվածային արտադրության և տեղադրման համար հեշտ է: Ընդհակառակը, շարժիչի կառավարման առաջադեմ սարքավորման արդիականացումը պահանջում է ավելի բարձր սկզբնական կապիտալ ծախսեր: Հաստատությունները պետք է բյուջե ունենան շարժիչ ագրեգատների համար, մասնագիտացված պաշտպանված մալուխներ՝ էլեկտրամագնիսական միջամտությունը կանխելու համար, և պոտենցիալ արդիականացված հովացման համակարգեր՝ սարքավորումն ապահովող էլեկտրական սենյակների համար: Դուք նաև պետք է հաշվի առնեք այն մասնագիտացված աշխատանքը, որը պահանջվում է պարամետրերը ծրագրավորելու և PID օղակները կարգավորելու համար:
Վճարման ժամկետի հաշվարկը պահանջում է տեղական կոմունալ ծառայությունների սակագների, աշխատանքային ժամերի և հատուկ բեռնվածքի պրոֆիլների մանրամասն վերլուծություն: Հաստատությունները պետք է չափեն մեխանիկական շնչափող համակարգի ընթացիկ էներգիայի սպառումը և այն համեմատեն փոփոխական արագության հսկողության ներքո կանխատեսվող էներգիայի օգտագործման հետ: Շուրջօրյա ռեժիմով աշխատող ծրագրերում՝ տատանվող պահանջարկով, էներգիայի խնայողությունները հաճախ ծածկում են սարքավորումների սկզբնական և տեղադրման ծախսերը խիստ բարենպաստ ժամկետներում: Եթե ունեք 100 ձիաուժ հզորությամբ հովացուցիչ աշտարակի օդափոխիչ, որը միայն գիշերը պետք է աշխատի 60% արագությամբ, կիլովատ/ժամի կրճատումը հսկայական է:
Սպասարկման և խափանման նկատառումներ
Ավանդական կոնտակտորները կոշտ են և պահանջում են նվազագույն ընթացիկ սպասարկում՝ բացառությամբ պատահական տեսողական ստուգումների՝ փոսով կոնտակտների կամ չամրացված խրոցակների համար: Ժամանակակից կրիչներ, լինելով բարդ էլեկտրոնային սարքեր, պահանջում են խիստ կանխարգելիչ սպասարկման ժամանակացույցեր: Տեխնիկները պետք է պարբերաբար մաքրեն հովացման օդափոխիչները, ստուգեն DC ավտոբուսի կոնդենսատորները՝ ուռուցիկ կամ արտահոսող էլեկտրոլիտի համար, վերահսկեն ավտոբուսի լարումը և կատարեն որոնվածի թարմացումներ՝ ապահովելու օպտիմալ աշխատանքը և անվտանգությունը: Եթե թույլ տաք, որ փոշին կուտակվի IGBT ջերմատաքացուցիչների վրա, ապա սկավառակն ինքն իրեն կփչանա և ի վերջո կկանգնի ջերմաստիճանի բարձր անսարքության պատճառով:
Իրական ֆինանսական ազդեցությունը հաճախ կայանում է պարապուրդի գնի մեջ: Ավանդական համակարգերում անսպասելի մեխանիկական խափանումները հանգեցնում են արտադրության հանկարծակի, աղետալի դադարեցման: Ժամանակակից կառավարման համակարգերն ապահովում են լայնածավալ ախտորոշիչ հնարավորություններ, կանխագուշակող անսարքությունների գրանցում և ներկառուցված պաշտպանիչ հատկություններ գերլարման, թերլարման և վերգետնյա անսարքությունների դեմ: Այս ախտորոշիչները թույլ են տալիս սպասարկման թիմերին բացահայտել և լուծել խնդիրները՝ նախքան դրանք չպլանավորված անջատումներ առաջացնելը՝ պաշտպանելով հաստատության արտադրանքը: Փոխանակ գուշակելու, թե ինչու է շարժիչը անջատվել, դուք գծում եք անսարքության պատմությունը և տեսնում եք, թե կոնկրետ ինչ հոսանք և լարում է եղել իրադարձության միլիվայրկյանում:
Կոմունալ ծառայությունների զեղչեր և համապատասխանության ստանդարտներ
Էներգաարդյունավետության խթանները զգալիորեն փոխում են ֆինանսական հավասարումը: Շատ տեղական կոմունալ ծառայություններ և պետական մարմիններ զգալի զեղչեր են առաջարկում այն օբյեկտներին, որոնք արդիականացնում են իրենց շարժիչների կառավարման համակարգերը: Այս ֆինանսական խթանները կոչված են նվազեցնելու տարածաշրջանային էլեկտրացանցերի ընդհանուր լարվածությունը: Այս զեղչերի ապահովումը հաճախ պահանջում է ելակետային էներգետիկ աուդիտ և տեղադրումից հետո ստուգում: Սովորաբար դուք պետք է մեկ շաբաթվա ընթացքում ժամանակավոր հոսանքի լոգերներ տեղադրեք առկա DOL-ի կարգավորումներում, այնուհետև գրանցեք նոր կարգավորումը՝ կոմունալ ընկերությանը ապացուցելու համար կիլովատների կրճատումը:
Էներգաարդյունավետության խիստ մանդատների կատարումն այլևս ընտրովի չէ շատ գործառնությունների համար: Կանադայի բնական ռեսուրսների և էներգետիկայի դեպարտամենտի նման կազմակերպությունների կողմից սահմանված ստանդարտները թելադրում են արդյունաբերական սարքավորումների արդյունավետության նվազագույն մակարդակները: Շարժիչի խելացի կառավարման արդիականացումը օգնում է հաստատություններին պահպանել համապատասխանությունը այս զարգացող կանոնակարգերին՝ խուսափելով հնարավոր տուգանքներից և ապահովելով երկարաժամկետ շահագործման կենսունակությունը: Շինարարական կոդերն ավելի ու ավելի են պահանջում փոփոխական արագության վերահսկում 5 ձիաուժից ավելի ցանկացած HVAC շարժիչի վրա:
Իրականացման իրողությունները և որդեգրման ռիսկերը
Հարմոնիկ աղավաղում և հզորության որակ
Ժամանակակից ուժային էլեկտրոնիկայի ոչ գծային բեռնվածքի պրոֆիլը ներդաշնակ աղավաղում է մտցնում հաստատության էլեկտրական ցանցում: Քանի որ ուղղիչի փուլը հոսանք է քաշում կարճ, արագ իմպուլսներով, այլ ոչ թե հարթ սինուսային ալիքով, այն աղավաղում է մուտքային լարման ալիքի ձևը: Եթե չկառավարվի, ներդաշնակության խիստ աղավաղումը կարող է գերտաքացնել բաշխիչ տրանսֆորմատորները, առաջացնել անջատիչների անհանգստություն և խանգարել կայանի զգայուն հաղորդակցման ցանցերին: Դուք կսկսեք տեսնել պատահական PLC կապի անկումներ և թարթող LED լույսեր նույն էլեկտրական ավտոբուսում:
Էլեկտրաէներգիայի որակի այս խնդիրները մեղմելը պահանջում է ակտիվ ճարտարագիտություն: Համակարգի դիզայներները պետք է ներառեն գծային ռեակտորներ կամ DC խեղդուկներ՝ ընթացիկ քաշը հարթելու համար: Ավելի մեծ տեղակայանքներում պասիվ կամ ակտիվ ներդաշնակ զտիչներն անհրաժեշտ են դառնում հատուկ ներդաշնակ հաճախականությունները չեղարկելու համար: Հաստատությունները պետք է ապահովեն, որ իրենց կայանքները համապատասխանեն էներգիայի որակի խիստ չափանիշներին, ինչպիսին է IEEE 519-ը, որպեսզի պաշտպանեն իրենց ներքին ցանցը և լավ դիրք պահպանեն տեղական կոմունալ ծառայությունների մատակարարի մոտ: Ակտիվ ներդաշնակ ֆիլտրը գործում է որպես ձեր էլեկտրական համակարգի աղմուկը չեղարկող ականջակալներ, որոնք հակադարձ հոսանքներ են ներարկում՝ հարթեցնելու ալիքի ձևը:
Շարժիչի մեկուսացման լարվածությունը և կրող հոսանքները
Բարձր հաճախականության PWM միացումը ստեղծում է լարման արագ բարձրացման ժամանակներ (dV/dt): Այս արագ անցումները կարող են առաջացնել լարման բարձրացումներ, որոնք հայտնի են որպես արտացոլված ալիքներ, շարժվելով շարժիչի մալուխներով: Եթե մալուխի անցումը երկար է, այդ ցայտերը կարող են ուժեղանալ՝ շարժիչի ոլորունները ենթարկելով լարման, որը շատ գերազանցում է իրենց նախագծային սահմանները: Այս լարվածությունը արագորեն քայքայում է ստանդարտ շարժիչի մեկուսացումը, որն ի վերջո հանգեցնում է կարճ միացման: Այս ռիսկը մեղմելու համար անհրաժեշտ է օգտագործել մասնագիտացված ինվերտորային շարժիչներ, որոնք հագեցած են ամուր մեկուսացման համակարգերով, որոնք կարող են կառավարել 1600 Վ լարման ցայտերը:
Ընդհանուր ռեժիմի լարումը ևս մեկ էական վտանգ է ներկայացնում շարժիչի երկարակեցության համար: Inverter-ի միացման գործողությունը կարող է առաջացնել թափառող բարձր հաճախականության հոսանքներ շարժիչի լիսեռի վրա: Այս հոսանքները ձգտում են դեպի գետնին նվազագույն դիմադրության ուղին, որը հաճախ անցնում է շարժիչի առանցքակալների միջոցով: Քանի որ հոսանքն անցնում է առանցքակալի քսանյութի մանրադիտակային բացվածքի վրայով, այն առաջացնում է առանցքակալների ցեղերի վրա թրթռանք և փոս: Ինժեներները կանխում են առանցքակալների վաղաժամ խափանումը՝ տեղադրելով լիսեռի հիմնավորման օղակներ, ածխածնային խոզանակներ կամ էլեկտրական մեկուսացված առանցքակալներ: Եթե դուք լսում եք բարձր ձայնի նվնվոցի ձայն, որը գալիս է երեք ամիս առաջ տեղադրված շարժիչի առանցքակալից, հավանաբար դուք ունեք ցցելու խնդիր:
Բնապահպանական և հովացման պահանջներ
Ջերմային կառավարումը չափազանց կարևոր է ուժային էլեկտրոնիկայի հուսալի շահագործման համար: AC-ի փոխակերպումը DC-ի և հետադարձ AC-ի կատարյալ արդյունավետ չէ. էներգիայի փոքր տոկոսը կորցնում է ջերմության տեսքով: Խոշոր արդյունաբերական կրիչներում ջերմության այս արտադրությունը զգալի է: Էլեկտրական խցիկները պետք է ունենան համապատասխան չափսեր և հագեցած լինեն ֆիլտրացված օդափոխման օդափոխիչներով կամ հատուկ օդորակիչով, որպեսզի ներքին ջերմաստիճանը պահպանվի անվտանգ աշխատանքային սահմաններում: Դուք չեք կարող պարզապես լցնել 100 ձիաուժ հզորությամբ շարժիչը կնքված մետաղական տուփի մեջ 100 աստիճանի կաթսայատան սենյակում և ակնկալել, որ այն գոյատևի:
Շրջակա միջավայրի աղտոտիչները լուրջ վտանգ են ներկայացնում բաց տպատախտակների համար: Փոշին, խոնավությունը և քայքայիչ գազերը կարող են առաջացնել կարճ միացումներ և շարժիչի բաղադրիչների վաղաժամ խափանում: Հաստատությունները պետք է ընտրեն պարիսպների համապատասխան վարկանիշը (օրինակ՝ NEMA 12 փոշոտ միջավայրի համար կամ NEMA 4X՝ լվացվող տարածքների համար)՝ պաշտպանելու զգայուն էլեկտրոնիկան: Պատշաճ տեղադրումը, հեռու ուղղակի ջերմային աղբյուրներից և ավելորդ թրթռումից, հետագայում ապահովում է տեղադրման երկարաժամկետ կայունությունը: Շղթաների համապատասխան ծածկույթը պարտադիր հատկանիշ է, եթե դուք սարքը տեղադրում եք կեղտաջրերի մաքրման կայանում, ջրածնի սուլֆիդի բարձր մակարդակով:
Եզրակացություն
Աուդիտ կատարեք ձեր հաստատության շարժիչների գույքագրումը՝ հայտնաբերելու կենտրոնախույս պոմպերն ու օդափոխիչները, որոնք ներկայումս օգտագործում են մեխանիկական շնչափող փականներ կամ կափույրներ՝ հոսքի վերահսկման համար:
Տեղադրեք էներգիայի որակի լոգերներ հիմնական էլեկտրական ծառայության վրա՝ ելակետային գիծ ստեղծելու և որոշելու համար, թե արդյոք ներդաշնակ մեղմացնող սարքավորում կպահանջվի նախքան ոչ գծային բեռներ ավելացնելը:
Նշեք ինվերտորային շարժիչներ, որոնք հագեցած են լիսեռի հողակցման օղակներով բոլոր նոր կայանքների համար, որպեսզի կանխեն մեկուսացման խզումը և առանցքակալների թրթռումը:
Սահմանեք խիստ կանխարգելիչ սպասարկման ժամանակացույց, որը կենտրոնացած է ջերմային լվացարանների մաքրման, խցիկի օդային զտիչների փոխարինման և հովացման օդափոխիչի աշխատանքի ստուգման վրա:
ՀՏՀ
Հարց. Կարո՞ղ է ստանդարտ փոփոխական հոսանքի շարժիչը օգտագործել ժամանակակից փոփոխական հաճախականության հսկողության հետ:
A: Թեև ստանդարտ շարժիչները կարող են աշխատել այս կրիչներով, այն խորհուրդ չի տրվում երկարաժամկետ հուսալիության համար: Բարձր հաճախականության միացումն առաջացնում է լարման բարձրացումներ, որոնք քայքայում են ստանդարտ մեկուսացումը: Վաղաժամ խափանումը կանխելու համար պետք է օգտագործվեն ինվերտորային շարժիչներ, որոնք ունեն ուժեղացված ոլորուն մեկուսացում և հաճախ ներառում են առանցքակալների պաշտպանություն:
Հարց. Ինչպե՞ս են այս շարժիչները խնայում էներգիան պոմպերի կիրառություններում:
A: Նրանք խնայում են էներգիան՝ հավատարիմ մնալով Հարաբերությունների օրենքներին: Պոմպը ամբողջ արագությամբ գործարկելու և հոսքը փականի միջոցով սահմանափակելու փոխարեն շարժիչը դանդաղեցնում է շարժիչը, որպեսզի համապատասխանի պահանջվող ճշգրիտ հոսքին: Քանի որ էներգիայի սպառումը նվազում է արագության կրճատման խորանարդի վրա, տեղի է ունենում էներգիայի հսկայական խնայողություն:
Հարց: Ո՞րն է տարբերությունը VFD-ի և փափուկ մեկնարկիչի միջև:
A: Փափուկ մեկնարկիչը վերահսկում է լարումը միայն սկզբնական գործարկման և անջատման փուլերում՝ կանխելու մեխանիկական ցնցումները և էլեկտրական ներխուժումը: Երբ շարժիչը աշխատում է, այն աշխատում է լրիվ ֆիքսված արագությամբ: Շարժիչը վերահսկում է ինչպես լարումը, այնպես էլ հաճախականությունը, ինչը թույլ է տալիս շարունակական կարգավորել արագությունը նորմալ շահագործման ընթացքում:
Հարց. Ինչու՞ է ինձ անհրաժեշտ գծային ռեակտոր իմ տեղադրմամբ:
A: Գծային ռեակտորները գործում են որպես բուֆեր շարժիչի և էլեկտրացանցերի միջև: Նրանք կլանում են լարման անցողիկները և էլեկտրահաղորդման գծերի ցատկերը՝ պաշտպանելով շարժիչի ներսում գտնվող զգայուն էլեկտրոնիկան: Բացի այդ, դրանք օգնում են նվազեցնել ներդաշնակության աղավաղումը, որը շարժիչը հետ է մղում դեպի հաստատության էլեկտրական համակարգ:
Հարց: Ի՞նչն է առաջացնում առանցքակալների ֆլեյտինգը շարժիչային կիրառություններում:
A: Առանցքակալների թրթռումը առաջանում է սովորական ռեժիմի լարման պատճառով, որն առաջանում է շարժիչի արագ միացման արդյունքում: Սա լարում է առաջացնում շարժիչի լիսեռի վրա: Երբ լարումը գերազանցում է կրող քսուքի դիէլեկտրական ուժը, այն առանցքակալների միջով ձգվում է դեպի գետնին, ստեղծելով միկրոսկոպիկ փոսեր, որոնք ի վերջո ոչնչացնում են առանցքակալը:
Հարց: Որքա՞ն հեռավորության վրա կարող է տեղադրվել շարժիչը շարժիչի միավորից:
A: Մալուխի երկարության սահմանաչափերը կախված են շարժիչի արտադրողից և շարժիչի մեկուսացման աստիճանից: Երկար մալուխային անցումները ուժեղացնում են արտացոլված ալիքի լարման բարձրությունները: Ընդհանուր առմամբ, 100 ոտնաչափից ավելի վազքի համար պահանջվում է dV/dt զտիչ կամ սինուսային ալիքի զտիչ շարժիչի ելքի մոտ՝ շարժիչի ոլորունները բարձր լարման անցումներից պաշտպանելու համար: