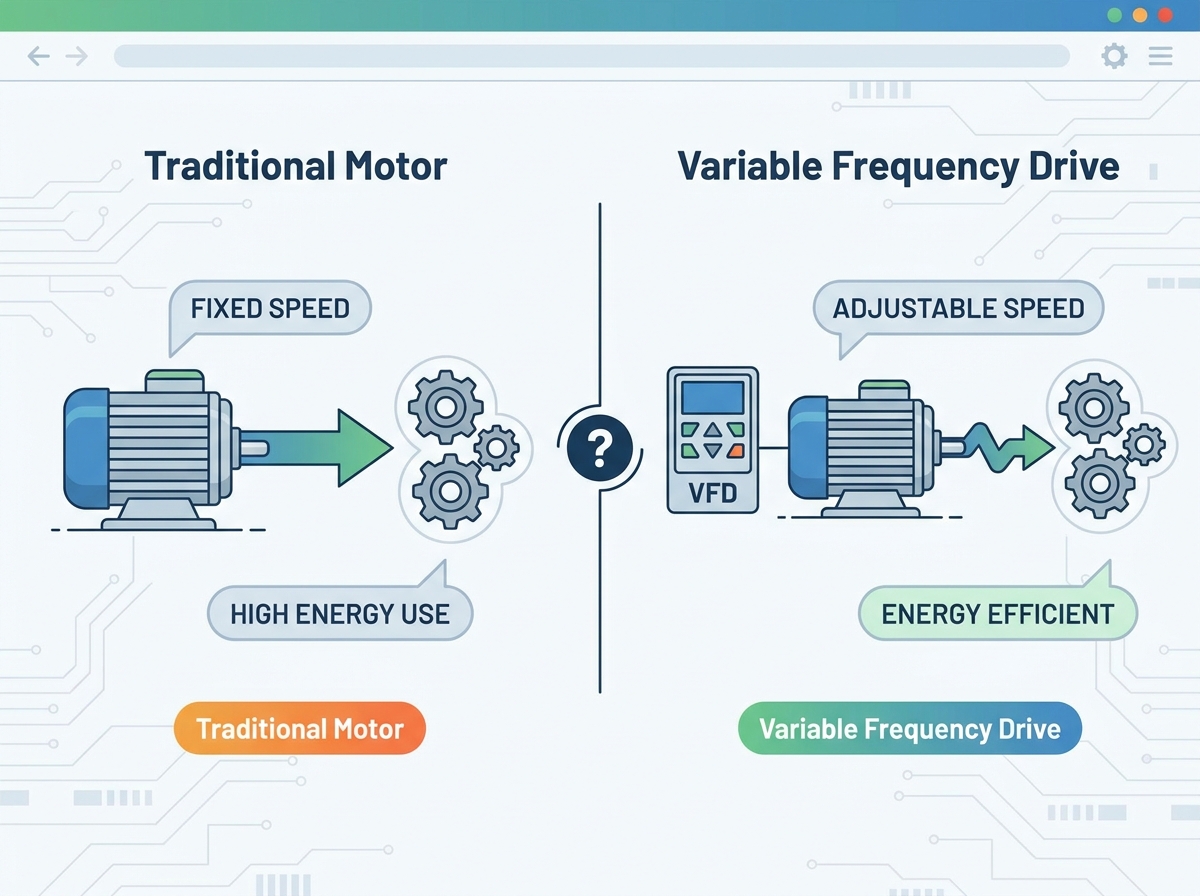
ສິ່ງອໍານວຍຄວາມສະດວກໃນອຸດສາຫະກໍາແລະການດໍາເນີນການການຄ້າປະເຊີນກັບຄວາມກົດດັນປະສົມເພື່ອຫຼຸດຜ່ອນການບໍລິໂພກພະລັງງານແລະການສວມໃສ່ກົນຈັກ, ບັງຄັບໃຫ້ມີການປະເມີນຄືນໃຫມ່ຂອງລະບົບການຄວບຄຸມມໍເຕີແບບເກົ່າ. ມໍເຕີຄວາມໄວຄົງທີ່ແບບດັ້ງເດີມເຮັດວຽກຢູ່ໃນຮູບສັນຍາລັກເປີດ/ປິດຄູ່. ຮູບແບບການດໍາເນີນງານທີ່ເຄັ່ງຄັດນີ້ນໍາໄປສູ່ການເສຍພະລັງງານຢ່າງຫຼວງຫຼາຍໃນລະຫວ່າງເງື່ອນໄຂການໂຫຼດບາງສ່ວນ, ກະແສໄຟຟ້າແຮງດັນສູງທີ່ເຮັດໃຫ້ໂຄງສ້າງພື້ນຖານໄຟຟ້າຫຼຸດລົງ, ແລະຄວາມກົດດັນກົນຈັກຫຼາຍເກີນໄປກ່ຽວກັບອຸປະກອນທີ່ຂັບເຄື່ອນ. ສິ່ງອໍານວຍຄວາມສະດວກທີ່ອີງໃສ່ພຽງແຕ່ວິທີການເກົ່າແກ່ເຫຼົ່ານີ້ມັກຈະປະສົບກັບການເສື່ອມໂຊມຂອງອຸປະກອນທີ່ເລັ່ງລັດແລະອັດຕາເງິນເຟີ້ເພີ່ມຂຶ້ນ.
ການຍົກລະດັບເປັນ ໄດຣຟ໌ຄວາມຖີ່ທີ່ປ່ຽນແປງໄດ້ ໃຫ້ການຄວບຄຸມທີ່ຊັດເຈນກ່ຽວກັບຄວາມໄວ ແລະແຮງບິດຂອງມໍເຕີ. ການຫັນປ່ຽນນີ້ຮຽກຮ້ອງໃຫ້ມີການດຸ່ນດ່ຽງການໃຊ້ຈ່າຍທຶນເບື້ອງຕົ້ນຕໍ່ກັບການປະຢັດໃນໄລຍະຍາວ, ຄວາມຊັບຊ້ອນການປະຕິບັດໂຄງສ້າງ, ແລະການຕັ້ງຄ່າມໍລະດົກທາງເລືອກ. ໂດຍການເຂົ້າໃຈຄວາມແຕກຕ່າງທາງກົນຈັກ ແລະ ໄຟຟ້າລະຫວ່າງລະບົບເຫຼົ່ານີ້, ຜູ້ປະກອບການສາມາດຕັດສິນໃຈຢ່າງມີຂໍ້ມູນເພື່ອເພີ່ມປະສິດທິພາບຂອງພືດ ແລະ ຂະຫຍາຍວົງຈອນຊັບສິນ.
ການເພີ່ມປະສິດທິພາບພະລັງງານ: VFDs ຫຼຸດລົງການບໍລິໂພກພະລັງງານຢ່າງຫຼວງຫຼາຍໃນການນໍາໃຊ້ແຮງບິດຕົວແປ (ເຊັ່ນ: ປັ໊ມ centrifugal ແລະພັດລົມ) ໂດຍການຈັດຄວາມໄວຂອງມໍເຕີໂດຍກົງກັບຄວາມຕ້ອງການໂຫຼດໃນເວລາທີ່ແທ້ຈິງ, ມັກຈະໃຫ້ຜົນຜະລິດ ROI ພາຍໃນ 12 ຫາ 24 ເດືອນ.
ຄວາມຍືນຍາວຂອງກົນຈັກ: ໂດຍການກໍາຈັດກະແສລົມແຮງທີ່ຮຸນແຮງ ແລະແຮງສັ່ນສະເທືອນຂອງກົນຈັກທີ່ກ່ຽວຂ້ອງກັບ Direct-On-Line (DOL) ແລະການເລີ່ມຕົ້ນແບບດັ້ງເດີມ, VFDs ຂະຫຍາຍວົງຈອນຊີວິດຂອງສາຍແອວ, ເກຍ, ແລະລູກປືນ.
ການປະຕິບັດການຄ້າ: ການຮັບຮອງເອົາ VFD ແນະນໍາສິ່ງທ້າທາຍດ້ານວິສະວະກໍາໃຫມ່, ລວມທັງການບິດເບືອນປະສົມກົມກຽວ, ຄວາມກົດດັນ insulation motor, ແລະຄວາມຕ້ອງການສໍາລັບການເຮັດຄວາມເຢັນພິເສດ, ເຊິ່ງຕ້ອງໄດ້ຮັບການຫຼຸດຜ່ອນໃນລະຫວ່າງການອອກແບບລະບົບ.
ຄວາມສະເພາະຂອງແອັບພລິເຄຊັນ: ການຄວບຄຸມຄວາມໄວຄົງທີ່ແບບດັ້ງເດີມຍັງຄົງເປັນທາງເລືອກທີ່ມີປະສິດທິພາບດ້ານຄ່າໃຊ້ຈ່າຍແລະເຊື່ອຖືໄດ້ທີ່ສຸດສໍາລັບແອັບພລິເຄຊັນທີ່ຕ້ອງການຄວາມໄວຢ່າງຕໍ່ເນື່ອງ 100% ທີ່ມີການປ່ຽນແປງການໂຫຼດຫນ້ອຍທີ່ສຸດ.
ກົນໄກຂອງການຄວບຄຸມມໍເຕີ: ແບບດັ້ງເດີມທຽບກັບຄວາມຖີ່ຂອງການຂັບລົດ
ເຄື່ອງຈັກຄວາມໄວຄົງທີ່ແບບດັ້ງເດີມເຮັດວຽກແນວໃດ
Direct-On-Line (DOL) ການເລີ່ມຕົ້ນສະແດງເຖິງວິທີການພື້ນຖານທີ່ສຸດຂອງການຄວບຄຸມມໍເຕີ. ເມື່ອຜູ້ປະຕິບັດການປະກອບ DOL starter, ລະບົບຈະເຊື່ອມຕໍ່ມໍເຕີ AC ໂດຍກົງກັບແຫຼ່ງສະຫນອງພະລັງງານ. ນີ້ໃຊ້ແຮງດັນເຕັມທີ່ແລະຄວາມຖີ່ໃນທັນທີໃນທົ່ວປ່ຽງມໍເຕີ. ມໍເຕີເລັ່ງກັບຄວາມໄວການຈັດອັນດັບຂອງມັນໄວເທົ່າທີ່ຄວາມອິດເມື່ອຍຂອງການໂຫຼດໄດ້ອະນຸຍາດໃຫ້, ສ້າງແຮງບິດເລີ່ມຕົ້ນສູງສຸດ, ແຕ່ຍັງແຕ້ມກະແສໄຟຟ້າຂະຫນາດໃຫຍ່. ໃນຄໍາຮ້ອງສະຫມັກພາກສະຫນາມ, ທ່ານຈະໄດ້ຍິນສຽງຂັດກົນຈັກທີ່ຮຸກຮານຂອງ contactor ດຶງເຂົ້າໄປໃນ, ປະຕິບັດຕາມຄວາມເມື່ອຍລ້າໃນທັນທີທັນໃດສາຍແອວຫຼື couplings ເປັນ motor ພະຍາຍາມບັນລຸຄວາມໄວ synchronous ໃນສ່ວນຫນຶ່ງຂອງວິນາທີ.
ຜູ້ເລີ່ມຕົ້ນທາງເລືອກທີ່ເປັນມໍລະດົກພະຍາຍາມຫຼຸດຜ່ອນຄວາມຮ້າຍແຮງຂອງການເລີ່ມຕົ້ນ DOL. Star-Delta (Wye-Delta) ແລະຕົວເລີ່ມຕົ້ນການຫັນເປັນອັດຕະໂນມັດຫຼຸດລົງແຮງດັນໄຟຟ້າໃນໄລຍະເລີ່ມຕົ້ນ. ການຫຼຸດຜ່ອນນີ້ຫຼຸດຜ່ອນແຮງບິດເບື້ອງຕົ້ນແລະປັດຈຸບັນ, ຜ່ອນຄາຍເມື່ອຍໃນການສະຫນອງໄຟຟ້າໄດ້. ຢ່າງໃດກໍຕາມ, ເມື່ອມໍເຕີເຖິງຄວາມໄວໃນການດໍາເນີນງານ, ວິທີການໄຟຟ້າເຫຼົ່ານີ້ປ່ຽນເປັນແຮງດັນເຕັມ. ພວກມັນລົ້ມເຫລວໃນການຄວບຄຸມຄວາມໄວໃດໆໃນລະຫວ່າງການປະຕິບັດງານປົກກະຕິ, ເຮັດໃຫ້ມໍເຕີແລ່ນຢ່າງຕໍ່ເນື່ອງໃນລະດັບສູງສຸດໂດຍບໍ່ຄໍານຶງເຖິງຄວາມຕ້ອງການຕົວຈິງ. ທ່ານຍັງຈົບລົງດ້ວຍລະບົບທີ່ພຽງແຕ່ຮູ້ວິທີການເຮັດວຽກແບບແປ.
ກະແສໄຟຟ້າໃນລະຫວ່າງການເລີ່ມຕົ້ນແມ່ນເປັນສິ່ງທ້າທາຍອັນໃຫຍ່ຫຼວງ. ການເລີ່ມຕົ້ນ DOL ມາດຕະຖານປົກກະຕິຈະດຶງກະແສ inrush ສູງກວ່າ 6 ຫາ 8 ເທົ່າຂອງກະແສໄຟຟ້າເຕັມທີ່ຂອງມໍເຕີ. ແຮງດັນຂະໜາດໃຫຍ່ນີ້ສາມາດເຮັດໃຫ້ເກີດແຮງດັນໄຟຟ້າແຮງຂ້າມຕາຂ່າຍໄຟຟ້າທ້ອງຖິ່ນ, ອາດຈະລົບກວນອຸປະກອນເອເລັກໂຕຣນິກທີ່ລະອຽດອ່ອນທີ່ຢູ່ໃກ້ຄຽງ. ອຸປະຖໍາມັກຈະຕິດຕາມຄວາມຕ້ອງການສູງສຸດເຫຼົ່ານີ້ແລະນໍາໃຊ້ຄ່າບໍລິການຄວາມຕ້ອງການທີ່ຫນັກແຫນ້ນ, ເພີ່ມຂຶ້ນຢ່າງຫຼວງຫຼາຍຄ່າໃຊ້ຈ່າຍໃນການດໍາເນີນງານສໍາລັບສິ່ງອໍານວຍຄວາມສະດວກທີ່ມີການເລີ່ມຕົ້ນເຄື່ອງຈັກເລື້ອຍໆ. ຖ້າທ່ານມີມໍເຕີກໍາລັງ 200 ແຮງມ້າທີ່ເລີ່ມຕົ້ນໃນທົ່ວສາຍ, ແສງຢູ່ໃນສິ່ງອໍານວຍຄວາມສະດວກດັ່ງກ່າວຈະສະຫວ່າງລົງ, ແລະເຄື່ອງວັດແທກຜົນປະໂຫຍດຈະລົງທະບຽນເປັນຮວງຕັ້ງແຈບໃຫຍ່ທີ່ທ່ານຈ່າຍຫມົດເດືອນ.
ເພື່ອຈັດການການໄຫຼຫຼືຜົນຜະລິດໃນລະບົບແບບດັ້ງເດີມ, ຜູ້ປະກອບການອີງໃສ່ອຸປະກອນກົນຈັກທີ່ຈໍາກັດ. ວາວ, dampers, louvers, ແລະ bypass loops ທາງດ້ານຮ່າງກາຍ throttle ຜົນຜະລິດໃນຂະນະທີ່ motor ສືບຕໍ່ແລ່ນດ້ວຍຄວາມໄວສູງສຸດຄົງທີ່. ວິທີການນີ້ແມ່ນຄ້າຍຄືກັບການຂັບຂີ່ຍານພາຫະນະທີ່ມີເຄື່ອງເລັ່ງເລັ່ງກັບພື້ນໃນຂະນະທີ່ໃຊ້ເບກເພື່ອຄວບຄຸມຄວາມໄວ. ມັນສະແດງເຖິງການສູນເສຍພະລັງງານອັນບໍລິສຸດ, ປ່ຽນຄວາມພະຍາຍາມກົນຈັກທີ່ເສຍໄປເປັນຄວາມຮ້ອນ ແລະ ການສັ່ນສະເທືອນ. ທ່ານກໍາລັງຈ່າຍຄ່າໄຟຟ້າເພື່ອສ້າງຄວາມກົດດັນ, ແລະຫຼັງຈາກນັ້ນຈ່າຍອີກເທື່ອຫນຶ່ງໃນອຸປະກອນກົນຈັກເພື່ອຈໍາກັດຄວາມກົດດັນດຽວກັນ.
ໄດຣຟ໌ຄວາມຖີ່ຕົວແປ ເຮັດວຽກແນວໃດ
ການຄວບຄຸມມໍເຕີທີ່ທັນສະໄຫມແມ່ນອີງໃສ່ເອເລັກໂຕຣນິກພະລັງງານຊັບຊ້ອນ. ອົງປະກອບຫຼັກຂອງລະບົບຂັບເຮັດວຽກເປັນຂັ້ນຕອນເພື່ອໝູນໃຊ້ພະລັງງານທີ່ເຂົ້າມາ. ທໍາອິດ, ພາກສ່ວນ rectifier ປ່ຽນກະແສໄຟຟ້າທີ່ເຂົ້າມາ (AC) ຈາກຕາຂ່າຍໄຟຟ້າໄປສູ່ກະແສໄຟຟ້າໂດຍກົງ (DC). ຕໍ່ໄປ, ລົດເມ DC, ປະກອບດ້ວຍ capacitors ຂະຫນາດໃຫຍ່ແລະ inductors, smooths ແລະເກັບຮັກສາພະລັງງານ DC ນີ້, ການກັ່ນຕອງອອກ ripples. ສຸດທ້າຍ, ຂັ້ນຕອນຂອງ inverter ນໍາໃຊ້ Insulated-Gate Bipolar Transistors (IGBTs) ເພື່ອເປີດແລະປິດໄຟ DC ຢ່າງໄວວາ. ເຕັກນິກນີ້, ຮູ້ຈັກເປັນ Pulse Width Modulation (PWM), ສ້າງເປັນ simulated AC output waveform ທີ່ motor ຕີຄວາມຫມາຍເປັນການສະຫນອງພະລັງງານສະອາດ.
ເທກໂນໂລຍີຂັບລົດຕົກຢູ່ໃນການຈັດປະເພດ topology ສະເພາະໂດຍອີງໃສ່ການອອກແບບພາຍໃນຂອງພວກເຂົາ. ຄວາມເຂົ້າໃຈຄວາມແຕກຕ່າງເຫຼົ່ານີ້ກໍານົດວ່າຫນ່ວຍໃດທີ່ທ່ານລະບຸສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ໃຫ້:
Inverters ແຫຼ່ງແຮງດັນ (VSI): ປະເພດທີ່ທັນສະໄຫມທົ່ວໄປທີ່ສຸດ, ການເກັບຮັກສາພະລັງງານໃນ capacitor ໃນລົດເມ DC. ພວກເຂົາສະຫນອງການຄວບຄຸມຄວາມໄວທີ່ດີເລີດແລະມີປະສິດທິພາບສູງສໍາລັບຄໍາຮ້ອງສະຫມັກອຸດສາຫະກໍາມາດຕະຖານເຊັ່ນ: ປັ໊ມ, ພັດລົມ, ແລະລໍາລຽງ.
Inverters ແຫຼ່ງປະຈຸບັນ (CSI): ການນໍາໃຊ້ choke inductive ຂະຫນາດໃຫຍ່ໃນການເຊື່ອມຕໍ່ DC ແທນທີ່ຈະເປັນ capacitors. ໂດຍທົ່ວໄປແລ້ວວິສະວະກອນລະບຸ CSIs ສໍາລັບຄໍາຮ້ອງສະຫມັກແຮງດັນຂະຫນາດກາງຂະຫນາດໃຫຍ່ທີ່ຕ້ອງການການປົກປ້ອງວົງຈອນສັ້ນແລະຄວາມສາມາດໃນການສ້າງໃຫມ່.
Load Commutated Inverters (LCI): ຖືກອອກແບບໂດຍສະເພາະສໍາລັບການຄວບຄຸມມໍເຕີ synchronous ທີ່ມີພະລັງງານສູງ, ຄວາມໄວສູງ, ມັກຈະພົບເຫັນຢູ່ໃນຄໍາຮ້ອງສະຫມັກເຄື່ອງອັດຫຼືເຄື່ອງເປົ່າຂະຫນາດໃຫຍ່ໃນໂຮງງານປິໂຕເຄມີ.
ຫຼັກການພື້ນຖານຂອງໄດເຫຼົ່ານີ້ຢູ່ໃນໂມດູນແຮງດັນແລະຄວາມຖີ່. ການປັບຄວາມຖີ່ (ວັດແທກໃນ Hertz) ໂດຍກົງກໍານົດຄວາມໄວການຫມຸນ (RPM) ຂອງມໍເຕີ AC ທີ່ເຊື່ອມຕໍ່. ພ້ອມກັນນັ້ນ, ໄດຈະປັບແຮງດັນຜົນຜະລິດເພື່ອຮັກສາອັດຕາສ່ວນ Volts-per-Hertz (V/Hz) ທີ່ດີທີ່ສຸດ. ການຮັກສາອັດຕາສ່ວນນີ້ໃຫ້ແນ່ໃຈວ່າມໍເຕີຜະລິດແຮງບິດທີ່ສອດຄ່ອງ, ເຊື່ອຖືໄດ້ໃນທົ່ວລະດັບຄວາມໄວທັງຫມົດໂດຍບໍ່ມີການຮ້ອນເກີນໄປ. ຖ້າທ່ານຫຼຸດລົງຄວາມຖີ່ເປັນ 30Hz ແຕ່ປ່ອຍໃຫ້ແຮງດັນຢູ່ທີ່ 480V, ມໍເຕີຈະອີ່ມຕົວແລະເຜົາໄຫມ້. ໄດຈະຈັດການການດຸ່ນດ່ຽງນີ້ໂດຍອັດຕະໂນມັດ.
ຄໍາສັບອຸດສາຫະກໍາມັກຈະເຮັດໃຫ້ເກີດຄວາມສັບສົນລະຫວ່າງ a ໄດຣຟ໌ຄວາມຖີ່ທີ່ປ່ຽນແປງໄດ້ ແລະໄດຣຟ໌ຄວາມໄວທີ່ປ່ຽນແປງໄດ້ (VSD). ໃນຂະນະທີ່ VFDs ທັງຫມົດເຮັດວຽກເປັນ VSDs ໂດຍການຄວບຄຸມມໍເຕີ AC ຜ່ານການປ່ຽນແປງຄວາມຖີ່, VSD ແມ່ນປະເພດທີ່ກວ້າງກວ່າ. VSD umbrella ຍັງປະກອບມີໄດ DC, ເຊິ່ງຄວບຄຸມມໍເຕີ DC ໂດຍການປ່ຽນແປງແຮງດັນ, ເຊັ່ນດຽວກັນກັບ pulleys ຄວາມໄວທີ່ປ່ຽນແປງໄດ້ຂອງກົນຈັກແລະຂໍ້ຕໍ່ຂອງນ້ໍາໄຮໂດຼລິກ. ເມື່ອທ່ານລະບຸອຸປະກອນ, ທ່ານຕ້ອງມີຄວາມແນ່ນອນກັບຄໍາສັບຂອງທ່ານເພື່ອຫຼີກເວັ້ນການໄດ້ຮັບຕົວປ່ຽນແປງກົນຈັກໃນເວລາທີ່ທ່ານຕ້ອງການຕົວຄວບຄຸມເອເລັກໂຕຣນິກແຂງ.
ຂະໜາດການປະເມີນຜົນຫຼັກ: ຄຸນສົມບັດຕໍ່ກັບຜົນໄດ້ຮັບຂອງການປະຕິບັດງານ
ການຊົມໃຊ້ພະລັງງານ ແລະ ປະສິດທິພາບເພີ່ມຂຶ້ນ
ການໂຕ້ຖຽງທີ່ຫນ້າສົນໃຈທີ່ສຸດສໍາລັບການຄວບຄຸມມໍເຕີທີ່ທັນສະໄຫມແມ່ນຢູ່ໃນກົດຫມາຍ Affinity. ຫຼັກການທາງຄະນິດສາດເຫຼົ່ານີ້ຄວບຄຸມການນໍາໃຊ້ centrifugal, ເຊັ່ນ: ຈັກສູບນ້ແລະພັດລົມ. ອີງຕາມກົດຫມາຍວ່າດ້ວຍ Affinity, ການບໍລິໂພກພະລັງງານຂອງການໂຫຼດ centrifugal ແມ່ນອັດຕາສ່ວນກັບ cube ຂອງຄວາມໄວຂອງມໍເຕີ. ດັ່ງນັ້ນ, ການຫຼຸດຜ່ອນຄວາມໄວຂ້ອນຂ້າງຫນ້ອຍເຮັດໃຫ້ການຫຼຸດຜ່ອນການນໍາໃຊ້ພະລັງງານຢ່າງຫຼວງຫຼາຍ. ການເຮັດວຽກພັດລົມຢູ່ທີ່ຄວາມໄວ 80% ຕ້ອງການພຽງແຕ່ປະມານ 51% ຂອງພະລັງງານທີ່ຈໍາເປັນສໍາລັບການເຮັດວຽກເຕັມຄວາມໄວ. ຖ້າຫາກວ່າທ່ານຫຼຸດລົງຄວາມໄວນັ້ນເປັນ 50%, ທ່ານກໍາລັງໃຊ້ພຽງແຕ່ 12.5% ຂອງພະລັງງານການຈັດອັນດັບ. ຄວາມສໍາພັນທີ່ບໍ່ແມ່ນເສັ້ນນີ້ແມ່ນບ່ອນທີ່ການປະຫຍັດພະລັງງານຢ່າງຫຼວງຫຼາຍມີຕົ້ນກໍາເນີດ.
ການກໍາຈັດ throttling ກົນຈັກຫັນປ່ຽນປະສິດທິພາບຂອງລະບົບ. ການແລ່ນມໍເຕີແບບດັ້ງເດີມດ້ວຍຄວາມໄວເຕັມທີ່ຕໍ່ກັບປ່ຽງປິດບາງສ່ວນບັງຄັບໃຫ້ປັ໊ມເຮັດວຽກຕໍ່ຕ້ານການຕໍ່ຕ້ານປອມ, ສູນເສຍພະລັງງານຢ່າງຫຼວງຫຼາຍ. ການຊ້າລົງຂອງມໍເຕີແບບໄດນາມິກເພື່ອໃຫ້ກົງກັບຄວາມຕ້ອງການຂອງການໄຫຼທີ່ແນ່ນອນກໍາຈັດຄວາມຕ້ານທານທຽມນີ້. ການປະຫຍັດພະລັງງານທີ່ບັນລຸໄດ້ໂດຍການຖອນ dampers ກົນຈັກແລະວາວມັກຈະເຮັດໃຫ້ການຍົກລະດັບອຸປະກອນພາຍໃນປີທໍາອິດຂອງການດໍາເນີນງານ. ທ່ານຢຸດເຊົາຕໍ່ສູ້ກັບລະບົບທໍ່ຂອງທ່ານເອງແລະເລີ່ມຕົ້ນການສະຫນອງປະລິມານນ້ໍາຢ່າງແທ້ຈິງທີ່ຂະບວນການຕ້ອງການ.
ຄວາມກົດດັນດ້ານກົນຈັກແລະອາຍຸການອຸປະກອນ
ການເລັ່ງ ແລະ ເລັ່ງທີ່ຕັ້ງໂຄງການໄດ້ໂດຍພື້ນຖານການປ່ຽນແປງວິທີການເລີ່ມຕົ້ນ ແລະຢຸດອຸປະກອນ. ການເລີ່ມຕົ້ນທີ່ອ່ອນເພຍປ້ອງກັນການສັ່ນສະເທືອນກົນຈັກທີ່ຮຸນແຮງ ແລະຄວາມກົດດັນທີ່ເກີດຈາກການເລີ່ມຕົ້ນໂດຍກົງ. ໃນລະບົບຂອງນ້ໍາ, ທາງຍ່າງທີ່ຄວບຄຸມນີ້ຈະກໍາຈັດຄ້ອນນ້ໍາ - ຄວາມກົດດັນທີ່ທໍາລາຍທີ່ສາມາດເຮັດໃຫ້ທໍ່ແຕກ, ລະເບີດອອກ, ແລະປ່ຽງກວດຄວາມເສຍຫາຍ. ການຊ້າລົງເທື່ອລະກ້າວໃຫ້ຜົນປະໂຫຍດທີ່ຄ້າຍຄືກັນ, ອະນຸຍາດໃຫ້ການໂຫຼດ inertial ຫນັກທີ່ coast ລົງຢ່າງລຽບງ່າຍໂດຍບໍ່ມີການຄວາມກົດດັນອົງປະກອບເບກຫຼືເຮັດໃຫ້ເກີດການແຍກຖັນນ້ໍາໃນການແລ່ນທໍ່ຕັ້ງ.
ການຫຼຸດຜ່ອນຄວາມເຫນື່ອຍລ້າກົນຈັກໂດຍກົງຂະຫຍາຍວົງຈອນຊີວິດຊັບສິນ. ສາຍແອວແຂງແບບດັ້ງເດີມເລີ່ມຍືດຕົວ, ກະແຈເຊື່ອມຂັດ, ແລະລູກປືນມໍເຕີສວມອອກກ່ອນໄວອັນຄວນ. ໂດຍການນຳໃຊ້ແຮງບິດຢ່າງຄ່ອງແຄ້ວ, ການຂັບຂີ່ທີ່ທັນສະໄໝຫຼຸດການສວມໃສ່ ແລະ ນ້ຳຕາຂອງອົງປະກອບກົນຈັກທັງໝົດໃນກະແສນ້ຳລົງຢ່າງຫຼວງຫຼາຍ. ການຫຼຸດລົງຂອງຄວາມກົດດັນທາງດ້ານຮ່າງກາຍນີ້ແປໂດຍກົງເຂົ້າໄປໃນໄລຍະການບໍາລຸງຮັກສາທີ່ຂະຫຍາຍ, ການສ້ອມແປງສຸກເສີນຫນ້ອຍລົງ, ແລະຊີວິດການດໍາເນີນງານທີ່ຍາວກວ່າສໍາລັບລະບົບຂັບເຄື່ອນທັງຫມົດ. ທ່ານໃຊ້ເວລາຫນ້ອຍໃນການປ່ຽນ pins sheared ແລະໃຊ້ເວລາຫຼາຍກວ່າການຜະລິດຕົວຈິງ.
ການຄວບຄຸມຂະບວນການແລະຄວາມແມ່ນຍໍາ
ການຈັບຄູ່ການໂຫຼດແບບໄດນາມິກຊ່ວຍໃຫ້ສິ່ງອໍານວຍຄວາມສະດວກສາມາດບັນລຸຄວາມຫມັ້ນຄົງຂອງຂະບວນການທີ່ບໍ່ເຄີຍມີມາກ່ອນ. ໄດຣຟ໌ທີ່ທັນສະໄຫມປະສົມປະສານຢ່າງບໍ່ຢຸດຢັ້ງກັບ Programmable Logic Controllers (PLCs) ແລະເຊັນເຊີພາກສະຫນາມທີ່ຕິດຕາມຄວາມກົດດັນ, ການໄຫຼ, ຫຼືອຸນຫະພູມ. ໂດຍຜ່ານການອັດຕະໂນມັດ, ເວລາທີ່ແທ້ຈິງຂອງຂະບວນການປິດວົງປິດ (ເຊັ່ນ: ການຄວບຄຸມ PID), ໄດສືບຕໍ່ປັບຄວາມໄວມໍເຕີເພື່ອຮັກສາຈຸດທີ່ກໍານົດໄວ້ທີ່ແນ່ນອນ. ນີ້ກໍາຈັດການຕອບສະຫນອງຊ້າແລະຄວາມບໍ່ແນ່ນອນຂອງ loops ຄວບຄຸມກົນຈັກ. ຖ້າເຄື່ອງສົ່ງແຮງດັນກວດພົບການຫຼຸດລົງ 2 PSI, ໄດຣຟ໌ ramps ຂຶ້ນມໍເຕີໂດຍສອງສາມ Hertz ທັນທີເພື່ອຊົດເຊີຍ, ຮັກສາເສັ້ນໂຄ້ງຄວາມກົດດັນຢ່າງສົມບູນ.
ການຕອບສະຫນອງຂອງແຮງບິດແຕກຕ່າງກັນຢ່າງຫຼວງຫຼາຍໂດຍອີງໃສ່ວິທີການຄວບຄຸມທີ່ເລືອກ. ຕົວເລີ່ມຕົ້ນແບບດັ້ງເດີມສະເຫນີການຄວບຄຸມແຮງບິດສູນໃນລະຫວ່າງການປະຕິບັດງານ. ໄດຣຟ໌ຂັ້ນສູງໃຊ້ສູດການຄິດໄລ່ຕ່າງໆເພື່ອຈັດການແຮງບິດໂດຍອີງໃສ່ຄວາມຕ້ອງການຂອງແອັບພລິເຄຊັນ:
Scalar (V/Hz) ການຄວບຄຸມ: ເຮັດວຽກໄດ້ດີສໍາລັບການໂຫຼດຂອງແຮງບິດຕົວແປແບບງ່າຍດາຍເຊັ່ນ: ພັດລົມ ແລະປໍ້າ centrifugal ທີ່ລະບຽບການຄວາມໄວຊັດເຈນບໍ່ສໍາຄັນ.
Open-Loop Vector Control: ສະຫນອງລະບຽບຄວາມໄວທີ່ເຄັ່ງຄັດແລະແຮງບິດເລີ່ມຕົ້ນທີ່ສູງຂຶ້ນສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການເຊັ່ນ: conveyors ຫຼື extruders, ການຄິດໄລ່ motor slip ໂດຍບໍ່ມີການເຂົ້າລະຫັດທາງດ້ານຮ່າງກາຍ.
Closed-Loop Field-Oriented Control: ໃຊ້ຄໍາຕິຊົມຕົວເຂົ້າລະຫັດທາງກາຍະພາບທີ່ຕິດຢູ່ໃນ shaft ມໍເຕີເພື່ອໃຫ້ມີຄວາມແມ່ນຍໍາຢ່າງແທ້ຈິງ, ຖືແຮງບິດເຕັມທີ່ເຖິງແມ່ນວ່າຢູ່ໃນຄວາມໄວສູນສໍາລັບວຽກງານຕໍາແຫນ່ງທີ່ສໍາຄັນເຊັ່ນ hoists ຫຼື cranes.
ສະຖາປັດຕະຍະກຳການຕັ້ງຄ່າລະບົບ: ລະບົບ VFD ດຽວທຽບກັບລະບົບຄູ່ (ຄູ່)
Dual-Drive ແລະການຈັດວາງຊ້ຳຊ້ອນ
ຂະບວນການອຸດສາຫະກໍາທີ່ຊັບຊ້ອນມັກຈະຕ້ອງການສະຖາປັດຕະຍະກໍາພິເສດ, ເຊັ່ນ: ລະບົບຂັບ Twin ຫຼື duplex. ໃນການຕັ້ງຄ່າຄູ່ແຝດ, ສອງໄດຂະຫນານຈະຈັດການສອງມໍເຕີແຍກຕ່າງຫາກ, ຫຼືບາງຄັ້ງກໍ່ແບ່ງປັນການໂຫຼດຂອງລະບົບຂະຫນາດໃຫຍ່ດຽວ, ໃນຮູບແບບການປະສານງານສູງ. ສະຖາປັດຕະຍະກໍານີ້ອອກຈາກການຕັ້ງຄ່າມາດຕະຖານດຽວ, ສະເຫນີຂໍ້ໄດ້ປຽບໃນການດໍາເນີນງານທີ່ແຕກຕ່າງສໍາລັບໂຄງສ້າງພື້ນຖານທີ່ສໍາຄັນເຊັ່ນ: ສະຖານີສູບນ້ໍາເທດສະບານຫຼືໂຮງງານ chiller ໂຮງຫມໍ.
ການຕັ້ງຄ່າຄູ່ແຝດມັກຈະໃຊ້ການກໍານົດເວລານໍາຫນ້າ. ລະບົບການຄວບຄຸມອັດຕະໂນມັດ rotates ຊົ່ວໂມງປະຕິບັດງານລະຫວ່າງສອງ motors. ຍຸດທະສາດການຄວບຄຸມແມ່ບົດ - slave ນີ້ປ້ອງກັນການສວມໃສ່ທີ່ບໍ່ສະເຫມີກັນ, ຮັບປະກັນການປະກອບເຄື່ອງສູບນ້ໍາຫຼືພັດລົມໃນອັດຕາດຽວກັນ. ໃນໄລຍະເວລາທີ່ມີຄວາມຕ້ອງການຕ່ໍາ, ລະບົບສາມາດດໍາເນີນການທັງຫມົດໃນໄດດຽວ, ເພີ່ມປະສິດທິພາບປະສິດທິພາບ. ເມື່ອຄວາມຕ້ອງການເພີ່ມຂຶ້ນ, ການຂັບຊ້າຈະເລີ່ມອັດຕະໂນມັດເພື່ອໃຫ້ພະລັງງານເພີ່ມເຕີມ. ທ່ານຕັ້ງໂປຣແກມ PLC ເພື່ອແລກປ່ຽນຕົວຂັບນໍາທຸກໆ 168 ຊົ່ວໂມງ (ຫນຶ່ງອາທິດ) ເພື່ອຮັກສານໍ້າມັນແບກທີ່ແຈກຢາຍແລະປ່ຽງມໍເຕີແຫ້ງ.
Redundancy ເປັນຕົວແທນຜົນປະໂຫຍດຕົ້ນຕໍຂອງລະບົບ duplex. ການຕັ້ງຄ່າຄູ່ແຝດຫຼຸດຜ່ອນຄວາມສ່ຽງຂອງຄວາມລົ້ມເຫຼວຂອງສະຖານທີ່ໄພພິບັດ. ຖ້າໄດຫຼືມໍເຕີຫນຶ່ງປະສົບຄວາມຜິດ, ຂະບວນການອຸດສາຫະກໍາທີ່ສໍາຄັນແລະລະບົບ HVAC ສາມາດສືບຕໍ່ປະຕິບັດໄດ້ 50%. ຜົນປະໂຫຍດຮອບວຽນຫນ້າທີ່ນີ້ປ້ອງກັນການປິດທັງຫມົດໃນສະພາບແວດລ້ອມທີ່ການດໍາເນີນງານຢ່າງຕໍ່ເນື່ອງແມ່ນບັງຄັບ, ເຊັ່ນ: ສູນຂໍ້ມູນສູນຂໍ້ມູນ loops ຫຼືສາຍການຜະລິດຢ່າງຕໍ່ເນື່ອງ. ທ່ານບໍ່ເຄີຍຕ້ອງການທີ່ຈະຢູ່ໃນສະຖານະການທີ່ fuse blown ດຽວເອົາລົງສະຖານທີ່ການຜະລິດທັງຫມົດ.
ການປະເມີນລະບົບ duplex ຮຽກຮ້ອງໃຫ້ມີການຊັ່ງນໍ້າຫນັກຂອງຮາດແວເບື້ອງຕົ້ນແລະຄ່າໃຊ້ຈ່າຍດ້ານວິສະວະກໍາທີ່ສູງຂຶ້ນຕໍ່ກັບຄວາມທົນທານຕໍ່ການດໍາເນີນງານໃນໄລຍະຍາວ. ນະຄອນຫຼວງທີ່ຕ້ອງໃຊ້ສໍາລັບສອງໄດ, ສາຍມໍເຕີຄູ່, ແລະເຫດຜົນການເຊື່ອມໂຍງທີ່ຊັບຊ້ອນແມ່ນເປັນຈໍານວນຫຼວງຫຼາຍ. ເຖິງຢ່າງໃດກໍ່ຕາມ, ສິ່ງອໍານວຍຄວາມສະດວກຕ່າງໆໄດ້ຊົດເຊີຍຄ່າໃຊ້ຈ່າຍເຫຼົ່ານີ້ໂດຍຜ່ານການຢຸດການບໍາລຸງຮັກສາທີ່ຫຼຸດລົງຢ່າງຫຼວງຫຼາຍແລະການກໍາຈັດການຢຸດເຊົາການຜະລິດທັງຫມົດທີ່ເກີດຈາກຄວາມລົ້ມເຫຼວຂອງຈຸດດຽວ. ໃນເວລາທີ່ທ່ານປັດໄຈໃນຄ່າໃຊ້ຈ່າຍຂອງການຜະລິດທີ່ສູນເສຍໄປຕໍ່ຊົ່ວໂມງ, ໄດທີສອງມັກຈະຈ່າຍຄ່າຕົວມັນເອງໃນຄັ້ງທໍາອິດທີ່ຂັບຕົ້ນຕໍອອກຍ້ອນຄວາມຜິດ overvoltage.
|
|
ການປຽບທຽບ: ການກຳນົດຄ່າ Single Drive ທຽບກັບ Twin (Duplex). |
ຄຸນສົມບັດ |
ສະຖາປັດຕະຍະກຳ Drive ດຽວ |
Twin (Duplex) ສະຖາປັດຕະຍະກໍາ |
ການລົງທຶນດ້ານຮາດແວເບື້ອງຕົ້ນ |
ຕ່ໍາກວ່າ |
ສູງກວ່າ |
ການຊໍ້າຊ້ອນຂອງລະບົບ |
ບໍ່ມີ (ຈຸດດຽວຂອງຄວາມລົ້ມເຫລວ) |
ສູງ (ຄວາມສາມາດ N+1) |
ການແຜ່ກະຈາຍຂອງສວມໃສ່ |
ສຸມໃສ່ການຫນຶ່ງ motor |
ແຈກຢາຍສະເໝີກັນຜ່ານ Lead-Lag |
ການຢຸດການບຳລຸງຮັກສາ |
ຮຽກຮ້ອງໃຫ້ມີການປິດລະບົບຢ່າງເຕັມທີ່ |
ອະນຸຍາດໃຫ້ດໍາເນີນການບາງສ່ວນໃນລະຫວ່າງການໃຫ້ບໍລິການ |
ຄວາມຕ້ອງການພື້ນທີ່ |
ຮອຍຕີນໜ້ອຍທີ່ສຸດ |
ຕ້ອງການ enclosures ໄຟຟ້າຂະຫນາດໃຫຍ່ |
ການວິເຄາະທາງການເງິນ ແລະ ROI ການດໍາເນີນງານ
ຄ່າໃຊ້ຈ່າຍຕໍ່ຫນ້າທຽບກັບເງິນຝາກປະຢັດໃນໄລຍະຍາວ
ການຈັດຊື້ເຄື່ອງເລີ່ມ motor ແລະ contactors ແບບດັ້ງເດີມຮຽກຮ້ອງໃຫ້ມີການລົງທຶນເບື້ອງຕົ້ນຫນ້ອຍທີ່ສຸດ. ອຸປະກອນກົນຈັກໄຟຟ້າເຫຼົ່ານີ້ແມ່ນງ່າຍດາຍ, ຜະລິດຫຼາຍ, ແລະງ່າຍທີ່ຈະຕິດຕັ້ງ. ໃນທາງກົງກັນຂ້າມ, ການຍົກລະດັບໄປສູ່ຮາດແວຄວບຄຸມມໍເຕີແບບພິເສດຮຽກຮ້ອງໃຫ້ມີການໃຊ້ຈ່າຍຕົ້ນທຶນທີ່ສູງຂຶ້ນ. ສິ່ງອໍານວຍຄວາມສະດວກຕ້ອງງົບປະມານສໍາລັບຫນ່ວຍຂັບເອງ, ສາຍປ້ອງກັນພິເສດເພື່ອປ້ອງກັນການລົບກວນຂອງແມ່ເຫຼັກໄຟຟ້າ, ແລະລະບົບຄວາມເຢັນທີ່ອາດຈະໄດ້ຮັບການຍົກລະດັບສໍາລັບຫ້ອງໄຟຟ້າທີ່ຢູ່ອາໃສອຸປະກອນ. ນອກນັ້ນທ່ານຍັງຕ້ອງບັນຊີສໍາລັບແຮງງານພິເສດທີ່ຕ້ອງການເພື່ອດໍາເນີນໂຄງການພາລາມິເຕີແລະປັບ PID loops.
ການຄິດໄລ່ໄລຍະເວລາການຈ່າຍຄືນຮຽກຮ້ອງໃຫ້ມີການວິເຄາະລາຍລະອຽດຂອງອັດຕາຜົນປະໂຫຍດໃນທ້ອງຖິ່ນ, ຊົ່ວໂມງປະຕິບັດການ, ແລະໂປຣໄຟລ໌ການໂຫຼດສະເພາະ. ສິ່ງອໍານວຍຄວາມສະດວກຕ້ອງວັດແທກການດຶງພະລັງງານໃນປະຈຸບັນຂອງລະບົບ throttled ກົນຈັກແລະປຽບທຽບມັນກັບການນໍາໃຊ້ພະລັງງານທີ່ຄາດຄະເນພາຍໃຕ້ການຄວບຄຸມຄວາມໄວຕົວແປ. ໃນແອັບພລິເຄຊັນທີ່ເຮັດວຽກ 24/7 ດ້ວຍຄວາມຕ້ອງການທີ່ມີການປ່ຽນແປງ, ການປະຫຍັດພະລັງງານມັກຈະກວມເອົາອຸປະກອນເບື້ອງຕົ້ນ ແລະຄ່າໃຊ້ຈ່າຍໃນການຕິດຕັ້ງພາຍໃນໄລຍະເວລາທີ່ເໝາະສົມ. ຖ້າທ່ານມີພັດລົມ tower cooling 100HP ທີ່ຕ້ອງການພຽງແຕ່ແລ່ນດ້ວຍຄວາມໄວ 60% ໃນຕອນກາງຄືນ, ການຫຼຸດຜ່ອນກິໂລວັດຊົ່ວໂມງແມ່ນຢ່າງຫຼວງຫຼາຍ.
ການບໍາລຸງຮັກສາແລະການພິຈາລະນາການຢຸດເຊົາ
ເຄື່ອງຕິດຕໍ່ແບບດັ້ງເດີມມີຄວາມທົນທານແລະຕ້ອງການການບໍາລຸງຮັກສາປົກກະຕິຫນ້ອຍທີ່ສຸດນອກເຫນືອຈາກການກວດກາສາຍຕາເປັນບາງໂອກາດສໍາລັບການຕິດຕໍ່ທີ່ມີຂຸມຫຼື lugs ວ່າງ. ໄດທີ່ທັນສະໄຫມ, ເປັນອຸປະກອນເອເລັກໂຕຣນິກທີ່ຊັບຊ້ອນ, ຮຽກຮ້ອງໃຫ້ມີຕາຕະລາງການບໍາລຸງຮັກປ້ອງກັນທີ່ເຄັ່ງຄັດ. ຊ່າງຕ້ອງອະນາໄມພັດລົມລະບາຍຄວາມເຢັນເປັນປະຈຳ, ກວດກາຕົວເກັບປະຈຸລົດເມ DC ສຳລັບການຮົ່ວໄຫຼຂອງ electrolyte, ຕິດຕາມແຮງດັນລົດເມ, ແລະເຮັດການອັບເດດເຟີມແວເພື່ອຮັບປະກັນປະສິດທິພາບ ແລະຄວາມປອດໄພທີ່ດີທີ່ສຸດ. ຖ້າທ່ານປ່ອຍໃຫ້ຂີ້ຝຸ່ນຂຶ້ນເທິງເຄື່ອງລະບາຍຄວາມຮ້ອນ IGBT, ໄດຣຟ໌ຈະເສື່ອມສະມັດຖະພາບຕົວມັນເອງ ແລະໃນທີ່ສຸດກໍຈະເກີດຄວາມຜິດພາດເກີນອຸນຫະພູມ.
ຜົນກະທົບທາງດ້ານການເງິນທີ່ແທ້ຈິງມັກຈະຢູ່ໃນຄ່າໃຊ້ຈ່າຍຂອງການຢຸດເວລາ. ຄວາມລົ້ມເຫຼວຂອງກົນຈັກທີ່ບໍ່ຄາດຄິດໃນລະບົບແບບດັ້ງເດີມເຮັດໃຫ້ການຢຸດການຜະລິດຢ່າງກະທັນຫັນ, ໄພພິບັດ. ລະບົບການຄວບຄຸມທີ່ທັນສະໄຫມສະຫນອງຄວາມສາມາດໃນການວິນິດໄສຢ່າງກວ້າງຂວາງ, ການບັນທຶກຄວາມຜິດ prognostic, ແລະຄຸນສົມບັດປ້ອງກັນທີ່ສ້າງຂຶ້ນໃນຕົວຕ້ານການ overvoltage, undervoltage, ແລະຄວາມຜິດຂອງດິນ. ການວິນິດໄສເຫຼົ່ານີ້ອະນຸຍາດໃຫ້ທີມງານບໍາລຸງຮັກສາສາມາດກໍານົດແລະແກ້ໄຂບັນຫາກ່ອນທີ່ມັນຈະເຮັດໃຫ້ເກີດການຂັດຂ້ອງທີ່ບໍ່ໄດ້ວາງແຜນໄວ້, ປົກປ້ອງຜົນຜະລິດຂອງສະຖານທີ່. ແທນທີ່ຈະຄາດເດົາວ່າເປັນຫຍັງມໍເຕີຢຸດ, ທ່ານດຶງປະຫວັດຄວາມຜິດແລະເບິ່ງວ່າປະຈຸບັນແລະແຮງດັນແມ່ນຫຍັງຢູ່ທີ່ millisecond ຂອງເຫດການ.
ເງິນຄືນຜົນປະໂຫຍດ ແລະມາດຕະຖານການປະຕິບັດຕາມ
ແຮງຈູງໃຈປະສິດທິພາບພະລັງງານປ່ຽນແປງສົມຜົນທາງດ້ານການເງິນຢ່າງຫຼວງຫຼາຍ. ສາທາລະນູປະໂພກໃນທ້ອງຖິ່ນຫຼາຍແຫ່ງ ແລະອົງການຂອງລັດຖະບານໃຫ້ເງິນຄືນຢ່າງຫຼວງຫຼາຍຕໍ່ກັບສິ່ງອໍານວຍຄວາມສະດວກທີ່ຍົກລະດັບລະບົບການຄວບຄຸມມໍເຕີຂອງເຂົາເຈົ້າ. ແຮງຈູງໃຈດ້ານການເງິນເຫຼົ່ານີ້ຖືກອອກແບບເພື່ອຫຼຸດຜ່ອນຄວາມເຄັ່ງຕຶງໂດຍລວມຂອງຕາຂ່າຍໄຟຟ້າໃນພາກພື້ນ. ການຮັບປະກັນການຄືນເງິນເຫຼົ່ານີ້ມັກຈະຮຽກຮ້ອງໃຫ້ມີການກວດສອບພະລັງງານພື້ນຖານ ແລະການກວດສອບຫຼັງການຕິດຕັ້ງ. ປົກກະຕິແລ້ວທ່ານຕ້ອງຕິດຕັ້ງເຄື່ອງຕັດໄມ້ຊົ່ວຄາວໃນການຕິດຕັ້ງ DOL ທີ່ມີຢູ່ແລ້ວເປັນເວລາຫນຶ່ງອາທິດ, ຫຼັງຈາກນັ້ນເຂົ້າສູ່ລະບົບໃຫມ່ເພື່ອພິສູດການຫຼຸດຜ່ອນກິໂລວັດຕໍ່ບໍລິສັດຜົນປະໂຫຍດ.
ການປະຕິບັດຕາມຄໍາສັ່ງປະສິດທິພາບພະລັງງານທີ່ເຂັ້ມງວດແມ່ນບໍ່ເປັນທາງເລືອກສໍາລັບການດໍາເນີນງານຫຼາຍ. ມາດຕະຖານທີ່ກໍານົດໂດຍອົງການຈັດຕັ້ງເຊັ່ນ: ຊັບພະຍາກອນທໍາມະຊາດການາດາແລະພະແນກພະລັງງານກໍານົດລະດັບປະສິດທິພາບຕໍາ່ສຸດທີ່ສໍາລັບອຸປະກອນອຸດສາຫະກໍາ. ການຍົກລະດັບການຄວບຄຸມມໍເຕີອັດສະລິຍະຊ່ວຍໃຫ້ສິ່ງອໍານວຍຄວາມສະດວກຮັກສາການປະຕິບັດຕາມກົດລະບຽບທີ່ພັດທະນາເຫຼົ່ານີ້, ຫຼີກເວັ້ນການຖືກປັບໃຫມທີ່ອາດຈະເກີດຂຶ້ນແລະຮັບປະກັນຄວາມເປັນໄປໄດ້ໃນການດໍາເນີນງານໃນໄລຍະຍາວ. ລະຫັດອາຄານແມ່ນນັບມື້ນັບຮຽກຮ້ອງໃຫ້ມີການຄວບຄຸມຄວາມໄວທີ່ປ່ຽນແປງໄດ້ໃນມໍເຕີ HVAC ໃດໆກໍຕາມທີ່ເກີນ 5 ແຮງມ້າ.
ຄວາມເປັນຈິງຂອງການຈັດຕັ້ງປະຕິບັດແລະຄວາມສ່ຽງຕໍ່ການຮັບຮອງເອົາ
ການບິດເບືອນປະສົມກົມກຽວ ແລະຄຸນນະພາບພະລັງງານ
ໂປຣໄຟລການໂຫຼດທີ່ບໍ່ແມ່ນເສັ້ນຂອງເຄື່ອງໃຊ້ໄຟຟ້າທີ່ທັນສະ ໄໝ ແນະ ນຳ ການບິດເບືອນປະສົມກົມກຽວກັບໄປສູ່ຕາຂ່າຍໄຟຟ້າຂອງສະຖານທີ່. ເນື່ອງຈາກວ່າຂັ້ນຕອນ rectifier ດຶງກະແສໄຟຟ້າໃນໄລຍະສັ້ນ, ກໍາມະຈອນເຕັ້ນໄວແທນທີ່ຈະເປັນຄື້ນ sine ກ້ຽງ, ມັນບິດເບືອນຮູບແບບຂອງແຮງດັນຂາເຂົ້າ. ຖ້າປະໄວ້ໂດຍບໍ່ສາມາດຈັດການໄດ້, ການບິດເບືອນປະສົມກົມກຽວຮ້າຍແຮງສາມາດເຮັດໃຫ້ຫມໍ້ແປງການແຜ່ກະຈາຍຄວາມຮ້ອນເກີນ, ເຮັດໃຫ້ເກີດຄວາມລົບກວນຂອງເຄື່ອງຕັດວົງຈອນ, ແລະແຊກແຊງເຄືອຂ່າຍການສື່ສານທີ່ລະອຽດອ່ອນໃນທົ່ວພືດ. ທ່ານຈະເລີ່ມເຫັນການຫຼຸດລົງການສື່ສານ PLC ແບບສຸ່ມແລະໄຟ LED flickering ໃນລົດເມໄຟຟ້າດຽວກັນ.
ການຫຼຸດຜ່ອນບັນຫາຄຸນນະພາບພະລັງງານເຫຼົ່ານີ້ຮຽກຮ້ອງໃຫ້ມີວິສະວະກໍາທີ່ຫ້າວຫັນ. ຜູ້ອອກແບບລະບົບຕ້ອງລວມເອົາເຄື່ອງປະຕິກອນເສັ້ນ ຫຼື DC chokes ເພື່ອເຮັດໃຫ້ການແຕ້ມປະຈຸບັນກ້ຽງ. ໃນການຕິດຕັ້ງຂະຫນາດໃຫຍ່, ຕົວກອງປະສົມກົມກຽວແບບ passive ຫຼື active ກາຍເປັນຄວາມຈໍາເປັນເພື່ອຍົກເລີກຄວາມຖີ່ປະສົມກົມກຽວສະເພາະ. ສິ່ງອໍານວຍຄວາມສະດວກຕ້ອງຮັບປະກັນວ່າການຕິດຕັ້ງຂອງພວກເຂົາປະຕິບັດຕາມມາດຕະຖານຄຸນນະພາບພະລັງງານທີ່ເຂັ້ມງວດ, ເຊັ່ນ IEEE 519, ເພື່ອປົກປ້ອງຕາຂ່າຍໄຟຟ້າພາຍໃນຂອງພວກເຂົາແລະຮັກສາສະຖານະພາບທີ່ດີກັບຜູ້ໃຫ້ບໍລິການທ້ອງຖິ່ນ. ຕົວກອງປະສົມກົມກຽວທີ່ໃຊ້ວຽກເຮັດໜ້າທີ່ຄືຫູຟັງຕັດສຽງລົບກວນສຳລັບລະບົບໄຟຟ້າຂອງທ່ານ, ສັກກະແສໄຟຟ້າປີ້ນກັນເພື່ອເຮັດໃຫ້ຮູບຄື່ນແປນ.
Motor Insulation Stress ແລະ Bearing Currents
ການສະຫຼັບ PWM ຄວາມຖີ່ສູງສ້າງເວລາແຮງດັນຂຶ້ນຢ່າງໄວວາ (dV/dt). ການຫັນປ່ຽນໄວເຫຼົ່ານີ້ສາມາດເຮັດໃຫ້ເກີດແຮງດັນແຮງດັນ, ເອີ້ນວ່າຄື້ນສະທ້ອນ, ເພື່ອເຄື່ອນລົງສາຍເຄເບີ້ນມໍເຕີ. ຖ້າສາຍເຄເບີ້ນຍາວ, ກ້ານເຫຼົ່ານີ້ສາມາດຂະຫຍາຍອອກໄດ້, ເຊິ່ງເຮັດໃຫ້ສາຍລົມມໍເຕີມີແຮງດັນເກີນຂອບເຂດຈໍາກັດຂອງການອອກແບບ. ຄວາມກົດດັນນີ້ degrades ຢ່າງໄວວາ insulation motor ມາດຕະຖານ, ໃນທີ່ສຸດເຮັດໃຫ້ວົງຈອນສັ້ນ. ການຫຼຸດຜ່ອນຄວາມສ່ຽງນີ້ຈໍາເປັນຕ້ອງໃຊ້ມໍເຕີທີ່ໃຊ້ inverter ພິເສດທີ່ຕິດຕັ້ງດ້ວຍລະບົບ insulation ທີ່ເຂັ້ມແຂງທີ່ສາມາດຈັດການ spikes 1600V.
ແຮງດັນໄຟຟ້າໃນໂໝດທົ່ວໄປສະເໜີຄວາມສ່ຽງອັນສຳຄັນອີກອັນໜຶ່ງຕໍ່ອາຍຸຂອງມໍເຕີ. ການປະຕິບັດການສະຫຼັບຂອງ inverter ສາມາດ induce stray ກະແສຄວາມຖີ່ສູງໃນ shaft motor ໄດ້. ກະແສເຫຼົ່ານີ້ຊອກຫາເສັ້ນທາງຂອງການຕໍ່ຕ້ານຢ່າງຫນ້ອຍກັບຫນ້າດິນ, ເຊິ່ງມັກຈະຜ່ານລູກປືນມໍເຕີ. ເນື່ອງຈາກເສັ້ນໂຄ້ງໃນປະຈຸບັນໃນທົ່ວຊ່ອງຫວ່າງກ້ອງຈຸລະທັດໃນນໍ້າມັນຫຼໍ່ຫຼອມລູກປືນ, ມັນເຮັດໃຫ້ເກີດການ fluting ແລະ pitting ໃນເຊື້ອຊາດ bearing. ວິສະວະກອນປ້ອງກັນຄວາມລົ້ມເຫຼວຂອງລູກປືນກ່ອນໄວອັນຄວນນີ້ໂດຍການຕິດຕັ້ງແຫວນຂອງສາຍດິນ, ແປງກາກບອນ, ຫຼືລູກປືນທີ່ມີ insulated ໄຟຟ້າ. ຖ້າທ່ານໄດ້ຍິນສຽງດັງດັງທີ່ດັງມາຈາກລູກປືນມໍເຕີທີ່ຕິດຕັ້ງໄວ້ສາມເດືອນກ່ອນຫນ້ານີ້, ທ່ານອາດຈະມີບັນຫາການ fluting.
ຄວາມຕ້ອງການດ້ານສິ່ງແວດລ້ອມແລະຄວາມເຢັນ
ການຄຸ້ມຄອງຄວາມຮ້ອນແມ່ນສໍາຄັນສໍາລັບການດໍາເນີນງານທີ່ເຊື່ອຖືໄດ້ຂອງເອເລັກໂຕຣນິກພະລັງງານ. ການແປງ AC ເປັນ DC ແລະກັບຄືນໄປບ່ອນ AC ແມ່ນບໍ່ມີປະສິດທິພາບຢ່າງສົມບູນ; ອັດຕາສ່ວນນ້ອຍຂອງພະລັງງານແມ່ນສູນເສຍເປັນຄວາມຮ້ອນ. ໃນໄດອຸດສາຫະກໍາຂະຫນາດໃຫຍ່, ການຜະລິດຄວາມຮ້ອນນີ້ແມ່ນຢ່າງຫຼວງຫຼາຍ. ຝາປິດໄຟຟ້າຕ້ອງມີຂະໜາດພຽງພໍ ແລະ ມີພັດລົມລະບາຍອາກາດທີ່ມີການກັ່ນຕອງ ຫຼືເຄື່ອງປັບອາກາດສະເພາະ ເພື່ອຮັກສາອຸນຫະພູມພາຍໃນໃຫ້ຢູ່ໃນຂອບເຂດທີ່ປອດໄພ. ທ່ານບໍ່ສາມາດພຽງແຕ່ເອົາໄດ 100HP ເຂົ້າໄປໃນກ່ອງໂລຫະທີ່ຜະນຶກເຂົ້າກັນຢູ່ໃນຫ້ອງຫມໍ້ນ້ໍາ 100 ອົງສາແລະຄາດວ່າມັນຈະຢູ່ລອດ.
ມົນລະພິດສິ່ງແວດລ້ອມເຮັດໃຫ້ເກີດໄພຂົ່ມຂູ່ຮ້າຍແຮງຕໍ່ແຜ່ນວົງຈອນທີ່ເປີດເຜີຍ. ຂີ້ຝຸ່ນ, ຄວາມຊຸ່ມຊື່ນ, ແລະທາດແກັສທີ່ກັດກ່ອນສາມາດເຮັດໃຫ້ວົງຈອນສັ້ນແລະຄວາມລົ້ມເຫຼວກ່ອນໄວອັນຄວນຂອງອົງປະກອບຂັບ. ສິ່ງອໍານວຍຄວາມສະດວກຕ້ອງເລືອກລະດັບການຫຸ້ມຫໍ່ທີ່ເຫມາະສົມ (ເຊັ່ນ: NEMA 12 ສໍາລັບສະພາບແວດລ້ອມທີ່ມີຝຸ່ນຫຼື NEMA 4X ສໍາລັບພື້ນທີ່ລ້າງ) ເພື່ອປົກປ້ອງອຸປະກອນເອເລັກໂຕຣນິກທີ່ລະອຽດອ່ອນ. ການຈັດວາງທີ່ເຫມາະສົມ, ຫ່າງຈາກແຫຼ່ງຄວາມຮ້ອນໂດຍກົງແລະການສັ່ນສະເທືອນຫຼາຍເກີນໄປ, ຮັບປະກັນຄວາມຫມັ້ນຄົງໃນໄລຍະຍາວຂອງການຕິດຕັ້ງ. ການເຄືອບ conformal ຢູ່ໃນກະດານວົງຈອນແມ່ນຂໍ້ກໍາຫນົດບັງຄັບຖ້າຫາກວ່າທ່ານກໍາລັງຕິດຕັ້ງຫນ່ວຍບໍລິການໃນໂຮງງານບໍາບັດນ້ໍາເສຍທີ່ມີລະດັບ hydrogen sulfide ສູງ.
ສະຫຼຸບ
ກວດສອບສິນຄ້າຄົງຄັງຂອງມໍເຕີຂອງສະຖານທີ່ຂອງທ່ານເພື່ອກໍານົດປັ໊ມ centrifugal ແລະພັດລົມທີ່ປະຈຸບັນກໍາລັງໃຊ້ປ່ຽງ throttling ກົນຈັກຫຼື dampers ສໍາລັບການຄວບຄຸມການໄຫຼ.
ຕິດຕັ້ງເຄື່ອງຕັດໄມ້ທີ່ມີຄຸນນະພາບພະລັງງານຢູ່ໃນບໍລິການໄຟຟ້າຕົ້ນຕໍເພື່ອສ້າງພື້ນຖານແລະກໍານົດວ່າອຸປະກອນການຫຼຸດຜ່ອນຄວາມກົມກຽວຈະຕ້ອງໄດ້ກ່ອນທີ່ຈະເພີ່ມການໂຫຼດທີ່ບໍ່ແມ່ນເສັ້ນ.
ກໍານົດມໍເຕີປະຕິບັດຫນ້າທີ່ inverter ທີ່ຕິດຕັ້ງດ້ວຍແຫວນຂອງແກນ shaft ສໍາລັບການຕິດຕັ້ງໃຫມ່ທັງຫມົດເພື່ອປ້ອງກັນການທໍາລາຍ insulation ແລະ fluting bearing.
ສ້າງຕາຕະລາງການບໍາລຸງຮັກປ້ອງກັນຢ່າງເຂັ້ມງວດໂດຍເນັ້ນໃສ່ການທໍາຄວາມສະອາດທໍ່ລະບາຍຄວາມຮ້ອນ, ການປ່ຽນເຄື່ອງກອງອາກາດທີ່ປິດລ້ອມ, ແລະກວດສອບການເຮັດວຽກຂອງພັດລົມເຢັນ.
FAQ
ຖາມ: ມໍເຕີ AC ມາດຕະຖານສາມາດໃຊ້ກັບການຄວບຄຸມຄວາມຖີ່ການປ່ຽນແປງທີ່ທັນສະໄຫມໄດ້ບໍ?
A: ໃນຂະນະທີ່ມໍເຕີມາດຕະຖານສາມາດດໍາເນີນການໃນໄດເຫຼົ່ານີ້, ມັນບໍ່ໄດ້ຖືກແນະນໍາໃຫ້ສໍາລັບຄວາມຫນ້າເຊື່ອຖືໃນໄລຍະຍາວ. ການສະຫຼັບຄວາມຖີ່ສູງເຮັດໃຫ້ເກີດແຮງດັນແຮງດັນທີ່ທຳລາຍການສນວນມາດຕະຖານ. ມໍເຕີປະຕິບັດຫນ້າທີ່ຂອງ Inverter, ເຊິ່ງປະກອບດ້ວຍ insulation winding reinforced ແລະມັກຈະປະກອບມີການປົກປ້ອງ bearing, ຄວນຖືກນໍາໃຊ້ເພື່ອປ້ອງກັນຄວາມລົ້ມເຫຼວກ່ອນໄວອັນຄວນ.
ຖາມ: ໄດເຫຼົ່ານີ້ປະຫຍັດພະລັງງານໃນການນໍາໃຊ້ປັ໊ມແນວໃດ?
A: ພວກເຂົາເຈົ້າປະຫຍັດພະລັງງານໂດຍການປະຕິບັດຕາມກົດຫມາຍວ່າດ້ວຍ Affinity. ແທນທີ່ຈະແລ່ນປັ໊ມດ້ວຍຄວາມໄວເຕັມທີ່ແລະຈໍາກັດການໄຫຼດ້ວຍປ່ຽງ, ໄດຈະຊ້າລົງ motor ລົງເພື່ອໃຫ້ກົງກັບການໄຫຼທີ່ແນ່ນອນທີ່ຕ້ອງການ. ເນື່ອງຈາກວ່າການໃຊ້ພະລັງງານຫຼຸດລົງຢູ່ທີ່ cube ຂອງການຫຼຸດຜ່ອນຄວາມໄວ, ການປະຫຍັດພະລັງງານຢ່າງຫຼວງຫຼາຍເກີດຂຶ້ນ.
Q: ຄວາມແຕກຕ່າງລະຫວ່າງ VFD ແລະເຄື່ອງເລີ່ມຕົ້ນອ່ອນແມ່ນຫຍັງ?
A: ເຄື່ອງເລີ່ມຕົ້ນອ່ອນພຽງແຕ່ຄວບຄຸມແຮງດັນໃນໄລຍະເລີ່ມຕົ້ນແລະໄລຍະປິດເຄື່ອງເພື່ອປ້ອງກັນການຊ໊ອກກົນຈັກແລະແຮງດັນໄຟຟ້າ. ເມື່ອມໍເຕີແລ່ນ, ມັນເຮັດວຽກຢູ່ໃນຄວາມໄວຄົງທີ່ຢ່າງເຕັມທີ່. A drive ຄວບຄຸມທັງແຮງດັນແລະຄວາມຖີ່, ເຮັດໃຫ້ການປັບຄວາມໄວຢ່າງຕໍ່ເນື່ອງໃນລະຫວ່າງການເຮັດວຽກປົກກະຕິ.
ຖາມ: ເປັນຫຍັງຂ້ອຍຕ້ອງການເຄື່ອງປະຕິກອນສາຍກັບການຕິດຕັ້ງຂອງຂ້ອຍ?
A: Line reactors ເຮັດຫນ້າທີ່ເປັນ buffer ລະຫວ່າງໄດແລະຕາຂ່າຍໄຟຟ້າ. ພວກມັນດູດເອົາແຮງດັນໄຟຟ້າ ແລະສາຍໄຟສາຍ, ປົກປ້ອງອຸປະກອນເອເລັກໂຕຣນິກທີ່ລະອຽດອ່ອນພາຍໃນໄດ. ນອກຈາກນັ້ນ, ພວກເຂົາເຈົ້າຊ່ວຍຫຼຸດຜ່ອນການບິດເບືອນປະສົມກົມກຽວທີ່ຂັບ pushes ກັບຄືນໄປບ່ອນໃນລະບົບໄຟຟ້າຂອງສະຖານທີ່.
Q: ແມ່ນຫຍັງທີ່ເຮັດໃຫ້ລູກປືນ fluting ໃນຄໍາຮ້ອງສະຫມັກ motor?
A: Bearing fluting ແມ່ນເກີດມາຈາກແຮງດັນທົ່ວໄປໃນໂຫມດທີ່ຜະລິດໂດຍການປ່ຽນຢ່າງໄວວາຂອງໄດ. ນີ້ induces ແຮງດັນໄຟຟ້າໃນ shaft motor ໄດ້. ໃນເວລາທີ່ແຮງດັນໄຟຟ້າເກີນຄວາມແຮງ dielectric ຂອງ grease bearing, ມັນ arcs ຜ່ານ bearings ກັບດິນ, ການສ້າງ pits ກ້ອງຈຸລະທັດທີ່ທໍາລາຍ bearing ໃນທີ່ສຸດ.
ຖາມ: ມໍເຕີສາມາດຕິດຕັ້ງໄດ້ໄກຈາກຫນ່ວຍຂັບ?
A: ການຈໍາກັດຄວາມຍາວຂອງສາຍແມ່ນຂຶ້ນກັບຜູ້ຜະລິດໄດແລະການຈັດອັນດັບຂອງ insulation ຂອງມໍເຕີ. ສາຍຍາວແລ່ນຂະຫຍາຍແຮງດັນຄື້ນທີ່ສະທ້ອນອອກມາ. ໂດຍທົ່ວໄປແລ້ວ, ແລ່ນຫຼາຍກວ່າ 100 ຟຸດຕ້ອງການການກັ່ນຕອງ dV / dt ຫຼືຕົວກອງຄື້ນ sine ຢູ່ທີ່ຜົນຜະລິດຂອງໄດເພື່ອປົກປ້ອງ windings motor ຈາກ transients ແຮງດັນສູງ.