Olete siin: Kodu »
Blogid »
Muutuva sagedusega ajam vs. traditsioonilised mootorid: põhjalik võrdlus
Muutuva sagedusega ajam vs. traditsioonilised mootorid: põhjalik võrdlus
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-07-21 Päritolu: Sait
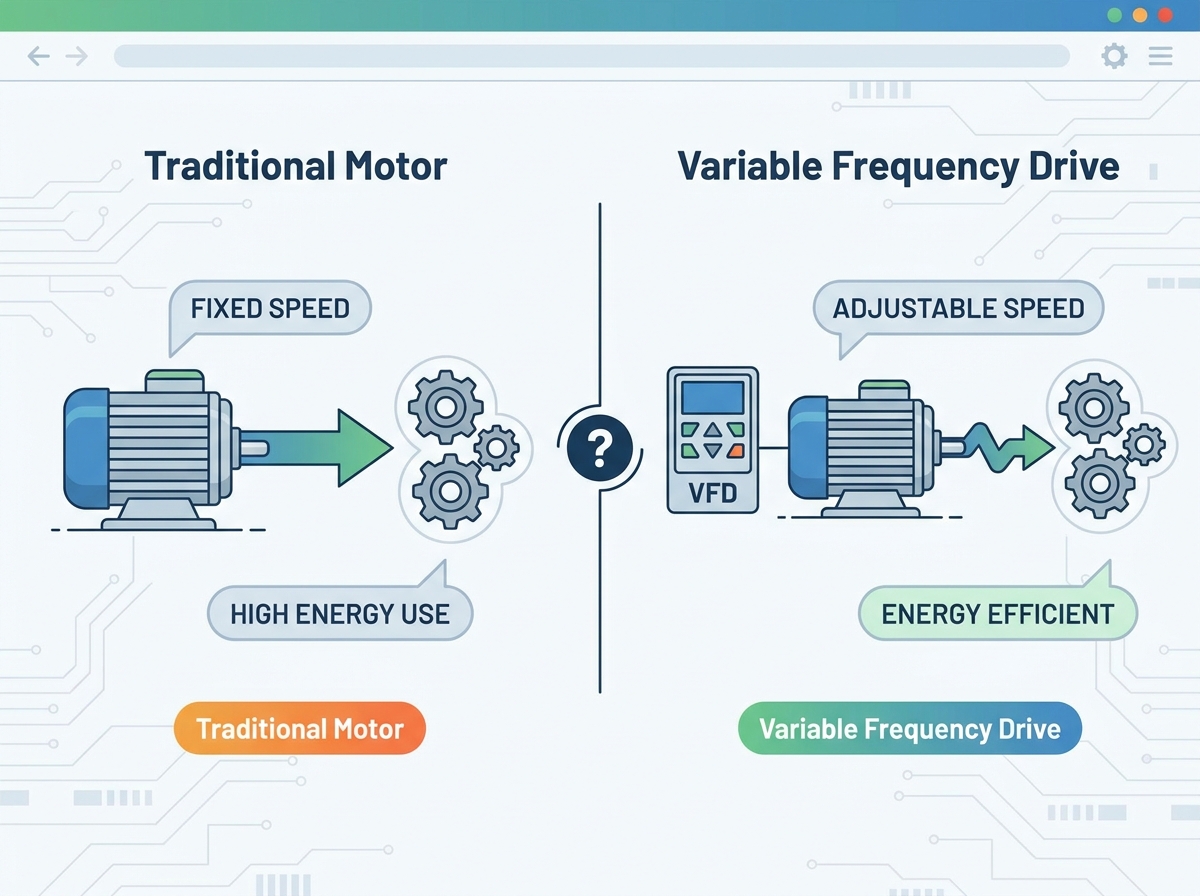
Tööstusrajatised ja äritegevused seisavad silmitsi kasvava survega, et vähendada energiatarbimist ja mehaanilist kulumist, mis sunnib vanad mootorijuhtimissüsteemid ümber hindama. Traditsioonilised fikseeritud kiirusega mootorid töötavad binaarsel sisse/väljas paradigmal. See jäik tööstiil põhjustab osalise koormuse tingimustes tohutut energiaraiskamist, elektritaristut halvendavaid suuri tõukevoolusid ja käitatavate seadmete liigset mehaanilist pinget. Ainult nendele vanematele meetoditele tuginevad rajatised kogevad sageli seadmete kiiremat halvenemist ja kommunaalmaksete suurenemist.
Uuendamine versioonile a Muutuva sagedusega ajam tagab täpse kontrolli mootori kiiruse ja pöördemomendi üle. See üleminek nõuab esialgsete kapitalikulude tasakaalustamist pikaajalise operatiivsäästu, struktuurilise rakendamise keerukuse ja alternatiivsete pärandkonfiguratsioonidega. Mõistes nende süsteemide mehaanilisi ja elektrilisi erinevusi, saavad operaatorid teha teadlikke otsuseid, mis optimeerivad tehase tõhusust ja pikendavad varade eluiga.
Energia optimeerimine: VFD-d vähendavad drastiliselt energiatarbimist muutuva pöördemomendiga rakendustes (nt tsentrifugaalpumbad ja ventilaatorid), joondades mootori kiiruse otse reaalajas koormuse nõuetega, saavutades sageli ROI 12–24 kuu jooksul.
Mehaaniline pikaealisus: elimineerides Direct-On-Line'i (DOL) ja traditsiooniliste starteritega seotud tugevad sisselülitusvoolud ja mehaanilised šokid, pikendavad VFD-d rihmade, hammasrataste ja laagrite eluiga.
Rakendamise kompromissid: VFD kasutuselevõtt toob kaasa uued tehnilised väljakutsed, sealhulgas harmoonilised moonutused, mootori isolatsioonipinged ja vajadus spetsiaalse jahutuse järele, mida tuleb süsteemi projekteerimisel leevendada.
Rakenduse spetsiifilisus: Traditsiooniline fikseeritud kiirusega juhtimine jääb kõige kulutõhusamaks ja usaldusväärsemaks valikuks rakenduste jaoks, mis nõuavad pidevat 100% kiirust minimaalse koormuse kõikumisega.
Sisukord
Lülita
Mootori juhtimise mehaanika: traditsiooniline vs. muutuva sagedusega ajam
Kuidas traditsioonilised fikseeritud kiirusega mootorid töötavad
Direct-On-Line (DOL) käivitamine on mootori juhtimise kõige elementaarsem meetod. Kui operaator kasutab DOL-käivitit, ühendab süsteem vahelduvvoolumootori otse toiteallikaga. See rakendab mootori klemmidele hetkega täispinget ja sagedust. Mootor kiirendab oma nimikiiruseni nii kiiresti, kui koormuse inerts võimaldab, tekitades maksimaalse käivitusmomendi, kuid tõmbab ka tohutut elektrivoolu. Välirakendustes kuulete sissetõmbuva kontaktori agressiivset mehaanilist lööki, millele järgneb kohene rihmade või liitmike pinge, kui mootor üritab sekundi murdosaga saavutada sünkroonset kiirust.
Pärand alternatiivsed käivitajad püüavad leevendada DOL-i käivitamise karmust. Star-Delta (Wye-Delta) ja Auto-transformer starterid vähendavad algse käivitamisetapi ajal pinget. See vähendamine vähendab esialgset pöördemomenti ja voolu, vähendades pinget elektrivarustusele. Kuid kui mootor saavutab oma töökiiruse, lülituvad need elektromehaanilised meetodid täispingele. Need ei suuda normaalse töö ajal kiirust reguleerida, mistõttu mootor töötab pidevalt maksimaalsel võimsusel sõltumata tegelikust nõudlusest. Saate ikkagi süsteemi, mis teab ainult, kuidas tühjaks joosta.
Elektriline liigpinge käivitamisel kujutab endast märkimisväärset väljakutset. Tavaline DOL-käivitus võtab tavaliselt mootori täiskoormuse voolust kuus kuni kaheksa korda suuremat käivitusvoolu. See tohutu tõmme võib kohalikus elektrivõrgus põhjustada tõsiseid pingelangusi, mis võib häirida läheduses asuvaid tundlikke elektroonikaseadmeid. Kommunaalettevõtted jälgivad sageli neid tippnõudlusi ja rakendavad suuri nõudlustasusid, suurendades märkimisväärselt sagedase mootorikäivitusega rajatiste tegevuskulusid. Kui teil on 200-hobujõuline mootor, mis käivitub üle liini, lähevad tuled sõna otseses mõttes hämaraks ja kommunaalteenuste arvesti registreerib tohutu piigi, mille eest maksate terve kuu.
Voolu või väljundi haldamiseks traditsioonilistes süsteemides toetuvad operaatorid piiravatele mehaanilistele seadmetele. Klapid, siibrid, siibrid ja möödaviiguaasad reguleerivad füüsiliselt väljundit, samal ajal kui mootor töötab püsival maksimaalsel kiirusel. See lähenemine sarnaneb sõiduki juhtimisega, kui gaasipedaal on põrandale vajutatud, kasutades kiiruse reguleerimiseks pidureid. See kujutab endast puhast energiakadu, muutes raisatud mehaanilise jõupingutuse soojuseks ja vibratsiooniks. Maksate elektrienergia eest, et tekitada survet, ja siis uuesti mehaanilise kulumise eest, et piirata täpselt sama rõhku.
Kuidas muutuva sagedusega ajam töötab
Moodne mootori juhtimine tugineb keerukale jõuelektroonikale. Ajamisüsteemi põhikomponendid töötavad järk-järgult, et manipuleerida sissetuleva võimsusega. Esiteks muundab alaldi sektsioon tehnovõrgust sissetuleva vahelduvvoolu (AC) alalisvooluks (DC). Järgmisena silub ja salvestab suurtest kondensaatoritest ja induktiivpoolidest koosnev alalisvoolusiin seda alalisvoolu, filtreerides välja pulsatsioonid. Lõpuks kasutab inverteri aste isoleeritud paisuga bipolaarseid transistore (IGBT) alalisvoolu kiireks sisse- ja väljalülitamiseks. See meetod, mida tuntakse impulsi laiuse modulatsioonina (PWM), loob simuleeritud vahelduvvoolu väljundlainekuju, mida mootor tõlgendab puhta toiteallikana.
Ajamitehnoloogiad jagunevad nende sisemise disaini põhjal spetsiifilistesse topoloogiaklassifikatsioonidesse. Nende erinevuste mõistmine määrab, millise ühiku konkreetse rakenduse jaoks määrate:
Pingeallika muundurid (VSI): kõige levinum kaasaegne tüüp, mis salvestab energiat alalisvoolu siini kondensaatoritesse. Need pakuvad suurepärast kiiruse reguleerimist ja on väga tõhusad tavalistes tööstuslikes rakendustes, nagu pumbad, ventilaatorid ja konveierid.
Vooluallika inverterid (CSI): kasutavad kondensaatorite asemel alalisvoolu lingis suuri induktiivseid drosselid. Insenerid määravad tavaliselt CSI-d suurte keskpingerakenduste jaoks, mis nõuavad loomupärast lühisekaitset ja regenereerimisvõimet.
Koormuskommuteeritud inverterid (LCI): loodud spetsiaalselt suure võimsusega ja kiirete sünkroonmootorite juhtimiseks, mida leidub sageli naftakeemiatehaste massiivsetes kompressorites või puhurites.
Nende ajamite põhiprintsiip seisneb pinge ja sageduse modulatsioonis. Sageduse reguleerimine (mõõdetuna hertsides) määrab otseselt ühendatud vahelduvvoolumootori pöörlemiskiiruse (RPM). Samal ajal reguleerib ajam väljundpinget, et säilitada optimaalne Volts-per-Hz (V/Hz) suhe. Selle suhte säilitamine tagab mootori ühtlase ja usaldusväärse pöördemomendi kogu kiiruse vahemikus ilma ülekuumenemiseta. Kui alandate sagedust 30 Hz-ni, kuid jätate pinge 480 V peale, siis mootor küllastub ja põleb. Ajam tegeleb selle tasakaalustamisega automaatselt.
Tööstuse terminoloogia tekitab sageli segadust a Muutuva sagedusega ajam ja muutuva kiirusega ajam (VSD). Kuigi kõik VFD-d toimivad VSD-dena, juhtides vahelduvvoolu mootoreid sageduse muutmise kaudu, on VSD laiem kategooria. VSD vihmavari sisaldab ka alalisvooluajameid, mis juhivad alalisvoolumootoreid pinge muutmise teel, samuti mehaanilisi muutuva kiirusega rihmarattaid ja hüdrovedeliku liitmikke. Seadmete määramisel peate oma terminoloogiat täpselt kasutama, et vältida mehaanilise variaatori saamist, kui vajate pooljuhtelektroonilist kontrollerit.
Hindamise põhimõõtmed: tegevustulemuste omadused
Energiakulu ja tõhususe suurenemine
Kaasaegse mootori juhtimise kõige kaalukaim argument peitub afiinsusseadustes. Need matemaatilised põhimõtted reguleerivad tsentrifugaalrakendusi, nagu pumbad ja ventilaatorid. Afiinsusseaduste kohaselt on tsentrifugaalkoormuse võimsustarve võrdeline mootori kiiruse kuubikuga. Seetõttu vähendab kiiruse suhteliselt väike vähendamine tohutult energiatarbimist. Ventilaatori 80% kiirusel töötamine nõuab vaid umbes 51% täiskiirusel töötamiseks vajalikust võimsusest. Kui langetate selle kiiruse 50% -ni, kasutate ainult 12,5% nimivõimsusest. Sellest mittelineaarsest seosest saab alguse tohutu energiasääst.
Mehaanilise drosseli kaotamine muudab süsteemi tõhusust. Traditsioonilise mootori täiskiirusel töötamine osaliselt suletud klapi vastu sunnib pumpa töötama kunstliku takistuse vastu, raiskades tohutult energiat. Mootori dünaamiline aeglustamine, et see vastaks täpsele vooluvajadusele, kõrvaldab selle kunstliku takistuse. Mehaaniliste siibrite ja ventiilide eemaldamisega saavutatud energiasääst õigustab sageli seadmete uuendamist esimesel tööaastal. Te lõpetate võitluse oma torusüsteemiga ja hakkate tarnima täpselt protsessi jaoks vajalikku vedelikku.
Mehaaniline pinge ja seadmete eluiga
Programmeeritavad kiirendus- ja aeglustusrambid muudavad põhjalikult seadmete käivitumist ja seiskamist. Pehme käivitus hoiab ära ägedad mehaanilised põrutused ja väändepinged, mis on omased otse-on-line käivitamisele. Vedelikusüsteemides kõrvaldab see kontrollitud tõstmine veehaamri – hävitava rõhutõusu, mis võib torusid lõhkuda, tihendid läbi puhuda ja tagasilöögiklappe kahjustada. Järk-järguline aeglustamine pakub sarnaseid eeliseid, võimaldades rasketel inertsiaalsetel koormustel sujuvalt maha sõita, ilma et see koormaks pidurikomponente või põhjustaks vedelikusamba eraldumist torustiku vertikaalsetes kulgedes.
Mehaanilise väsimuse vähendamine pikendab otseselt varade eluiga. Traditsioonilised jäigad käivitused venitavad rihmad, nihkeühendusvõtmed ja enneaegselt kuluvad mootori laagrid. Pöördemomenti sujuvalt rakendades vähendavad kaasaegsed ajamid drastiliselt kõigi allavoolu mehaaniliste komponentide kulumist. Füüsilise stressi vähendamine tähendab otseselt pikendatud hooldusintervalle, vähem avariiremonti ja kogu käitatava süsteemi pikemat kasutusiga. Kulutate vähem aega pügatud tihvtide vahetamisele ja rohkem aega tegelikule tootmisele.
Protsessi juhtimine ja täpsus
Dünaamiline koormuse sobitamine võimaldab rajatistel saavutada enneolematu protsessi stabiilsuse. Kaasaegsed ajamid integreeruvad sujuvalt programmeeritavate loogikakontrolleritega (PLC) ja väljaanduritega, mis jälgivad rõhku, voolu või temperatuuri. Automatiseeritud reaalajas suletud ahela protsessi optimeerimise (nt PID-juhtimine) abil reguleerib ajam pidevalt mootori kiirust, et säilitada täpsed seadeväärtused. See välistab mehaaniliste juhtkontuuride aeglase reaktsiooni ja loomupärase ebatäpsuse. Kui rõhuandur tuvastab 2 PSI languse, tõstab ajam kompenseerimiseks mootorit koheselt mõne hertsi võrra ülespoole, säilitades täiesti tasase rõhukõvera.
Pöördemomendi reaktsioon varieerub oluliselt sõltuvalt valitud juhtimismeetodist. Traditsioonilised starterid pakuvad töötamise ajal nullpöördemomendi juhtimist. Täiustatud ajamid kasutavad pöördemomendi haldamiseks erinevaid algoritme vastavalt rakenduse nõuetele:
Skalaarne (V/Hz) juhtimine: töötab hästi lihtsate muutuva pöördemomendiga koormuste puhul, nagu ventilaatorid ja tsentrifugaalpumbad, kus kiiruse täpne reguleerimine pole kriitiline.
Avatud ahelaga vektorjuhtimine: tagab täpsema kiiruse reguleerimise ja suurema käivitusmomendi nõudlike rakenduste jaoks, nagu konveierid või ekstruuderid, arvutades mootori libisemist ilma füüsilise kodeerita.
Suletud ahelaga väljale orienteeritud juhtimine: kasutab mootori võllile paigaldatud füüsilist anduri tagasisidet, et pakkuda absoluutset täpsust, hoides kogu pöördemomenti isegi nullkiirusel kriitiliste positsioneerimistoimingute jaoks, nagu tõstukid või kraanad.
Süsteemi konfiguratsiooniarhitektuurid: ühe VFD vs. Twin (dupleks) süsteemid
Kahe ajamiga ja üleliigsed paigutused
Keerulised tööstusprotsessid nõuavad sageli spetsiaalseid arhitektuure, näiteks kaksik- või dupleksajamisüsteeme. Twin-konfiguratsioonis haldavad kaks paralleelset ajamit kahte eraldi mootorit või jagavad aeg-ajalt ühe massiivse süsteemi koormust väga koordineeritult. See arhitektuur erineb standardsest ühe ajamiga seadistusest, pakkudes selgeid kasutuseeliseid kriitilise infrastruktuuri jaoks, nagu munitsipaalveepumbajaamad või haiglajahutitehased.
Kaksikseaded kasutavad sageli plii-viivituse ajastamist. Juhtsüsteem muudab automaatselt töötunde kahe mootori vahel. See ülem-alluv juhtimisstrateegia hoiab ära ebaühtlase kulumise, tagades nii pumba kui ka ventilaatori sõlmede vananemise sama kiirusega. Vähese nõudluse perioodidel võib süsteem töötada täielikult ühe draiviga, optimeerides tõhusust. Kui nõudlus suureneb, käivitub viivitusajam lisavõimsuse pakkumiseks automaatselt. Programmeerite PLC vahetama juhtajamit iga 168 tunni (üks nädal) järel, et laagrimääre oleks jaotunud ja mootori mähised kuivad.
Redundantsus on duplekssüsteemide peamine eelis. Kaksikkonfiguratsioon vähendab oluliselt rajatise katastroofilise rikke ohtu. Kui ühes ajamis või mootoris esineb rike, võivad kriitilised tööstusprotsessid ja HVAC-süsteemid jätkata tööd 50% võimsusega. See töötsükli eelis hoiab ära täieliku seiskamise keskkondades, kus pidev töö on kohustuslik, näiteks andmekeskuse jahutusahelad või pidevad tootmisliinid. Te ei taha kunagi sattuda olukorda, kus üksainus läbipõlenud kaitsme hävitab terve tootmisüksuse.
Duplekssüsteemide hindamine nõuab suuremate esialgsete riistvara- ja insenerikulude kaalumist pikaajalise töökindluse vastu. Kahe draivi, kahe mootori juhtmestiku ja keeruka integratsiooniloogika jaoks vajalik eelkapital on märkimisväärne. Kuid rajatised kompenseerivad need kulud drastiliselt vähenenud hooldusseisakute ja ühepunktilistest riketest põhjustatud täielike tootmisseisakute kõrvaldamise kaudu. Kui võtta arvesse kaotatud toodangu maksumust tunnis, tasub teine ajam sageli ennast ära, kui esmane ajam ülepinge tõttu välja lülitab.
Võrdlus: Single Drive vs Twin (dupleksne) konfiguratsioon
Funktsioon
Ühe draivi arhitektuur
Twin (dupleks) arhitektuur
Esmane riistvarainvesteering
Madalam
Kõrgem
Süsteemi koondamine
Puudub (üks tõrkepunkt)
Kõrge (N+1 võime)
Kulumisjaotus
Kontsentreeritud ühele mootorile
Ühtlaselt jaotatud Lead-Lagi kaudu
Hoolduse seisak
Nõuab süsteemi täielikku väljalülitamist
Võimaldab hoolduse ajal osaliselt töötada
Ruuminõuded
Minimaalne jalajälg
Vajab suuremaid elektrikilpe
Finantsanalüüs ja tegevuse ROI
Eelkulud vs pikaajaline kokkuhoid
Traditsiooniliste mootorikäivitite ja kontaktorite hankimine nõuab minimaalset alginvesteeringut. Need elektromehaanilised seadmed on lihtsad, masstoodetud ja kergesti paigaldatavad. Seevastu täiustatud mootorijuhtimisriistvarale uuendamine nõuab suuremaid algkapitali kulutusi. Rajatised peavad rahastama ajamite endi, spetsiaalset varjestatud kaablit elektromagnetiliste häirete vältimiseks ja potentsiaalselt täiustatud jahutussüsteeme seadmeid sisaldavate elektriruumide jaoks. Samuti peate arvestama parameetrite programmeerimiseks ja PID-ahelate häälestamiseks vajaliku spetsialiseeritud tööjõuga.
Tasuvusaja arvutamine nõuab kohalike kommunaalteenuste tariifide, töötundide ja konkreetsete koormusprofiilide üksikasjalikku analüüsi. Rajatised peavad mõõtma mehaaniliselt drosselsüsteemi praegust energiatarbimist ja võrdlema seda prognoositava energiakasutusega muutuva kiiruse reguleerimise korral. Rakendustes, mis töötavad ööpäevaringselt ja muutuva nõudlusega, katab energiasääst sageli esialgsed seadmed ja paigalduskulud väga soodsa aja jooksul. Kui teil on 100 hj jahutustorni ventilaator, mis peab öösel töötama vaid 60% kiirusega, on kilovatt-tunni vähenemine tohutu.
Hooldus ja seisakuid
Traditsioonilised kontaktorid on vastupidavad ja vajavad minimaalset rutiinset hooldust peale aeg-ajalt visuaalse kontrolli, et tuvastada auke või lahtiseid ühendusi. Kaasaegsed ajamid, mis on keerukad elektroonikaseadmed, nõuavad rangeid ennetavaid hooldusgraafikuid. Optimaalse jõudluse ja turvalisuse tagamiseks peavad tehnikud regulaarselt puhastama jahutusventilaatoreid, kontrollima alalisvoolu siini kondensaatoreid punni või elektrolüüdi lekkimise suhtes, jälgima siini pinget ja tegema püsivara värskendusi. Kui lasete IGBT jahutusradiaatoritele tolmu koguneda, vähendab ajam end ja lõpuks lülitub välja ületemperatuuri rike.
Tegelik finantsmõju seisneb sageli seisakute kuludes. Traditsiooniliste süsteemide ootamatud mehaanilised rikked põhjustavad äkilisi ja katastroofilisi tootmisseiskusid. Kaasaegsed juhtimissüsteemid pakuvad laialdasi diagnostikavõimalusi, prognostilist rikete logimist ja sisseehitatud kaitsefunktsioone ülepinge, alapinge ja maandusrikete eest. Need diagnostikameetodid võimaldavad hooldusmeeskondadel tuvastada ja lahendada probleemid enne, kui need põhjustavad planeerimata katkestusi, kaitstes rajatise väljundit. Selle asemel, et arvata, miks mootor välja lülitas, tõmbate veaajalugu ja näete täpselt, milline oli vool ja pinge sündmuse millisekundil.
Kommunaalteenuste allahindlused ja vastavusstandardid
Energiatõhususe stiimulid muudavad oluliselt finantsvõrrandit. Paljud kohalikud kommunaalettevõtted ja valitsusasutused pakuvad olulisi allahindlusi rajatistele, mis uuendavad oma mootori juhtimissüsteeme. Need rahalised stiimulid on mõeldud piirkondliku elektrivõrgu üldise pinge vähendamiseks. Nende allahindluste tagamine nõuab sageli lähtetaseme energiaauditeid ja paigaldusjärgset kontrolli. Tavaliselt peate nädalaks installima olemasolevale DOL-i seadistusele ajutised toitelogerid, seejärel logima uue seadistuse, et tõestada kommunaalettevõttele kilovattide vähendamist.
Rangete energiatõhususe mandaatide täitmine pole paljude toimingute puhul enam kohustuslik. Standardid, mille on kehtestanud sellised organisatsioonid nagu Natural Resources Canada ja Department of Energy, määravad tööstusseadmetele minimaalse tõhususe taseme. Intelligentse mootorijuhtimise versiooni uuendamine aitab rajatistel säilitada nende arenevate eeskirjade järgimise, vältides võimalikke trahve ja tagades pikaajalise töövõime. Ehitusnormid nõuavad üha enam muutuva kiiruse reguleerimist kõigil HVAC-mootoritel, mille võimsus on üle 5 hobujõu.
Rakendamise tegelikkus ja vastuvõtmisega seotud riskid
Harmoonilised moonutused ja toite kvaliteet
Kaasaegse jõuelektroonika mittelineaarne koormusprofiil toob rajatise elektrivõrku tagasi harmoonilised moonutused. Kuna alaldi aste võtab voolu pigem lühikeste kiirete impulsside kui sujuva siinuslaine kujul, moonutab see sissetulevat pinge lainekuju. Kui seda ei juhita, võivad tõsised harmoonilised moonutused jaotustrafod üle kuumeneda, põhjustada kaitselülitite häirivat väljalülitamist ja häirida tundlikke sidevõrke kogu jaama ulatuses. Hakkate nägema juhuslikke PLC-side katkestusi ja vilkuvaid LED-tulesid samal elektrisiinil.
Nende toitekvaliteedi probleemide leevendamine nõuab ennetavat projekteerimist. Süsteemi projekteerijad peavad voolutarve tasandamiseks lisama liinireaktorid või alalisvoolu drosselid. Suuremates paigaldustes on teatud harmooniliste sageduste tühistamiseks vaja passiivseid või aktiivseid harmoonilisi filtreid. Rajatised peavad tagama, et nende paigaldised vastavad rangetele toitekvaliteedi standarditele, nagu IEEE 519, et kaitsta oma sisevõrku ja säilitada hea maine kohaliku teenusepakkuja juures. Aktiivne harmooniline filter toimib teie elektrisüsteemi mürasummutavate kõrvaklappidena, suunates lainekuju tasandamiseks pöördvoolu.
Mootori isolatsiooni pinge ja laagrite voolud
Kõrgsageduslik PWM-lülitus loob kiired pingetõusuajad (dV/dt). Need kiired üleminekud võivad põhjustada pinge hüppeid, mida nimetatakse peegeldunud laineteks, mis liiguvad mööda mootorikaableid. Kui kaabli pikkus on pikk, võivad need naelu võimenduda, allutades mootori mähised pingetele, mis ületavad tunduvalt nende projekteerimispiire. See pinge halvendab kiiresti mootori standardset isolatsiooni, põhjustades lõpuks lühise. Selle riski leevendamiseks on vaja kasutada spetsiaalseid invertermootoreid, mis on varustatud tugevate isolatsioonisüsteemidega, mis suudavad taluda 1600 V naelu.
Ühisrežiimi pinge kujutab endast veel üht olulist ohtu mootori pikaealisusele. Inverteri lülitustegevus võib mootori võllil esile kutsuda hajuvaid kõrgsageduslikke voolusid. Need voolud otsivad madalaimat takistust maapinnale, mis on sageli läbi mootori laagrite. Kuna vool kaardub üle laagrimäärdeaine mikroskoopilise pilu, põhjustab see laagriratastel lainetust ja auke. Insenerid hoiavad selle enneaegse laagririkke ära, paigaldades võlli maandusrõngad, süsinikharjad või elektriliselt isoleeritud laagrid. Kui kuulete kolm kuud tagasi paigaldatud mootorilaagrist kostvat tugevat vinguvat heli, on teil tõenäoliselt rikkeprobleem.
Keskkonna- ja jahutusnõuded
Soojusjuhtimine on jõuelektroonika usaldusväärse töö jaoks ülioluline. Vahelduvvoolu muundamine alalisvooluks ja tagasi vahelduvvooluks ei ole täiesti tõhus; väike protsent võimsusest läheb soojusena kaotsi. Suurtes tööstuslikes ajamites on see soojuse teke märkimisväärne. Elektrikilbid peavad olema piisava suurusega ja varustatud filtreeritud ventilatsiooniventilaatorite või spetsiaalsete kliimaseadmetega, et hoida sisetemperatuuri ohututes tööpiirides. Sa ei saa 100-kraadises katlaruumis 100-hobujõulist draivi lihtsalt suletud metallkarpi toppida ja oodata, et see ellu jääb.
Keskkonna saasteained kujutavad tõsist ohtu avatud trükkplaatidele. Tolm, niiskus ja söövitavad gaasid võivad põhjustada lühiseid ja ajami komponentide enneaegset riket. Tundliku elektroonika kaitsmiseks peavad rajatised valima sobiva kaitsekategooria (nt NEMA 12 tolmuse keskkonna jaoks või NEMA 4X pesemisalade jaoks). Õige paigutus, eemal otsestest soojusallikatest ja liigsest vibratsioonist, tagab paigalduse pikaajalise stabiilsuse veelgi. Trükkplaatide konformne kate on kohustuslik spetsifikatsioon, kui paigaldate seadme kõrge vesiniksulfiidisisaldusega reoveepuhastisse.
Järeldus
Kontrollige oma rajatise mootorivaru, et tuvastada tsentrifugaalpumbad ja ventilaatorid, mis kasutavad praegu voolu reguleerimiseks mehaanilisi drosselklappe või siibreid.
Paigaldage põhielektriteenistusele toitekvaliteedi logijad, et luua lähtejoon ja teha kindlaks, kas enne mittelineaarsete koormuste lisamist on vaja harmoonilisi leevendavaid seadmeid.
Kõigi uute paigalduste jaoks määrake invertermootorid, mis on varustatud võlli maandusrõngastega, et vältida isolatsiooni purunemist ja laagrite rikkeid.
Koostage range ennetava hoolduse ajakava, mis keskendub jahutusradiaatorite puhastamisele, korpuse õhufiltrite vahetamisele ja jahutusventilaatori töö kontrollimisele.
KKK
K: Kas standardset vahelduvvoolumootorit saab kasutada kaasaegse muutuva sagedusega juhtimisega?
V: Kuigi nendel draividel saavad töötada standardsed mootorid, pole see pikaajalise töökindluse tagamiseks soovitatav. Kõrgsageduslik ümberlülitus põhjustab pinge hüppeid, mis halvendavad standardset isolatsiooni. Enneaegse rikke vältimiseks tuleks kasutada invertermootoreid, millel on tugevdatud mähise isolatsioon ja sageli laagrikaitse.
K: Kuidas need ajamid pumbarakendustes energiat säästavad?
V: Nad säästavad energiat, järgides afiinsusseadusi. Selle asemel, et pumpa täiskiirusel töötada ja voolu ventiiliga piirata, aeglustab ajam mootorit, et see vastaks täpselt vajalikule vooluhulgale. Kuna energiatarve langeb kiiruse vähendamise kuubiku juures, säästetakse tohutult energiat.
K: Mis vahe on VFD-l ja pehmekäivitil?
V: Pehme starter juhib pinget ainult algse käivitamise ja seiskamise faasis, et vältida mehaanilist lööki ja elektrilist sissetungi. Kui mootor töötab, töötab see fikseeritud täiskiirusel. Ajam juhib nii pinget kui ka sagedust, võimaldades tavapärase töö ajal pidevalt kiirust reguleerida.
K: Miks ma vajan oma paigaldusega liinireaktorit?
V: Liinireaktorid toimivad puhvrina ajami ja elektrivõrgu vahel. Need neelavad pingesiirdeid ja elektriliini naelu, kaitstes ajamis olevat tundlikku elektroonikat. Lisaks aitavad need vähendada harmoonilisi moonutusi, mida ajam rajatise elektrisüsteemi tagasi surub.
K: Mis põhjustab mootorirakendustes laagrite rihtimist?
V: Laagrite rihtimine on põhjustatud ühisrežiimi pingest, mis tekib ajami kiirel ümberlülitamisel. See indutseerib mootori võllile pinge. Kui pinge ületab laagrimäärde dielektrilise tugevuse, kaardub see läbi laagrite maapinnale, tekitades mikroskoopilisi süvendeid, mis lõpuks laagri hävitavad.
K: Kui kaugele saab mootorit ajamiseadmest paigaldada?
V: Kaabli pikkuse piirangud sõltuvad ajami tootjast ja mootori isolatsioonitasemest. Pikad kaablid võimendavad peegeldunud laine pinge naelu. Üldiselt vajavad üle 100 jala pikkused sõidud dV/dt filtrit või siinuslainefiltrit ajami väljundis, et kaitsta mootori mähiseid kõrgepinge siirdetegurite eest.