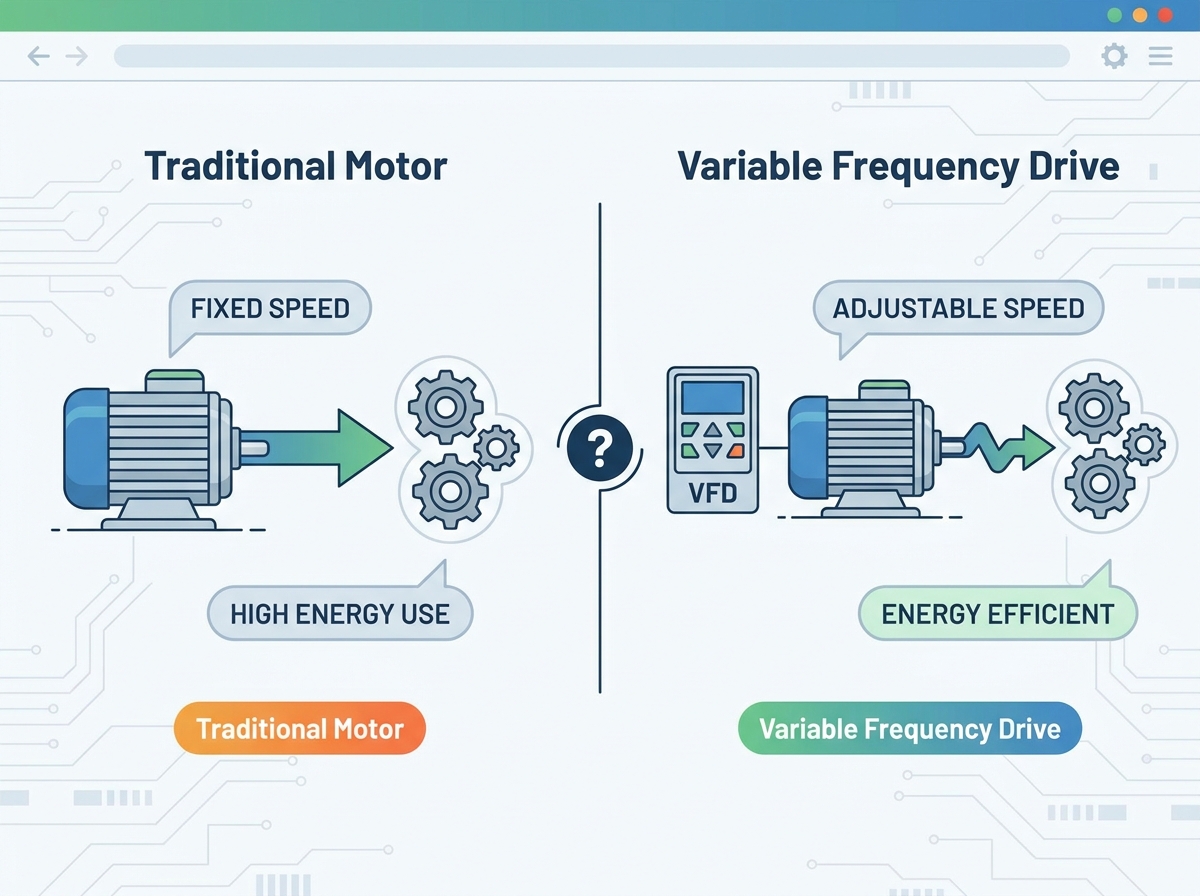
産業施設や商業事業は、エネルギー消費と機械的摩耗を削減するという重圧に直面しており、従来のモーター制御システムの再評価を余儀なくされています。従来の固定速度モーターは、バイナリのオン/オフ パラダイムで動作します。この厳格な運用スタイルは、部分負荷状態での大量のエネルギーの浪費、電気インフラを劣化させる高い突入電流、駆動される機器への過度の機械的ストレスにつながります。これらの古い方法のみに依存している施設では、機器の劣化が加速し、光熱費が高額になることがよくあります。
にアップグレードする 可変周波数ドライブ
エネルギーの最適化: VFD は、モーター速度をリアルタイムの負荷要件に直接調整することで、可変トルク アプリケーション (遠心ポンプやファンなど) のエネルギー消費を大幅に削減し、多くの場合 12 ~ 24 か月以内に ROI をもたらします。
機械的寿命: VFD は、ダイレクトオンライン (DOL) および従来のスターターに伴う激しい突入電流と機械的衝撃を排除することで、ベルト、ギア、ベアリングのライフサイクルを延長します。
実装のトレードオフ: VFD の採用により、高調波歪み、モーター絶縁応力、特殊な冷却の必要性など、新たなエンジニアリング上の課題が生じますが、これらはシステム設計時に軽減する必要があります。
アプリケーションの特異性: 従来の固定速度制御は、負荷変動を最小限に抑えた連続 100% 速度動作を必要とするアプリケーションにとって、依然として最もコスト効率が高く信頼性の高い選択肢です。
モーター制御の仕組み: 従来型と可変周波数ドライブ
従来の固定速度モーターの動作方法
ダイレクトオンライン (DOL) 始動は、モーター制御の最も基本的な方法です。オペレーターが DOL スターターを作動させると、システムは AC モーターを電源に直接接続します。これにより、モーター端子間に最大の電圧と周波数が瞬時に適用されます。モーターは負荷慣性が許す限り速やかに定格速度まで加速し、最大の始動トルクを生成しますが、同時に大量の電流も消費します。フィールドアプリケーションでは、コンタクタが引き込まれる激しい機械的衝撃音が聞こえ、その後、モータが数分の1秒で同期速度に到達しようとすると、ベルトまたはカップリングに即座に負担がかかります。
従来の代替スターターは、DOL 始動の過酷さを軽減しようとします。スターデルタ (ワイデルタ) および単巻変圧器スタータは、初期起動段階で電圧を降圧します。この減少により初期トルクと電流が低下し、電源への負担が軽減されます。ただし、モーターが動作速度に達すると、これらの電気機械方式は最大電圧に切り替わります。通常の動作中は速度制御が行われず、実際の需要に関係なく、モーターが常に最大容量で動作することになります。結局のところ、完全に実行する方法しか知らないシステムが残ります。
起動時の電気サージは大きな課題となります。標準的な DOL 始動では、通常、モーターの全負荷電流の 6 ~ 8 倍の突入電流が流れます。この大量の電力供給により、地域の電力網全体に深刻な電圧低下が発生し、近くの敏感な電子機器に障害が発生する可能性があります。電力会社はこれらのピーク需要を監視し、高額な需要料金を適用することが多く、モーターが頻繁に始動する施設の運用コストが大幅に増加します。線路の向こう側で 200 馬力のモーターが始動している場合、施設内の照明は文字通り暗くなり、公共料金メーターには月々の料金を支払う巨額のスパイクが記録されます。
従来のシステムでフローや出力を管理するために、オペレーターは制限のある機械装置に依存しています。バルブ、ダンパー、ルーバー、バイパス ループは、モーターが一定の最大速度で動作し続ける間、出力を物理的に絞ります。このアプローチは、ブレーキを使用して速度を制御しながら、アクセルを床に押し付けて車を運転するのに似ています。これは純粋なエネルギーの損失を表し、無駄な機械的労力が熱と振動に変換されます。圧力を生成するために電気代を支払い、その後、まったく同じ圧力を制限するために機械的磨耗に再度お金を支払うことになります。
可変周波数ドライブの動作方法
現代のモーター制御は、洗練されたパワーエレクトロニクスに依存しています。駆動システムのコアコンポーネントは、段階的に動作して入力電力を操作します。まず、整流器セクションが電力網からの入力交流 (AC) を直流 (DC) に変換します。次に、大きなコンデンサとインダクタで構成される DC バスが、この DC 電力を平滑化して蓄え、リップルを除去します。最後に、インバータ段では絶縁ゲート バイポーラ トランジスタ (IGBT) を利用して、DC 電源を迅速にオン/オフします。パルス幅変調 (PWM) として知られるこの技術は、モーターがクリーンな電源として解釈するシミュレートされた AC 出力波形を作成します。
ドライブ テクノロジは、内部設計に基づいて特定のトポロジに分類されます。これらの違いを理解することで、特定のアプリケーションにどの単位を指定するかが決まります。
電圧源インバータ (VSI): 最も一般的な最新タイプで、DC バス上のコンデンサにエネルギーを蓄積します。これらは優れた速度制御を提供し、ポンプ、ファン、コンベアなどの標準的な産業用途で非常に効率的です。
電流源インバータ (CSI): コンデンサの代わりに DC リンクで大きな誘導チョークを利用します。エンジニアは通常、固有の短絡保護と回生機能を必要とする大規模な中電圧アプリケーション向けに CSI を指定します。
負荷整流インバーター (LCI): 高出力、高速同期モーター制御用に特別に設計されており、石油化学プラントの大型コンプレッサーやブロワーの用途によく使用されます。
これらのドライブの基本原理は、電圧と周波数の変調にあります。周波数 (ヘルツ単位で測定) を調整すると、接続された AC モーターの回転速度 (RPM) が直接決まります。同時に、ドライブは出力電圧を調整して、最適なヘルツあたりの電圧 (V/Hz) 比を維持します。この比率を維持すると、モーターは過熱することなく、速度範囲全体にわたって安定した信頼性の高いトルクを生成できます。周波数を 30Hz に下げても電圧を 480V のままにすると、モーターが飽和して焼き付きます。ドライブはこのバランス調整動作を自動的に処理します。
業界用語は、しばしば混乱を引き起こします。 可変周波数ドライブ
主要な評価要素: 機能から運用上の成果まで
エネルギー消費と効率の向上
現代のモーター制御に関する最も説得力のある議論は、親和性の法則にあります。これらの数学的原理は、ポンプやファンなどの遠心アプリケーションを制御します。親和性の法則によれば、遠心負荷の消費電力はモーター速度の 3 乗に比例します。したがって、速度を比較的わずかに低下させるだけで、エネルギー使用量が大幅に削減されます。ファンを 80% の速度で動作させる場合、必要な電力はフルスピードでの動作に必要な電力の約 51% だけです。この速度を 50% に下げると、定格電力の 12.5% しか使用されなくなります。この非線形関係が、大幅なエネルギー節約の根源となります。
機械的なスロットリングを排除すると、システムの効率が変わります。部分的に閉じたバルブに対して従来のモーターを全速力で動作させると、ポンプは人為的な抵抗に抗して作動し、膨大な量のエネルギーが浪費されます。正確な流量要件に合わせてモーターを動的に減速することで、この人為的な抵抗が排除されます。機械式ダンパーとバルブを取り除くことでエネルギーを節約できるため、多くの場合、運用開始 1 年以内に機器をアップグレードすることが正当化されます。独自の配管システムと戦うのをやめ、プロセスが要求する流体量を正確に供給し始めます。
機械的応力と機器の寿命
プログラム可能な加速および減速ランプにより、機器の起動と停止の方法が根本的に変わります。ソフトスタートは、直接オンライン起動に特有の激しい機械的衝撃やねじり応力を防ぎます。流体システムでは、この制御されたランプアップにより、パイプの破裂、ガスケットの吹き抜け、逆止弁の損傷などを引き起こす破壊的な圧力サージであるウォーターハンマーが排除されます。徐々に減速すると同様の利点が得られ、ブレーキコンポーネントにストレスを与えたり、垂直配管での液柱の分離を引き起こすことなく、重い慣性負荷をスムーズに惰性で降下させることができます。
機械的疲労を軽減すると、資産のライフサイクルが直接延長されます。従来のリジッドスタートではベルトが伸び、カップリングキーがせん断され、モーターベアリングが早期に摩耗します。最新のドライブはトルクをスムーズに加えることで、下流のすべての機械コンポーネントの磨耗を大幅に軽減します。この物理的ストレスの軽減は、メンテナンス間隔の延長、緊急修理の減少、駆動システム全体の動作寿命の延長に直接つながります。剪断されたピンを交換する時間を短縮し、実際に生産を実行する時間を増やすことができます。
プロセス制御と精度
動的負荷マッチングにより、施設は前例のないプロセスの安定性を実現できます。最新のドライブは、プログラマブル ロジック コントローラー (PLC) および圧力、流量、温度を監視するフィールド センサーとシームレスに統合されています。自動化されたリアルタイム閉ループプロセスの最適化 (PID 制御など) を通じて、ドライブはモーター速度を継続的に調整して正確な設定値を維持します。これにより、機械制御ループの応答の遅さや固有の不正確さが解消されます。圧力トランスデューサーが 2 PSI の低下を検出すると、ドライブは即座にモーターを数ヘルツ増加させて補償し、完全に平坦な圧力曲線を維持します。
トルク応答は、選択した制御方法に応じて大きく異なります。従来のスターターは、動作中にゼロトルク制御を提供します。高度なドライブは、さまざまなアルゴリズムを利用して、アプリケーションの要件に基づいてトルクを管理します。
スカラー (V/Hz) 制御: 正確な速度調整が重要ではない、ファンや遠心ポンプなどの単純な可変トルク負荷に適しています。
オープンループベクトル制御: コンベアや押出機などの要求の厳しいアプリケーションに、より厳密な速度調整とより高い始動トルクを提供し、物理エンコーダなしでモーターのスリップを計算します。
閉ループのフィールド指向制御: モーター シャフトに取り付けられた物理エンコーダ フィードバックを利用して絶対精度を実現し、ホイストやクレーンなどの重要な位置決めタスクでゼロ速度でも最大トルクを維持します。
システム構成アーキテクチャ: シングル VFD 対ツイン (デュプレックス) システム
デュアルドライブと冗長レイアウト
複雑な産業プロセスでは、多くの場合、ツインまたはデュプレックス ドライブ システムなどの特殊なアーキテクチャが必要になります。ツイン構成では、2 つの並列ドライブが 2 つの別々のモーターを管理するか、場合によっては単一の大規模システムの負荷を高度に調整された方法で共有します。このアーキテクチャは標準的なシングルドライブ構成から逸脱しており、都市の給水ポンプ場や病院の冷却プラントなどの重要なインフラストラクチャに明確な運用上の利点を提供します。
ツインセットアップでは、リードラグスケジューリングがよく利用されます。制御システムは、2 つのモーターの間で稼働時間を自動的にローテーションします。このマスター/スレーブ制御戦略により、不均一な摩耗が防止され、ポンプまたはファン アセンブリの両方が同じ速度で劣化することが保証されます。需要が低い期間には、システムは完全に 1 台のドライブで実行できるため、効率が最適化されます。需要が急増すると、ラグドライブが自動的に作動して補助電力を供給します。 168 時間 (1 週間) ごとにリード ドライブを交換するように PLC をプログラムして、ベアリング グリースを分散し、モーター巻線を乾燥した状態に保ちます。
冗長性は二重化システムの主な利点を表します。ツイン構成により、致命的な施設障害のリスクが大幅に軽減されます。 1 つのドライブまたはモーターに障害が発生しても、重要な産業プロセスおよび HVAC システムは 50% の能力で動作し続けることができます。このデューティ サイクルの利点により、データセンターの冷却ループや連続製造ラインなど、連続稼働が必須の環境での完全なシャットダウンが防止されます。 1 本のヒューズが切れただけで生産施設全体が停止するような状況には決して陥りたくありません。
二重化システムを評価するには、より高い初期ハードウェアおよびエンジニアリング コストと長期的な運用回復力を比較検討する必要があります。 2 台のドライブ、デュアル モーター配線、複雑な統合ロジックに必要な先行資本は多額です。しかし、設備はメンテナンスのダウンタイムを大幅に短縮し、単一点障害による全体的な生産停止を排除することで、これらのコストを相殺します。 1 時間あたりの生産損失のコストを考慮すると、プライマリ ドライブが初めて過電圧障害で停止したときに、2 番目のドライブで元が取れることがよくあります。
比較: シングルドライブ構成とツイン (デュプレックス) 構成
特徴
シングルドライブアーキテクチャ
ツイン (デュプレックス) アーキテクチャ
初期ハードウェア投資
より低い
より高い
システムの冗長性
なし (単一障害点)
高 (N+1 能力)
摩耗分布
1つのモーターに集中
リードラグを介して均等に分散
メンテナンスのダウンタイム
システムを完全にシャットダウンする必要がある
サービス中に部分的な操作が可能
スペース要件
設置面積を最小限に抑える
より大型の電気エンクロージャが必要
財務分析と運用ROI
初期費用と長期的な節約
従来のモータースターターとコンタクターを入手するには、最小限の初期投資が必要です。これらの電気機械デバイスはシンプルで大量生産されており、設置も簡単です。逆に、高度なモーター制御ハードウェアにアップグレードするには、より高い初期資本支出が必要になります。施設は、ドライブ ユニット自体、電磁干渉を防ぐための特殊なシールド ケーブル、および機器を収容する電気室のアップグレードされる可能性のある冷却システムの予算を計上する必要があります。また、パラメーターをプログラムして PID ループを調整するために必要な専門的な労力も考慮する必要があります。
投資回収期間を計算するには、地域の公共料金、稼働時間、特定の負荷プロファイルを詳細に分析する必要があります。施設は、機械的に絞り込まれたシステムの現在のエネルギー消費を測定し、それを可変速制御下での予測エネルギー使用量と比較する必要があります。変動する需要で 24 時間年中無休で稼働するアプリケーションでは、多くの場合、エネルギー節約により、非常に有利な期間内で初期機器および設置コストがカバーされます。 100HP の冷却塔ファンがあり、夜間に 60% の速度でのみ稼働する必要がある場合、キロワット時は大幅に削減されます。
メンテナンスとダウンタイムに関する考慮事項
従来のコンタクタは頑丈で、接点の穴やラグの緩みを時折目視検査するだけで、日常的なメンテナンスは最小限で済みます。最新のドライブは複雑な電子デバイスであるため、厳密な予防保守スケジュールが必要です。技術者は定期的に冷却ファンを清掃し、DC バス コンデンサの電解液の膨張や漏れを検査し、バス電圧を監視し、ファームウェアのアップデートを実行して最適なパフォーマンスとセキュリティを確保する必要があります。 IGBT ヒートシンクにほこりが溜まったままにしておくと、ドライブ自体の出力が低下し、最終的には過熱障害が発生してトリップします。
本当の経済的影響は、多くの場合、ダウンタイムのコストにあります。従来のシステムでは予期せぬ機械的故障が発生し、突然の壊滅的な生産停止につながります。最新の制御システムは、広範な診断機能、故障予測ログ、および過電圧、不足電圧、地絡に対する保護機能を内蔵しています。これらの診断により、メンテナンス チームは計画外の停止が発生する前に問題を特定して解決し、施設の出力を保護できます。モーターがトリップした理由を推測する代わりに、障害履歴を取得し、イベントのミリ秒時点の電流と電圧を正確に確認します。
公共料金リベートとコンプライアンス基準
エネルギー効率のインセンティブは財務方程式を大きく変えます。多くの地方公共団体や政府機関は、モーター制御システムをアップグレードする施設に大幅なリベートを提供しています。これらの金銭的インセンティブは、地域の電力網に対する全体的な負担を軽減するように設計されています。これらのリベートを確保するには、多くの場合、ベースラインのエネルギー監査と設置後の検証が必要になります。通常、既存の DOL セットアップに一時的な電力ロガーを 1 週間インストールしてから、新しいセットアップをログに記録して電力会社にキロワット削減を証明する必要があります。
厳しいエネルギー効率要件を満たすことは、多くの事業にとってもはやオプションではありません。カナダ天然資源局やエネルギー省などの組織によって設定された基準は、産業機器の最低効率レベルを規定しています。インテリジェントなモーター制御にアップグレードすることで、施設はこれらの進化する規制へのコンプライアンスを維持し、罰金の可能性を回避し、長期的な運用可能性を確保することができます。建築基準法では、5 馬力を超える HVAC モーターの可変速制御がますます要求されています。
実装の現実と導入のリスク
高調波歪みと電力品質
最新のパワー エレクトロニクスの非線形負荷プロファイルにより、施設の電力網に高調波歪みが生じます。整流段は滑らかな正弦波ではなく、短くて速いパルスで電流を流すため、入力される電圧波形が歪みます。管理せずに放置すると、深刻な高調波歪みが配電変圧器を過熱させ、迷惑な回路ブレーカーのトリップを引き起こし、プラント全体の敏感な通信ネットワークに干渉する可能性があります。同じ電気バス上でランダムな PLC 通信の切断と LED ライトのちらつきが見られるようになります。
これらの電力品質の問題を軽減するには、プロアクティブなエンジニアリングが必要です。システム設計者は、電流引き込みを平滑化するためにラインリアクトルまたは DC チョークを組み込む必要があります。大規模な設置では、特定の高調波周波数を打ち消すためにパッシブまたはアクティブ高調波フィルターが必要になります。施設は、内部送電網を保護し、地元の電力会社との良好な関係を維持するために、設備が IEEE 519 などの厳格な電力品質基準に準拠していることを確認する必要があります。アクティブ高調波フィルターは、電気システムのノイズ キャンセリング ヘッドフォンのように機能し、逆電流を注入して波形を平坦化します。
モーターの絶縁応力とベアリング電流
高周波 PWM スイッチングにより、急速な電圧上昇時間 (dV/dt) が生じます。これらの高速遷移により、反射波として知られる電圧スパイクがモーター ケーブルを伝播する可能性があります。ケーブルが長い場合、これらのスパイクが増幅し、モーター巻線に設計限界をはるかに超える電圧がかかる可能性があります。このストレスにより標準モーターの絶縁が急速に劣化し、最終的には短絡につながります。このリスクを軽減するには、1600V のスパイクに対応できる堅牢な絶縁システムを備えた特殊なインバータ負荷モーターを使用する必要があります。
コモンモード電圧は、モーターの寿命に別の重大なリスクをもたらします。インバーターのスイッチング動作により、モーターシャフトに高周波の迷走電流が発生する可能性があります。これらの電流は、接地への抵抗が最も少ない経路を探しますが、多くの場合、モーターのベアリングを通過します。電流がベアリング潤滑剤の微細なギャップを横切って流れると、ベアリングレースに溝や孔食が発生します。エンジニアは、シャフト接地リング、カーボンブラシ、または電気絶縁ベアリングを取り付けることで、このベアリングの早期故障を防ぎます。 3 か月前に取り付けたモーター ベアリングから甲高い鳴き声が聞こえる場合は、フルーティングの問題が発生している可能性があります。
環境および冷却要件
パワー エレクトロニクスの信頼性の高い動作には、熱管理が重要です。 AC から DC への変換、および AC への変換は完全に効率的ではありません。電力のわずかな割合が熱として失われます。大規模な産業用ドライブでは、この発熱がかなりの量になります。電気エンクロージャは適切なサイズで、内部温度を安全な動作限界内に保つためにフィルター付き換気ファンまたは専用の空調ユニットを備えている必要があります。 100 度のボイラー室で密閉された金属製の箱に 100HP のドライブを詰め込んだだけで、正常に動作することを期待することはできません。
環境汚染物質は、露出した回路基板に重大な脅威をもたらします。ほこり、湿気、腐食性ガスは、ドライブコンポーネントの短絡や早期故障の原因となる可能性があります。施設は、繊細な電子機器を保護するために、適切なエンクロージャ定格 (粉塵の多い環境用の NEMA 12、洗浄エリア用の NEMA 4X など) を選択する必要があります。直接熱源や過度の振動から遠ざけて適切に配置すると、設置の長期安定性がさらに保証されます。硫化水素レベルが高い廃水処理施設にユニットを設置する場合、回路基板の絶縁保護コーティングは必須の仕様です。
結論
施設のモーター在庫を監査して、現在流量制御に機械式絞り弁やダンパーを使用している遠心ポンプやファンを特定します。
非線形負荷を追加する前に、主電源に電力品質ロガーを設置してベースラインを確立し、高調波緩和装置が必要かどうかを判断します。
絶縁破壊やベアリングのフルーティングを防ぐために、すべての新規設置にはシャフト接地リングを備えたインバータ負荷モーターを指定してください。
ヒートシンクの清掃、エンクロージャのエア フィルタの交換、冷却ファンの動作の確認に重点を置いた厳密な予防メンテナンス スケジュールを確立します。
よくある質問
Q: 標準の AC モーターを最新の可変周波数制御で使用できますか?
A: 標準モーターはこれらのドライブで動作できますが、長期的な信頼性を考慮すると推奨されません。高周波スイッチングにより電圧スパイクが発生し、標準の絶縁が劣化します。早期故障を防ぐために、巻線絶縁が強化され、ベアリング保護が組み込まれていることが多いインバータ負荷モーターを使用する必要があります。
Q: これらのドライブはポンプ用途でどのようにエネルギーを節約しますか?
A: 親和性の法則に従うことでエネルギーを節約します。ポンプを全速力で動作させてバルブで流量を制限する代わりに、ドライブは必要な流量に正確に一致するようにモーターの速度を下げます。消費電力は速度低下の 3 乗で低下するため、大幅なエネルギー節約が実現します。
Q: VFD とソフトスターターの違いは何ですか?
A: ソフトスターターは、機械的ショックや突入電流を防ぐために、初期起動段階とシャットダウン段階でのみ電圧を制御します。モーターが動作すると、完全な固定速度で動作します。ドライブは電圧と周波数の両方を制御するため、通常の動作中に継続的に速度を調整できます。
Q: 設置にラインリアクトルが必要なのはなぜですか?
A: ラインリアクトルは、ドライブと電力網の間のバッファとして機能します。過渡電圧や電力線のスパイクを吸収し、ドライブ内の敏感な電子機器を保護します。さらに、ドライブが施設の電気システムに押し戻す高調波歪みを軽減するのにも役立ちます。
Q: モーター用途におけるベアリングの溝形成の原因は何ですか?
A: ベアリングのフルーティングは、ドライブの急速なスイッチングによって生成されるコモンモード電圧によって発生します。これにより、モーターシャフトに電圧が発生します。電圧がベアリング グリースの絶縁耐力を超えると、電圧がベアリングを通ってアースにアーク放電され、微細なピットが形成され、最終的にベアリングが破壊されます。
Q: モーターはドライブユニットからどのくらいの距離に設置できますか?
A: ケーブル長の制限は、ドライブのメーカーとモーターの絶縁定格によって異なります。ケーブルが長いと、反射波の電圧スパイクが増幅されます。一般に、100 フィートを超える距離を走行するには、モーター巻線を高電圧過渡現象から保護するために、ドライブ出力に dV/dt フィルターまたは正弦波フィルターが必要です。