สิ่งอำนวยความสะดวกทางอุตสาหกรรมและการดำเนินงานเชิงพาณิชย์เผชิญกับแรงกดดันที่เพิ่มขึ้นเพื่อลดการใช้พลังงานและการสึกหรอทางกล ส่งผลให้ต้องมีการประเมินระบบควบคุมมอเตอร์แบบเดิมใหม่ มอเตอร์ความเร็วคงที่แบบดั้งเดิมทำงานบนกระบวนทัศน์เปิด/ปิดแบบไบนารี รูปแบบการปฏิบัติงานที่เข้มงวดนี้นำไปสู่การสิ้นเปลืองพลังงานจำนวนมากในระหว่างสภาวะโหลดบางส่วน กระแสไหลเข้าสูงที่ทำให้โครงสร้างพื้นฐานทางไฟฟ้าเสื่อมคุณภาพ และความเครียดทางกลที่มากเกินไปบนอุปกรณ์ขับเคลื่อน สิ่งอำนวยความสะดวกที่อาศัยวิธีการแบบเก่าเหล่านี้มักจะประสบปัญหาการเสื่อมสภาพของอุปกรณ์อย่างรวดเร็วและค่าสาธารณูปโภคที่สูงเกินจริง
การอัพเกรดเป็น ไดรฟ์ความถี่แบบแปรผัน ให้การควบคุมความเร็วและแรงบิดของมอเตอร์ได้อย่างแม่นยำ การเปลี่ยนแปลงนี้จำเป็นต้องมีการสร้างสมดุลระหว่างรายจ่ายฝ่ายทุนเริ่มแรกกับการประหยัดในการดำเนินงานในระยะยาว ความซับซ้อนในการปรับใช้เชิงโครงสร้าง และการกำหนดค่าทางเลือกแบบเดิม ด้วยการทำความเข้าใจความแตกต่างทางกลและทางไฟฟ้าระหว่างระบบเหล่านี้ ผู้ปฏิบัติงานจึงสามารถตัดสินใจโดยมีข้อมูลครบถ้วนเพื่อเพิ่มประสิทธิภาพโรงงานและขยายวงจรชีวิตของสินทรัพย์ได้
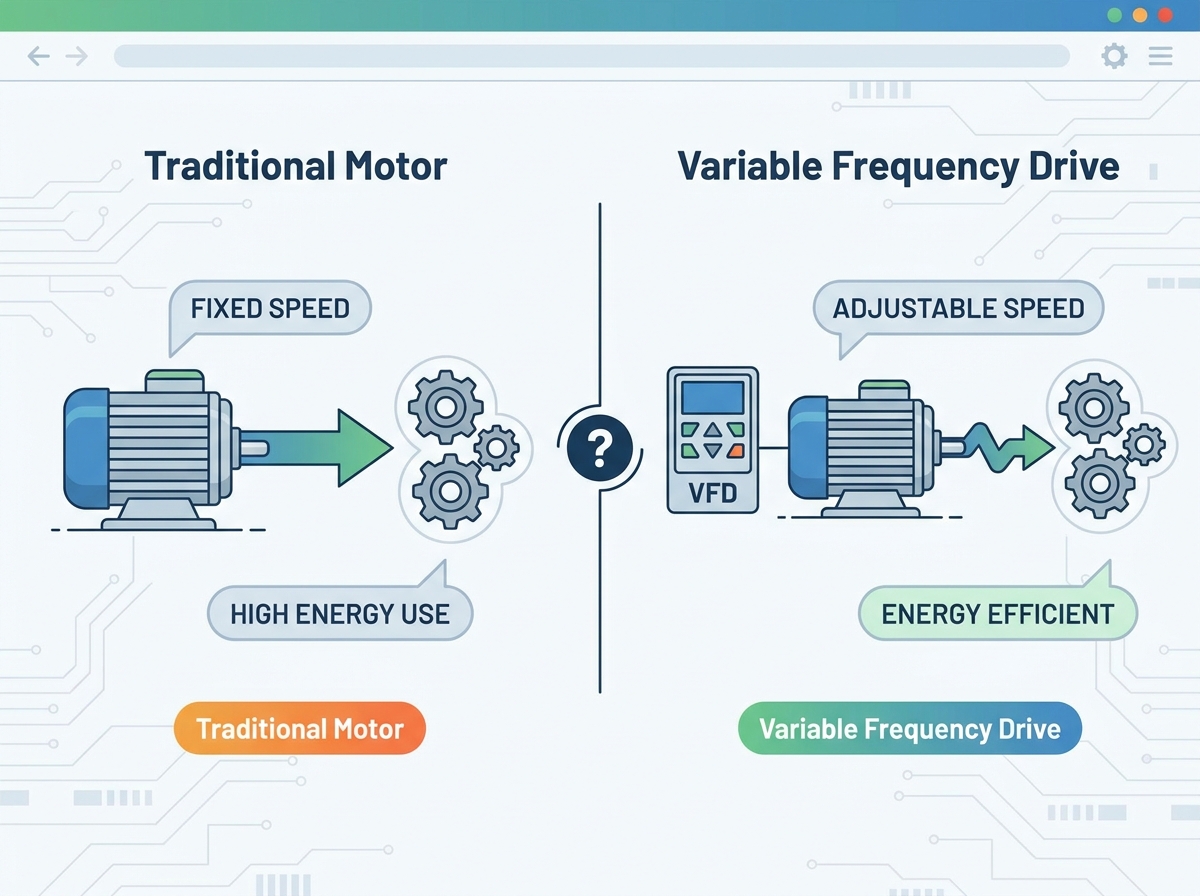
การเพิ่มประสิทธิภาพพลังงาน: VFD ลดการใช้พลังงานลงอย่างมากในการใช้งานที่มีแรงบิดแปรผัน (เช่น ปั๊มแรงเหวี่ยงและพัดลม) โดยการปรับความเร็วของมอเตอร์ให้สอดคล้องกับความต้องการโหลดแบบเรียลไทม์ ซึ่งมักจะให้ผลตอบแทน ROI ภายใน 12 ถึง 24 เดือน
อายุการใช้งานเชิงกล: ด้วยการขจัดกระแสไหลเข้าที่รุนแรงและแรงกระแทกทางกลที่เกี่ยวข้องกับ Direct-On-Line (DOL) และสตาร์ทเตอร์แบบดั้งเดิม VFD จะขยายวงจรชีวิตของสายพาน เกียร์ และแบริ่ง
ข้อเสียของการนำไปปฏิบัติ: การนำ VFD มาใช้ทำให้เกิดความท้าทายทางวิศวกรรมใหม่ๆ รวมถึงการบิดเบือนฮาร์มอนิก ความเครียดของฉนวนมอเตอร์ และความจำเป็นในการระบายความร้อนแบบพิเศษ ซึ่งจะต้องได้รับการบรรเทาในระหว่างการออกแบบระบบ
ความจำเพาะของการใช้งาน: การควบคุมความเร็วคงที่แบบเดิมยังคงเป็นตัวเลือกที่คุ้มค่าและเชื่อถือได้มากที่สุดสำหรับการใช้งานที่ต้องการการทำงานที่ความเร็ว 100% อย่างต่อเนื่องโดยมีการเปลี่ยนแปลงโหลดน้อยที่สุด
กลไกของการควบคุมมอเตอร์: ไดรฟ์ความถี่แบบดั้งเดิมและแบบแปรผัน
วิธีการทำงานของมอเตอร์ความเร็วคงที่แบบดั้งเดิม
การสตาร์ทโดยตรงแบบออนไลน์ (DOL) เป็นวิธีพื้นฐานที่สุดในการควบคุมมอเตอร์ เมื่อผู้ควบคุมใช้งานสตาร์ทเตอร์ DOL ระบบจะเชื่อมต่อมอเตอร์ AC เข้ากับแหล่งจ่ายไฟโดยตรง ซึ่งจะจ่ายแรงดันไฟฟ้าและความถี่เต็มทั่วทั้งขั้วของมอเตอร์ทันที มอเตอร์จะเร่งความเร็วตามพิกัดเร็วเท่าที่ความเฉื่อยของโหลดอนุญาต ทำให้เกิดแรงบิดสตาร์ทสูงสุดแต่ยังดึงกระแสไฟฟ้าจำนวนมากอีกด้วย ในการใช้งานภาคสนาม คุณจะได้ยินเสียงกระแทกทางกลอย่างรุนแรงของคอนแทคเตอร์ดึงเข้า ตามมาด้วยแรงตึงที่เกิดขึ้นทันทีบนสายพานหรือคัปปลิ้งขณะที่มอเตอร์พยายามเข้าถึงความเร็วซิงโครนัสภายในเสี้ยววินาที
สตาร์ทเตอร์ทางเลือกแบบเดิมพยายามลดความรุนแรงของการสตาร์ท DOL Star-Delta (Wye-Delta) และสตาร์ทเตอร์หม้อแปลงอัตโนมัติจะลดแรงดันไฟฟ้าลงในระหว่างระยะเริ่มต้นเริ่มต้น การลดลงนี้จะช่วยลดแรงบิดเริ่มต้นและกระแสไฟฟ้า ซึ่งช่วยลดความเครียดของแหล่งจ่ายไฟ อย่างไรก็ตาม เมื่อมอเตอร์ถึงความเร็วการทำงาน วิธีการทางไฟฟ้าเครื่องกลเหล่านี้จะเปลี่ยนเป็นแรงดันไฟฟ้าเต็ม ไม่สามารถควบคุมความเร็วได้ในระหว่างการทำงานปกติ ทำให้มอเตอร์ทำงานอย่างต่อเนื่องที่ความจุสูงสุดโดยไม่คำนึงถึงความต้องการที่แท้จริง คุณยังคงจบลงด้วยระบบที่รู้แค่วิธีที่จะหมดสภาพเท่านั้น
ไฟฟ้ากระชากระหว่างสตาร์ทอัพถือเป็นความท้าทายที่สำคัญ โดยทั่วไปการสตาร์ท DOL แบบมาตรฐานจะดึงกระแสพุ่งเข้าสูงกว่ากระแสโหลดเต็มของมอเตอร์หกถึงแปดเท่า การดึงออกครั้งใหญ่นี้อาจทำให้เกิดไฟฟ้าตกอย่างรุนแรงทั่วโครงข่ายไฟฟ้าในท้องถิ่น ซึ่งอาจส่งผลกระทบต่ออุปกรณ์อิเล็กทรอนิกส์ที่มีความละเอียดอ่อนในบริเวณใกล้เคียง สาธารณูปโภคมักจะตรวจสอบความต้องการสูงสุดเหล่านี้และเรียกเก็บค่าธรรมเนียมความต้องการที่สูง ซึ่งส่งผลให้ค่าใช้จ่ายในการดำเนินงานเพิ่มขึ้นอย่างมากสำหรับสิ่งอำนวยความสะดวกที่มีการสตาร์ทมอเตอร์บ่อยครั้ง หากคุณมีมอเตอร์ขนาด 200 แรงม้าที่สตาร์ทข้ามเส้น ไฟในโรงงานจะหรี่ลงอย่างแท้จริง และมิเตอร์วัดไฟจะบันทึกค่าไฟที่เพิ่มขึ้นอย่างมากซึ่งคุณต้องจ่ายตลอดทั้งเดือน
ในการจัดการการไหลหรือเอาท์พุตในระบบแบบดั้งเดิม ผู้ปฏิบัติงานต้องอาศัยอุปกรณ์กลไกที่มีข้อจำกัด วาล์ว แดมเปอร์ บานเกล็ด และลูปบายพาสจะควบคุมเอาท์พุตทางกายภาพในขณะที่มอเตอร์ยังคงทำงานที่ความเร็วสูงสุดคงที่ แนวทางนี้คล้ายกับการขับรถโดยเหยียบคันเร่งลงไปที่พื้นขณะใช้เบรกเพื่อควบคุมความเร็ว มันแสดงถึงการสูญเสียพลังงานบริสุทธิ์ โดยเปลี่ยนความพยายามทางกลที่สูญเปล่าไปเป็นความร้อนและการสั่นสะเทือน คุณกำลังจ่ายค่าไฟฟ้าเพื่อสร้างแรงดัน จากนั้นจ่ายอีกครั้งสำหรับการสึกหรอทางกลเพื่อจำกัดแรงดันเท่าเดิม
วิธีการทำงานของไดรฟ์ความถี่แบบแปรผัน
การควบคุมมอเตอร์สมัยใหม่อาศัยระบบอิเล็กทรอนิกส์กำลังที่มีความซับซ้อน ส่วนประกอบหลักของระบบขับเคลื่อนทำงานเป็นขั้นตอนเพื่อควบคุมกำลังที่เข้ามา ขั้นแรก ส่วนวงจรเรียงกระแสจะแปลงกระแสสลับขาเข้า (AC) จากโครงข่ายไฟฟ้าให้เป็นไฟฟ้ากระแสตรง (DC) จากนั้น บัส DC ซึ่งประกอบด้วยตัวเก็บประจุและตัวเหนี่ยวนำขนาดใหญ่ จะปรับให้เรียบและเก็บพลังงาน DC นี้ไว้ เพื่อกรองระลอกคลื่นออก สุดท้าย ขั้นอินเวอร์เตอร์ใช้ทรานซิสเตอร์แบบไบโพลาร์แบบหุ้มฉนวน (IGBT) เพื่อเปิดและปิดไฟ DC อย่างรวดเร็ว เทคนิคนี้เรียกว่าการปรับความกว้างพัลส์ (PWM) จะสร้างรูปคลื่นเอาต์พุต AC จำลองที่มอเตอร์ตีความว่าเป็นแหล่งจ่ายไฟสะอาด
เทคโนโลยีไดรฟ์จัดอยู่ในประเภทโทโพโลยีเฉพาะตามการออกแบบภายใน การทำความเข้าใจความแตกต่างเหล่านี้จะเป็นตัวกำหนดหน่วยที่คุณระบุสำหรับแอปพลิเคชันที่กำหนด:
อินเวอร์เตอร์แหล่งจ่ายแรงดันไฟฟ้า (VSI): ชนิดสมัยใหม่ที่พบมากที่สุด โดยกักเก็บพลังงานในตัวเก็บประจุบนบัส DC มีการควบคุมความเร็วที่ดีเยี่ยมและมีประสิทธิภาพสูงสำหรับการใช้งานอุตสาหกรรมมาตรฐาน เช่น ปั๊ม พัดลม และสายพานลำเลียง
อินเวอร์เตอร์แหล่งกระแส (CSI): ใช้โช้กอุปนัยขนาดใหญ่ในดีซีลิงค์แทนตัวเก็บประจุ โดยทั่วไปวิศวกรจะระบุ CSI สำหรับการใช้งานแรงดันไฟฟ้าปานกลางขนาดใหญ่ที่ต้องการการป้องกันไฟฟ้าลัดวงจรและความสามารถในการสร้างใหม่
โหลดอินเวอร์เตอร์แบบสับเปลี่ยน (LCI): ออกแบบมาโดยเฉพาะสำหรับการควบคุมมอเตอร์ซิงโครนัสกำลังสูงและความเร็วสูง ซึ่งมักพบในการใช้งานคอมเพรสเซอร์ขนาดใหญ่หรือโบลเวอร์ในโรงงานปิโตรเคมี
หลักการพื้นฐานของไดรฟ์เหล่านี้อยู่ที่การปรับแรงดันไฟฟ้าและความถี่ การปรับความถี่ (วัดเป็นเฮิรตซ์) จะกำหนดความเร็วในการหมุน (RPM) ของมอเตอร์ AC ที่เชื่อมต่อโดยตรง ในขณะเดียวกัน ไดรฟ์จะปรับแรงดันไฟฟ้าเอาท์พุตเพื่อรักษาอัตราส่วนโวลต์ต่อเฮิร์ตซ์ (V/Hz) ที่เหมาะสมที่สุด การรักษาอัตราส่วนนี้ทำให้มอเตอร์ผลิตแรงบิดที่สม่ำเสมอและเชื่อถือได้ตลอดช่วงความเร็วทั้งหมดโดยไม่มีความร้อนสูงเกินไป หากคุณลดความถี่ลงเหลือ 30Hz แต่ปล่อยให้แรงดันไฟฟ้าอยู่ที่ 480V มอเตอร์จะอิ่มตัวและไหม้ ไดรฟ์จะจัดการการปรับสมดุลนี้โดยอัตโนมัติ
คำศัพท์ทางอุตสาหกรรมมักทำให้เกิดความสับสนระหว่าง ไดรฟ์ความถี่ตัวแปร และไดรฟ์ความเร็วตัวแปร (VSD) แม้ว่า VFD ทั้งหมดจะทำหน้าที่เป็น VSD โดยการควบคุมมอเตอร์ AC ผ่านการแปรผันความถี่ แต่ VSD ก็เป็นประเภทที่กว้างกว่า ร่ม VSD ยังรวมถึงไดรฟ์ DC ซึ่งควบคุมมอเตอร์กระแสตรงโดยการเปลี่ยนแรงดันไฟฟ้า เช่นเดียวกับรอกปรับความเร็วเชิงกลและข้อต่อของไหลไฮดรอลิก เมื่อคุณระบุอุปกรณ์ คุณจะต้องใช้คำศัพท์ให้ถูกต้องเพื่อหลีกเลี่ยงการรับตัวแปรทางกลเมื่อคุณต้องการตัวควบคุมอิเล็กทรอนิกส์โซลิดสเตต
มิติการประเมินหลัก: คุณลักษณะต่อผลการดำเนินงาน
การใช้พลังงานและประสิทธิภาพที่เพิ่มขึ้น
ข้อโต้แย้งที่น่าสนใจที่สุดสำหรับการควบคุมมอเตอร์สมัยใหม่อยู่ที่กฎความสัมพันธ์ หลักการทางคณิตศาสตร์เหล่านี้ใช้กับการใช้งานแบบแรงเหวี่ยง เช่น ปั๊มและพัดลม ตามกฎหมาย Affinity การใช้พลังงานของโหลดแบบแรงเหวี่ยงจะเป็นสัดส่วนกับลูกบาศก์ของความเร็วมอเตอร์ ดังนั้นการลดความเร็วลงเล็กน้อยจึงทำให้การใช้พลังงานลดลงอย่างมาก การใช้งานพัดลมที่ความเร็ว 80% ต้องใช้พลังงานเพียงประมาณ 51% ของพลังงานที่จำเป็นสำหรับการทำงานเต็มความเร็ว หากคุณลดความเร็วลงเหลือ 50% แสดงว่าคุณใช้พลังงานพิกัดเพียง 12.5% เท่านั้น ความสัมพันธ์แบบไม่เชิงเส้นนี้เป็นจุดเริ่มต้นของการประหยัดพลังงานมหาศาล
การขจัดการควบคุมปริมาณเชิงกลทำให้ประสิทธิภาพของระบบลดลง การใช้มอเตอร์แบบดั้งเดิมที่ความเร็วเต็มกับวาล์วที่ปิดบางส่วนจะบังคับให้ปั๊มทำงานต้านแรงต้านเทียม ส่งผลให้สิ้นเปลืองพลังงานจำนวนมหาศาล การชะลอความเร็วของมอเตอร์แบบไดนามิกเพื่อให้ตรงกับความต้องการการไหลที่แน่นอนจะช่วยลดความต้านทานเทียมนี้ การประหยัดพลังงานที่ได้จากการถอดแดมเปอร์เชิงกลและวาล์วมักจะทำให้การอัพเกรดอุปกรณ์ภายในปีแรกของการทำงาน คุณหยุดต่อสู้กับระบบท่อของคุณเองและเริ่มส่งของเหลวตามปริมาณที่กระบวนการต้องการ
ความเครียดทางกลและอายุการใช้งานของอุปกรณ์
ทางลาดเร่งความเร็วและลดความเร็วที่ตั้งโปรแกรมได้จะเปลี่ยนวิธีการสตาร์ทและหยุดอุปกรณ์โดยพื้นฐาน การสตาร์ทแบบนุ่มนวลช่วยป้องกันแรงกระแทกทางกลที่รุนแรงและความเค้นบิดซึ่งเกิดจากการสตาร์ทแบบออนไลน์โดยตรง ในระบบของไหล ทางลาดที่มีการควบคุมนี้จะกำจัดค้อนน้ำ ซึ่งเป็นแรงดันที่ทำลายล้างซึ่งอาจทำให้ท่อแตก ปะเก็นระเบิด และทำให้เช็ควาล์วเสียหายได้ การชะลอความเร็วแบบค่อยเป็นค่อยไปให้ประโยชน์ที่คล้ายคลึงกัน ช่วยให้แรงเฉื่อยหนักเคลื่อนตัวลงได้อย่างราบรื่นโดยไม่ต้องเน้นย้ำส่วนประกอบในการเบรกหรือทำให้เกิดการแยกคอลัมน์ของไหลในการเดินท่อในแนวตั้ง
การลดความล้าทางกลช่วยยืดอายุการใช้งานของสินทรัพย์โดยตรง สายพานยืดสตาร์ทแบบแข็งแบบดั้งเดิม ประแจคัปปลิ้งเฉือน และแบริ่งมอเตอร์สึกหรอก่อนเวลาอันควร ด้วยการใช้แรงบิดอย่างนุ่มนวล ระบบขับเคลื่อนสมัยใหม่จึงลดการสึกหรอของส่วนประกอบทางกลขั้นปลายน้ำได้อย่างมาก ความเครียดทางกายภาพที่ลดลงนี้แปลโดยตรงเป็นช่วงเวลาการบำรุงรักษาที่ยาวนานขึ้น การซ่อมแซมฉุกเฉินน้อยลง และอายุการใช้งานที่ยาวนานขึ้นสำหรับระบบขับเคลื่อนทั้งหมด คุณใช้เวลาน้อยลงในการเปลี่ยนหมุดตัดและมีเวลาในการผลิตจริงมากขึ้น
การควบคุมกระบวนการและความแม่นยำ
การจับคู่โหลดแบบไดนามิกช่วยให้โรงงานได้รับความเสถียรของกระบวนการอย่างที่ไม่เคยมีมาก่อน ไดรฟ์สมัยใหม่ผสานรวมอย่างลงตัวกับ Programmable Logic Controllers (PLC) และเซ็นเซอร์ภาคสนามที่ตรวจสอบความดัน การไหล หรืออุณหภูมิ ด้วยการเพิ่มประสิทธิภาพกระบวนการวงปิดแบบเรียลไทม์อัตโนมัติ (เช่น การควบคุม PID) ไดรฟ์จะปรับความเร็วมอเตอร์อย่างต่อเนื่องเพื่อรักษาจุดที่ตั้งไว้ที่แน่นอน ซึ่งช่วยลดการตอบสนองที่เชื่องช้าและความไม่ถูกต้องโดยธรรมชาติของลูปควบคุมทางกล หากทรานสดิวเซอร์ความดันตรวจพบการลดลง 2 PSI ตัวขับจะเร่งความเร็วมอเตอร์ขึ้นสองสามเฮิรตซ์ทันทีเพื่อชดเชย โดยรักษากราฟแรงดันที่เรียบอย่างสมบูรณ์แบบ
การตอบสนองของแรงบิดจะแตกต่างกันไปอย่างมากขึ้นอยู่กับวิธีการควบคุมที่เลือก สตาร์ทเตอร์แบบดั้งเดิมให้การควบคุมแรงบิดเป็นศูนย์ระหว่างการทำงาน ไดรฟ์ขั้นสูงใช้อัลกอริธึมที่หลากหลายเพื่อจัดการแรงบิดตามความต้องการใช้งาน:
การควบคุมสเกลาร์ (V/Hz): ทำงานได้ดีกับโหลดแรงบิดแปรผันทั่วไป เช่น พัดลมและปั๊มหอยโข่ง ซึ่งการควบคุมความเร็วที่แม่นยำไม่สำคัญ
การควบคุมเวกเตอร์แบบวงเปิด: ให้การควบคุมความเร็วที่เข้มงวดยิ่งขึ้นและแรงบิดเริ่มต้นที่สูงขึ้นสำหรับการใช้งานที่มีความต้องการสูง เช่น สายพานลำเลียงหรือเครื่องอัดรีด คำนวณการลื่นของมอเตอร์โดยไม่ต้องใช้ตัวเข้ารหัสทางกายภาพ
การควบคุมแบบลูปปิด: ใช้การตอบสนองของตัวเข้ารหัสที่ติดตั้งบนเพลามอเตอร์เพื่อมอบความแม่นยำสูงสุด โดยรักษาแรงบิดได้เต็มที่แม้ที่ความเร็วเป็นศูนย์สำหรับงานวางตำแหน่งที่สำคัญ เช่น รอกหรือเครน
สถาปัตยกรรมการกำหนดค่าระบบ: ระบบ VFD เดี่ยวกับระบบ Twin (Duplex)
เลย์เอาต์แบบดูอัลไดรฟ์และซ้ำซ้อน
กระบวนการทางอุตสาหกรรมที่ซับซ้อนมักต้องใช้สถาปัตยกรรมเฉพาะทาง เช่น ระบบขับเคลื่อนแบบคู่หรือดูเพล็กซ์ ในการกำหนดค่าแบบแฝด ไดรฟ์แบบขนานสองตัวจะจัดการมอเตอร์สองตัวที่แยกจากกัน หรือบางครั้งก็แบ่งภาระของระบบขนาดใหญ่เพียงระบบเดียวในลักษณะที่มีการประสานงานกันสูง สถาปัตยกรรมนี้แตกต่างจากการตั้งค่าไดรฟ์เดี่ยวมาตรฐาน โดยนำเสนอข้อได้เปรียบในการดำเนินงานที่แตกต่างกันสำหรับโครงสร้างพื้นฐานที่สำคัญ เช่น สถานีสูบน้ำของเทศบาล หรือโรงทำความเย็นในโรงพยาบาล
การตั้งค่าแบบคู่มักใช้การกำหนดเวลาหน่วงระหว่างลูกค้าเป้าหมาย ระบบควบคุมจะหมุนชั่วโมงการทำงานระหว่างมอเตอร์สองตัวโดยอัตโนมัติ กลยุทธ์การควบคุมแบบมาสเตอร์-สเลฟนี้ป้องกันการสึกหรอที่ไม่สม่ำเสมอ ทำให้มั่นใจได้ว่าทั้งชุดปั๊มและพัดลมจะมีอายุในอัตราเท่ากัน ในช่วงที่มีความต้องการต่ำ ระบบสามารถทำงานได้ทั้งหมดบนไดรฟ์ตัวเดียว เพื่อเพิ่มประสิทธิภาพสูงสุด เมื่อความต้องการพุ่งสูงขึ้น การขับเคลื่อนที่ล่าช้าจะเริ่มทำงานโดยอัตโนมัติเพื่อให้พลังงานเสริม คุณตั้งโปรแกรม PLC ให้เปลี่ยนลีดไดรฟ์ทุกๆ 168 ชั่วโมง (หนึ่งสัปดาห์) เพื่อให้จาระบีของแบริ่งกระจายตัวและขดลวดมอเตอร์แห้ง
ความซ้ำซ้อนแสดงถึงประโยชน์หลักของระบบดูเพล็กซ์ การกำหนดค่าแบบแฝดช่วยลดความเสี่ยงของความล้มเหลวของสิ่งอำนวยความสะดวกอย่างรุนแรง หากไดรฟ์หรือมอเตอร์ตัวใดตัวหนึ่งเกิดข้อผิดพลาด กระบวนการทางอุตสาหกรรมที่สำคัญและระบบ HVAC จะสามารถทำงานได้ต่อไปที่ความจุ 50% ประโยชน์ของรอบการทำงานนี้ป้องกันการปิดระบบทั้งหมดในสภาพแวดล้อมที่จำเป็นต้องดำเนินการอย่างต่อเนื่อง เช่น ลูปการระบายความร้อนของศูนย์ข้อมูลหรือสายการผลิตต่อเนื่อง คุณคงไม่อยากอยู่ในสถานการณ์ที่ฟิวส์ขาดเพียงตัวเดียวก็สามารถทำลายโรงงานผลิตทั้งหมดได้
การประเมินระบบดูเพล็กซ์จำเป็นต้องชั่งน้ำหนักต้นทุนฮาร์ดแวร์เริ่มต้นและวิศวกรรมที่สูงขึ้น เทียบกับความยืดหยุ่นในการปฏิบัติงานในระยะยาว เงินทุนล่วงหน้าที่จำเป็นสำหรับไดรฟ์สองตัว การเดินสายมอเตอร์คู่ และตรรกะการรวมที่ซับซ้อนมีความสำคัญมาก อย่างไรก็ตาม สิ่งอำนวยความสะดวกจะชดเชยต้นทุนเหล่านี้ด้วยการลดเวลาหยุดทำงานของการบำรุงรักษาลงอย่างมาก และการกำจัดการหยุดการผลิตทั้งหมดที่เกิดจากความล้มเหลวเพียงจุดเดียว เมื่อคุณคำนึงถึงต้นทุนการผลิตที่สูญเสียไปต่อชั่วโมง ไดรฟ์ตัวที่สองมักจะจ่ายเองในครั้งแรกที่ไดรฟ์หลักตัดการทำงานเนื่องจากข้อผิดพลาดของแรงดันไฟฟ้าเกิน
|
|
การเปรียบเทียบ: การกำหนดค่าไดรฟ์เดี่ยวและแฝด (ดูเพล็กซ์) |
คุณสมบัติ |
สถาปัตยกรรมไดรฟ์เดี่ยว |
สถาปัตยกรรมแฝด (ดูเพล็กซ์) |
การลงทุนด้านฮาร์ดแวร์เบื้องต้น |
ต่ำกว่า |
สูงกว่า |
ความซ้ำซ้อนของระบบ |
ไม่มี (จุดเดียวของความล้มเหลว) |
สูง (ความสามารถ N+1) |
การกระจายการสึกหรอ |
เน้นไปที่มอเตอร์ตัวเดียว |
กระจายอย่างสม่ำเสมอผ่าน Lead-Lag |
การหยุดทำงานของการบำรุงรักษา |
จำเป็นต้องปิดระบบทั้งหมด |
อนุญาตให้ดำเนินการบางส่วนระหว่างการบริการ |
ข้อกำหนดด้านพื้นที่ |
รอยเท้าน้อยที่สุด |
ต้องใช้ตู้ไฟฟ้าที่ใหญ่กว่า |
การวิเคราะห์ทางการเงินและ ROI ในการดำเนินงาน
ค่าใช้จ่ายล่วงหน้าเทียบกับการประหยัดระยะยาว
การจัดหาสตาร์ทเตอร์และคอนแทคเตอร์ของมอเตอร์แบบดั้งเดิมต้องใช้เงินลงทุนเริ่มแรกเพียงเล็กน้อย อุปกรณ์เครื่องกลไฟฟ้าเหล่านี้เรียบง่าย ผลิตจำนวนมาก และติดตั้งง่าย ในทางกลับกัน การอัพเกรดเป็นฮาร์ดแวร์ควบคุมมอเตอร์ขั้นสูงจำเป็นต้องมีรายจ่ายฝ่ายทุนเริ่มแรกที่สูงขึ้น สิ่งอำนวยความสะดวกต้องมีงบประมาณสำหรับชุดขับเคลื่อนด้วยตนเอง สายเคเบิลหุ้มฉนวนพิเศษเพื่อป้องกันการรบกวนทางแม่เหล็กไฟฟ้า และระบบระบายความร้อนที่อาจได้รับการอัปเกรดสำหรับห้องไฟฟ้าที่ติดตั้งอุปกรณ์ คุณยังต้องคำนึงถึงแรงงานเฉพาะทางที่จำเป็นในการตั้งโปรแกรมพารามิเตอร์และปรับแต่งลูป PID ด้วย
การคำนวณระยะเวลาคืนทุนจำเป็นต้องมีการวิเคราะห์โดยละเอียดเกี่ยวกับอัตราค่าสาธารณูปโภคในท้องถิ่น ชั่วโมงการทำงาน และโปรไฟล์ภาระงานเฉพาะ สิ่งอำนวยความสะดวกจะต้องวัดการดึงพลังงานในปัจจุบันของระบบควบคุมความเร็วเชิงกล และเปรียบเทียบกับการใช้พลังงานที่คาดการณ์ไว้ภายใต้การควบคุมความเร็วแบบแปรผัน ในแอปพลิเคชันที่ทำงานตลอด 24 ชั่วโมงทุกวันโดยมีความต้องการที่ผันผวน การประหยัดพลังงานมักจะครอบคลุมอุปกรณ์เริ่มต้นและต้นทุนการติดตั้งภายในกรอบเวลาที่น่าพอใจอย่างมาก หากคุณมีพัดลมคูลลิ่งทาวเวอร์ขนาด 100HP ที่ต้องการทำงานที่ความเร็ว 60% เท่านั้นในเวลากลางคืน การลดกิโลวัตต์-ชั่วโมงได้อย่างมาก
ข้อควรพิจารณาในการบำรุงรักษาและการหยุดทำงาน
คอนแทคเตอร์แบบเดิมมีความทนทานและต้องการการบำรุงรักษาตามปกติเพียงเล็กน้อย นอกเหนือจากการตรวจสอบด้วยสายตาเป็นครั้งคราวสำหรับหน้าสัมผัสที่เป็นหลุมหรือตัวเชื่อมที่หลวม ไดรฟ์สมัยใหม่ซึ่งเป็นอุปกรณ์อิเล็กทรอนิกส์ที่ซับซ้อน จำเป็นต้องมีกำหนดการบำรุงรักษาเชิงป้องกันที่เข้มงวด ช่างเทคนิคต้องทำความสะอาดพัดลมระบายความร้อนเป็นประจำ ตรวจสอบตัวเก็บประจุ DC บัสว่ามีอิเล็กโทรไลต์โป่งหรือรั่ว ตรวจสอบแรงดันบัส และอัปเดตเฟิร์มแวร์เพื่อให้มั่นใจถึงประสิทธิภาพและความปลอดภัยสูงสุด หากคุณปล่อยให้ฝุ่นสะสมบนแผงระบายความร้อน IGBT ไดรฟ์จะลดลงเองและสะดุดในที่สุดเนื่องจากอุณหภูมิเกิน
ผลกระทบทางการเงินที่แท้จริงมักจะอยู่ที่ต้นทุนของการหยุดทำงาน ความล้มเหลวทางกลไกที่ไม่คาดคิดในระบบแบบดั้งเดิมส่งผลให้การผลิตต้องหยุดชะงักกะทันหันและเป็นหายนะ ระบบควบคุมสมัยใหม่ให้ความสามารถในการวินิจฉัยที่ครอบคลุม การบันทึกข้อผิดพลาดเชิงพยากรณ์ และคุณสมบัติการป้องกันในตัวจากแรงดันไฟฟ้าเกิน แรงดันไฟฟ้าตก และข้อผิดพลาดของกราวด์ การวินิจฉัยเหล่านี้ช่วยให้ทีมบำรุงรักษาสามารถระบุและแก้ไขปัญหาก่อนที่จะทำให้เกิดการหยุดทำงานโดยไม่ได้วางแผน เพื่อปกป้องผลผลิตของโรงงาน แทนที่จะเดาว่าทำไมมอเตอร์ถึงสะดุด คุณจะดึงประวัติข้อผิดพลาดและดูว่ากระแสไฟฟ้าและแรงดันไฟฟ้าอยู่ที่มิลลิวินาทีของเหตุการณ์เป็นเท่าใด
ส่วนลดค่าสาธารณูปโภคและมาตรฐานการปฏิบัติตามข้อกำหนด
แรงจูงใจด้านประสิทธิภาพการใช้พลังงานเปลี่ยนแปลงสมการทางการเงินอย่างมีนัยสำคัญ หน่วยงานสาธารณูปโภคและหน่วยงานภาครัฐในท้องถิ่นหลายแห่งเสนอส่วนลดจำนวนมากสำหรับโรงงานที่อัพเกรดระบบควบคุมมอเตอร์ สิ่งจูงใจทางการเงินเหล่านี้ได้รับการออกแบบมาเพื่อลดความเครียดโดยรวมของระบบส่งไฟฟ้าในภูมิภาค การได้รับส่วนลดเหล่านี้มักต้องมีการตรวจสอบพลังงานพื้นฐานและการตรวจสอบหลังการติดตั้ง โดยปกติคุณจะต้องติดตั้งเครื่องบันทึกพลังงานชั่วคราวในการตั้งค่า DOL ที่มีอยู่เป็นเวลาหนึ่งสัปดาห์ จากนั้นจึงบันทึกการตั้งค่าใหม่เพื่อพิสูจน์การลดกิโลวัตต์ให้กับบริษัทสาธารณูปโภค
การปฏิบัติตามข้อบังคับด้านประสิทธิภาพพลังงานที่เข้มงวดไม่ใช่ทางเลือกอีกต่อไปสำหรับการดำเนินงานจำนวนมาก มาตรฐานที่กำหนดโดยองค์กรต่างๆ เช่น Natural Resources Canada และ Department of Energy กำหนดระดับประสิทธิภาพขั้นต่ำสำหรับอุปกรณ์อุตสาหกรรม การอัพเกรดเป็นระบบควบคุมมอเตอร์อัจฉริยะช่วยให้โรงงานรักษาการปฏิบัติตามกฎระเบียบที่เปลี่ยนแปลงเหล่านี้ หลีกเลี่ยงค่าปรับที่อาจเกิดขึ้น และรับประกันความสามารถในการปฏิบัติงานในระยะยาว รหัสอาคารจำเป็นต้องมีการควบคุมความเร็วตัวแปรบนมอเตอร์ HVAC ที่มีกำลังเกิน 5 แรงม้าเพิ่มมากขึ้น
ความเป็นจริงในการนำไปปฏิบัติและความเสี่ยงในการนำไปใช้
ความเพี้ยนฮาร์มอนิกและคุณภาพไฟฟ้า
โปรไฟล์โหลดแบบไม่เชิงเส้นของอุปกรณ์อิเล็กทรอนิกส์กำลังสมัยใหม่ทำให้เกิดการบิดเบือนฮาร์โมนิกกลับเข้าไปในโครงข่ายไฟฟ้าของโรงงาน เนื่องจากวงจรเรียงกระแสดึงกระแสเป็นพัลส์เร็วสั้นๆ แทนที่จะเป็นคลื่นไซน์เรียบ จึงบิดเบือนรูปคลื่นของแรงดันไฟฟ้าขาเข้า หากปล่อยทิ้งไว้โดยไม่มีการจัดการ ความเพี้ยนของฮาร์มอนิกอย่างรุนแรงอาจทำให้หม้อแปลงไฟฟ้าระบบจำหน่ายเกิดความร้อนมากเกินไป ทำให้เกิดการสะดุดของเบรกเกอร์ และรบกวนเครือข่ายการสื่อสารที่มีความละเอียดอ่อนทั่วทั้งโรงงาน คุณจะเริ่มเห็นการสื่อสาร PLC แบบสุ่มลดลงและไฟ LED กะพริบบนบัสไฟฟ้าเดียวกัน
การบรรเทาปัญหาคุณภาพไฟฟ้าเหล่านี้จำเป็นต้องอาศัยวิศวกรรมเชิงรุก ผู้ออกแบบระบบจะต้องรวมเครื่องปฏิกรณ์แบบเส้นหรือโช้ค DC เพื่อให้การดึงกระแสไฟฟ้าราบรื่น ในการติดตั้งขนาดใหญ่ ตัวกรองฮาร์มอนิกแบบพาสซีฟหรือแอกทีฟจำเป็นเพื่อยกเลิกความถี่ฮาร์มอนิกเฉพาะ สิ่งอำนวยความสะดวกต้องตรวจสอบให้แน่ใจว่าการติดตั้งเป็นไปตามมาตรฐานคุณภาพไฟฟ้าที่เข้มงวด เช่น IEEE 519 เพื่อปกป้องโครงข่ายภายในและรักษาสถานะที่ดีกับผู้ให้บริการสาธารณูปโภคในพื้นที่ ตัวกรองฮาร์มอนิกแบบแอคทีฟทำหน้าที่เหมือนหูฟังตัดเสียงรบกวนสำหรับระบบไฟฟ้าของคุณ โดยจะส่งกระแสผกผันเพื่อทำให้รูปคลื่นแบนลง
ความเครียดของฉนวนมอเตอร์และกระแสแบริ่ง
การสลับ PWM ความถี่สูงสร้างเวลาการเพิ่มแรงดันไฟฟ้าอย่างรวดเร็ว (dV/dt) การเปลี่ยนอย่างรวดเร็วเหล่านี้อาจทำให้เกิดแรงดันไฟกระชากหรือที่เรียกว่าคลื่นสะท้อน เคลื่อนไปตามสายเคเบิลมอเตอร์ หากการเดินสายเคเบิลยาว เดือยเหล่านี้สามารถขยายได้ ส่งผลให้ขดลวดมอเตอร์ได้รับแรงดันไฟฟ้าเกินขีดจำกัดการออกแบบ ความเครียดนี้จะทำให้ฉนวนของมอเตอร์มาตรฐานลดลงอย่างรวดเร็ว และส่งผลให้เกิดไฟฟ้าลัดวงจรในที่สุด การลดความเสี่ยงนี้จำเป็นต้องใช้มอเตอร์อินเวอร์เตอร์เฉพาะทางที่ติดตั้งระบบฉนวนที่แข็งแกร่งซึ่งสามารถจัดการกับไฟกระชาก 1600V ได้
แรงดันไฟฟ้าโหมดร่วมนำเสนอความเสี่ยงที่สำคัญอีกประการหนึ่งต่ออายุการใช้งานของมอเตอร์ การดำเนินการสวิตชิ่งของอินเวอร์เตอร์สามารถเหนี่ยวนำให้เกิดกระแสไฟฟ้าความถี่สูงเคลื่อนไปบนเพลามอเตอร์ได้ กระแสน้ำเหล่านี้แสวงหาเส้นทางที่มีความต้านทานต่อกราวด์น้อยที่สุด ซึ่งมักจะผ่านแบริ่งของมอเตอร์ เมื่อกระแสไฟฟ้าไหลผ่านช่องว่างระดับจุลภาคในน้ำมันหล่อลื่นตลับลูกปืน จะทำให้เกิดร่องและรูพรุนบนรางตลับลูกปืน วิศวกรป้องกันความล้มเหลวของตลับลูกปืนก่อนเวลาอันควรด้วยการติดตั้งวงแหวนกราวด์ของเพลา แปรงคาร์บอน หรือตลับลูกปืนที่หุ้มฉนวนไฟฟ้า หากคุณได้ยินเสียงหอนแหลมสูงจากตลับลูกปืนมอเตอร์ที่ติดตั้งเมื่อสามเดือนก่อน คุณอาจมีปัญหาร่องร่อง
ข้อกำหนดด้านสิ่งแวดล้อมและความเย็น
การจัดการระบายความร้อนเป็นสิ่งสำคัญสำหรับการทำงานที่เชื่อถือได้ของอุปกรณ์อิเล็กทรอนิกส์กำลัง การแปลง AC เป็น DC และกลับเป็น AC นั้นไม่ได้มีประสิทธิภาพอย่างสมบูรณ์ พลังงานเพียงเล็กน้อยจะสูญเสียไปในรูปของความร้อน ในการขับเคลื่อนทางอุตสาหกรรมขนาดใหญ่ การสร้างความร้อนนี้มีความสำคัญมาก ตู้ไฟฟ้าจะต้องมีขนาดเพียงพอและติดตั้งพัดลมระบายอากาศแบบกรองหรือเครื่องปรับอากาศเฉพาะเพื่อรักษาอุณหภูมิภายในให้อยู่ในขอบเขตการทำงานที่ปลอดภัย คุณไม่สามารถบรรจุไดรฟ์ 100HP ลงในกล่องโลหะที่ปิดสนิทในห้องหม้อไอน้ำที่มีอุณหภูมิ 100 องศา แล้วคาดหวังให้มันอยู่รอดได้
สารปนเปื้อนในสิ่งแวดล้อมก่อให้เกิดภัยคุกคามร้ายแรงต่อแผงวงจรที่ถูกเปิดเผย ฝุ่น ความชื้น และก๊าซที่มีฤทธิ์กัดกร่อนอาจทำให้เกิดไฟฟ้าลัดวงจรและส่วนประกอบของไดรฟ์เสียหายก่อนเวลาอันควร สิ่งอำนวยความสะดวกต้องเลือกระดับกรอบหุ้มที่เหมาะสม (เช่น NEMA 12 สำหรับสภาพแวดล้อมที่มีฝุ่นมาก หรือ NEMA 4X สำหรับพื้นที่ชะล้าง) เพื่อปกป้องอุปกรณ์อิเล็กทรอนิกส์ที่มีความละเอียดอ่อน ตำแหน่งที่เหมาะสม ห่างจากแหล่งความร้อนโดยตรงและการสั่นสะเทือนที่มากเกินไป ช่วยให้การติดตั้งมีเสถียรภาพในระยะยาว การเคลือบตามแบบแผนบนแผงวงจรเป็นข้อกำหนดบังคับหากคุณกำลังติดตั้งยูนิตในโรงบำบัดน้ำเสียที่มีระดับไฮโดรเจนซัลไฟด์สูง
บทสรุป
ตรวจสอบรายการมอเตอร์ในโรงงานของคุณเพื่อระบุปั๊มแรงเหวี่ยงและพัดลมที่ใช้วาล์วควบคุมทางกลหรือแดมเปอร์สำหรับการควบคุมการไหลในปัจจุบัน
ติดตั้งเครื่องบันทึกคุณภาพไฟฟ้าบนบริการไฟฟ้าหลักเพื่อสร้างพื้นฐานและพิจารณาว่าจำเป็นต้องใช้อุปกรณ์ลดฮาร์มอนิกก่อนที่จะเพิ่มโหลดที่ไม่ใช่เชิงเส้นหรือไม่
ระบุมอเตอร์ที่ใช้งานอินเวอร์เตอร์ที่ติดตั้งวงแหวนกราวด์ของเพลาสำหรับการติดตั้งใหม่ทั้งหมด เพื่อป้องกันการพังทลายของฉนวนและร่องแบริ่ง
กำหนดตารางการบำรุงรักษาเชิงป้องกันที่เข้มงวดโดยเน้นที่การทำความสะอาดแผงระบายความร้อน การเปลี่ยนตัวกรองอากาศในตู้ และการตรวจสอบการทำงานของพัดลมระบายความร้อน
คำถามที่พบบ่อย
ถาม: มอเตอร์ AC มาตรฐานสามารถใช้กับการควบคุมความถี่แบบแปรผันสมัยใหม่ได้หรือไม่
ตอบ: แม้ว่ามอเตอร์มาตรฐานจะสามารถทำงานบนไดรฟ์เหล่านี้ได้ แต่ไม่แนะนำสำหรับความน่าเชื่อถือในระยะยาว การสลับความถี่สูงทำให้เกิดแรงดันไฟกระชากซึ่งทำให้ฉนวนมาตรฐานเสื่อมคุณภาพ มอเตอร์ที่ใช้งานอินเวอร์เตอร์ซึ่งมีฉนวนหุ้มขดลวดเสริมแรงและมักมีการป้องกันแบริ่ง ควรใช้เพื่อป้องกันความเสียหายก่อนเวลาอันควร
ถาม: ไดรฟ์เหล่านี้ประหยัดพลังงานในการใช้งานปั๊มได้อย่างไร
ตอบ: ช่วยประหยัดพลังงานโดยปฏิบัติตามกฎหมายความสัมพันธ์ แทนที่จะเดินปั๊มที่ความเร็วเต็มและจำกัดการไหลด้วยวาล์ว ตัวขับเคลื่อนจะชะลอมอเตอร์ให้ช้าลงเพื่อให้ตรงกับการไหลที่ต้องการ เนื่องจากการใช้พลังงานลดลงตามการลดความเร็วแบบลูกบาศก์ จึงช่วยประหยัดพลังงานได้มหาศาล
ถาม: VFD และซอฟต์สตาร์ทเตอร์แตกต่างกันอย่างไร
ตอบ: ชุดซอฟต์สตาร์ทจะควบคุมเฉพาะแรงดันไฟฟ้าในระหว่างขั้นตอนการสตาร์ทและปิดเครื่องครั้งแรก เพื่อป้องกันไฟฟ้าช็อตและไฟฟ้าพุ่งเข้า เมื่อมอเตอร์ทำงาน มอเตอร์จะทำงานด้วยความเร็วคงที่เต็มที่ ไดรฟ์ควบคุมทั้งแรงดันไฟฟ้าและความถี่ ช่วยให้สามารถปรับความเร็วได้อย่างต่อเนื่องระหว่างการทำงานปกติ
ถาม: เหตุใดฉันจึงต้องมีเครื่องปฏิกรณ์แบบเส้นพร้อมการติดตั้งของฉัน
ตอบ: เครื่องปฏิกรณ์แบบเส้นทำหน้าที่เป็นบัฟเฟอร์ระหว่างตัวขับเคลื่อนและโครงข่ายไฟฟ้า โดยดูดซับแรงดันไฟฟ้าชั่วคราวและไฟกระชากของสายไฟ เพื่อปกป้องอุปกรณ์อิเล็กทรอนิกส์ที่มีความละเอียดอ่อนภายในไดรฟ์ นอกจากนี้ยังช่วยลดความผิดเพี้ยนของฮาร์โมนิคที่ไดรฟ์ดันกลับเข้าสู่ระบบไฟฟ้าของโรงงานอีกด้วย
ถาม: อะไรทำให้เกิดร่องแบริ่งในการใช้งานมอเตอร์
ตอบ: ร่องแบริ่งเกิดจากแรงดันไฟฟ้าโหมดทั่วไปที่เกิดจากการสลับอย่างรวดเร็วของไดรฟ์ ซึ่งจะทำให้เกิดแรงดันไฟฟ้าที่เพลามอเตอร์ เมื่อแรงดันไฟฟ้าเกินค่าความเป็นฉนวนของจาระบีของตลับลูกปืน มันจะโค้งผ่านตลับลูกปืนลงกราวด์ ทำให้เกิดหลุมขนาดเล็กมากจนทำลายตลับลูกปืนในที่สุด
ถาม: สามารถติดตั้งมอเตอร์จากชุดขับเคลื่อนได้ไกลแค่ไหน?
ตอบ: ขีดจำกัดความยาวสายเคเบิลขึ้นอยู่กับผู้ผลิตไดรฟ์และพิกัดฉนวนของมอเตอร์ สายเคเบิลยาวจะขยายแรงดันไฟกระชากคลื่นสะท้อน โดยทั่วไป การวิ่งที่ระยะทางมากกว่า 100 ฟุตต้องใช้ตัวกรอง dV/dt หรือตัวกรองคลื่นไซน์ที่เอาท์พุตชุดขับ เพื่อป้องกันขดลวดมอเตอร์จากแรงดันไฟกระชากแรงดันสูงชั่วขณะ