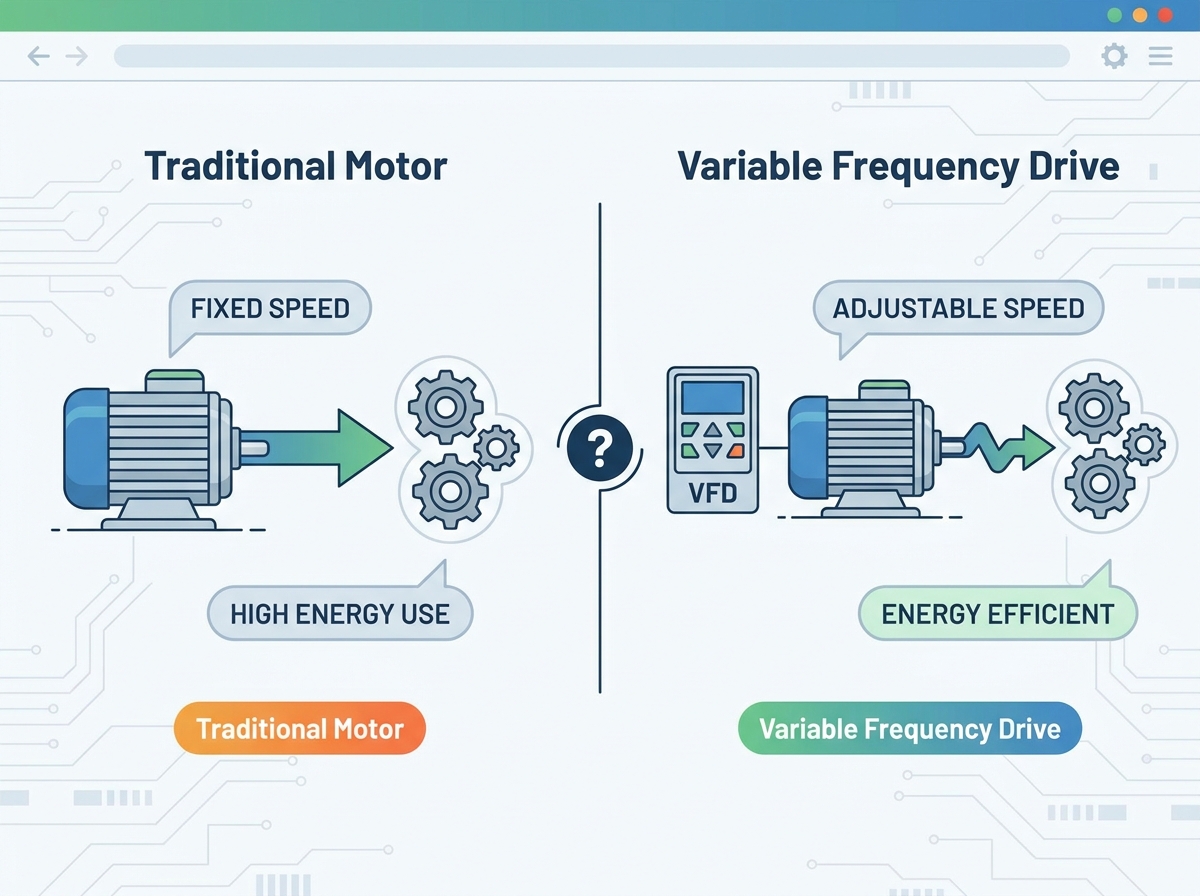
စက်မှုအဆောက်အအုံများနှင့် စီးပွားဖြစ်လုပ်ငန်းများသည် စွမ်းအင်သုံးစွဲမှုနှင့် စက်ပိုင်းဆိုင်ရာ ဝတ်ဆင်မှုကို လျှော့ချရန် ပေါင်းစပ်ဖိအားများနှင့် ရင်ဆိုင်ရပြီး အမွေအနှစ်မော်တာထိန်းချုပ်မှုစနစ်များကို ပြန်လည်အကဲဖြတ်ရန် တွန်းအားပေးသည်။ သမားရိုးကျ ပုံသေအမြန်နှုန်း မော်တာများသည် ဒွိအဖွင့်/အပိတ် ပါရာဒိုင်းပေါ်တွင် လုပ်ဆောင်သည်။ ဤတင်းကျပ်သော လည်ပတ်မှုပုံစံသည် တစ်စိတ်တစ်ပိုင်း ဝန်အခြေအနေများအတွင်း ကြီးမားသော စွမ်းအင်ဖြုန်းတီးမှု၊ လျှပ်စစ်အခြေခံအဆောက်အအုံများ ပျက်စီးယိုယွင်းစေသည့် မြင့်မားသော လျှပ်စီးကြောင်းများနှင့် မောင်းနှင်သည့် စက်ပစ္စည်းများတွင် အလွန်အကျွံ စက်ပိုင်းဆိုင်ရာ ဖိစီးမှုတို့ကို ဖြစ်စေသည်။ ဤနည်းလမ်းဟောင်းများကိုသာ မှီခိုနေရသော အထောက်အကူပြုပစ္စည်းများသည် အရှိန်မြှင့်စက်များ ပျက်စီးယိုယွင်းမှုနှင့် အသုံးဝင်မှုငွေများ ဖောင်းပွခြင်းကို ကြုံတွေ့ရတတ်သည်။
အဆင့်မြှင့်တင်ခြင်း။ ပြောင်းလဲနိုင်သော Frequency Drive သည် မော်တာအမြန်နှုန်းနှင့် torque အပေါ် တိကျသောထိန်းချုပ်မှုကိုပေးသည်။ ဤအကူးအပြောင်းတွင် ရေရှည်လုပ်ငန်းလည်ပတ်မှုချွေတာမှု၊ ဖွဲ့စည်းတည်ဆောက်ပုံအကောင်အထည်ဖော်မှုရှုပ်ထွေးမှုနှင့် အစားထိုးအမွေဆက်ခံဖွဲ့စည်းပုံများတို့နှင့် ညီမျှသော ကနဦးအရင်းအနှီးအသုံးစရိတ်ကို ဟန်ချက်ညီရန် လိုအပ်သည်။ ဤစနစ်များကြားရှိ စက်ပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်ဆိုင်ရာ ကွာခြားချက်များကို နားလည်ခြင်းဖြင့်၊ အော်ပရေတာများသည် အပင်၏စွမ်းဆောင်ရည်ကို ပိုကောင်းစေပြီး ပိုင်ဆိုင်မှု၏သက်တမ်းကို သက်တမ်းတိုးစေသည့် အသိဉာဏ်ဖြင့် ဆုံးဖြတ်ချက်များချနိုင်သည်။
စွမ်းအင်ကို ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ခြင်း- VFD များသည် ပြောင်းလဲနိုင်သော torque အပလီကေးရှင်းများ (ဗဟိုထရီဖူဂယ်ပန့်များနှင့် ပန်ကာများကဲ့သို့) အင်ဂျင်အမြန်နှုန်းကို အချိန်နှင့်တစ်ပြေးညီ ဝန်လိုအပ်ချက်များနှင့် တိုက်ရိုက်ချိန်ညှိခြင်းဖြင့် 12 လမှ 24 လအတွင်း ROI ထုတ်ပေးလေ့ရှိသည်။
စက်ပိုင်းဆိုင်ရာ အသက်ရှည်ခြင်း- Direct-On-Line (DOL) နှင့် သမားရိုးကျ စတင်မှုများနှင့် ဆက်စပ်နေသော ပြင်းထန်သော စီးဆင်းနေသော ရေစီးကြောင်းများနှင့် စက်ပိုင်းဆိုင်ရာ တုန်လှုပ်မှုများကို ဖယ်ရှားခြင်းဖြင့်၊ VFD များသည် ခါးပတ်များ၊ ဂီယာများနှင့် ဝက်ဝံများ၏ သက်တမ်းကို တိုးစေသည်။
အကောင်အထည်ဖော်ခြင်း အပေးအယူလုပ်ခြင်း- VFD မွေးစားခြင်းသည် ဟာမိုနစ်ပုံပျက်ခြင်း၊ မော်တာလျှပ်ကာများ ဖိစီးမှု နှင့် စနစ်ဒီဇိုင်းအတွင်း လျော့ပါးသွားရမည့် အထူးပြုအအေးပေးရန်လိုအပ်ခြင်း အပါအဝင် အင်ဂျင်နီယာဆိုင်ရာစိန်ခေါ်မှုအသစ်များကို မိတ်ဆက်ပေးသည်။
အက်ပ်လီကေးရှင်းတိကျမှု- ရိုးရာပုံသေအမြန်နှုန်းထိန်းချုပ်မှုသည် ဝန်ပမာဏအနည်းငယ်မျှသာဖြစ်ပြီး အဆက်မပြတ် 100% မြန်နှုန်းလည်ပတ်မှုလိုအပ်သည့် အပလီကေးရှင်းများအတွက် ကုန်ကျစရိတ်အထိရောက်ဆုံးနှင့် ယုံကြည်စိတ်ချရသော ရွေးချယ်မှုအဖြစ် ဆက်လက်တည်ရှိနေပါသည်။
မော်တာထိန်းချုပ်မှု၏ မက္ကင်းနစ်- သမားရိုးကျနှင့် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းဒရိုက်
Traditional Fixed-Speed Motors လည်ပတ်ပုံ
Direct-On-Line (DOL) စတင်ခြင်းသည် မော်တာထိန်းချုပ်မှု၏ အခြေခံအကျဆုံးနည်းလမ်းကို ကိုယ်စားပြုသည်။ အော်ပရေတာတစ်ခုသည် DOL starter ကိုချိတ်ဆက်သောအခါ၊ စနစ်သည် AC မော်တာကို power supply သို့တိုက်ရိုက်ချိတ်ဆက်သည်။ ၎င်းသည် မော်တာတာမင်နယ်များတစ်လျှောက် ဗို့အားအပြည့်နှင့် ကြိမ်နှုန်းကို ချက်ခြင်းသက်ရောက်သည်။ load inertia ခွင့်ပြုသည်နှင့်အမျှ မော်တာသည် ၎င်း၏ အဆင့်သတ်မှတ်ထားသော အမြန်နှုန်းသို့ လျင်မြန်စွာ အရှိန်မြှင့်ကာ အမြင့်ဆုံး စတင်သည့် ရုန်းအားကို ထုတ်ပေးရုံသာမက ကြီးမားသော လျှပ်စစ်စီးကြောင်းကိုလည်း ဆွဲထုတ်ပါသည်။ field applications များတွင်၊ မော်တာသည် စက္ကန့်အနည်းငယ်အတွင်း synchronous speed ကိုရောက်ရှိရန် ကြိုးပမ်းနေစဉ်တွင် contactor ၏ ပြင်းထန်သော mechanical slam ကိုကြားရပြီး၊ ၎င်းနောက်တွင် ခါးပတ်များ သို့မဟုတ် couplings များပေါ်တွင် ချက်ခြင်း strain ထွက်လာသည်။
အမွေအနှစ် အစားထိုးစတင်သူများသည် DOL စတင်ခြင်း၏ကြမ်းတမ်းမှုကို လျော့ပါးစေရန် ကြိုးပမ်းသည်။ Star-Delta (Wye-Delta) နှင့် Auto-transformer starters များသည် ကနဦးစတင်သည့်အဆင့်တွင် ဗို့အားကို ကျဆင်းစေသည်။ ဤလျှော့ချမှုသည် ကနဦး torque နှင့် current အား လျော့နည်းစေပြီး လျှပ်စစ်ထောက်ပံ့မှုအပေါ် တင်းမာမှုကို သက်သာစေသည်။ သို့သော်၊ မော်တာသည် ၎င်း၏လည်ပတ်မှုအမြန်နှုန်းသို့ရောက်ရှိသည်နှင့်၊ ဤလျှပ်စစ်စက်မှုနည်းလမ်းများသည် ဗို့အားအပြည့်သို့ ပြောင်းသွားပါသည်။ ၎င်းတို့သည် ပုံမှန်လည်ပတ်နေစဉ်အတွင်း မည်သည့်အမြန်နှုန်းကိုမျှ ထိန်းချုပ်ရန် ပျက်ကွက်ပြီး မော်တာအား အမှန်တကယ် လိုအပ်သည်ဖြစ်စေ အမြင့်ဆုံးစွမ်းဆောင်ရည်ဖြင့် အဆက်မပြတ်လည်ပတ်နေစေပါသည်။ ကျယ်ကျယ်ပြန့်ပြန့် လည်ပတ်နိုင်ပုံကိုသာ သင်သိသည့် စနစ်တစ်ခုဖြင့် သင် အဆုံးသတ်နိုင်သေးသည်။
စတင်ချိန်အတွင်း လျှပ်စစ်လှိုင်းများ တက်လာခြင်းသည် သိသာထင်ရှားသော စိန်ခေါ်မှုတစ်ခုဖြစ်သည်။ ပုံမှန် DOL စတင်ခြင်းသည် ပုံမှန်အားဖြင့် မော်တာ၏ ဝန်ပြည့်လက်ရှိထက် ခြောက်ဆမှ ရှစ်ဆအထိ မြင့်မားသော inrush လက်ရှိကို ထုတ်ယူသည်။ ဤကြီးမားသော ဆွဲငင်အားသည် ဒေသတွင်း ဓာတ်အားလိုင်းတစ်လျှောက် ပြင်းထန်သော ဗို့အားများ လျော့ပါးသွားစေနိုင်ပြီး အနီးနားရှိ အရေးကြီးသော အီလက်ထရွန်နစ်ပစ္စည်းများကို အနှောင့်အယှက်ဖြစ်စေနိုင်သည်။ Utilities များသည် မကြာခဏ မော်တာစတင်မှုရှိသော စက်ရုံများအတွက် ကုန်ကျစရိတ်များ သိသိသာသာ တိုးမြင့်လာကာ ဤအထွတ်အထိပ်တောင်းဆိုမှုများကို စောင့်ကြည့်ကာ ကြီးမားသော ဝယ်လိုအားကို အသုံးချလေ့ရှိသည်။ သင့်တွင် မြင်းကောင်ရေ 200 ပါဝါရှိသော မော်တာတစ်လုံးရှိပါက၊ စက်ရုံရှိ မီးလုံးများသည် မှိန်ဖျော့သွားမည်ဖြစ်ပြီး၊ utility meter သည် တစ်လလုံးအတွက် သင်ပေးဆောင်ရမည့် ဆူးပွားမှုတစ်ခု ဖြစ်လာမည်ဖြစ်သည်။
သမားရိုးကျ စနစ်များတွင် စီးဆင်းမှု သို့မဟုတ် အထွက်ကို စီမံခန့်ခွဲရန်၊ အော်ပရေတာများသည် တင်းကျပ်သော စက်ကိရိယာများကို အားကိုးသည်။ မော်တာသည် အဆက်မပြတ် အမြင့်ဆုံးမြန်နှုန်းဖြင့် ဆက်လက်လည်ပတ်နေချိန်တွင် ဗယ်များ၊ ဒကာများ၊ လေဗာများနှင့် ရှောင်ကွင်းများသည် အထွက်အား အဟန့်အတားဖြစ်စေသည်။ ဤချဉ်းကပ်မှုသည် အရှိန်ထိန်းရန် ဘရိတ်ကိုအသုံးပြုနေစဉ် ကြမ်းပြင်ပေါ်သို့ အရှိန်ထိန်းထားသော ယာဉ်ကို မောင်းနှင်ခြင်းနှင့် ဆင်တူသည်။ ၎င်းသည် သန့်စင်သော စွမ်းအင်ဆုံးရှုံးမှုကို ကိုယ်စားပြုပြီး ဖြုန်းတီးနေသော စက်ပိုင်းဆိုင်ရာ အားစိုက်ထုတ်မှုကို အပူနှင့် တုန်ခါမှုအဖြစ်သို့ ပြောင်းလဲစေသည်။ ဖိအားထုတ်ပေးရန်အတွက် လျှပ်စစ်အား ပေးဆောင်ရပြီး ထိုတူညီသော ဖိအားကို ကန့်သတ်ရန် စက်ပိုင်းဆိုင်ရာ ဝတ်ဆင်မှုဖြင့် ထပ်မံပေးချေရသည်။
Variable Frequency Drive က ဘယ်လိုအလုပ်လုပ်သလဲ။
ခေတ်မီမော်တာထိန်းချုပ်မှု သည် ခေတ်မီဆန်းသစ်သော ပါဝါအီလက်ထရွန်းနစ်ပစ္စည်းများကို အားကိုးသည်။ ဒရိုက်စနစ်တစ်ခု၏ ပင်မအစိတ်အပိုင်းများသည် ဝင်လာသောပါဝါကို ကိုင်တွယ်ရန် အဆင့်ဆင့်လုပ်ဆောင်သည်။ ပထမဦးစွာ rectifier အပိုင်းသည် incoming alternating current (AC) ကို utility grid မှ direct current (DC) သို့ ပြောင်းလဲပေးပါသည်။ ထို့နောက်၊ ကြီးမားသော capacitors နှင့် inductors များပါရှိသော DC bus သည် ဤ DC ပါဝါကို ချောမွေ့စေပြီး သိုလှောင်ကာ လှိုင်းများကို စစ်ထုတ်သည်။ နောက်ဆုံးတွင်၊ အင်ဗာတာအဆင့်သည် DC ပါဝါကို လျင်မြန်စွာ အဖွင့်အပိတ်လုပ်ရန် Insulated-Gate Bipolar Transistors (IGBTs) ကို အသုံးပြုသည်။ Pulse Width Modulation (PWM) ဟုခေါ်သော ဤနည်းပညာသည် မော်တာမှ သန့်ရှင်းသော ပါဝါထောက်ပံ့မှုအဖြစ် အဓိပ္ပာယ်ဖွင့်ဆိုထားသည့် လျှို့ဝှက်အထွက်လှိုင်းပုံစံကို ဖန်တီးပေးသည်။
Drive နည်းပညာများသည် ၎င်းတို့၏ အတွင်းပိုင်း ဒီဇိုင်းကို အခြေခံ၍ သီးခြား topology အမျိုးအစား ခွဲခြားမှုများသို့ ကျရောက်ပါသည်။ ဤကွဲပြားမှုများကို နားလည်ခြင်းသည် ပေးထားသော အပလီကေးရှင်းအတွက် မည်သည့်ယူနစ်ကို သင်သတ်မှတ်ပေးသည်-
ဗို့အားရင်းမြစ် အင်ဗာတာများ (VSI) - DC bus ပေါ်ရှိ capacitors များတွင် စွမ်းအင်သိုလှောင်သည့် အသုံးအများဆုံး ခေတ်မီအမျိုးအစား။ ၎င်းတို့သည် ကောင်းမွန်သော အမြန်နှုန်းထိန်းချုပ်မှုကို ပေးစွမ်းပြီး ပန့်များ၊ ပန်ကာများနှင့် သယ်ယူကိရိယာများကဲ့သို့သော စံစက်မှုလုပ်ငန်းသုံး အပလီကေးရှင်းများအတွက် အလွန်ထိရောက်မှုရှိပါသည်။
လက်ရှိရင်းမြစ် အင်ဗာတာများ (CSI)- capacitors အစား DC link ရှိ ကြီးမားသော inductive choke များကို အသုံးပြုခြင်း။ အင်ဂျင်နီယာများသည် ပုံမှန်အားဖြင့် မွေးရာပါ တိုတောင်းသောဆားကစ်ကို အကာအကွယ်နှင့် ပြန်လည်ထုတ်ပေးနိုင်သော စွမ်းရည်များလိုအပ်သော အလယ်အလတ်ဗို့အား အသုံးချပရိုဂရမ်များအတွက် CSI များကို သတ်မှတ်ပေးပါသည်။
Load Commutated Inverters (LCI)- စွမ်းအားမြင့်၊ မြန်နှုန်းမြင့် synchronous motor control အတွက် အထူးဒီဇိုင်းထုတ်ထားပြီး၊ ကြီးမားသော compressor သို့မဟုတ် blower applications များတွင် တွေ့ရလေ့ရှိသော ရေနံဓာတုစက်ရုံများ။
ဤဒရိုက်များ၏ အခြေခံနိယာမမှာ ဗို့အားနှင့် ကြိမ်နှုန်းကို ထိန်းညှိခြင်းတွင် တည်ရှိသည်။ ကြိမ်နှုန်းကို ချိန်ညှိခြင်း (Hertz ဖြင့် တိုင်းတာသည်) သည် ချိတ်ဆက်ထားသော AC မော်တာ၏ လည်ပတ်အမြန်နှုန်း (RPM) ကို တိုက်ရိုက်ညွှန်ပြသည်။ တစ်ချိန်တည်းတွင်၊ အကောင်းဆုံးသော Volts-per-Hertz (V/Hz) အချိုးကို ထိန်းသိမ်းရန် drive သည် အထွက်ဗို့အားကို ချိန်ညှိပေးသည်။ ဤအချိုးကို ထိန်းသိမ်းခြင်းဖြင့် မော်တာသည် အပူလွန်ကဲခြင်းမရှိဘဲ ၎င်း၏အမြန်နှုန်းအကွာအဝေးတစ်ခုလုံးတစ်လျှောက် တသမတ်တည်း ယုံကြည်စိတ်ချရသော torque ကိုထုတ်ပေးကြောင်း သေချာစေသည်။ အကယ်၍ သင်သည် ကြိမ်နှုန်းကို 30Hz သို့လွှတ်ချလိုက်သော်လည်း ဗို့အား 480V တွင်ထားခဲ့ပါက၊ မော်တာသည် ပြည့်ဝပြီး လောင်ကျွမ်းသွားမည်ဖြစ်သည်။ Drive သည် ဤဟန်ချက်ညီသောလုပ်ဆောင်ချက်ကို အလိုအလျောက်ကိုင်တွယ်သည်။
လုပ်ငန်းဆိုင်ရာ အသုံးအနှုန်းများသည် တစ်ဦးနှင့်တစ်ဦးအကြား ရှုပ်ထွေးမှုများကို ဖြစ်စေသည်။ Variable Frequency Drive နှင့် Variable Speed Drive (VSD)။ VFD များအားလုံးသည် ကြိမ်နှုန်းပြောင်းလဲမှုမှတစ်ဆင့် AC မော်တာများကို ထိန်းချုပ်ခြင်းဖြင့် VSDs များအဖြစ် လုပ်ဆောင်နေသော်လည်း VSD သည် ပိုမိုကျယ်ပြန့်သောအမျိုးအစားဖြစ်သည်။ VSD ထီးတွင် ဗို့အားပြောင်းလဲခြင်းဖြင့် DC မော်တာများကို ထိန်းချုပ်ပေးသည့် DC Drive များအပြင် စက်ပိုင်းဆိုင်ရာ ပြောင်းလဲနိုင်သော အမြန်နှုန်းပူလီများနှင့် ဟိုက်ဒရောလစ်အရည်အချိတ်အဆက်များ ပါဝင်ပါသည်။ သင်သည် စက်ကိရိယာများကို သတ်မှတ်သောအခါ၊ သင်သည် Solid-state အီလက်ထရွန်နစ် ထိန်းချုပ်ကိရိယာ လိုအပ်သောအခါတွင် စက်ပိုင်းဆိုင်ရာ ပုံစံပြောင်းလဲခြင်းအား လက်ခံရရှိခြင်းမှ ရှောင်ကြဉ်ရန် သင့်ဝေါဟာရနှင့် အတိအကျ ဖြစ်ရပါမည်။
အဓိက အကဲဖြတ်ခြင်း အတိုင်းအတာများ- လုပ်ငန်းဆောင်ရွက်မှု ရလဒ်များအတွက် အင်္ဂါရပ်များ
စွမ်းအင်သုံးစွဲမှုနှင့် ထိရောက်မှုရရှိမှုများ
ခေတ်မီမော်တာထိန်းချုပ်မှုအတွက် ဆွဲဆောင်မှုအရှိဆုံး ငြင်းခုံချက်မှာ Affinity Laws တွင်ဖြစ်သည်။ ဤသင်္ချာအခြေခံမူများသည် ပန့်များနှင့်ပန်ကာများကဲ့သို့သော centrifugal အပလီကေးရှင်းများကို အုပ်ချုပ်သည်။ Affinity Laws အရ၊ centrifugal load တစ်ခု၏ ပါဝါစားသုံးမှုသည် motor speed ၏ cube နှင့် အချိုးကျပါသည်။ ထို့ကြောင့်၊ အရှိန်အဟုန်အနည်းငယ်လျော့ခြင်းသည် စွမ်းအင်အသုံးပြုမှုကို ကြီးမားစွာလျှော့ချပေးသည်။ ပန်ကာကို 80% အမြန်နှုန်းဖြင့်လည်ပတ်ခြင်းသည် မြန်နှုန်းပြည့်လည်ပတ်မှုအတွက် လိုအပ်သော ပါဝါ၏ 51% ခန့်သာ လိုအပ်သည်။ အကယ်၍ သင်သည် အဆိုပါအမြန်နှုန်းကို 50% သို့လျှော့ချပါက သင်သည် အဆင့်သတ်မှတ်ပါဝါ၏ 12.5% ကိုသာ အသုံးပြုနေပါသည်။ ဤမျဉ်းဖြောင့်မဟုတ်သော ဆက်ဆံရေးသည် ကြီးမားသော စွမ်းအင်ချွေတာမှု စတင်သည့်နေရာဖြစ်သည်။
စက်ပိုင်းဆိုင်ရာ အဟန့်အတားများကို ဖယ်ရှားခြင်းသည် စနစ်၏ စွမ်းဆောင်ရည်ကို ပြောင်းလဲစေသည်။ သမားရိုးကျ မော်တာအား တစ်စိတ်တစ်ပိုင်း ပိတ်ထားသော အဆို့ရှင်ကို အရှိန်အပြည့်ဖြင့် လည်ပတ်ခြင်းသည် ပန့်အားအတု ခုခံမှုကို တွန်းအားပေးပြီး ကြီးမားသော စွမ်းအင်ပမာဏကို ဖြုန်းတီးစေသည်။ တိကျသောစီးဆင်းမှုလိုအပ်ချက်နှင့်ကိုက်ညီရန် မော်တာအား အရှိန်လျှော့ခြင်းဖြင့် ဤအတုခုခံမှုကို ဖယ်ရှားပေးသည်။ စက်ပိုင်းဆိုင်ရာ အကာအရံများနှင့် အဆို့ရှင်များကို ဖယ်ရှားခြင်းဖြင့် ရရှိသော စွမ်းအင်ချွေတာမှုသည် လည်ပတ်မှုပထမနှစ်တွင် စက်ပစ္စည်းကို အဆင့်မြှင့်တင်ခြင်းကို အကြောင်းပြလေ့ရှိသည်။ သင်သည် သင်၏ကိုယ်ပိုင် ပိုက်စနစ်အား တိုက်ခိုက်ခြင်းကို ရပ်လိုက်ပြီး လုပ်ငန်းစဉ်တွင် တောင်းဆိုသည့် အရည်ပမာဏကို အတိအကျ ဖြည့်ဆည်းပေးပါသည်။
စက်ပိုင်းဆိုင်ရာ ဖိအားများနှင့် စက်ပစ္စည်းများ၏ သက်တမ်း
ပရိုဂရမ်မာနိုင်သော အရှိန်နှင့် အရှိန်လျှော့သည့် ချဉ်းကပ်လမ်းများသည် စက်ပစ္စည်း စတင်ပုံနှင့် ရပ်ပုံတို့ကို အခြေခံကျကျ ပြောင်းလဲပါသည်။ ပျော့ပျောင်းသောစတင်ခြင်းသည် လိုင်းပေါ်မှစတင်သည့်လုပ်ငန်းများအတွက် ပေါက်ဖွားလာသော ပြင်းထန်သောစက်ပိုင်းဆိုင်ရာတုန်လှုပ်မှုနှင့် torsional stresses များကို တားဆီးပေးသည်။ အရည်စနစ်များတွင်၊ ဤထိန်းချုပ်ထားသော ချဉ်းကပ်လမ်းသည် ပိုက်များပေါက်ပြဲနိုင်ပြီး၊ gasket များကို မှုတ်ထုတ်နိုင်ပြီး စစ်ဆေးသည့်အဆို့ရှင်များ ပျက်စီးနိုင်သည့် ဖိအားလှိုင်းများကို ဖယ်ရှားပေးပါသည်။ ဖြည်းဖြည်းချင်း အရှိန်လျော့ခြင်းသည် အလားတူအကျိုးခံစားခွင့်များကို ပေးဆောင်သည်၊၊ လေးလံသော inertial loads များသည် ဘရိတ်အစိတ်အပိုင်းများကို ဖိအားမပေးဘဲ ချောမွေ့စွာ ဆင်းသက်နိုင်သည် သို့မဟုတ် ဒေါင်လိုက် ပိုက်သွယ်တန်းမှုတွင် အရည်ကော်လံကွဲထွက်ခြင်းကို မဖြစ်စေပါ။
စက်ပိုင်းဆိုင်ရာ ပင်ပန်းနွမ်းနယ်မှုကို လျှော့ချခြင်းသည် ပိုင်ဆိုင်မှု၏ ဘဝသံသရာကို တိုက်ရိုက် တိုးစေသည်။ သမားရိုးကျ တောင့်တင်းသော ခါးပတ်များ၊ ရှတ်ချိတ်တွဲကီးများနှင့် မော်တာဝက်ဝံများကို အချိန်မတန်မီ ဟောင်းနွမ်းစေသည်။ ရုန်းအားကို ချောမွေ့စွာအသုံးပြုခြင်းဖြင့်၊ ခေတ်မီဒရိုက်များသည် ရေအောက်စက်ပိုင်းဆိုင်ရာအစိတ်အပိုင်းအားလုံးတွင် ယိုယွင်းပျက်စီးမှုကို သိသိသာသာလျှော့ချပေးသည်။ ရုပ်ပိုင်းဆိုင်ရာစိတ်ဖိစီးမှု လျော့နည်းသွားခြင်းသည် သက်တမ်းတိုးသော ပြုပြင်ထိန်းသိမ်းမှုကာလများ၊ အရေးပေါ်ပြုပြင်မှု နည်းပါးလာခြင်းနှင့် မောင်းနှင်သည့်စနစ်တစ်ခုလုံးအတွက် လုပ်ငန်းလည်ပတ်မှုသက်တမ်း ပိုရှည်ခြင်းသို့ တိုက်ရိုက်ဘာသာပြန်ပါသည်။ ရိတ်ထားသော pins များကို အစားထိုးရန် အချိန်နည်းပြီး ထုတ်လုပ်မှုကို အမှန်တကယ် လုပ်ဆောင်ရန် အချိန်ပိုပေးပါသည်။
လုပ်ငန်းစဉ်ထိန်းချုပ်မှုနှင့် တိကျမှု
Dynamic load matching သည် မကြုံစဖူးသော လုပ်ငန်းစဉ်တည်ငြိမ်မှုကို ရရှိစေရန် အထောက်အကူပြုပစ္စည်းများကို ခွင့်ပြုပါသည်။ ခေတ်မီဒရိုက်ဗ်များသည် Programmable Logic Controllers (PLC) နှင့် ဖိအား၊ စီးဆင်းမှု သို့မဟုတ် အပူချိန်ကို စောင့်ကြည့်သည့် အကွက်အာရုံခံကိရိယာများဖြင့် ချောမွေ့စွာ ပေါင်းစပ်ထားသည်။ အလိုအလျောက်၊ အချိန်နှင့်တစ်ပြေးညီ အပိတ်-ကွင်းဆက်စနစ် ပိုမိုကောင်းမွန်အောင်လုပ်ဆောင်ခြင်း (PID ထိန်းချုပ်မှုကဲ့သို့သော) ဖြင့် drive သည် သတ်မှတ်နေရာအတိအကျကို ထိန်းသိမ်းထားရန် မော်တာအမြန်နှုန်းကို အဆက်မပြတ် ချိန်ညှိပေးပါသည်။ ၎င်းသည် နှေးကွေးသော တုံ့ပြန်မှုနှင့် စက်ပိုင်းဆိုင်ရာ ထိန်းချုပ်မှုကွင်းများ၏ မွေးရာပါ မှားယွင်းမှုကို ဖယ်ရှားပေးသည်။ ဖိအား transducer သည် 2 PSI ကျဆင်းမှုကို တွေ့ရှိပါက၊ drive သည် လျော်ကြေးပေးရန် Hertz အနည်းငယ်ဖြင့် မော်တာကို ချက်ချင်းတက်စေပြီး ပြီးပြည့်စုံသော ဖိအားမျဉ်းကွေးကို ထိန်းသိမ်းထားသည်။
ရွေးချယ်ထားသော ထိန်းချုပ်မှုနည်းလမ်းအပေါ်အခြေခံ၍ Torque တုံ့ပြန်မှုသည် သိသိသာသာကွဲပြားသည်။ ရိုးရာအစပြုသူများသည် လည်ပတ်နေစဉ်အတွင်း သုည torque ထိန်းချုပ်မှုကို ပေးဆောင်သည်။ အပလီကေးရှင်းလိုအပ်ချက်များအပေါ်အခြေခံ၍ torque ကိုစီမံခန့်ခွဲရန်အဆင့်မြင့် drive များသည်အမျိုးမျိုးသော algorithms ကိုအသုံးပြုသည်-
Scalar (V/Hz) ထိန်းချုပ်မှု- တိကျသောအမြန်နှုန်းစည်းမျဉ်းသည် မစိုးရိမ်ရသော ပန်ကာများနှင့် centrifugal pump များကဲ့သို့ ရိုးရှင်းသော ပြောင်းလဲနိုင်သော-torque load များအတွက် ကောင်းစွာအလုပ်လုပ်သည်။
Open-Loop Vector Control- ပိုမိုတင်းကျပ်သောအမြန်နှုန်း ထိန်းညှိမှုနှင့် တွန်းအား သို့မဟုတ် extruder ကဲ့သို့သော အပလီကေးရှင်းများ တောင်းဆိုသည့် အတွက်၊ ရုပ်ပိုင်းဆိုင်ရာ ကုဒ်ဒါ မပါဘဲ မော်တာစလစ်ကို တွက်ချက်ခြင်း၊
Closed-Loop Field-Oriented Control- မော်တာရိုးတံပေါ်တွင်တပ်ဆင်ထားသော ရုပ်ပိုင်းဆိုင်ရာကုဒ်ဒါတုံ့ပြန်ချက်ကို အသုံးပြု၍ တွန်းအား သို့မဟုတ် ကရိန်းကဲ့သို့ အရေးကြီးသောနေရာချထားခြင်းလုပ်ငန်းများအတွက် လုံးဝအမြန်နှုန်း သုညတွင်ပင် torque အပြည့်ကိုင်ဆောင်ထားသည်။
စနစ်ဖွဲ့စည်းပုံဗိသုကာများ- Single VFD နှင့် Twin (Duplex) စနစ်များ
Dual-Drive နှင့် Redundant Layouts
ရှုပ်ထွေးသောစက်မှုလုပ်ငန်းစဉ်များသည် Twin သို့မဟုတ် duplex drive စနစ်များကဲ့သို့သော အထူးပြုတည်ဆောက်မှုများ လိုအပ်ပါသည်။ Twin configuration တွင်၊ parallel drives နှစ်ခုသည် သီးခြားမော်တာနှစ်လုံးကို စီမံခန့်ခွဲသည်၊ သို့မဟုတ် ကြီးမားသောစနစ်တစ်ခု၏ ဝန်ကို ရံဖန်ရံခါ မျှဝေပါသည်။ ဤဗိသုကာသည် စံ single-drive တပ်ဆင်မှုမှ ထွက်သွားပြီး မြူနီစီပယ်ရေစုပ်စက်များ သို့မဟုတ် ဆေးရုံအအေးပေးစက်ရုံများကဲ့သို့ အရေးကြီးသော အခြေခံအဆောက်အဦများအတွက် ထူးခြားသော လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ အကျိုးကျေးဇူးများကို ပေးဆောင်ပါသည်။
Twin setups များသည် lead-lag အချိန်ဇယားကို မကြာခဏအသုံးပြုသည်။ ထိန်းချုပ်မှုစနစ်သည် မော်တာနှစ်လုံးကြားတွင် လည်ပတ်နာရီများကို အလိုအလျောက် လှည့်ပေးပါသည်။ ဤ master-slave ထိန်းချုပ်မှုနည်းဗျူဟာသည် မညီညာသောဝတ်ဆင်မှုကို ဟန့်တားကာ စုပ်စက် သို့မဟုတ် ပန်ကာစည်းဝေးပွဲ နှစ်ခုစလုံးကို တူညီသောနှုန်းဖြင့် သေချာစေပါသည်။ ဝယ်လိုအားနည်းပါးသောကာလများတွင်၊ စနစ်သည် drive တစ်ခုတည်းတွင် လုံးလုံးလျားလျားလုပ်ဆောင်နိုင်ပြီး ထိရောက်မှုကို ပိုကောင်းအောင်လုပ်ဆောင်နိုင်သည်။ ဝယ်လိုအားများလာသောအခါ၊ ဖြည့်စွက်အားဖြည့်ပေးရန်အတွက် လပ်ဒရိုက်သည် အလိုအလျောက် စတင်ဝင်ရောက်ပါသည်။ ဝက်ဝံဆီဖြန့်ဝေခြင်းနှင့် မော်တာအကွေ့အကောက်များ ခြောက်သွေ့နေစေရန် ခဲဒရိုက်ကို 168 နာရီ (တစ်ပတ်တစ်ကြိမ်) လဲလှယ်ရန် သင်သည် PLC ကို အစီအစဉ်ဆွဲသည်။
Redundancy သည် duplex စနစ်များ၏ အဓိက အကျိုးကျေးဇူးကို ကိုယ်စားပြုသည်။ Twin configuration သည် ဘေးအန္တရာယ်ရှိသော စက်ရုံချို့ယွင်းမှုအန္တရာယ်ကို ပြင်းထန်စွာ လျော့ပါးစေသည်။ ဒရိုက် သို့မဟုတ် မော်တာတစ်ခုတွင် ချို့ယွင်းချက်တစ်ခု ကြုံတွေ့ပါက၊ အရေးကြီးသော စက်မှုလုပ်ငန်း လုပ်ငန်းစဉ်များနှင့် HVAC စနစ်များသည် စွမ်းဆောင်ရည် 50% ဖြင့် ဆက်လက်လည်ပတ်နိုင်သည်။ ဤတာဝန်လည်ပတ်မှုအကျိုးခံစားခွင့်သည် ဒေတာစင်တာအအေးခံကွင်းများ သို့မဟုတ် စဉ်ဆက်မပြတ်ထုတ်လုပ်မှုလိုင်းများကဲ့သို့ စဉ်ဆက်မပြတ်လုပ်ဆောင်ရန်မဖြစ်မနေလုပ်ဆောင်ရမည့်ပတ်ဝန်းကျင်ရှိ စုစုပေါင်းပိတ်သွားခြင်းကို တားဆီးပေးပါသည်။ ပေါက်ကွဲနေသော fuse တစ်ခုမှ ထုတ်လုပ်မှု စက်ရုံတစ်ခုလုံးကို ဖြိုဖျက်သည့် အခြေအနေမျိုးတွင် သင်ဘယ်တော့မှ မဖြစ်ချင်ပါ။
Duplex စနစ်များကို အကဲဖြတ်ခြင်းသည် ရေရှည်လုပ်ငန်းလည်ပတ်မှု ခံနိုင်ရည်အား ဆန့်ကျင်သည့် မြင့်မားသော ကနဦး ဟာ့ဒ်ဝဲနှင့် အင်ဂျင်နီယာဆိုင်ရာ ကုန်ကျစရိတ်များ လိုအပ်သည်။ ဒရိုက်နှစ်ခု၊ မော်တာဝါယာကြိုးနှစ်ခုနှင့် ရှုပ်ထွေးသောပေါင်းစပ်ယုတ္တိဗေဒအတွက် လိုအပ်သော အရင်းအနှီးသည် ကြီးမားသည်။ သို့သော်၊ အဆောက်အအုံများသည် ပြုပြင်ထိန်းသိမ်းမှု ရပ်တန့်ချိန်ကို သိသိသာသာ လျှော့ချခြင်းနှင့် အမှတ်တစ်ခုတည်း ချို့ယွင်းမှုကြောင့် ဖြစ်ပေါ်လာသော စုစုပေါင်းထုတ်လုပ်မှု ရပ်နားခြင်းများကို ဖယ်ရှားပေးခြင်းဖြင့် အဆိုပါကုန်ကျစရိတ်များကို ထေမိပါသည်။ တစ်နာရီလျှင် ဆုံးရှုံးသွားသော ထုတ်လုပ်မှုကုန်ကျစရိတ်ကို ထည့်တွက်သောအခါ၊ ဒုတိယ drive သည် ပင်မဒရိုက်သည် ပထမအကြိမ် ဗို့အားလွန်ကဲမှုအမှားကြောင့် ထွက်သွားသည့်အခါတွင်၊ ဒုတိယ drive သည် သူ့အလိုလို ပေးဆောင်လေ့ရှိသည်။
|
|
နှိုင်းယှဉ်ချက်- Single Drive နှင့် Twin (Duplex) ဖွဲ့စည်းမှု |
ထူးခြားချက် |
Single Drive ဗိသုကာ |
Twin (Duplex) ဗိသုကာ |
ကနဦး Hardware ရင်းနှီးမြှုပ်နှံမှု |
အောက်ပိုင်း |
ပိုမြင့်တယ်။ |
System Redundancy |
မရှိ (ရှုံးနိမ့်မှု၏ တစ်ခုတည်းသောအချက်) |
မြင့်မားသော (N+1 စွမ်းရည်) |
ဝတ်ဆင်ဖြန့်ဝေခြင်း။ |
မော်တာတစ်ခုတည်းတွင် အာရုံစူးစိုက်ထားသည်။ |
Lead-Lag မှတဆင့် အညီအမျှ ဖြန့်ဝေသည်။ |
ပြုပြင်ထိန်းသိမ်းမှု ရပ်နားချိန် |
စနစ်အပြည့်ပိတ်ရန် လိုအပ်သည်။ |
ဝန်ဆောင်မှုအတွင်း တစ်စိတ်တစ်ပိုင်း လည်ပတ်မှုကို ခွင့်ပြုသည်။ |
အာကာသလိုအပ်ချက်များ |
အနည်းဆုံးခြေရာ |
ပိုကြီးသော လျှပ်စစ်အကာအရံများ လိုအပ်သည်။ |
ငွေကြေးဆိုင်ရာ ခွဲခြမ်းစိတ်ဖြာခြင်းနှင့် လည်ပတ်မှု ROI
ကြိုတင်ကုန်ကျစရိတ်များနှင့် ရေရှည်ချွေတာမှု
သမားရိုးကျ မော်တာနှိုးစက်များနှင့် အဆက်အသွယ်ကိရိယာများ ၀ယ်ယူရာတွင် ကနဦးရင်းနှီးမြှုပ်နှံမှု အနည်းငယ်သာ လိုအပ်သည်။ ဤလျှပ်စစ်စက်ကိရိယာများသည် ရိုးရိုးရှင်းရှင်း၊ အစုလိုက်အပြုံလိုက်ထုတ်လုပ်ထားပြီး တပ်ဆင်ရလွယ်ကူသည်။ အပြန်အလှန်အားဖြင့်၊ အဆင့်မြင့် မော်တာထိန်းချုပ်မှု ဟာ့ဒ်ဝဲကို အဆင့်မြှင့်တင်ခြင်းသည် မူလအရင်းအနှီး အသုံးစရိတ် ပိုမိုမြင့်မားရန် လိုအပ်သည်။ စက်ပစ္စည်းများသည် ဒရိုက်ယူနစ်များကိုယ်တိုင်၊ လျှပ်စစ်သံလိုက်ဝင်ရောက်စွက်ဖက်မှုမှကာကွယ်ရန် အထူးအကာအရံများသောကေဘယ်ကြိုးများနှင့် စက်ပစ္စည်းများကိုတပ်ဆင်ထားသော လျှပ်စစ်ခန်းများအတွက် အအေးပေးစနစ်များကို အဆင့်မြှင့်ထားရမည်ဖြစ်ပါသည်။ ကန့်သတ်ချက်များကို ပရိုဂရမ်နှင့် PID ကွင်းဆက်များကို ချိန်ညှိရန် အထူးပြုလုပ်သား လိုအပ်သည့် လုပ်သားများကိုလည်း ထည့်သွင်းတွက်ချက်ရန် လိုအပ်သည်။
ပြန်ပေးသည့်ကာလကို တွက်ချက်ရာတွင် ဒေသဆိုင်ရာ အသုံးဝင်မှုနှုန်းထားများ၊ လည်ပတ်ချိန်များနှင့် သီးခြားဝန်ပရိုဖိုင်များကို အသေးစိတ်ခွဲခြမ်းစိတ်ဖြာရန် လိုအပ်သည်။ Facilities များသည် စက်ပိုင်းဆိုင်ရာ အဟန့်အတားစနစ်၏ လက်ရှိစွမ်းအင်ဆွဲအားကို တိုင်းတာပြီး ပြောင်းလဲနိုင်သော အမြန်နှုန်းထိန်းချုပ်မှုအောက်ရှိ ပရိုဂရမ်စွမ်းအင်အသုံးပြုမှုနှင့် နှိုင်းယှဉ်ရမည်ဖြစ်သည်။ ဝယ်လိုအားအတက်အကျဖြင့် 24/7 လည်ပတ်နေသော application များတွင်၊ စွမ်းအင်ချွေတာမှုသည် အလွန်နှစ်သက်ဖွယ်အချိန်ဘောင်တစ်ခုအတွင်း ကနဦးစက်ပစ္စည်းများနှင့် တပ်ဆင်ခကုန်ကျစရိတ်များကို ပေးဆောင်လေ့ရှိသည်။ အကယ်၍ သင့်တွင် 100HP အအေးခံမျှော်စင်ပန်ကာတစ်ခုရှိပြီး ညဘက်တွင် 60% အမြန်နှုန်းဖြင့်သာလည်ပတ်ရန် လိုအပ်ပါက၊ ကီလိုဝပ်နာရီလျှော့ချမှုသည် ကြီးမားသည်။
ပြုပြင်ထိန်းသိမ်းမှုနှင့် စက်ရပ်ချိန် ထည့်သွင်းစဉ်းစားမှုများ
သမားရိုးကျ contactors များသည် အကြမ်းခံပြီး ချွတ်ယွင်းနေသော အဆက်အသွယ်များအတွက် ရံဖန်ရံခါ အမြင်အာရုံစစ်ဆေးခြင်းထက် ပုံမှန်ထိန်းသိမ်းမှု အနည်းဆုံး လိုအပ်ပါသည်။ ခေတ်မီဒရိုက်များသည် ရှုပ်ထွေးသော အီလက်ထရွန်နစ်ပစ္စည်းများဖြစ်သည့်အတွက် တင်းကျပ်သော ကြိုတင်ကာကွယ်မှုဆိုင်ရာ ထိန်းသိမ်းမှုအချိန်ဇယားများ လိုအပ်ပါသည်။ နည်းပညာရှင်များသည် အအေးခံပန်ကာများကို ပုံမှန်သန့်ရှင်းရေးလုပ်ရန်၊ အီလက်ထရောနစ်များ ပေါက်ထွက်ခြင်း သို့မဟုတ် ယိုစိမ့်ခြင်းအတွက် DC bus capacitors များကို စစ်ဆေးခြင်း၊ ဘတ်စ်ကားဗို့အားကို စောင့်ကြည့်ပြီး အကောင်းဆုံးစွမ်းဆောင်ရည်နှင့် လုံခြုံရေးကို သေချာစေရန် firmware အပ်ဒိတ်များကို လုပ်ဆောင်ရပါမည်။ IGBT အပူစုပ်ခွက်များပေါ်တွင် ဖုန်မှုန့်များ စုပုံလာပါက၊ Drive သည် သူ့အလိုလို ပျက်ယွင်းသွားပြီး နောက်ဆုံးတွင် အပူချိန်လွန်ကဲစွာ မှားယွင်းသွားမည်ဖြစ်သည်။
စစ်မှန်သောဘဏ္ဍာရေးဆိုင်ရာ သက်ရောက်မှုသည် မကြာခဏ အချိန်ကုန်ခြင်း၏ ကုန်ကျစရိတ်တွင် တည်ရှိသည်။ သမားရိုးကျ စနစ်များတွင် မမျှော်လင့်ထားသော စက်ပိုင်းဆိုင်ရာ ချို့ယွင်းမှုများသည် ထုတ်လုပ်မှုကို ရုတ်တရက် ရပ်တန့်သွားစေသည်။ ခေတ်မီထိန်းချုပ်မှုစနစ်များသည် ကျယ်ပြန့်သောရောဂါရှာဖွေနိုင်စွမ်း၊ ပရိုဂရမ်အမှားအယွင်းမှတ်တမ်းဝင်ခြင်းနှင့် ဗို့အားပိုလွန်ခြင်း၊ လျှပ်စီးအားအောက်နှင့် မြေပြင်အမှားအယွင်းများကို တပ်ဆင်ထားသော အကာအကွယ်အင်္ဂါရပ်များကို ပေးဆောင်သည်။ ဤရောဂါရှာဖွေမှုများသည် ပြုပြင်ထိန်းသိမ်းရေးအဖွဲ့များအား စီစဉ်ထားခြင်းမရှိသော ပြတ်တောက်မှုများမဖြစ်စေမီ ပြဿနာများကို ဖော်ထုတ်ဖြေရှင်းနိုင်စေကာ စက်ရုံမှထွက်ရှိမှုကို ကာကွယ်ပေးသည်။ မော်တာ ဘာကြောင့် ခလုတ်တိုက်လဲလို့ ခန့်မှန်းမယ့်အစား အမှားမှတ်တမ်းကို ဆွဲထုတ်ပြီး အဖြစ်အပျက်ရဲ့ မီလီစက္ကန့်မှာ လက်ရှိနဲ့ ဗို့အားက ဘယ်လောက်ရှိလဲဆိုတာကို အတိအကျ သိနိုင်ပါတယ်။
အသုံးဝင်မှုပြန်အမ်းငွေများနှင့် လိုက်နာမှုစံနှုန်းများ
စွမ်းအင်ထိရောက်မှု မက်လုံးများသည် ဘဏ္ဍာရေးညီမျှခြင်းကို သိသိသာသာ ပြောင်းလဲစေသည်။ ဒေသဆိုင်ရာ အသုံးဝင်မှုများနှင့် အစိုးရအဖွဲ့အစည်းများသည် ၎င်းတို့၏ မော်တာထိန်းချုပ်မှုစနစ်များကို အဆင့်မြှင့်တင်သည့် အဆောက်အအုံများအတွက် များပြားသော ပြန်အမ်းငွေများကို ပေးပါသည်။ ဤဘဏ္ဍာရေး မက်လုံးများသည် ဒေသတွင်း မဟာဓာတ်အားလိုင်းတွင် အလုံးစုံ ဖိစီးမှုကို လျှော့ချရန် ဒီဇိုင်းထုတ်ထားသည်။ ဤပြန်အမ်းငွေများကို လုံခြုံစေရန် မကြာခဏ အခြေခံစွမ်းအင်စစ်ဆေးမှုနှင့် တပ်ဆင်ပြီးနောက် အတည်ပြုခြင်း လိုအပ်သည်။ သင်သည် လက်ရှိ DOL စနစ်ထည့်သွင်းမှုတွင် ယာယီပါဝါသစ်ခုတ်စက်များကို တစ်ပတ်ကြာ တပ်ဆင်ရမည်ဖြစ်ပြီး၊ ထို့နောက် utility ကုမ္ပဏီထံ ကီလိုဝပ်လျှော့ချမှုကို သက်သေပြရန် စနစ်သစ်ကို စာရင်းသွင်းပါ။
တင်းကြပ်သော စွမ်းအင်ထိရောက်မှုဆိုင်ရာ လုပ်ပိုင်ခွင့်များကို ဖြည့်ဆည်းခြင်းသည် လုပ်ငန်းများစွာအတွက် ရွေးချယ်စရာမရှိတော့ပါ။ Natural Resources Canada နှင့် Energy Department ကဲ့သို့သော အဖွဲ့အစည်းများမှ သတ်မှတ်ထားသော စံနှုန်းများသည် စက်မှုပစ္စည်းကိရိယာများအတွက် အနည်းဆုံး ထိရောက်မှုအဆင့်ကို ညွှန်ပြပါသည်။ အသိဉာဏ်ရှိသော မော်တာထိန်းချုပ်မှုသို့ အဆင့်မြှင့်တင်ခြင်းသည် အဆောက်အအုံများသည် ပြောင်းလဲလာသော စည်းမျဉ်းများနှင့် လိုက်လျောညီထွေရှိစေရန်၊ ဖြစ်နိုင်ချေရှိသော ဒဏ်ကြေးများကို ရှောင်ရှားကာ ရေရှည်လုပ်ငန်းလည်ပတ်နိုင်မှုကို သေချာစေသည်။ တည်ဆောက်မှုကုဒ်များသည် မြင်းကောင်ရေ 5 ကောင်အထက် HVAC မော်တာတွင် ပြောင်းလဲနိုင်သော အမြန်နှုန်းထိန်းချုပ်မှု လိုအပ်လာသည်။
လက်တွေ့အကောင်အထည်ဖော်မှုနှင့် မွေးစားခြင်းအန္တရာယ်များ
Harmonic Distortion နှင့် Power အရည်အသွေး
ခေတ်မီ ပါဝါအီလက်ထရွန်းနစ်ပစ္စည်းများ၏ လိုင်းမဟုတ်သော ဝန်ပရိုဖိုင်သည် စက်ရုံ၏ လျှပ်စစ်ဓာတ်အားလိုင်းသို့ ဟာမိုနစ်ပုံပျက်ခြင်းကို ပြန်လည်တင်ပြသည်။ rectifier အဆင့်သည် ချောမွေ့သော sine wave ထက် တိုတောင်းပြီး လျင်မြန်သော ပဲမျိုးစုံကို ဆွဲယူသောကြောင့်၊ ၎င်းသည် အဝင်ဗို့အားလှိုင်းပုံစံကို ပုံပျက်စေသည်။ မစီမံဘဲထားခဲ့ပါက၊ ပြင်းထန်သော ဟာမိုနစ်ပုံပျက်ခြင်းသည် ဖြန့်ဖြူးမှုထရန်စဖော်မာများကို အပူလွန်ကဲစေကာ ဆားကစ်ဘရိတ်များကို အနှောင့်အယှက်ဖြစ်စေနိုင်ပြီး စက်ရုံတစ်ခွင်ရှိ အရေးကြီးသော ဆက်သွယ်မှုကွန်ရက်များကို အနှောင့်အယှက်ဖြစ်စေနိုင်သည်။ တူညီသောလျှပ်စစ်ဘတ်စ်ကားပေါ်တွင် ကျပန်း PLC ဆက်သွယ်ရေးစက်များနှင့် LED မီးများ ဖျတ်ခနဲ ဖျတ်ခနဲ မြင်လာပါလိမ့်မည်။
ဤပါဝါအရည်အသွေးဆိုင်ရာ ပြဿနာများကို လျော့ပါးစေရန် တက်ကြွသော အင်ဂျင်နီယာ လိုအပ်ပါသည်။ စနစ်ဒီဇိုင်နာများသည် လက်ရှိဆွဲအားကိုချောမွေ့စေရန် လိုင်းဓာတ်ပေါင်းဖိုများ သို့မဟုတ် DC chokes များကို ပေါင်းစပ်ထည့်သွင်းရပါမည်။ ပိုကြီးသော တပ်ဆင်မှုများတွင်၊ သီးခြား ဟာမိုနီကြိမ်နှုန်းများကို ပယ်ဖျက်ရန် passive သို့မဟုတ် active harmonic filter များ လိုအပ်လာသည်။ အဆောက်အဦများသည် ၎င်းတို့၏အတွင်းပိုင်းလျှပ်စစ်ကိုကာကွယ်ရန်နှင့် ဒေသတွင်း အသုံးဝင်မှုဝန်ဆောင်မှုပေးသူနှင့် ကောင်းမွန်သောရပ်တည်မှုကို ထိန်းသိမ်းရန် IEEE 519 ကဲ့သို့သော တင်းကျပ်သော ဓာတ်အားအရည်အသွေးစံနှုန်းများနှင့် ကိုက်ညီကြောင်း Facilities များက သေချာစေရမည်။ တက်ကြွသော ဟာမိုနီ စစ်ထုတ်မှုတစ်ခုသည် သင့်လျှပ်စစ်စနစ်အတွက် ဆူညံသံဖြတ်တောက်သည့် နားကြပ်များကဲ့သို့ လုပ်ဆောင်သည်၊၊ လှိုင်းပုံစံကို ပြန့်ကားစေရန် ပြောင်းပြန်လျှပ်စီးကြောင်းကို ထိုးသွင်းသည်။
Motor Insulation Stress နှင့် Bearing Currents
ကြိမ်နှုန်းမြင့် PWM ကူးပြောင်းခြင်းသည် လျင်မြန်သော ဗို့အားမြင့်တက်ချိန် (dV/dt) ကို ဖန်တီးပေးသည်။ ဤမြန်ဆန်သောအကူးအပြောင်းများသည် မော်တာကြိုးများအောက်သို့ ရောင်ပြန်ဟပ်သည့်လှိုင်းများဟု သိကြသော ဗို့အားများတက်စေနိုင်သည်။ ကေဘယ်ကြိုးများ ရှည်လျားပါက၊ အဆိုပါ spike များသည် မော်တာအကွေ့အကောက်များကို ၎င်းတို့၏ ဒီဇိုင်းကန့်သတ်ချက်များထက် ကျော်လွန်၍ ဗို့အားများအထိ ချဲ့ထွင်နိုင်သည်။ ဤဖိစီးမှုသည် စံမော်တာလျှပ်ကာကို လျင်မြန်စွာ ကျဆင်းစေပြီး နောက်ဆုံးတွင် ဝါယာရှော့ဖြစ်စေသည်။ ဤအန္တရာယ်ကို လျော့ပါးစေရန်အတွက် 1600V spikes များကို ကိုင်တွယ်နိုင်သည့် ကြံ့ခိုင်သော လျှပ်ကာစနစ်များ တပ်ဆင်ထားသော အထူးအင်ဗာတာ-ဂျူတီမော်တာများကို အသုံးပြုရန် လိုအပ်ပါသည်။
ဘုံမုဒ်ဗို့အားသည် မော်တာသက်တမ်းရှည်မှုအတွက် နောက်ထပ်သိသာထင်ရှားသောအန္တရာယ်တစ်ခုဖြစ်သည်။ အင်ဗာတာ၏ ကူးပြောင်းခြင်းလုပ်ဆောင်ချက်သည် မော်တာရိုးတံပေါ်ရှိ ကြိမ်နှုန်းမြင့်လျှပ်စီးကြောင်းများကို လွင့်သွားစေနိုင်သည်။ ဤရေစီးကြောင်းများသည် မကြာခဏ မော်တာဝက်ဝံများမှတဆင့် မြေပြင်ကို ခံနိုင်ရည်အနည်းဆုံးလမ်းကြောင်းကို ရှာသည်။ bearing ချောဆီရှိ အဏုကြည့်အကွာအဝေးကိုဖြတ်၍ လက်ရှိ arcs များသည် bearing race များပေါ်တွင် fluting နှင့် pitting ဖြစ်စေသည်။ အင်ဂျင်နီယာများသည် ရှပ်မြေစိုက်ကွင်းများ၊ ကာဗွန်ဘရိတ်များ၊ သို့မဟုတ် လျှပ်စစ်ဖြင့် လျှပ်ကာဝက်ဝံများကို တပ်ဆင်ခြင်းဖြင့် ဤအချိန်မတိုင်မီ ဝက်ဝံချို့ယွင်းမှုကို တားဆီးပါသည်။ လွန်ခဲ့သော သုံးလခန့်က တပ်ဆင်ထားသော မော်တာ bearing တစ်ခုမှ ထွက်ပေါ်လာသော ကျယ်လောင်သော ညည်းညူသံကို ကြားပါက၊ သင်သည် ပလုတ်တုတ် ပြဿနာ ဖြစ်နိုင်သည်။
ပတ်ဝန်းကျင်နှင့် အအေးခံခြင်း လိုအပ်ချက်များ
ပါဝါအီလက်ထရွန်းနစ်ပစ္စည်းများ၏ ယုံကြည်စိတ်ချရသောလည်ပတ်မှုအတွက် အပူစီမံခန့်ခွဲမှုသည် အရေးကြီးပါသည်။ AC မှ DC သို့ ပြောင်းပြီး AC သို့ ပြန်သွားခြင်းသည် လုံးဝ ထိရောက်မှု မရှိပါ။ အပူကြောင့် ပါဝါ အနည်းငယ် ဆုံးရှုံးသွားသည်။ ကြီးမားသောစက်မှုလုပ်ငန်းသုံး drive များတွင်၊ ဤအပူထုတ်လုပ်မှုသည် ကြီးမားသည်။ လုံခြုံသောလည်ပတ်မှုကန့်သတ်ချက်များအတွင်းအတွင်းပိုင်းအပူချိန်ကိုထိန်းထားရန်လျှပ်စစ်အကာအရံများသည်လုံလောက်သောအရွယ်အစားရှိပြီး filtered လေဝင်လေထွက်ပန်ကာများသို့မဟုတ်သီးသန့်လေအေးပေးစက်များတပ်ဆင်ထားရပါမည်။ 100 ဒီဂရီ ဘွိုင်လာအခန်းတွင် အလုံပိတ် သတ္တုသေတ္တာတစ်ခုထဲသို့ 100HP မောင်းနှင်အား ထည့်ပြီး အသက်ရှင်ရန် မျှော်လင့်ထားရုံဖြင့် မရပါ။
ပတ်ဝန်းကျင်ညစ်ညမ်းမှုများသည် ထိတွေ့နေသော ဆားကစ်ဘုတ်များကို ပြင်းထန်စွာ ခြိမ်းခြောက်မှုဖြစ်စေသည်။ ဖုန်မှုန့်များ၊ အစိုဓာတ်နှင့် အဆိပ်သင့်ဓာတ်ငွေ့များသည် ဒရိုက်ဗ်အစိတ်အပိုင်းများ၏ ဆားကစ်တိုများနှင့် အရွယ်မတိုင်မီ ချို့ယွင်းမှုကို ဖြစ်စေနိုင်သည်။ အထိခိုက်မခံသော အီလက်ထရွန်းနစ်ပစ္စည်းများကို ကာကွယ်ရန်အတွက် Facilities များသည် ဖုန်ထူသောပတ်ဝန်းကျင်အတွက် NEMA 12 သို့မဟုတ် NEMA 4X ကဲ့သို့သော သင့်လျော်သောအရံအတားအဆင့်သတ်မှတ်ချက်ကို ရွေးချယ်ရပါမည်။ တိုက်ရိုက်အပူပေးသည့်ရင်းမြစ်များနှင့် အလွန်အကျွံတုန်ခါမှုများနှင့် ဝေးရာကို သင့်လျော်စွာနေရာချထားခြင်းက တပ်ဆင်မှု၏ရေရှည်တည်ငြိမ်မှုကို ပိုမိုသေချာစေသည်။ အကယ်၍ သင်သည် ဟိုက်ဒရိုဂျင်ဆာလဖိုက်အဆင့်မြင့်သော ရေဆိုးသန့်စင်စက်ရုံတွင် ယူနစ်ကို တပ်ဆင်ပါက ဆားကစ်ဘုတ်များပေါ်တွင် တူညီသောအကာအရံများကို မဖြစ်မနေ တပ်ဆင်ရမည်ဖြစ်ပါသည်။
နိဂုံး
စီးဆင်းမှုကို ထိန်းချုပ်ရန်အတွက် စက်အဟန့်အတားဖြစ်စေသော အဆို့ရှင်များ သို့မဟုတ် dampers များကို အသုံးပြုနေသော centrifugal ပန့်များနှင့် ပန်ကာများကို ခွဲခြားသတ်မှတ်ရန် သင့်စက်ရုံ၏မော်တာစာရင်းကို စစ်ဆေးပါ။
ပင်မလျှပ်စစ်ဝန်ဆောင်မှုတွင် ပါဝါအရည်အသွေး သစ်ခုတ်သမားများကို တပ်ဆင်ပြီး လိုင်းမဟုတ်သော ဝန်များမထည့်မီ ဟာမိုနစ်လျော့ပါးရေးဆိုင်ရာ ကိရိယာများ လိုအပ်မည်မဟုတ်ကြောင်း ဆုံးဖြတ်ပါ။
insulation ပြိုကွဲခြင်းနှင့် bearing fluting ကိုကာကွယ်ရန် အသစ်တပ်ဆင်မှုအားလုံးအတွက် shaft grounding rings တပ်ဆင်ထားသော အင်ဗာတာ-ဂျူတီမော်တာများကို သတ်မှတ်ပါ။
အပူစုပ်ခွက်များကို သန့်ရှင်းရေးပြုလုပ်ခြင်း၊ အရံလေထုစစ်ထုတ်ခြင်းများ အစားထိုးခြင်းနှင့် အအေးခံပန်ကာလည်ပတ်မှုကို စစ်ဆေးခြင်းတို့ကို အဓိကထား၍ တင်းကျပ်သော ကြိုတင်ကာကွယ်ထိန်းသိမ်းမှုအချိန်ဇယားကို ချမှတ်ပါ။
အမြဲမေးလေ့ရှိသောမေးခွန်းများ
မေး- ပုံမှန် AC မော်တာကို ခေတ်မီပြောင်းလဲနိုင်သော ကြိမ်နှုန်းထိန်းချုပ်မှုဖြင့် အသုံးပြုနိုင်ပါသလား။
A- ပုံမှန်မော်တာများသည် ဤဒရိုက်များပေါ်တွင် လည်ပတ်နိုင်သော်လည်း ရေရှည်ယုံကြည်နိုင်မှုအတွက် အကြံပြုထားခြင်းမရှိပါ။ ကြိမ်နှုန်းမြင့်သော ကူးပြောင်းခြင်းသည် စံလျှပ်ကာကို ကျဆင်းစေသည့် ဗို့အားတက်သွားစေသည်။ အားဖြည့်အကွေ့အကောက်များ ကာရံထားသော ကာဗာများပါရှိသော အင်ဗာတာ-ဂျူတီမော်တာများကို အချိန်မတန်မီ ချို့ယွင်းမှုမှ ကာကွယ်ရန် အသုံးပြုသင့်ပါသည်။
မေး- ဤဒရိုက်များသည် ပန့်အက်ပလီကေးရှင်းများတွင် စွမ်းအင်ကို မည်သို့ချွေတာနိုင်သနည်း။
A- ၎င်းတို့သည် Affinity Laws များကို လိုက်နာခြင်းဖြင့် စွမ်းအင်ကို သက်သာစေပါသည်။ ပန့်ကို အရှိန်အပြည့်ဖြင့် လည်ပတ်ပြီး အဆို့ရှင်ဖြင့် စီးဆင်းမှုကို ကန့်သတ်မည့်အစား လိုအပ်သည့် တိကျသောစီးဆင်းမှုနှင့်ကိုက်ညီစေရန် မော်တာအား နှေးကွေးစေသည်။ ပါဝါသုံးစွဲမှုသည် အမြန်နှုန်းလျှော့ချခြင်း၏ အကွက်တွင် ကျဆင်းသွားသောကြောင့်၊ ကြီးမားသော စွမ်းအင်ချွေတာမှု ဖြစ်ပေါ်ပါသည်။
မေး- VFD နှင့် soft starter အကြား ကွာခြားချက်ကား အဘယ်နည်း။
A- Soft starter သည် စက်ရှော့ခ်နှင့် လျှပ်စစ်ဝင်ရောက်မှုကို ကာကွယ်ရန် ကနဦးစတင်ချိန်နှင့် ပိတ်သည့်အဆင့်များအတွင်း ဗို့အားကို ထိန်းချုပ်ပါသည်။ မော်တာလည်ပတ်ပြီးသည်နှင့် ၎င်းသည် ပုံသေအမြန်နှုန်းဖြင့် လည်ပတ်နေသည်။ Drive သည် ပုံမှန်လည်ပတ်နေစဉ်အတွင်း ဆက်တိုက်အမြန်နှုန်းကို ချိန်ညှိနိုင်စေမည့် ဗို့အားနှင့် ကြိမ်နှုန်း နှစ်မျိုးလုံးကို ထိန်းချုပ်ပါသည်။
မေး- ကျွန်ုပ်၏တပ်ဆင်မှုနှင့်အတူ လိုင်းဓာတ်ပေါင်းဖိုကို ဘာကြောင့် လိုအပ်တာလဲ။
A- လိုင်းဓာတ်ပေါင်းဖိုများသည် drive နှင့် power grid အကြား ကြားခံအဖြစ် လုပ်ဆောင်သည်။ ၎င်းတို့သည် ဒရိုက်ဗ်အတွင်းရှိ အရေးကြီးသော အီလက်ထရွန်းနစ်ပစ္စည်းများကို ကာကွယ်ပေးသည့် ဗို့အားလျှပ်စီးကြောင်းများနှင့် ပါဝါလိုင်းများပေါက်ခြင်းကို စုပ်ယူသည်။ ထို့အပြင်၊ ၎င်းတို့သည် စက်ရုံ၏ လျှပ်စစ်စနစ်သို့ တွန်းပို့သည့် ဟာမိုနီပုံပျက်မှုကို လျှော့ချရန် ကူညီပေးသည်။
မေး- မော်တာ အက်ပလီကေးရှင်းတွေမှာ ဝက်ဝံအလျောကျခြင်းကို ဘာက ဖြစ်စေတာလဲ။
A- Bearing fluting သည် drive ၏ လျင်မြန်သော ကူးပြောင်းမှုမှ ထုတ်ပေးသော ဘုံမုဒ်ဗို့အားကြောင့် ဖြစ်ရသည်။ ၎င်းသည် motor shaft မှ ဗို့အားကို ဖြစ်ပေါ်စေသည်။ ဝက်ဝံဆီ၏ လျှပ်စီးကြောင်းအား လျှပ်စီးကြောင်းထက် ကျော်လွန်သောအခါ၊ ၎င်းသည် ဝက်ဝံများမှတဆင့် မြေသို့ ကွေးသွားကာ နောက်ဆုံးတွင် ဝက်ဝံကို ပျက်စီးစေသော အဏုကြည့်တွင်းများ ဖန်တီးပေးသည်။
မေး- မော်တာကို drive ယူနစ်ကနေ ဘယ်လောက်အထိ တပ်ဆင်နိုင်မလဲ။
A- ကေဘယ်အလျားကန့်သတ်ချက်များသည် drive ထုတ်လုပ်သူနှင့် မော်တာ၏ လျှပ်ကာအဆင့်သတ်မှတ်ချက်အပေါ် မူတည်ပါသည်။ ကေဘယ်ကြိုးရှည်သည် ရောင်ပြန်ဟပ်သည့် လှိုင်းဗို့အားကို ချဲ့ထွင်ပေးသည်။ ယေဘူယျအားဖြင့်၊ ပေ 100 ကျော်ပြေးခြင်းတွင် dV/dt filter သို့မဟုတ် motor windings များကို high-voltage transients များမှ ကာကွယ်ရန်အတွက် drive output တွင် sine wave filter တစ်ခု လိုအပ်ပါသည်။